1.1 智能体概念与定义
1.1 智能体概念与定义
本节摘要:智能体(Agent)是 AI 领域里「能够感知环境、自主决策、采取行动以达成目标」的智能实体。本节先给广义与狭义定义,拆解感知、执行器、自主性、反应性、前瞻性、社会性六个关键词,再对比智能体与传统程序的本质区别,最后用真空吸尘器智能体的代码示例让概念落地。
学习目标
阅读完本节,你应当能够:
- 准确说出智能体的广义定义与 AI 领域的狭义定义
- 解释自主性、反应性、前瞻性、社会性四个特征各自的含义与举例
- 说出感知器、执行器、思考/决策模块在智能体中的职责分工
- 判断一段描述是否满足「智能体」的判定条件
- 用 Python 写一个最简单的反射式真空吸尘器智能体
问题与直觉
先做一个思想实验。一个恒温器:温度高于 25 度就开制冷,低于 20 度就开制热。它算是智能体吗?大多数人直觉会说「不算,它只是个控制程序」。但如果把场景换成一台扫地机器人——它感知地板脏不脏,脏了吸尘,干净了就换位置——同样是「条件—动作」,为什么我们会觉得这个更像智能体?
差别不在「规则复杂度」,而在目标与自主性。恒温器没有自己的目标,它的行为完全由外界指令和预设阈值驱动;扫地机器人虽然也简单,但它被设计为「清理整个房间」,会自主决定下一步去哪里。智能体的定义核心不是「会不会写 if-else」,而是有没有自己的目标、能不能自主选择行动去逼近目标。
核心原理
广义定义与狭义定义
从最广泛的意义讲,智能体是任何能够感知环境、通过行动影响环境、并朝着特定目标自主运行的实体——这个定义宽到可以把人、动物、软件程序全装进去。但在 AI 领域,我们通常讨论的是狭义的自主智能体(Autonomous Intelligent Agent),一个更精确的说法是:
智能体是一个能够通过传感器感知环境、通过执行器作用于环境,并在一定程度上具有自主性、反应性、前瞻性和社会性的计算实体,旨在实现其设计目标。
拆开看,这里有六个关键词:
- 感知环境:通过传感器获取信息,传感器可以是摄像头、麦克风、温度计、网络接口等,感知到的原始信息叫感知(Percepts)。
- 作用于环境:通过执行器输出影响,执行器可以是机械臂、轮子、显示器、网络通信模块,执行的动作叫行动(Actions)。
- 自主性:能够在没有外部直接干预的情况下独立选择行动。但完全自主和部分自主之间有很大空间——现实中很多智能体在特定情况下仍需人类监督。
- 反应性:能够及时感知环境变化并做出响应,这是适应动态环境的关键。
- 前瞻性:不仅仅被动响应,还能朝目标主动行动,需要规划、推理能力。
- 社会性:在多智能体系统中,能与其他智能体或人类交互、协作、协商。
这四个特征并非彼此独立。反应性保证生存,前瞻性体现智能,自主性提供自由度,社会性让协作成为可能。一个优秀的智能体往往是四者的有机结合。
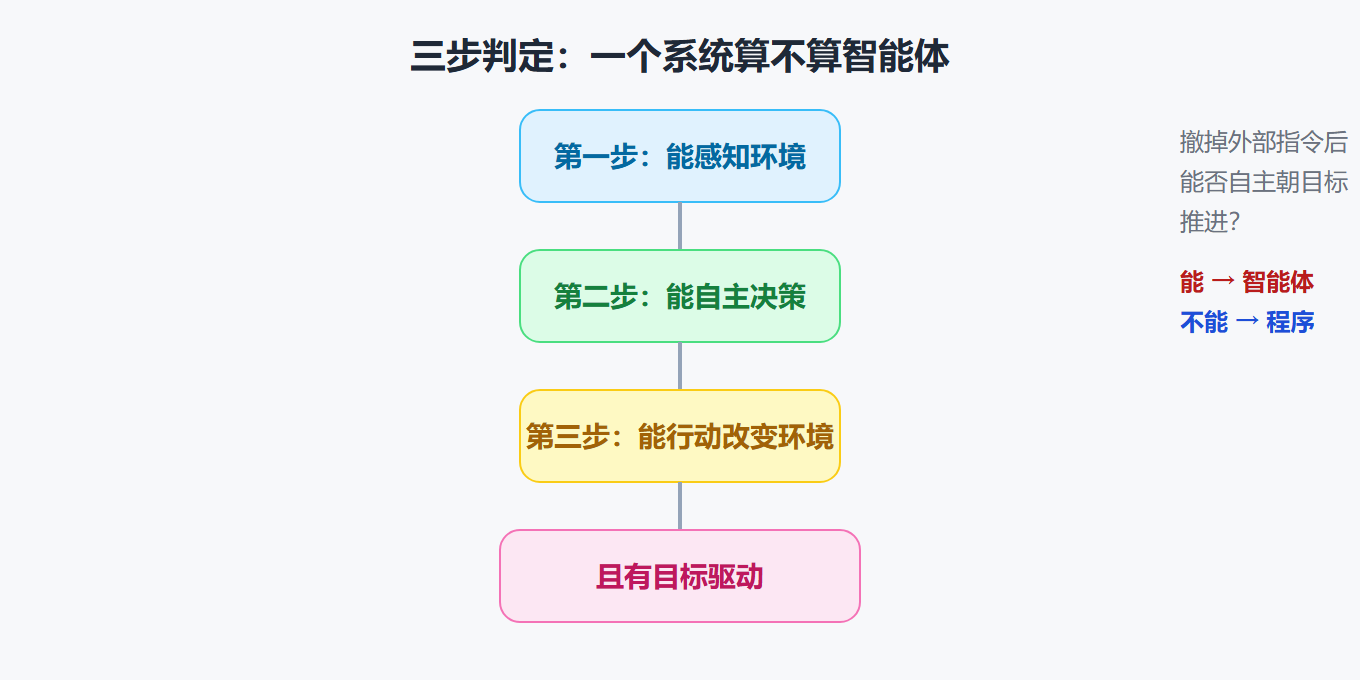
此外,文献里还会给智能体列出一些补充特征:学习能力(从经验中改进自身性能)、推理能力(逻辑推理与知识运用)、适应性(随环境变化保持性能)、移动性(对物理实体智能体尤其重要)。这些特征在工程上各有落点:学习能力对应第 2 章的学习模块,推理能力对应知识表示与推理,适应性贯穿整个架构设计,移动性则主要是机器人类应用的物理约束。初学者最容易踩的坑是把这些补充特征当作硬性门槛——实际上它们都是「加分项」,智能体的充分必要条件始终是那三件套:能感知、能决策、能行动,并且有自己的目标。
智能体的三个核心组成部分
一个典型智能体内部通常包括:
- 感知器:把环境信息转化为智能体可处理的数据。
- 思考/决策模块:智能体的核心,接收感知输入,做推理、规划、决策,输出动作。不同类型的智能体这里的实现不同——规则引擎、规划器、学习算法都有可能。
- 执行器:把决策转化为实际的环境操作。
智能体判定流程
智能体与传统程序的分界
传统程序是「输入 → 处理 → 输出」的线性管线,由外部调用触发,行为完全确定。智能体则持续运行在一个闭环里:感知 → 决策 → 行动 → 再感知。更本质的区别在自主性:程序是被动的工具,智能体是有目标、能自己选择下一步的行动者。判断标准很简单——把外部指令全部撤掉,这个系统还能自己持续运转并朝目标推进吗? 能,就是智能体;不能,就只是程序。
自主性的程度光谱
自主性不是 0 或 1 的二值开关,而是一条连续光谱。SOURCE 原文里明确区分了「完全自主」和「部分自主」:完全自主的智能体完全独立决策、不受外部干预;部分自主的智能体在一定范围内自主,但在特定情况下需要人类指导或遵守预设规则框架。这个区分在工程上非常重要——当前落地的大多数工业级智能体(自动驾驶的 L2/L3 级别、医疗辅助诊断)都是部分自主,真正全自主的系统只存在于研究实验室。
自主性带来三个实际好处:适应性(能应对动态未知环境)、效率(无需人工干预独立完成任务)、复杂任务处理(对复杂、不确定性任务,自主是有效解决问题的前提)。代价则是不可预测性与责任问题——这正是第 6 章安全伦理部分的核心议题,现在先记住这个权衡。
反应性的两种形态
反应性也分两档。即时反应是对环境变化立即做出响应,比如避障机器人看到障碍物马上转向;延迟反应是感知变化后先经过思考或规划再响应,比如自动驾驶遇红灯先减速再停车。前者追求速度,后者追求正确性。工程上通常用「反应层 + 规划层」的分层设计来兼顾两者——反应层保证不撞墙,规划层保证走对路。这个「快慢结合」的思路会在第 3 章架构设计里反复出现,第 1.4 节面向对象的写法也能直接支持它。
前瞻性的实现依赖
前瞻性不是一句口号,它依赖三个具体能力:目标设定(把大目标拆成子目标)、规划能力(生成实现目标的行动序列)、问题解决(中途遇到障碍能绕过去)。这也是为什么「基于目标的智能体」必须带一个规划器——没有规划器,前瞻性无从谈起。换个角度看,前瞻性就是智能体区别于简单反应式系统的分水岭:能预测未来状态并为此准备行动,才谈得上「智能」。
工程实践要点
SOURCE 原文给了两个代码示例来落地概念。第一个是温度控制智能体,直接用 target_temp_range=(20, 25) 的规则决策;第二个是真空吸尘器智能体 VacuumAgent,它通过 perceive_environment() 感知当前位置是否脏,脏就 action_clean() 清理,干净就 action_move_random() 随机移动。下面是浓缩后的核心骨架:
import random class VacuumAgent: def __init__(self, environment): self.environment = environment def perceive_environment(self): return self.environment.is_dirty(self.environment.agent_position) def action_clean(self): self.environment.clean_cell(self.environment.agent_position) def action_move_random(self): direction = random.choice(["up", "down", "left", "right"]) self.environment.move_agent(direction) def step(self): if self.perceive_environment(): self.action_clean() else: self.action_move_random()
这个类虽然只有三十来行,却把智能体的三要素都装进去了:perceive_environment 是感知,step 里的 if-else 是决策,action_clean/action_move_random 是行动。它同时具备自主性(自己决定下一步)、反应性(根据脏不脏响应)、前瞻性(随机移动也是在为找脏污探索)。
SOUCE 原文把这个智能体的行为总结得很到位:感知通过 perceive_environment 完成,行动通过两个 action 方法完成,自主性体现在 step 里自主决定行为、无需外部指令,反应性体现在根据「当前位置是否脏」做不同反应。运行 10 步后,能看到智能体先清掉起点灰尘,再随机移动去探索其他格子。它没有记忆、没有世界模型,是标准的简单反射智能体。
如果觉得这个例子太「规则」,想想怎么让它更接近真实:把 action_move_random 换成基于距离的贪心移动(朝最近灰尘走),把 step 加一个记录历史位置的记忆,它就开始向「基于模型」的方向进化。这个演进路径正好对应 1.3 节的分类体系——先有概念,再有分类,分类不是凭空来的。
| 特征 | 恒温器 | 真空吸尘器智能体 |
|---|---|---|
| 自主性 | 弱,行为全由阈值决定 | 中,自主选择移动方向 |
| 反应性 | 强,即时响应温度 | 强,即时响应脏污 |
| 前瞻性 | 无 | 弱,随机探索隐含目标 |
| 目标 | 维持温度范围 | 清理房间 |
⚠️ 常见坑:把「有感知和行动的软件」都叫智能体。判断标准看自主性与目标导向——一个纯被动响应外部 API 调用的系统,没有自己的目标,严格说只是程序。
💡 关键直觉:记忆(知识库)是很多初学者忽略的部件。简单反射智能体没有记忆,遇到相同感知永远做相同动作;一旦加进环境模型和历史状态,就升级成下一节的「基于模型的智能体」。
关于分类更细的讨论,放在 1.3 节;关于环境怎么建模,放在 1.2 节。这里只需记住:定义解决「是什么」,环境解决「在哪」,分类解决「怎么选」。
还有一个常被问到的点:智能体是否需要「学习能力」才算数?SOURCE 的定义把学习列为「优秀智能体的特征」而非「智能体的必要条件」。换句话说,学习是加分的,不是门槛。一个没有学习能力的反射智能体依然合法,只是面对环境变化时只能靠人改规则。真正的分水岭是「能不能自动适应」——这会在第 2 章的「学习与进化」一节专门展开。
最后补充一个辨识技巧:当讨论对象是「多智能体系统」时,社会性从「可选」升级为「必备」。单智能体不需要沟通,多智能体必须在通信、协作、协商上做文章。所以读到后面第 3 章的多智能体系统时,请回头对照本节的社会性定义——那整章几乎都是社会性特征的工程展开。
要点速记
- 定义:智能体是能感知环境、自主决策、采取行动以达成目标的计算实体
- 四特征:自主性、反应性、前瞻性、社会性,四者有机结合构成「智能」
- 三部件:感知器、思考/决策模块、执行器,外加可选的知识库与学习模块
- 分界:判断标准是「撤掉外部指令后能否自主朝目标推进」
- 落地:真空吸尘器智能体用三行方法就装下了感知—决策—行动闭环
- 延伸:加上记忆与模型,简单反射智能体就进化成基于模型的智能体
下一节我们把「环境」这个舞台单独拉出来讲——环境的六个属性决定了智能体该长成什么样。