第 3 章 架构与设计
第 3 章 · 架构与设计
章节摘要:能力有了,怎么把它们装进一个系统?本章回答「智能体的骨架怎么搭」。先从架构类型入手——简单反射、基于模型、基于目标、基于效用,以及 BDI、分层、混合等复杂形式;再拆解六大核心组件(感知、知识库、推理决策、行动、学习、通信)的设计要点;接着给出模块化、抽象化、分层化、灵活性、鲁棒性、效率、可解释性、安全伦理八条设计原则;最后进入多智能体系统,对比集中式/分布式/混合式架构与关键技术。读完本章,你应当能画出一张完整、可辩护的智能体架构图。
先说结论
阅读完本章,你应当能够:
- 画出智能体与环境交互的基本模型,并标注六大核心组件
- 对比五类架构类型(简单反射、基于模型、基于目标、基于效用、学习型)的适用场景
- 说出六大组件各自的职责与相互依赖关系
- 用八条设计原则审视和优化一个智能体架构
- 区分 MAS 的集中式、分布式、混合式架构及其取舍
- 理解 KQML/FIPA-ACL 通信语言、合同网协议等 MAS 关键技术
- 识别 MAS 的挑战(涌现行为、信任安全)与未来趋势(大规模、人机混合)
核心概念速览
智能体六大组件全景
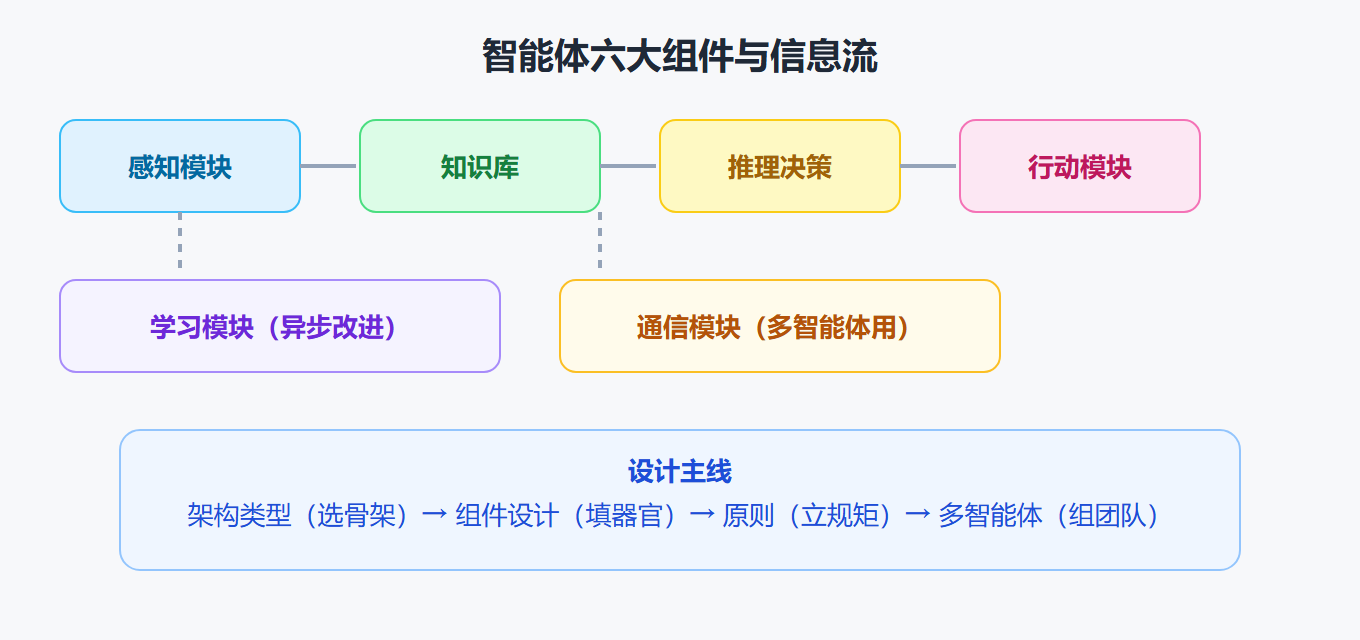
金句:架构是智能体的骨架——它不决定「聪明不聪明」,但决定「能不能长成你想要的形状」。
子章节导航
3.1 智能体架构类型
从简单反射到基于效用再到学习型,逐层拆解五类架构的结构图与能力边界,以及 BDI、层次化、混合、神经网络等复杂形式。
3.2 智能体组件设计
六大核心组件逐个过设计要点:感知模块怎么接传感器、知识库怎么组织、推理决策怎么选机制、行动模块怎么接执行器、学习模块怎么进经验、通信模块怎么定协议。
3.3 智能体系统设计原则
八条原则:模块化、抽象化、分层化、灵活性、鲁棒性、效率、可解释性、安全伦理,每条给出落地建议与权衡。
3.4 多智能体系统
MAS 的概念、优势、关键特征、三种架构对比、通信与协商技术、代码实践与典型应用,以及涌现行为、信任安全等挑战。
子章节之间的逻辑关系
架构类型(选骨架) → 组件设计(填器官) → 设计原则(立规矩) → 多智能体(组团队)
架构类型解决「整体怎么切」,组件设计解决「每块怎么造」,设计原则贯穿前两者提供评判标准,多智能体系统则是把「单智能体」放到「一群智能体」的尺度上重新考虑。前两节是工程图纸,第三节是审图标准,第四节是图纸升级到「系统之系统」。
前置知识与后续延伸
- 前置:第 1 章的智能体概念与四类架构、第 2 章五大核心能力——组件设计本质是「给五大能力找实现位置」
- 为后续铺垫:本章架构是第 4 章开发流程里「智能体设计」阶段的直接输入;MAS 的分布式思想在第 5 章机器人集群、第 6 章多智能体趋势里延续
评论区
(0)
U