3.2 射电干涉与VLBI:把地球变成望远镜
3.2 射电干涉与VLBI:把地球变成望远镜
本节摘要:甚长基线干涉(VLBI)让相距数千千米的天线同时观测同一个河外射电源,把地球尺度的基线变成望远镜的口径,分辨率约 0.6 毫角秒,比最大单镜高三个数量级。本节从几何延迟观测量讲起,算清延迟与时钟的量级,解释为何 VLBI 独占地球定向参数与河外参考架的测量,盘点源结构与电离层两大系统误差,并看它的天线阵如何演化。关键词:干涉、基线、几何延迟、类星体。
学习目标
- 写出几何延迟表达式,估算地球尺度基线的最大延迟与分辨率;
- 说明 VLBI 对原子钟与时间同步的要求为什么如此苛刻;
- 解释为什么测地球定向参数(世界时差与章动)只有 VLBI 能做;
- 说出源结构、核移、电离层三大系统误差的对策。
两个天线如何变成一台望远镜
光学望远镜的分辨率由口径除以波长决定,加大口径是唯一的路。射电干涉给出另一条路:把两个天线的信号合起来处理,等效口径等于两台天线的距离——基线。两台天线相隔八千千米同时接收同一个类星体的信号,同一列波前先到近端天线、后到远端天线,到达时刻差称为几何延迟:
几何延迟 = 基线在源方向上的投影长度 ÷ 光速
基线长度八千千米、源恰在基线方向上时,投影最长,延迟约 27 毫秒;地球自转让基线相对源的方向持续变化,延迟随时间扫过正负 27 毫秒之间的曲线。测准这条延迟曲线,就同时解出了源方向与基线(也就是两个台站的坐标与地球姿态)——这正是 VLBI 三件产出(参考架、台站网、地球定向参数)的来源。
分辨率用波长除以基线直接算:X 波段波长 3.6 厘米,地球直径基线 12742 千米,3.6 乘 10 的负二次方米除以 1.27 乘 10 的 7 次方米,得 2.8 纳弧度,换算约 0.6 毫角秒。对照 3.1 节:地面光学单次曝光 13 毫角秒,VLBI 单次观测比它精细二十倍以上;对照最大光学单镜(约 0.03 角秒衍射极限),高三个数量级。用毫角秒作单位的世界里,"把地球变成望远镜"不是修辞,是字面事实。
地球尺度基线的几何延迟与条纹
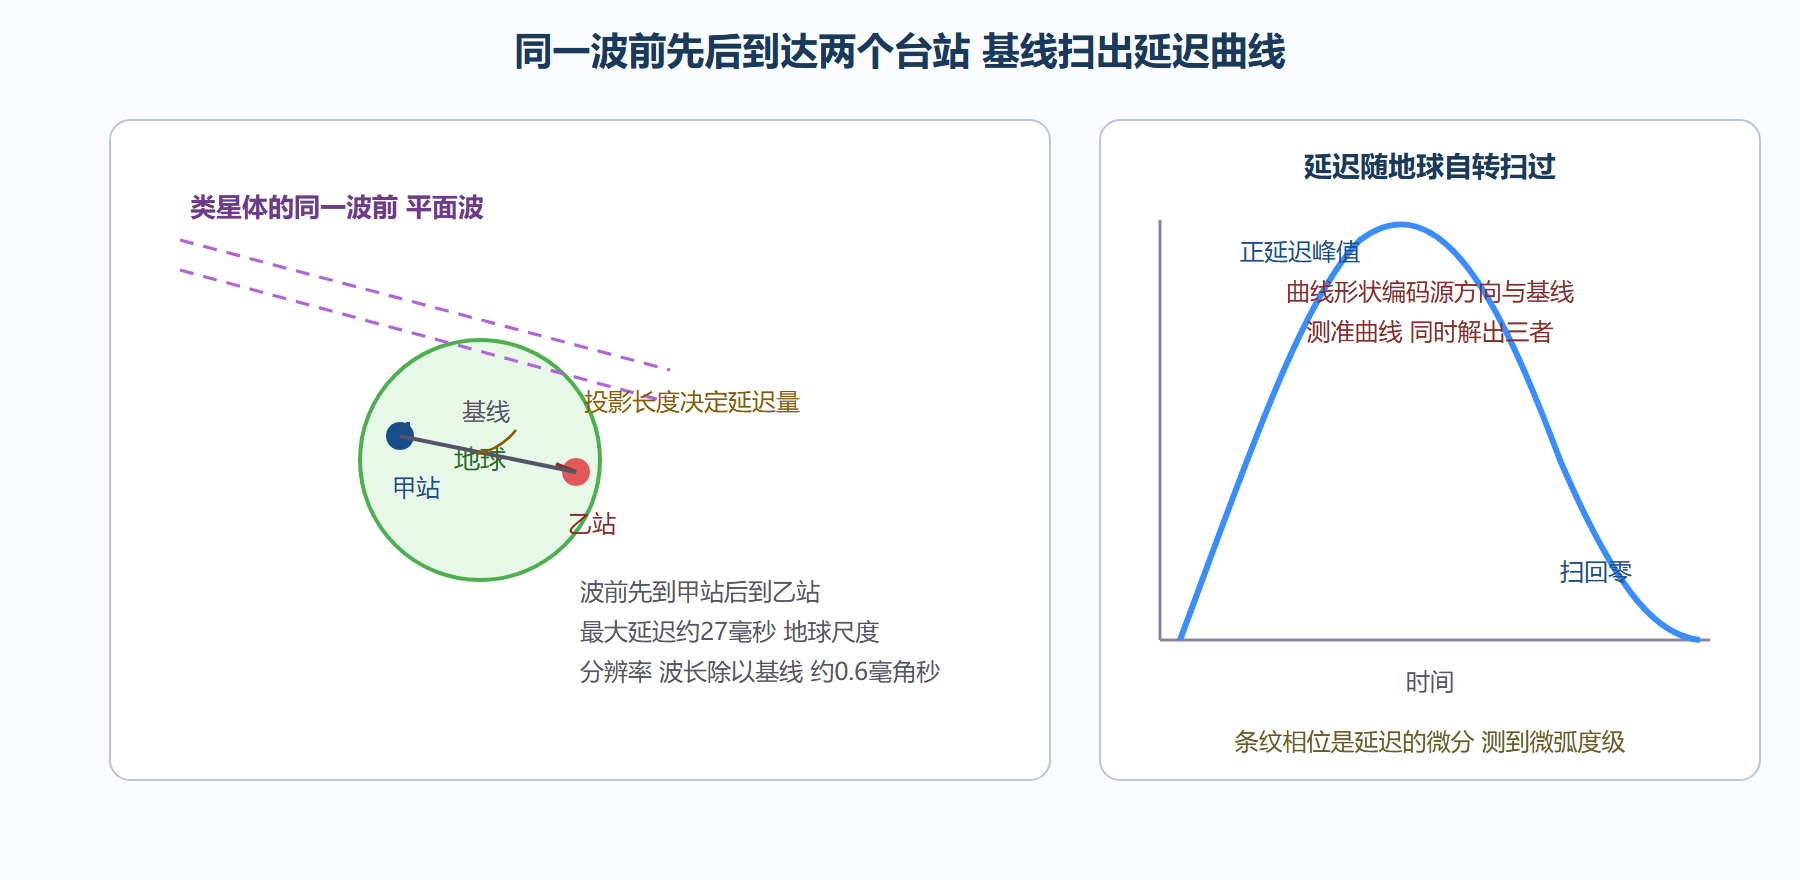
看左图抓住一句话:延迟由"基线在源方向上的投影"决定,同一对台站观测不同方向的源、或地球转到不同姿态,投影都不同——观测量天生把源位置与地球姿态捆在一起解。右图是延迟随时间扫出的曲线,它的形状同时编码了源方向与基线矢量;实际处理用的是它的微分(条纹相位),可以测到微弧度级的角度信息,这就是 VLBI 毫角秒以下能力的来源。
时间同步:这门技术的命门
VLBI 的两台天线不做实时连接,各自用氢原子钟控制本振、把接收信号连同时间标记记录下来,事后运到相关处理中心对齐相关。这带来一个苛刻要求:两站时钟的同步与稳定。延迟观测量的目标是毫米级精度——毫米除以光速约 3 皮秒。原子钟直接给不了皮秒同步,好在几何延迟是随自转缓慢变化的连续函数,钟差与钟速可以作为多余参数随观测序列一起解出;代价是观测必须长时间、多源交替,让钟参数与几何参数在时间序列上可分离。第二章说"多站联测时各站钟差必须标定",在 VLBI 这里升格为整个方法论的支柱。
电离层是另一头拦路虎。X 波段的电离延迟已不小,S 波段(13 厘米)更大且随电子总含量昼夜起伏。对策是双频同测:电离延迟与频率平方成反比,X 与 S 两个频率的延迟差直接反解出电子含量,进而扣除。ICRF 的观测几乎全部是 S 加 X 双频,2.3 节提到的 K、Ka 波段扩展,本质是把双频思路推进到电离影响更小的高频端。
为什么地球定向参数只有它能量
第二章末尾留了一个断言:世界时与协调世界时之差(反映地球自转角)与章动偏差,只有 VLBI 能测。原因现在可以讲透了。测自转角需要把地面台站相对"不动天空"的姿态量出来:激光测卫测的是台站相对卫星的距离,卫星本身在轨道上动;GNSS 测的是相对导航星座,同样绕地转。只有 VLBI 的基准是河外类星体——真正不动的天空。台站坐标由干涉几何解出、姿态变化由延迟曲线的时间演化解出,世界时与章动是解矢量里的自然分量。国际地球自转服务组织的地球定向参数序列,干涉部分由全球网联合观测维持,每周数次到每日,支撑着从深空探测导航到毫角秒归算的一切下游用户。
延迟对基线的灵敏度可以用一个数记住:基线变化 1 毫米,几何延迟变化约 3 皮秒(1 毫米除以光速)。反过来读,皮秒级的延迟测量就是毫米级的基线测量——干涉天体测量与大地测量在此共享同一套观测、同一套精度语言,这也是深空探测器导航敢用干涉定位的底气。
台站坐标本身也是副产品:VLBI 连续监测台站的厘米级运动——板块漂移、冰后回弹、潮汐形变。天体测量的参考架在这里与大地测量握手:同一个几何,一边解天上的源,一边解地上的站。
系统误差:结构与电离之外还有大气
2.3 节讲过源结构与核移:类星体不是点,喷流形态随频率与年代变化,位置表观漂移几十微角秒。VLBI 应对的方式是多频观测加结构指数评级,长期不稳定的源逐出定义源名单。对流层是另一个主项:中性大气的路径延迟(湿分量为主)在毫秒到纳秒级抖动,无法像电离层那样双频消除,只能靠台站水汽辐射计与随机建模吸收,它是当前 VLBI 单次观测精度的主导误差源,也是下一代网(更密台站、更快速巡天)设计的第一动机。
按单次观测的量级排序:
| 误差源 | 性质 | 典型量级 | 对策 |
|---|---|---|---|
| 对流层湿延迟 | 随机加系统 | 主导项 | 水汽辐射计、随机建模 |
| 电离层 | 系统 | 频率平方反比 | 双频扣除 |
| 源结构与核移 | 系统 | 几十微角秒 | 结构评级、多频、剔除 |
| 台站钟差钟速 | 系统 | 随序列解出 | 长序列多源交替设计 |
| 仪器延迟 | 系统 | 台站设备链 | 几何校准、电缆监测 |
| 海洋与固体潮形变 | 系统 | 厘米级 | 模型改正 |
与 3.1 节的地面光学清单对照着看:结构上惊人地相似——都是两三项随机误差在前、一串系统误差在后;不同的只是系统误差的名字,光学姓大气色散,射电姓对流层与源结构。第 4 章做误差预算时你会发现,这份相似性让"预算方法论"可以跨路线复用。
从双站到全球网
VLBI 的历史节奏与 1.2 节的精度曲线完全同步。1960 年代末首次越洋干涉实验成功;1970 到 1980 年代全球网成型,测板块运动、建第一代参考架;1995 年 ICRF1 问世(2.3 节);2010 年代第三代 ICRF3 与更密的观测网。当前的主线是新一代 VLBI 系统(国际 VLBI 全球观测系统的升级版):更宽带接收、更高速记录、更密的台站,目标把单次观测精度推到几十微角秒以下、把地球定向参数做到近实时。射电端的下一个大台阶是平方公里阵及其干涉版(6.1 节),非洲与澳洲的巨型天线群与现有网联网,源密度与灵敏度都上一个量级——2.3 节里"南天源偏稀"的地理宿命,届时有望第一次被工程手段解决。
VLBI 在天体测量之外还有一个不能不提的成就:给事件视界望远镜提供了方法论母版——2019 年的黑洞照片就是把 VLBI 推到亚毫米波的成果。同一套"基线换口径"的几何,既量类星体的位置,也拍黑洞的影子,这是 3.2 节原理通用性的最好注脚。
把几何延迟再算一个中间情形,巩固量级感。东西走向基线 8000 千米,源不在基线方向而在地平上方 45 度:投影长度 8000 乘 45 度的余弦约 5657 千米,延迟 5657 除以光速约 18.9 毫秒。对比 3.2 节开头的极值 27 毫秒,你已经有了一根"延迟刻度尺"——任何地球尺度基线、任何源方向,延迟都在零到三十毫秒之间滑动,自转一天扫一个来回。记录设备必须覆盖这个量级的时延搜索范围,相关处理机的计算量也由此定价。
常见困惑解答
干涉测的是位置还是图像
两者都是。短积分的相关输出(条纹)直接量位置与延迟;多基线多方向的组合可以合成图像,把类星体的喷流结构画出来。参考架工作优先用"位置模式"(快扫描多源),结构研究用"图像模式"(长积分单源),两种模式共享同一硬件。
为什么不用光缆把天线连起来
连起来的是"实时 VLBI",确实存在,但跨洲光纤的租用成本与延迟控制不划算。记录加事后相关的方式让基线可以任意长,且观测排程不受通信限制——代价是每站必须自带原子钟与记录设备,命门从通信转成了钟。
VLBI 能测行星或恒星吗
测不了普通恒星——它们在射电波段太弱。太阳系内天体偶有射电观测(雷达信标、探测器转发),但 VLBI 的常规对象是河外致密源与射电强的活动星系核。恒星的位置与运动是光学(3.1、3.3 节)的领地,两个波段靠 2.3 节讲的"两栖源"对接。
要点串联
- 几何延迟是核心观测量:基线投影除以光速,地球尺度基线最大约 27 毫秒;
- 分辨率波长除以基线:X 波段地球基线约 0.6 毫角秒,比光学单镜高三个数量级;
- 钟与时间是命门:毫米级延迟对应皮秒级时间,钟参数随观测序列联合解出;
- 独占地球定向参数:因为只有它的基准是真正不动的河外天空,世界时与章动是解矢量里的自然分量;
- 系统误差清单:对流层湿延迟主导,电离层双频消、源结构评级除名,与地面光学清单结构同构。
下一节把仪器搬上天:没有大气、没有重力弯沉随姿态变化的空间环境里,Hipparcos 与 Gaia 如何把全天测到微角秒——新的敌人是仪器自身的稳定性与海量数据。