4.3 视差解算与星表构建:最小二乘实战
4.3 视差解算与星表构建:最小二乘实战
本节摘要:视差解算是天体测量的核心工序:从一串带噪声的位置序列里,同时解出位置、自行与视差。本节先讲视差因子的几何与五参数模型,然后用四个历元的一维模拟数据走完最小二乘全程——设计矩阵、正规方程、消元求解、残差、单位权方差、参数不确定度,最终得到视差 19.7 正负 0.34 毫角秒;末尾讲星表如何由千万次这样的解算聚合而成,以及视差零点与 Lutz-Kelker 偏差两个使用陷阱。关键词:最小二乘、视差因子、正规方程、视差零点。
学习目标
- 写出五参数模型并解释视差因子的几何含义与取值范围;
- 独立完成四历元三参数最小二乘解算的全程手算;
- 由残差计算单位权方差与参数不确定度;
- 说明星表聚合流程,以及视差零点改正与 Lutz-Kelker 偏差的应对。
模型:把 1.1 节的分解式写成方程
第一章给过分解式:观测位置等于参考架下的位置加自行加视差加噪声。对一颗恒星,把它参数化成五个数:某历元的位置两参数、自行两分量、视差一个。观测方程写成一行(以某个方向的一维坐标为例,记作 ψ):
ψ观测 = ψ0 + μ ·(t − t0)+ π · P(t)+ 噪声
ψ0 是历元 t0 的位置,μ 是自行,π 是视差,P 是视差因子。视差因子是纯几何:地球绕太阳运动,太阳到地球的矢量投影到"该方向在天球上的切平面"上的分量就是 P,取值正负一之间。地球在恒星方向的正前方时 P 最大,垂直时为零。一颗星的视差因子随季节画出正弦曲线,振幅与黄纬有关——黄道附近的星视差椭圆被拉成扁长条,黄极附近的星接近正圆。
这个模型里最要紧的一句话:视差与自行的信号都是"位置随时间的变化",靠时间指纹区分——自行是线性漂移,视差是一年一个的椭圆。观测必须铺满一年以上、覆盖视差因子的正负极值,两个参数才能解耦;只观测半年的数据里,视差与自行高度相关,解出来的是两者的一锅粥。Gaia 的扫描律天然把过境铺满整个任务期(3.3 节),地面程序则要靠观测者自己排季节。
四历元实战:从数据表到解
构造一个最小的可手算案例。四个历元的一维位置观测(单位毫角秒),时间以年计,视差因子由几何算出:
历元 t 视差因子 P 观测 ψ 0.00 +1.0 120.3 0.25 0.0 101.9 0.50 −1.0 84.4 0.75 0.0 105.7
模型 ψ = ψ0 + μ·t + π·P,三个未知数、四个方程,最小二乘登场。设计矩阵每行是 [1,t,P]:
1 0.00 1.0 X = 1 0.25 0.0 1 0.50 −1.0 1 0.75 0.0
正规方程是"设计矩阵转置乘设计矩阵"乘参数向量等于"转置乘观测向量"。先把左边的系数矩阵算出来:观测数 4;时间和 1.5;视差因子和 0;时间平方和 0.875;时间乘视差因子的和负 0.5;视差因子平方和 2。右边:观测总和 412.3;时间加权观测和 146.95;视差因子加权观测和 120.3 减 84.4 等于 35.9。正规方程写全:
4·ψ0 + 1.5·μ + 0 ·π = 412.30 1.5·ψ0 + 0.875·μ − 0.5·π = 146.95 0·ψ0 − 0.5·μ + 2 ·π = 35.90
消元求解。第三式最简单:两倍第三式加第五系数关系,直接得 μ 等于四倍 π 减 71.8(把负 0.5μ 移项)。第一式给 ψ0 等于 103.075 减 0.375μ。代入第二式:1.5 乘(103.075 减 0.375μ)加 0.875μ 减 0.5π 等于 146.95,展开得 0.3125μ 减 0.5π 等于负 7.6625。把 μ 的表达式代进来:0.3125 乘(4π 减 71.8)展开为 1.25π 减 22.4375,减 0.5π 等于负 7.6625,所以 0.75π 等于 14.775,π 等于 19.7 毫角秒。回代:μ 等于 4 乘 19.7 减 71.8 等于 7.0 毫角秒每年;ψ0 等于 103.075 减 0.375 乘 7.0 等于 100.45 毫角秒。
解集齐了:位置 100.45、自行 7.0、视差 19.7。把解代回模型算拟合值与残差:
历元 拟合值 观测 残差 0.00 120.15 120.3 +0.15 0.25 102.20 101.9 −0.30 0.50 84.25 84.4 +0.15 0.75 105.70 105.7 0.00
残差是十分之几毫角秒的小量,没有随时间或随视差因子的趋势——模型充分、数据无异常,解算通过质检。
视差椭圆与最小二乘拟合示意
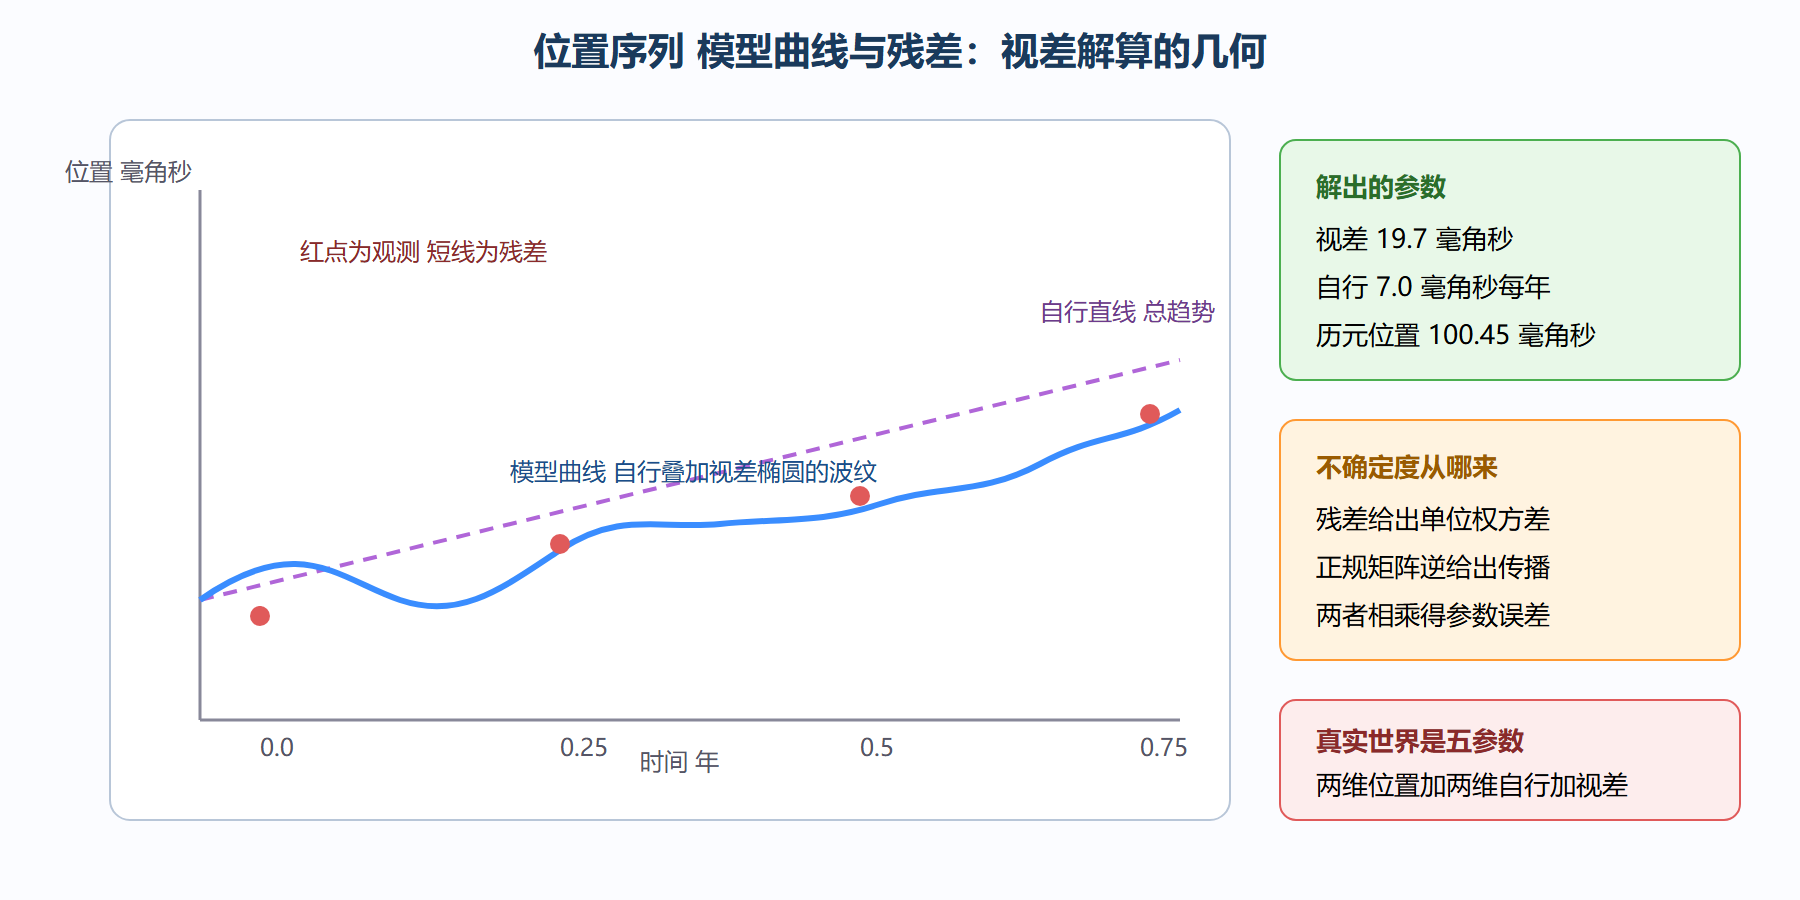
看左图的两条线:紫色虚线是"只有自行"的直线,蓝色实线是"自行叠加视差波纹"的完整模型,红点观测散布在蓝线两侧,红色短线是残差。视差的信息量就是蓝线相对紫线的起伏幅度——起伏越大、采样越密,视差解得越准。数例里四个观测正好落在波纹的峰、谷与两个过零点附近,这是最省数据的采样设计。
不确定度:残差与正规矩阵的乘积
解算的另一半是给参数配误差。单位权方差由残差平方和除以自由度(观测数减参数数)得到:残差平方和 0.0225 加 0.09 加 0.0225 加 0 等于 0.135,自由度 4 减 3 等于 1,单位权标准差 0.37 毫角秒。参数的方差从正规矩阵的逆矩阵读出:本例正规矩阵第三行第三列相关的逆元素为 0.833,视差的标准差等于 0.37 乘 0.833 的平方根 0.913,约 0.34 毫角秒。
最终答案写成一个数:视差 19.7 正负 0.34 毫角秒。相对误差不到百分之二,对应距离约 50.8 秒差距、距离误差约 0.9 秒差距。这个 0.34 从哪来要有感觉:残差越大(观测越吵),误差越大;视差因子的覆盖越充分(正规矩阵逆的对应元素越小),误差越小——采样设计与数据质量同等重要。真实解算里还要把 4.1 节的系统项另列:这个 0.34 只是随机部分,系统部分(零点、色差)要按预算表另加。
把数例放大到真实规模:五参数模型、几十次观测、权重按信噪比分级,就是 Gaia 每颗星的解算;把数亿颗星的解算联合成一个巨型方程组、与仪器标定和姿态参数一起迭代(4.2 节的全局解),就是一部空间星表的诞生。
星表聚合与两个使用陷阱
单星解算聚合为星表,要做三件事:按权重合并多任务多历元的解、用空白对照标定系统项、交叉检验后分级发表。空白对照的首选仍是类星体——真实视差为零,它们的解出视差直接暴露系统误差,Gaia 的视差零点(EDR3 平均约负 0.017 毫角秒,随星等颜色与天区变化)就是这样量出来的。使用者拿到星表的第一件事,是按发表的方法做零点改正;不做这一步,距离整体偏近约百分之几。
第二个陷阱是 Lutz-Kelker 偏差。视差的相对误差超过约百分之十时,"一除以视差"算距离会产生系统偏移:真实的恒星在空间中越远数量越多,测量噪声把一部分远星混进近处,平均效果是观测视差偏大、距离被系统性低估。对策有二:相对误差小于百分之十的样本直接用;更大误差的样本改用贝叶斯先验(比如银河系恒星密度模型)修正,或在统计上使用全样本的分布而非单星距离。判断标准很简单:拿到一个视差,先算 σ 除以 π,超过 0.1 就要停一秒想一想。
正规矩阵还免费送一样好东西:参数相关性。本例正规矩阵中时间与视差因子的交叉项为负 0.5,相关系数等于交叉项除以两个对角元的平方根之积,即负 0.5 除以根号下 0.875 乘 2,得负 0.38——自行的误差与视差的误差中等程度负相关。这个数字的含义很实际:若某个数据集里相关性逼近正负一(比如只观测了半年,视差因子只覆盖半个椭圆),两个参数就分不开,解算给出的"视差"其实是视差与自行的某个混合物。相关系数还直接决定误差放大:若视差与自行的相关系数达到 0.85(半年数据常见的病态),不确定度按 1 除以 1 减相关平方再开根膨胀,因子约 3.6 倍——标称 0.3 毫角秒的视差误差实际恶化到 1 毫角秒以上。采样设计不是细节,是精度的乘数。相关系数矩阵还有一项立项前的用途:把计划的采样时刻代入设计矩阵,纸面上解出期望的相关结构与精度,预算不足就先调采样再上天——一小时的桌面计算,能省下小半年的观测季。
规范发表的星表都附带参数相关系数矩阵,使用者在把视差当距离用之前,看一眼它与自行的相关系数,是廉价的保险。
再演示一次误差传播到距离:视差 19.7 正负 0.34 毫角秒换算距离 50.8 秒差距,距离误差 0.34 除以 19.7 再乘 50.8 约等于 0.88 秒差距——相对误差 1.7%,与视差的相对误差一致,倒数关系在中等信噪比下近似线性。但把视差换成 2.0 正负 0.34(信噪比 6),距离名义值 500 秒差距,误差传播的一阶近似给正负 85 秒差距,而真实的距离后验分布明显左偏(近端被截断,远端拖尾)——Lutz-Kelker 效应的雏形。同样的 0.34 毫角秒精度,在两个信噪比区间里是完全不同的两回事;距离换算的可靠性,永远要看信噪比的脸色,这是本节与 4.1 节系统误差教的最后一次合流。
常见困惑解答
为什么不直接"肉眼看曲线"读出视差
三个理由。观测有噪声,肉眼读数无法客观加权;五个参数(真实是五个)互相纠缠,必须联立;解算还要产出不确定度与相关性,这些只有显式算法给得出。曲线图的价值是质检——残差的形态比任何数值统计更能暴露模型缺陷。
五参数解算什么时候要加参数
发现残差有周期性或系统性趋势时。趋势指向第六参数(比如吸收造成的色项偏移),周期性指向伴星轨道参数——加两三个轨道参数变七或八参数模型,正是 5.3 节天体测量找行星的数学入口。盲目加参数会过拟合,判据是每加一个参数,残差平方和的下降要显著超过自由度减少的代价。
星表里视差是负数是怎么回事
噪声。真视差非负,测量值小于零说明该星太远、信号小于噪声(或者系统误差压过了信号)。负视差条目不删掉是刻意的:它保留了无偏的统计性质,删掉反而引入选择偏差。使用者按相对误差过滤即可。
核心回顾
- 五参数模型:位置、两自行、视差,靠时间指纹区分视差椭圆与自行直线,观测须铺满全年;
- 四历元手算:正规方程消元解出视差 19.7、自行 7.0、位置 100.45,残差最大 0.3 毫角秒;
- 误差配法:残差给单位权方差,正规矩阵逆给传播系数,相乘得视差标准差 0.34 毫角秒;
- 零点必改:类星体空白对照标出的系统项(EDR3 约负 0.017 毫角秒),不改距离整体偏近;
- Lutz-Kelker 警戒线:σ 除以 π 超过 0.1,直接取倒数算距离就有系统偏差,需先验修正。
第 4 章到此收工。下一章把解出的参数用起来:距离换算成光度与空间速度、摆动换算成行星质量、千万颗星的速度场换算成银河系的引力——天体测量的产出期。