10.1 脑机接口与神经假肢
10.1 脑机接口与神经假肢
本节摘要:脑机接口(BCI)通过采集和解读大脑信号,将神经活动转化为对外部设备的控制指令,绕过传统的神经-肌肉通路。侵入式BCI使用植入电极获得高精度信号,非侵入式BCI使用EEG获得低精度但安全的信号。神经假肢则利用BCI技术恢复截瘫或截肢患者的运动功能。脑机接口技术正处于从实验室走向临床的关键阶段。
学习目标
阅读完本节,你应当能够:
- 描述脑机接口系统的基本组成模块
- 比较侵入式和非侵入式BCI的优缺点
- 解释BrainGate和Neuralink等BCI系统的工作原理
- 理解BCI的信号解码算法的基本思路
BCI系统的基本架构
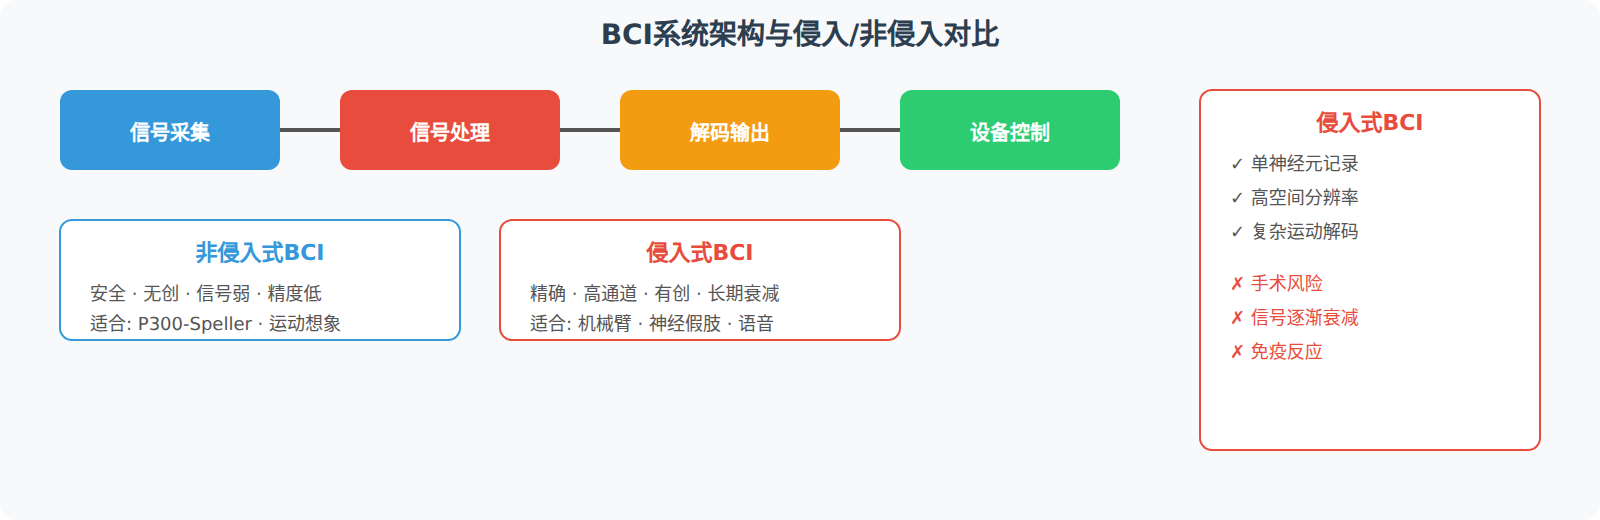
一个完整的BCI系统包含四个核心模块:
信号采集:获取大脑神经活动信号。侵入式BCI通过植入皮层表面(ECoG)或皮层内部(如犹他阵列)的电极直接记录神经元的放电活动。非侵入式BCI通过头皮电极(EEG)记录大脑的电场活动。
信号处理:对原始信号进行滤波、降噪和特征提取。运动意图的解码通常分析运动皮层中神经元群体的放电模式——不同的运动方向会激活不同比例的神经元,通过线性回归或机器学习算法可以将群体放电模式解码为运动方向和速度。
控制指令输出:将解码结果转化为外部设备的控制信号。可以是电脑光标的移动(虚拟键盘)、机械臂的运动、轮椅的控制,甚至是语音合成器的输出。
反馈回路:用户通过视觉或其他感官通道获取BCI输出的反馈,调整自己的神经活动模式,逐步提高控制精度——这是一个学习过程。
侵入式BCI:高精度与高风险
侵入式BCI的信号质量远高于非侵入式BCI,可以精确解码单个手指的运动、手臂的三维运动轨迹甚至语音的声学特征。
BrainGate系统使用96电极的犹他阵列植入运动皮层,瘫痪患者通过想象手臂运动来控制电脑光标,打字速度可达每分钟数个字符。Neuralink的柔性电极丝(每根植入器包含1024个电极通道)旨在大幅增加通道数量,同时降低组织损伤。
侵入式BCI面临的主要挑战包括:免疫反应导致电极周围形成胶质瘢痕,信号质量在数周到数月内逐渐下降;外科手术的风险和感染风险;植入物的长期耐久性。
非侵入式BCI:安全但低精度
非侵入式BCI利用EEG信号,完全无创。主要应用包括:P300-Speller(基于事件相关电位P300成分的虚拟打字系统,速度可达每分钟数个字符)、运动想象BCI(通过检测运动皮层的mu节律和beta节律变化来推断运动意图)、稳态视觉诱发电位(SSVEP)BCI。
非侵入式BCI的信号经过头皮、颅骨和脑膜的严重衰减和混合,空间分辨率差,解码精度有限。但它完全无创,适合健康人和轻度残疾人的应用。
神经假肢
神经假肢是BCI技术在医学康复中的直接应用。对于上肢截瘫患者,BCI可以将运动皮层的意图解码为机械臂的控制指令。对于下肢截瘫患者,结合脊髓电刺激(epidural stimulation)可以在脊髓层面"桥接"大脑的运动指令与下肢肌肉,使截瘫患者恢复站立和行走能力。
感觉反馈是神经假肢的重要方向:通过刺激感觉皮层,可以向截肢或截瘫患者传递触觉和本体感觉信息,使假肢的使用更加自然和精确。
💡 关键直觉:BCI的本质是建立一条"新通道"——绕过传统的神经-肌肉通路,直接从大脑信号读取运动意图。这条新通道的带宽取决于信号采集的质量和解码算法的精度。随着电极技术和AI的进步,BCI的带宽正在快速扩展。
重点提炼
- BCI系统有四个核心模块:信号采集、处理、解码输出、设备控制+反馈
- 侵入式BCI精度高但有手术和免疫风险:信号质量随时间下降
- 非侵入式BCI安全但精度有限:适合虚拟键盘等低带宽应用
- 神经假肢是BCI的医学应用:结合运动解码和感觉反馈恢复功能
- BCI的核心挑战是带宽:信号质量和解码精度共同决定控制能力
下一节我们看AI与神经科学的交叉如何互相推动进步。
深入理解:解码算法的进化
BCI的信号解码算法已经从早期的线性回归方法发展到今天的深度学习方法。早期的BrainGate系统使用简单的线性回归将神经元放电率映射为光标位置——这种方法假设神经元群体活动和光标位置之间存在线性关系,但在复杂运动中这种假设往往不成立。
现代BCI解码使用循环神经网络(RNN)和长短期记忆网络(LSTM)来捕捉神经活动的时序动态。更先进的方法使用变分自编码器(VAE)将高维神经活动降维到低维潜在空间,在低维空间中解码运动意图,然后再映射回高维的控制信号。这些方法显著提高了解码的准确性和鲁棒性。
另一个重要方向是"自适应解码"——BCI系统持续学习用户的神经模式变化。因为植入电极周围的组织反应和神经元的活动特性会随时间变化,固定的解码算法性能会逐渐下降。自适应算法通过在线学习持续更新解码参数,保持系统的长期稳定性。
语音BCI:最前沿的方向之一
语音BCI旨在直接从大脑活动中解码语音信号,为因运动神经元疾病(如ALS)而丧失说话能力的患者恢复沟通能力。当前的研究已经可以从运动皮层和言语计划区域的神经活动中解码出语音的声学特征(元音、辅音、音调),并使用语音合成器生成可理解的语音。虽然目前的速度和清晰度仍低于自然说话,但这个方向的进展速度令人印象深刻。
补充:BCI信号处理管线示意
把一个BCI系统拆开看,信号采集之后是一系列标准化的处理步骤。下面用示意清单展示运动意图从原始神经信号到设备指令的转换路径,以及每一步要解决的核心问题:
BCI运动解码管线示意 ──────────────────────────── ①信号采集 电极阵列记录 神经元尖峰/局部场电位(侵入式) 或头皮EEG 记录 mu/beta节律(非侵入式) │ ②预处理 滤波去噪(带通、共平均参考)、剔除伪迹 非侵入式还需去除眼电、肌电干扰 │ ③特征提取 尖峰检测与分类 / 频带功率(μ、β、γ节律) 或事件相关电位(P300等)幅值与潜伏期 │ ④解码建模 线性回归 / 支持向量机 / 深度学习 把神经特征映射为运动方向、速度或离散指令 │ ⑤设备控制 光标移动、机械臂轨迹、轮椅转向、语音合成 │ ⑥反馈回路 视觉/触觉反馈 → 用户调整策略 → 系统自适应更新 ──────────────────────────── 设计权衡: 通道数越多解码越好,但手术风险与组织反应也越大
这段管线的关键洞察在于"解码是一个映射问题":BCI性能的瓶颈往往不在设备而在建模——同样的电极数据,用什么样的算法解码,直接决定了控制精度。早期线性回归假设神经元群体活动与光标位置存在线性关系,在简单二维运动中足够;而复杂的三维手臂运动、打字、语音解码都需要非线性时序模型。这也解释了为什么脑机接口领域的进步常与AI算法的进步同步——过去十年解码精度的跃升,很大程度来自深度学习的引入。
从用户视角看,BCI还隐含一个学习过程:患者需要学会在想象运动中"塑造"自己的神经活动,让解码器更稳定地识别意图。这意味着BCI不是单向的"读脑",而是人与机器共同演化的闭环。真正进入临床应用时,这种双向适应性既是优势——个体差异可以被适应——也是挑战:每次重新植入后都需要重新校准,患者需要数周训练才能达到稳定控制。因此,未来BCI产品的设计必须同时优化神经解码算法与用户体验,让"训练-校准"周期尽可能短。