1.1 AgentScope 定义与发展历程
1.1 AgentScope 定义与发展历程
在体系中的位置:第一章要帮你判断"该不该用多智能体",而这一节是地基——你连 AgentScope 到底是什么、它从哪来都没看清,后面所有"该不该用"的判断都是空中楼阁。
先抛一个反例。很多团队一上来就把三个聊天机器人套个循环叫"多智能体系统",结果跑了两周发现:B 永远拿不到 A 的中间结论,C 重试时把 A 已经做完的活又做了一遍,日志里谁说了什么全混在一起。这不是多智能体,这是三个互不对话的单体被胶带粘在了一起。AgentScope 要解决的,正是这种"粘而不连"的混乱。
从一个真实报错说起:先划边界,再给定义
我们不从抽象定义讲起,先看它不做什么,这样边界更清楚。
AgentScope 不替你训练模型。它不提供大模型权重,也不帮你做微调。它管的是模型之外那一整层"让多个智能体协同跑起来"的工程问题:消息怎么传、状态怎么存、某个智能体挂了怎么办、工具怎么安全调用。你可以把它理解成多智能体系统的"操作系统内核"——模型是跑在上面的进程,AgentScope 负责调度、通信和容错。
用一句话定义:AgentScope 是一个以消息为中心的、面向多智能体协作的 Python 开发框架,它把智能体的定义、通信、环境与容错抽象成可编程的组件,让开发者用搭积木的方式组装可运行的多智能体系统。
注意"以消息为中心"这六个字。这是它和很多"Agent 编排库"最本质的区别。在 AgentScope 里,一切交互都是消息。智能体不直接调用另一个智能体的方法,而是发一条消息;环境不直接改智能体的内部变量,而是把状态变化广播成消息。这条纪律换来了松耦合——你想加一个观察者智能体,只需让它订阅某类消息,不用改任何已有代码。
为什么是"灵活 yet 鲁棒":一个被反复验证的矛盾
多智能体系统的核心张力,藏在"灵活"和"鲁棒"之间。我们用一个交通调度的类比来讲,这比抽象讨论直观。
设想一个路口网络,每个路口是一个智能体,负责根据车流调红绿灯。灵活,意味着某个路口能根据突发事故临时改策略;鲁棒,意味着即便相邻路口的智能体失联,整个网络不能瘫痪。如果你把灵活性拉满——允许每个路口自由改规则——一旦两个路口策略冲突,全局就乱套。如果你把鲁棒性拉满——所有决策收归中央、禁止任何自主行为——路口遇到本地突发状况就反应迟钝。
AgentScope 的取舍是:把"灵活"放在业务上层(智能体怎么思考、用什么工具),把"鲁棒"放在基础组件层(通信中间件、容错切换、上下文管理)。开发者可以随意换模型、加工具,但底层的消息投递和故障切换是固化且经过验证的。这种分层是它应对上述矛盾的具体手法,不是一句口号。
# 上层:你可以自由定义智能体的思考方式 from agentscope.agents import ReActAgent from agentscope.models import OpenAIChatModel model = OpenAIChatModel( model_name="gpt-4o-mini", api_key="环境变量占位", # 真实项目从环境变量读取 ) # 同一个智能体类,换模型就是换一行配置,底层通信不变 traffic_agent = ReActAgent( name="路口控制器", sys_prompt="你是十字路口的信号灯调度者,根据车流调整绿灯时长。", model=model, toolkit=..., # 工具可插拔 ) # 运行时的消息投递、失败重试由框架底层保证,开发者无需关心
运行说明:上面代码里 toolkit 留空是因为工具定义放到 2.6 和 3.2 再展开。重点在于——换模型、加工具这类"灵活"操作是开发者的自由,而消息怎么可靠送达是框架兜底的,两者互不污染。
再看一条真正会落到运行时的消息长什么样。Msg 是 AgentScope 里一切交互的载体,下面这段把"定义消息 → 放进 MsgHub → 智能体回复"跑通,让你看清"以消息为中心"不是口号。
# 一条可被投递的真实消息:发送者、角色、内容三段式 from agentscope.message import Msg from agentscope.msghub import MsgHub from agentscope.agents import DialogAgent from agentscope.models import OpenAIChatModel user_msg = Msg(name="user", content="请用一句话介绍 AgentScope", role="user") # content=实际载荷,可以是字符串,也可以是结构化字典 agent = DialogAgent( name="讲解员", sys_prompt="你是 AgentScope 的科普助手,回答简洁。", model=OpenAIChatModel(model_name="gpt-4o-mini", api_key="环境变量占位"), ) async def talk(): async with MsgHub([agent], announcement=user_msg): # announcement 等价于先把 user_msg 广播给 hub 内所有智能体 reply = await agent() print(reply.content) # 智能体针对 user_msg 给出的回复 # asyncio.run(talk())
运行输出(典型):reply.content 类似"AgentScope 是一个以消息为中心的多智能体 Python 框架,让你像搭积木一样组装可协作的智能体系统。"注意你全程没有直接调用 agent.think(user_msg),而是发了一条 Msg、由 MsgHub 投递、智能体自己取走回应——这就是"以消息为中心"在运行时的体感。
发展历程:从"降低门槛"到"扛住生产"
理解一个框架为什么是现在这个形态,看它踩过的坑比看它现在的宣传册有用得多。
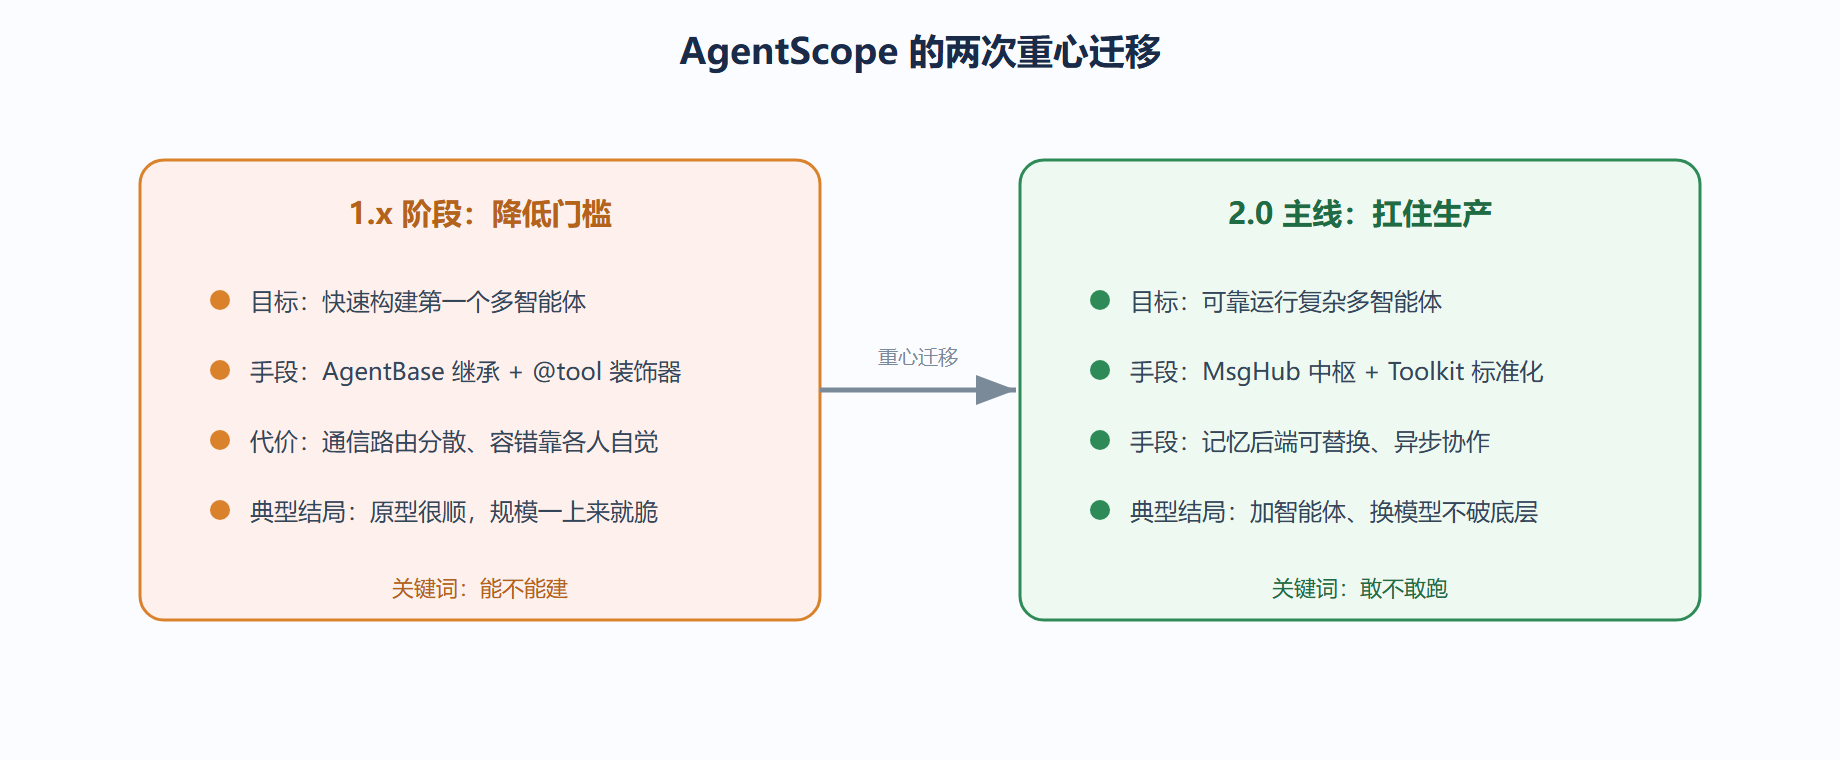
早期的 AgentScope(社区习惯称 1.x)把重心放在"让开发者快速跑起来"。它提供 AgentBase 基类和 @tool 装饰器,你继承一下、写个方法就能有第一个智能体。这在教学和原型阶段极快,但当智能体数量从几个涨到几十个,问题暴露了:通信没有统一路由,重试逻辑各写各的,一个智能体抛异常就可能让整条协作链静默失败。一句话——它解决了"能不能建",没解决"敢不敢跑"。
2.0 主线是一次转向。它把"鲁棒"提为一级目标,引入了更明确的消息中枢 MsgHub、把工具收敛进 Toolkit、把记忆标准化为 InMemoryMemory 等可替换后端,并强调异步协作。这不是功能堆叠,而是把"生产可用性"写进了架构。下面这张图把两条线的目标差异画出来。
一个具体案例:从单智能体到多智能体的临界点
我们用量化研究中"写周报"这件小事,看临界点在哪里。
背景:研究员每周要把"调研结论 + 数据图表 + 合规审核"汇总成一份报告。起初他用一个智能体,prompt 里写"先调研、再画图、最后检查合规"。
操作(单智能体版):一个 ReActAgent 接三个工具(检索、画图、合规检查),顺序跑。
结果:大多数周能跑通,但一旦合规检查发现问题要回头改调研结论,单智能体容易陷入"改了又忘改、来回打转",因为所有步骤挤在同一个上下文里,注意力被稀释。
解读:问题不在于模型弱,而在于"三个阶段的知识结构不同"——调研要广、画图要准、合规要严。塞给一个智能体,它没法同时维持三种角色纪律。
变式(多智能体版):拆成三个智能体,调研员、制图员、审核员,用 MsgHub 串起来。调研员产出结论消息,制图员基于结论画图并回传,审核员独立检查合规,发现问题只把"待修改点"消息退回调研员,不动制图员已完成的图。
这正是 AgentScope 的用武之地:当任务的内部角色纪律开始冲突,多智能体的边界隔离就开始产生收益。临界点不是"任务复杂",而是"任务里出现了需要被隔离的不同角色纪律"。
关键收获
- AgentScope 是"操作系统内核"定位,不训练模型,只管协同、通信、容错。
- "以消息为中心"是它与编排库的本质区别,也是松耦合的来源。
- 灵活在业务上层、鲁棒在基础组件层,这是它应对核心张力的具体手法。
- 1.x 解决"能不能建",2.0 解决"敢不敢跑",学习时以 2.0 为主线。
- 上多智能体的临界点,是任务里出现了需要被隔离的不同角色纪律,而非单纯的"复杂"。
⚠️ 别把"三个聊天框套循环"当成多智能体。没有统一消息路由和容错,那只是单体堆叠,AgentScope 的价值恰恰在补这块。
💡 如果你现在只有一个模型调用需求,不要引入 AgentScope。等你有"两个及以上需要互相传中间结果、且某一步可能失败"的需求时,再回来读 1.2。