1.3 张量与坐标系:一点的应力状态
1.3 张量与坐标系:一点的应力状态
本节摘要:一点的应力状态需要九个分量才能完整描述,它们组成柯西应力张量。本节讲解张量的记录逻辑:分量随坐标系变换而变、张量本身不变,并引入主应力、应力不变量与剪应力互等定理,配以可复算的主应力求解示例。
九个数与两套记法
在微元体的每个面上,应力矢量可分解为垂直于面的正应力和平行于面的两个剪应力。微元有三对相对的面、六个独立面上各三个分量,由对称性约简后得到九个分量:三个正应力(下标记作 x、y、z 方向)与六个剪应力。这九个数排成矩阵,就是柯西应力张量。
为什么不能只用一个数描述"受力多大"?在纯拉杆里,垂直于轴线的截面上正应力最大,可斜截面上既有正应力又有剪应力——同一个点,切的方向不同,读数不同。受力状态是点固有的属性,而"读数"依赖你切哪个面。张量的定义恰好表达这件事:分量随坐标系旋转按确定规则变换,而状态本身不变。应力张量、应变张量、惯性张量都遵守这套语法,学会一次,全册通用。
图:微元六面上的应力分量与剪应力互等
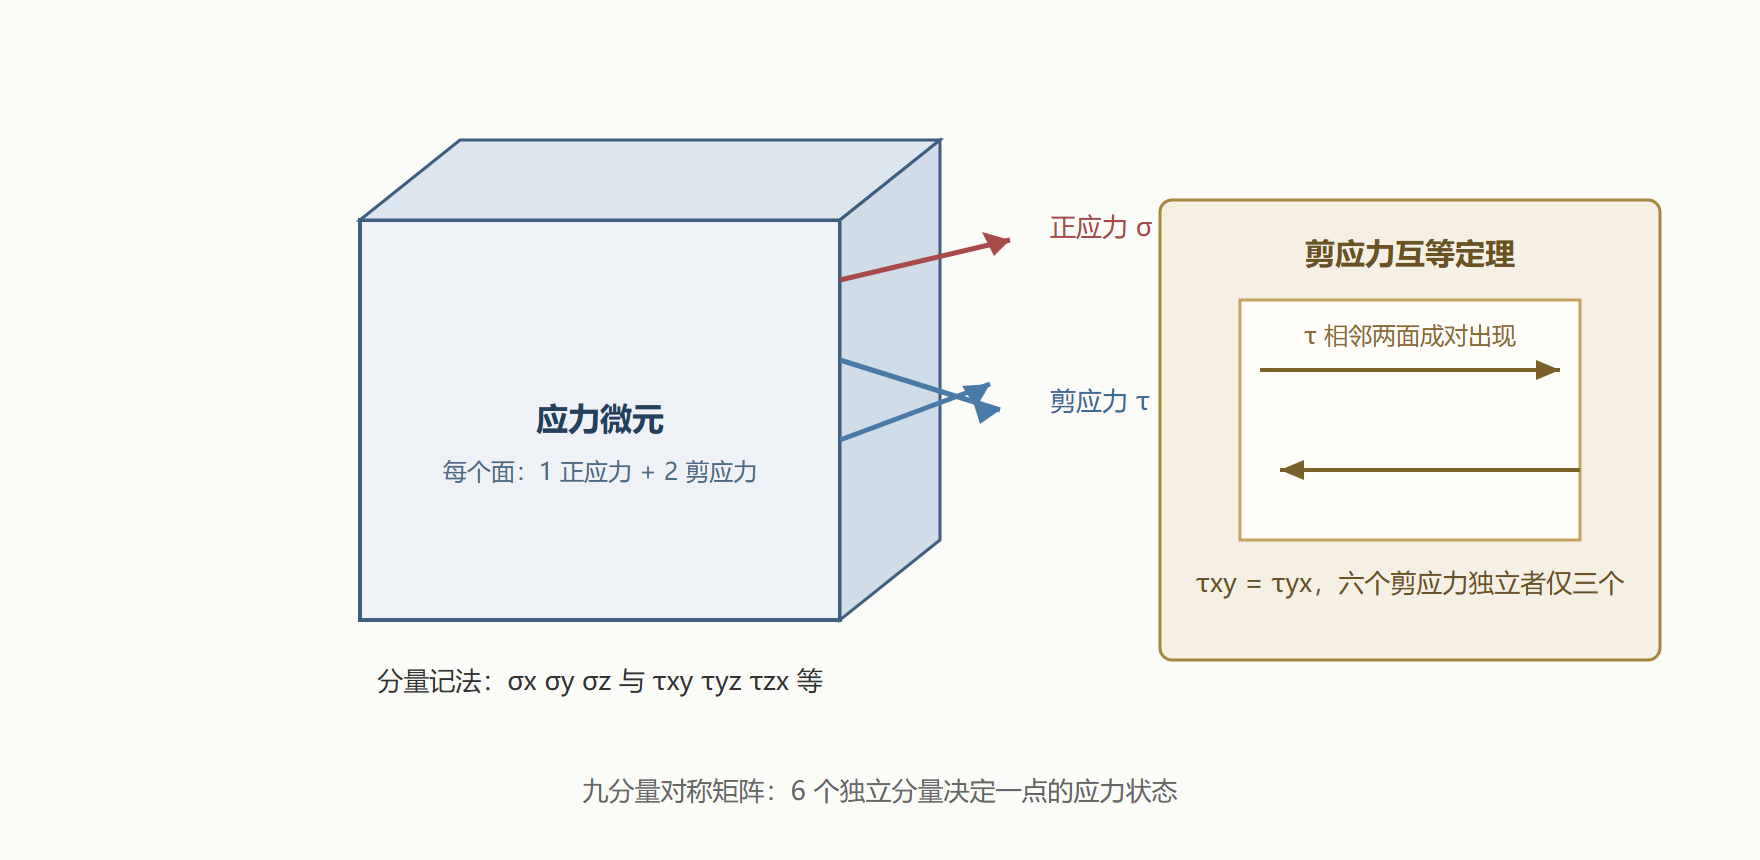
剪应力互等与张量的对称性
对微元取力矩平衡,立刻得到剪应力互等定理:τxy 等于 tyx,其余两对同理。因此应力张量是对称张量,九个分量中只有六个独立。对称性不是巧合,它是角动量平衡的直接推论——若无偶应力,微元转动平衡要求相对面上剪应力成对相等。记住这一点,后面写本构方程时对称张量与对称矩阵的特征问题(主应力)就顺理成章。
坐标变换与主应力
把坐标系绕 z 轴旋转角度 θ,新旧分量的关系遵循确定的变换公式。二维情形下,新坐标里的正应力与剪应力可以写成含 cos2θ、sin2θ 的表达式——这正是莫尔圆的解析来源。沿旋转角扫描,剪应力在某些方向上为零:这些方向叫主方向,对应面上的正应力叫主应力,按代数值排序记为 σ1、σ2、σ3。主应力是"一点受力状态"的坐标系无关描述,强度理论(第三章)都建在它上面。
算一遍。取平面应力状态:σx 等于 120 兆帕,σy 等于 40 兆帕,剪应力 τxy 等于 50 兆帕,求主应力与主方向。
# 平面应力状态:求主应力与主方向 import math sx, sy, txy = 120.0, 40.0, 50.0 # 单位 MPa # 主应力公式:平均应力 加减 半径 avg = (sx + sy) / 2 R = math.hypot((sx - sy) / 2, txy) # 莫尔圆半径 s1, s2 = avg + R, avg - R print(f"莫尔圆心 = {avg:.1f} MPa,半径 = {R:.1f} MPa") print(f"主应力 s1 = {s1:.1f} MPa,s2 = {s2:.1f} MPa") # 主方向角(从 x 轴量起) theta = 0.5 * math.atan2(2 * txy, sx - sy) print(f"主方向角 theta = {math.degrees(theta):.1f} 度") # 校验:旋转到主方向后剪应力应为零 c, s = math.cos(2 * theta), math.sin(2 * theta) txy_rot = -((sx - sy) / 2) * s + txy * c print(f"主方向上剪应力 = {txy_rot:.2e} MPa(应为 0)")
莫尔圆心 = 80.0 MPa,半径 = 64.0 MPa 主应力 s1 = 144.0 MPa,s2 = 16.0 MPa 主方向角 theta = 25.1 度 主方向上剪应力 = 0.00e+00 MPa(应为 0)
判读:x 方向拉应力 120 兆帕看起来"最大",但旋转约二十五度之后,真正的最大主应力达到 144 兆帕——比任何坐标轴分量都高。坐标系分量会骗人,主应力不会,这就是强度校核前先求主应力的原因。
不变量:换坐标也不变的三兄弟
主应力是特征值,特征多项式的系数在任何坐标系下都一样,这三个系数就是应力不变量。第一不变量 I1 是三个正应力之和,物理上与体积变化对应;第二、第三不变量与偏应力张量相联系,其中偏应力第二不变量 J2 在金属屈服判据(第三章的 Mises 准则)里唱主角。用代码验证一下"不变"名副其实。
# 不变量与坐标系无关:同一状态旋转前后对比 import math sx, sy, txy = 120.0, 40.0, 50.0 def rotate(sx, sy, txy, deg): t = math.radians(deg) c2, s2 = math.cos(2*t), math.sin(2*t) sxn = (sx + sy)/2 + (sx - sy)/2*c2 + txy*s2 syn = (sx + sy)/2 - (sx - sy)/2*c2 - txy*s2 txyn = -(sx - sy)/2*s2 + txy*c2 return sxn, syn, txyn for ang in (0, 25.1, 45, 60): a, b, tb = rotate(sx, sy, txy, ang) print(f"旋转 {ang:>5} 度:正应力 {a:6.1f}/{b:6.1f},剪应力 {tb:6.1f}," f"I1 = {a + b:6.1f}")
旋转 0 度:正应力 120.0/ 40.0,剪应力 50.0,I1 = 160.0 旋转 25.1 度:正应力 144.0/ 16.0,剪应力 0.0,I1 = 160.0 旋转 45.0 度:正应力 135.0/ 25.0,剪应力 -40.0,I1 = 160.0 旋转 60.0 度:正应力 113.0/ 47.0,剪应力 -51.6,I1 = 160.0
四次旋转,正应力与剪应力的读数全在变,唯有 I1 恒为 160 兆帕。分量是"记账方式",不变量是"账面资产"——张量思维的全部要义就在这一行输出里。
这套语法还要再考三次
张量记法在本册不是一次性工具。第四章给应变张量做主应变分解时,用的还是今天这套"平均加半径"的莫尔圆运算,只是把 σ 换成 ε、把剪应力换成剪应变的一半;第六章给 Z 形截面找主惯性轴时,变换公式的骨架再次原样复用;第三章的 Mises 屈服判据则直接消费本节的 J2 不变量。换句话说,今天花在"分量随坐标变、状态不随坐标变"上的每一分钟,后面三章都会连本带利还回来。学习判据也简单:当你能不假思索地写出"平均应力加减莫尔圆半径",这套语法就算装进工具箱了。
本节要点回顾
- 一点应力状态由对称的柯西应力张量描述,九分量中仅六个独立。
- 剪应力互等源于微元力矩平衡,是应力张量对称性的力学依据。
- 主方向上剪应力为零,主应力是坐标系无关的极值正应力,强度判据优先用它。
- 应力不变量在坐标变换下恒定,I1 与体积变化、J2 与金属屈服相联系。
- 分量随坐标系变化、张量本身不变,这是贯穿应变分析(第四章)的同一条语法。
语言已备齐。下一章把试件装上加载台,看外力如何进入平衡方程。