3.2 3.2 相平面与稳定性判据
3.2 相平面与稳定性判据
本节摘要:动力系统分析的核心问题不是算出每条轨迹,而是定性回答"系统最终去哪、在那个地方站得稳不稳"。本节以捕食者-猎物系统为例讲相平面的读法,用线性化与特征值给平衡点分型,并介绍李雅普诺夫直接法——不解方程也能证明稳定性的"能量函数"路线。
目标能力
阅读完本节,你应当能够:
- 在相平面上识别零斜线、轨线方向与平衡点;
- 对平衡点做线性化,用雅可比矩阵特征值分类(结点、鞍点、焦点);
- 理解李雅普诺夫函数的构造思想并验证一个实例。
相平面:把时间轴藏起来的读图法
生态学经典的捕食者-猎物模型:猎物数量增长率为"自然增长减捕食",捕食者增长率为"捕食获益减自然死亡"。两个状态量(猎物 x、捕食者 y)构成一张平面,每个点上都有一支箭头指明系统的演化方向,箭头场就是相平面。
读图三步:先找零斜线(x 的变化率为零的曲线、y 的变化率为零的曲线),两族零斜线的交点就是平衡点;再看轨线在箭头场中的走向;最后盯住平衡点附近轨线是汇聚、发散还是打转。捕食者-猎物系统的相平面是一圈圈闭合轨道——猎物多了捕食者涨、捕食者多了猎物跌、跌完捕食者饿死、猎物再起。闭合轨道意味着周期振荡,不用解方程就能从图上读出来。
import numpy as np from scipy.integrate import solve_ivp def lotka(t, z, a=1.0, b=0.1, c=1.5, d=0.75): """猎物 z0 与捕食者 z1 的耦合方程""" x, y = z return [a*x - b*x*y, c*b*x*y - d*y] # 从三个不同初值出发,看轨线如何绕行 for z0 in [(4, 1), (6, 2), (2.5, 1.5)]: sol = solve_ivp(lotka, [0, 12], z0, rtol=1e-8, dense_output=True) tt = np.linspace(0, 12, 400) traj = sol.sol(tt) period_guess = tt[np.argmax(traj[0][:100])] * 2 print(f"初值 {z0}: 猎物峰值 {traj[0].max():.2f}, " f"捕食者峰值 {traj[1].max():.2f}") # 零斜线交点即平衡点 x_star = 0.75 / (1.5 * 0.1) y_star = 1.0 / 0.1 print(f"正平衡点: 猎物 {x_star:.2f}, 捕食者 {y_star:.2f}")
三组初值各自绕出不同的闭合圈:离平衡点越远圈越大、振荡越猛。这个结论有管理含义——若渔业部门想把系统"稳定"在某个产量水平,任何把它推离平衡点的收割政策都会换来更剧烈的振荡。
线性化:平衡点分型
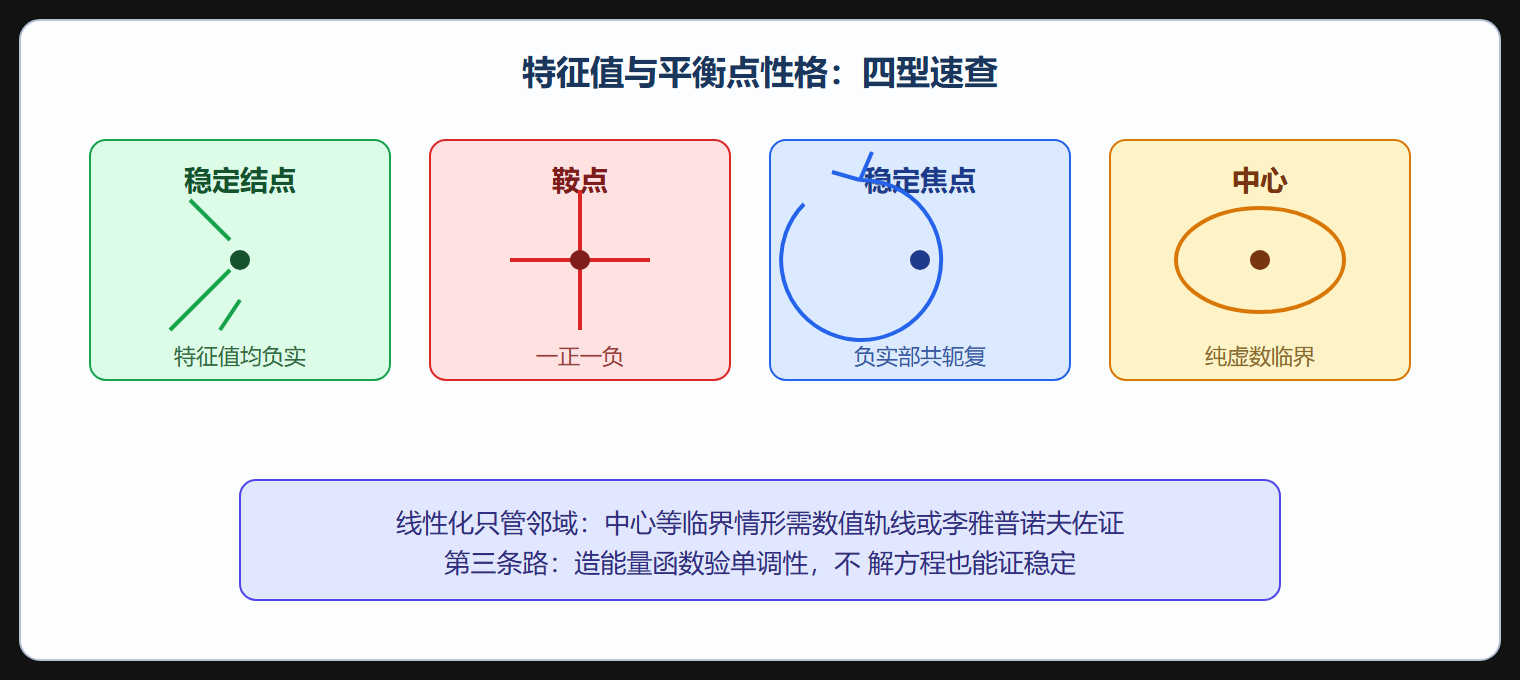
平衡点附近把方程做一阶泰勒展开,得到雅可比矩阵,平衡点的"性格"由它的特征值决定:两个都为负实数是稳定结点(轨线直奔而去);一正一负是鞍点(沿一个方向吸引、另一个方向排斥);实部为负的共轭复数是稳定焦点(旋进);实部为零的纯虚数是中心(闭合轨道,临界情形)。捕食者-猎物的正平衡点线性化后特征值是纯虚数——中心,与闭合轨道的图景一致。
import numpy as np def jacobian_lotka(x, y, a=1.0, b=0.1, cb=0.15, d=0.75): """在点 处的雅可比矩阵""" return np.array([ [a - b*y, -b*x], [cb*y, cb*x - d], ]) x_star, y_star = 0.75 / 0.15, 1.0 / 0.1 J = jacobian_lotka(x_star, y_star) eig = np.linalg.eigvals(J) print("雅可比特征值:", np.round(eig, 4)) print("实部最大者:", np.round(eig.real.max(), 6)) # 加一点猎物自限项后重新线性化:结果会从中心变成稳定焦点 def jacobian_selflimit(x, y, a=1.0, b=0.1, cb=0.15, d=0.75, K=20.0): return np.array([ [a - 2*a*x/K - b*y, -b*x], [cb*y, cb*x - d], ]) # 自限情形的平衡点需数值求,这里取其近似位置演示判据用法 J2 = jacobian_selflimit(4.5, 2.0) print("自限情形特征值:", np.round(np.linalg.eigvals(J2), 4))
线性化判据的适用边界要说清:它只保证在平衡点足够小的邻域内有效。中心是临界情形——非线性项可能把闭合轨道变成缓慢旋进或旋出,特征值判据在这里"不作证"。所以工程结论不能只报特征值,要在相平面上数值积分几条轨线做交叉验证——上一段代码正是这个用途。
李雅普诺夫直接法提供了第三条路:找一个"能量样"的正定函数 V,如果它沿系统轨线的导数处处非正,能量只降不升,平衡点就稳定。它不解方程、不线性化,适用范围比前两条路都宽,代价是 V 的构造靠功夫。对阻尼摆,取机械能(动能加势能)即得:阻尼使能量导数为负,摆最终停在最低点。
import numpy as np def pendulum(t, s, g=9.81, L=1.0, c=0.3): """阻尼单摆:角度 s0 与角速度 s1""" theta, omega = s return [omega, -g/L*np.sin(theta) - c*omega] def energy(s, g=9.81, L=1.0, m=1.0): """李雅普诺夫函数:机械能(动能+势能)""" theta, omega = s return 0.5*m*(L*omega)**2 + m*g*L*(1 - np.cos(theta)) # 沿轨线采样能量:应单调下降 from scipy.integrate import solve_ivp sol = solve_ivp(pendulum, [0, 15], [2.5, 0.0], rtol=1e-9, dense_output=True) tt = np.linspace(0, 15, 60) E = [energy(sol.sol(t)) for t in tt] drops = np.diff(E) print("能量沿轨线单调不增:", bool((drops <= 1e-9).all())) print(f"初始能量 {E[0]:.3f} → 终末能量 {E[-1]:.3f}")
能量从初值一路降到零附近且全程单调——这就是李雅普诺夫思想的数值现身:稳定性证明被转化为一个标量函数的单调性检查。在现代控制与优化(第 6、8 章)里,这一思想反复出现:神经网络的损失函数、优化算法的下降函数,本质都是李雅普诺夫函数的亲戚。
一个常见误区是只看线性化就宣布全局稳定。线性化只管邻域,全局行为必须配合相平面数值实验或李雅普诺夫论证——"鞍点附近轨线先被吸引再被甩出"的误判,多半源于把局部结论当全局用。
💡 关键直觉:雅可比的特征值是"平衡点的体温计"。它不能告诉你病人整体健康状况(全局动力学),但能立刻告诉你局部有没有急性炎症(不稳定方向)。查完体温还要做全套检查,两者顺序不能反。
平衡点分型速查
本节要点回顾
- 相平面读图三步:零斜线找平衡点、看轨线走向、判断汇散旋;
- 闭合轨道意味着周期振荡,图形结论先于数值细节;
- 雅可比特征值给平衡点分型:结点、鞍点、焦点、中心各有判据;
- 临界情形不作证:中心附近要靠非线性分析或数值实验收尾;
- 李雅普诺夫函数把稳定性证明化成标量单调性,是能量思想的推广。