3.6 发展算子:用进化法则引导创新
3.6 发展算子:用进化法则引导创新
本节摘要:前面的工具都在解"当下"的问题,发展算子把时间轴拉长——基于数百万专利与系统历史数据归纳出的进化法则,回答了"这个系统下一步会往哪走"。本节讲八条主要法则的内涵与应用、六步应用流程,以及它与其他工具的协同方式。它不是水晶球,而是有根据的方向盘。
学习目标
阅读完本节,你应当能够:
- 复述八条主要进化法则及各自的典型应用
- 按六步流程对一个系统做进化状态分析与预测
- 说出进化法则与矛盾分析、IFR、物场分析各自的接口
- 解释为什么进化预测"有方向但不保证准确"
一、进化为什么可预测
OTSM 的判断是:技术系统(乃至产品、工艺、组织、商业模式)的进化非随机——它们朝着提高效率、增强可控、降低成本、减少有害的方向走,而且路径有共性。三个关键词:系统性(看整体不看孤件)、方向性(有偏好方向)、可预测性(历史规律支撑推演)。法则提供的是"系统发展蓝图":解释过去为什么长成这样,定位现在处于哪个阶段,预测下一步可能去哪。
二、八条主要法则
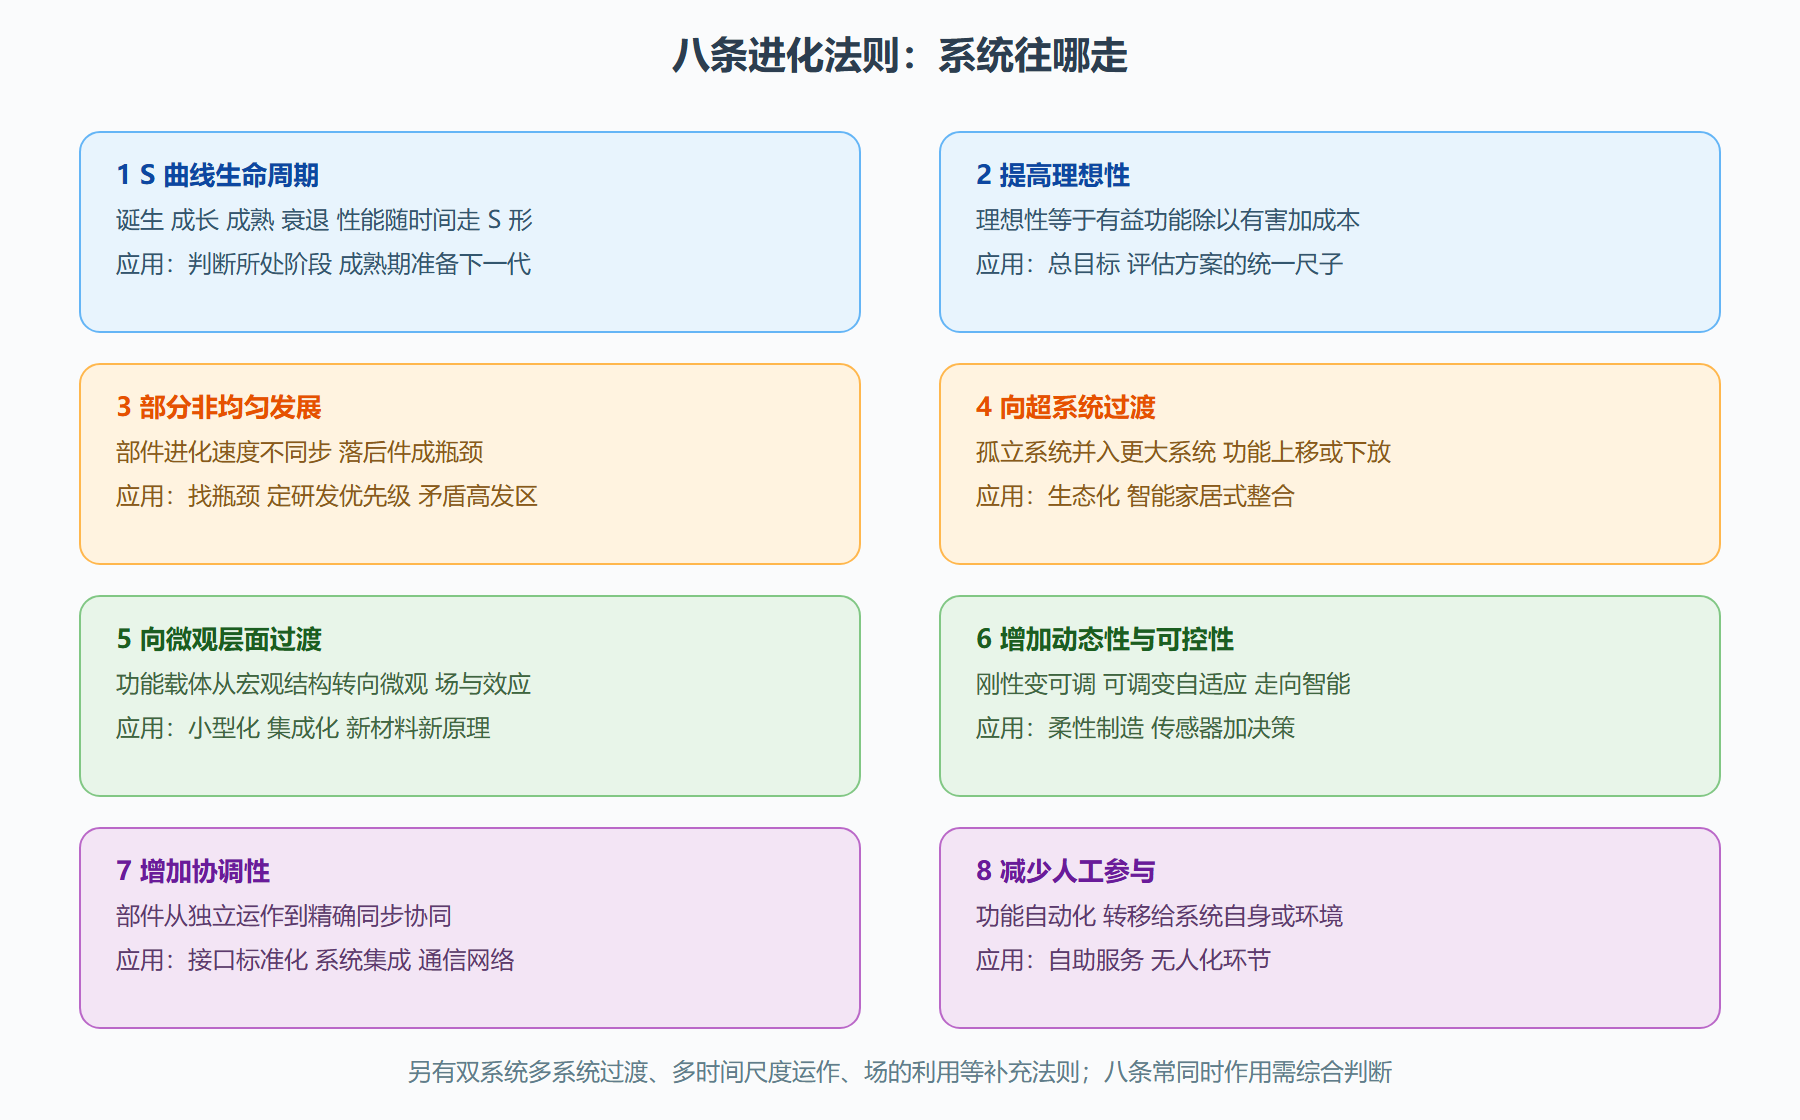
逐条补充要点:
| 法则 | 一句话内涵 | 典型应用 |
|---|---|---|
| S 曲线 | 性能随时间走"诞生-成长-成熟-衰退"四段 | 成长期加大投入;成熟期启动下一代技术 |
| 提高理想性 | 理想性 = 总有益功能 /(总有害 + 总成本) | 方案评估的统一尺子;IFR 的理论根基 |
| 非均匀发展 | 部件进化不同步,落后件拖累整体 | 瓶颈识别与研发资源分配;发动机快刹车慢就是它的产物 |
| 向超系统过渡 | 孤立系统融入更大系统,功能上移下放 | 智能设备并入智能家居生态;利用环境温度散热 |
| 向微观过渡 | 功能载体从宏观结构转向微观尺度与场 | 从机械加工到微电子;纳米孔材料吸附 |
| 动态性可控性 | 固定→可调→自适应→智能 | 柔性制造系统;传感加处理的自主决策 |
| 协调性 | 部件间同步性与集成度持续提高 | 接口标准化;大型系统的控制与通信设计 |
| 减少人工 | 功能自动化或转移给系统自身与环境 | 自助终端取代人工柜员 |
补充法则还有三条:向双系统/多系统过渡(单实体到协同实体群)、向双时/多时系统过渡(同时处理实时与后台任务)、场的利用(机械、声、热、化学、电磁场逐步替代机械结构)。
三、六步应用流程
第 2 步是诊断,要同时查六项:S 曲线阶段、当前理想性水平、各部分发展均匀性、与超系统/子系统关系、功能实现的宏微观程度、动态性/协调性/人工参与程度。第 3 步是预测,对照法则逐一推演"下一两步",画出进化路线图;瓶颈不同侧重不同——性能近极限重点看 S 曲线与理想性,复杂难控重点看动态性与协调性,体积庞大重点看微观过渡。第 4 步逆向思考:预测出未来状态后,反过来问"怎么实现它",实现路上的矛盾交给矛盾矩阵和发明原理。第 5、6 步按理想性、可行性、风险做筛选,纳入长期规划。
四、与其他工具的接口
进化法则不单独干活,它有四个标准接口:
- 与矛盾分析:非均匀发展法则直接揭示系统内部矛盾(进化预测也常引入新矛盾),解矛盾仍靠 3.2 的武器
- 与 IFR:提高理想性法则是追求 IFR 的根本动力;IFR 定终点,法则给路径
- 与物场分析:场的利用法则是 Su-Field 分析的理论基础,标准解的转型方向与法则一致
- 与功能分析:用法则前必须先定义清楚功能,理想性与超系统过渡都挂在功能上
一句话总结分工:法则给方向和蓝图,其他工具给手段。
五、优势与局限
优势五条:摆脱随机尝试的方向性、有据可依的预测力、指向颠覆性概念的启发性、强制系统思考、提前暴露未来新矛盾。
局限四条,每条都要记牢:
| 局限 | 含义 |
|---|---|
| 预测不确定 | 法则描述普遍趋势,市场、政策、偶然事件会改变具体速度与路径 |
| 应用需经验 | 多法则同时作用,综合判断靠练习 |
| 技术系统出身 | 理论根基来自技术系统演化,推广到商业模式与社会系统要谨慎调整 |
| 不替代创造 | 法则给框架,具体概念仍要靠领域知识与创造性思维生成 |
💡 关键直觉:进化法则最实用的场景不是"预测未来",而是给候选方案做顺逆风检验——方案方向与法则同向就是顺风,逆势方案要重新掂量。这一步几乎零成本,却能筛掉一批"能做但不该做"的主意。
⚠️ 常见坑:把法则当保证书。"系统一定会向微观发展"不等于"你的微观方案一定成功"——趋势管方向,不管时间表和具体路径,落地可行性仍要单独论证。
六、实战走查:给一条分拣线做进化诊断
用六步流程走一遍真实的物流分拣线,看看法则怎么落地。
第 1 步定义系统:高速交叉带分拣机,输入是包裹,输出是按目的地分好的格口。
第 2 步诊断当前状态。S 曲线:交叉带技术已过成长期,处于成熟期——性能提升空间收窄,成本竞争白热化。理想性:分拣效率高,但格口与人工复核占比偏高,有害面主要是错分率与能耗。非均匀发展:机械分拣部件早已成熟,落后件是"末端人工复核"和"数据系统"——数据系统跟不上机械速度,这是典型的非均匀发展瓶颈。层级关系:单机能力强,但超系统(场地动线、车辆调度)拖后腿。宏微观程度:包裹识别停留在宏观标签与条码层面,微观的轮廓与材质信息没用上。动态性与协调性:格口布局固定,与班次波次的协调靠人工排班。
第 3 步对照法则预测:向超系统过渡——单机优化转向场地级调度与车辆联动;向微观过渡——识别从条码走向轮廓、重量、材质的多模态感知;提高理想性——把人工复核环节逐步消灭,让错分自纠。
第 4 步逆向生成概念:预测"未来状态"是场地级协同加多模态感知加错分自纠,倒推实现路径:现有相机资源加算法即可实现多模态感知(资源复用);错分自纠需要一个"二次识别—回流"机制,这是新矛盾——回流占用格口时间,交给矛盾分析解。
第 5、6 步评估与规划:按理想性打分,"多模态感知"顺风且成本低,排第一优先级;"场地级调度"涉及超系统改造,周期长,排入季度规划。
这个走查说明三件事:法则诊断出的瓶颈往往不在最显眼的地方(这里是数据系统而非机械部件);预测的价值是给出候选方向,不是给出唯一答案;每一条预测落地时几乎都会引入新矛盾,矛盾分析是它的常备搭档。
本章回顾
- 八条主法则:S 曲线、理想性、非均匀发展、超系统过渡、微观过渡、动态可控、协调性、减少人工,另有三条补充
- 六步流程:定义 → 状态诊断 → 对照预测 → 逆向生成概念 → 评估 → 规划
- 诊断六项:S 曲线位置、理想性、均匀性、层级关系、宏微观程度、动态协调与人工参与
- 四个接口:矛盾分析、IFR、物场分析、功能分析
- 定位:法则给方向与蓝图,不给时间表与保证
望远镜用完了,回到地面捡资源。下一节讲资源算子——怎么从"我们缺什么"切换到"我们有什么"。