1.1 自动驾驶等级与计算机视觉的角色
1.1 自动驾驶等级与计算机视觉的角色
本节摘要:自动驾驶不是非黑即白,SAE 把它分 L0-L5 六级。本节讲清各等级的感知需求,以及 CV 在每级扮演什么角色。
学习目标
阅读完本节,你应当能够:
- 说清 SAE L0-L5 等级定义
- 理解各等级感知需求差异
- 指出 CV 在各等级的角色
概念脉络
SAE 自动驾驶等级
SAE(国际汽车工程学会)把自动驾驶分六级:
图 1-1 SAE 自动驾驶等级
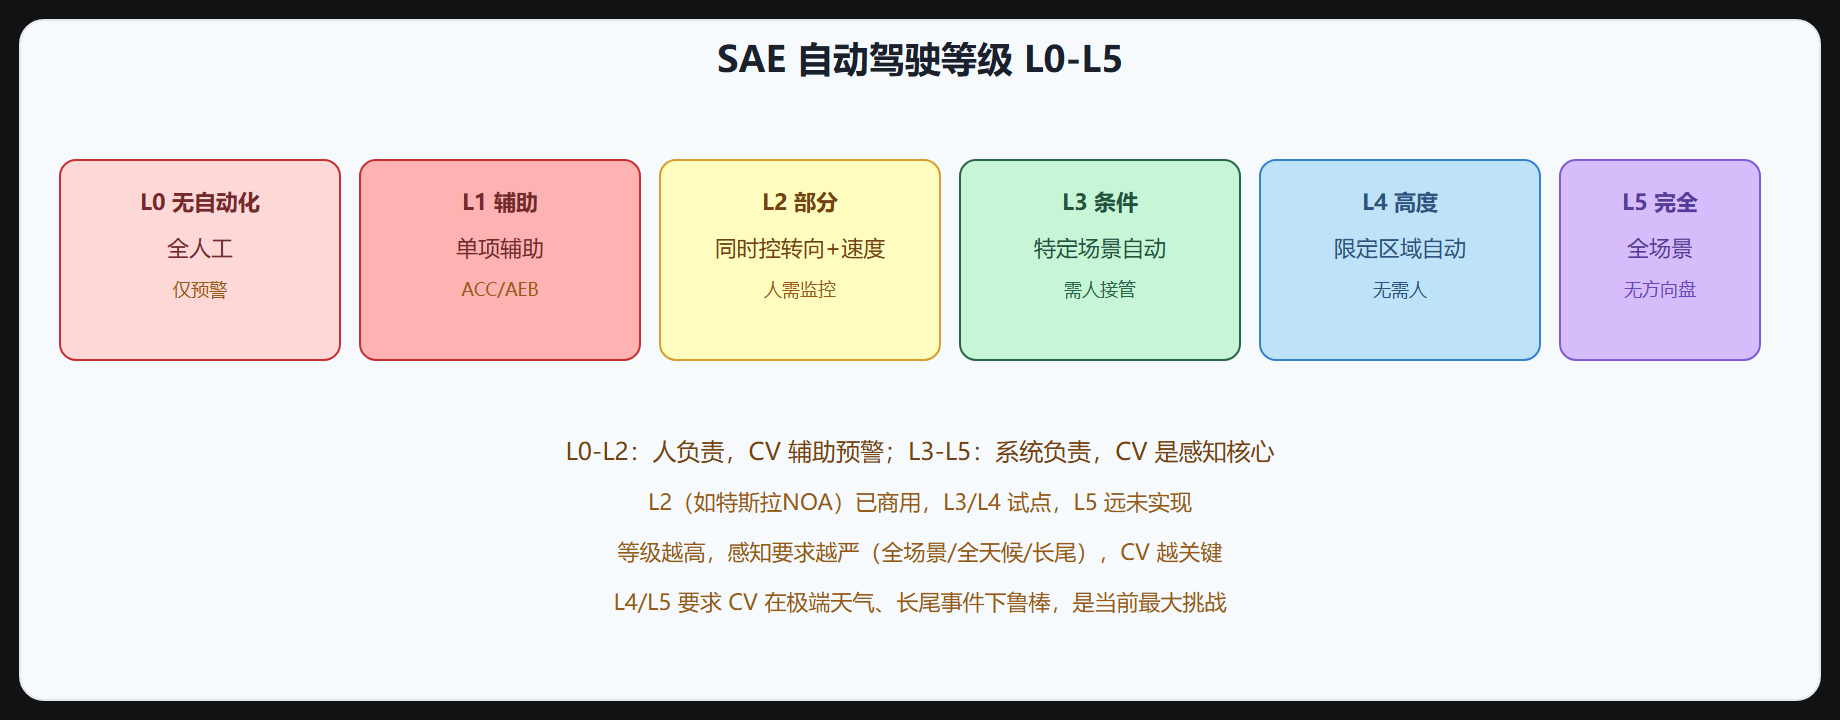
| 等级 | 自动化程度 | 人角色 | CV 角色 |
|---|---|---|---|
| L0 | 无 | 全程驾驶 | 仅预警(车道偏离提醒) |
| L1 | 单项辅助 | 主导驾驶 | 单项辅助(ACC/AEB) |
| L2 | 部分自动化 | 需监控 | 同时转向+速度控制 |
| L3 | 条件自动化 | 需接管 | 特定场景全自动感知 |
| L4 | 高度自动化 | 区域内无需 | 全感知,限定区域 |
| L5 | 完全自动化 | 无需 | 全场景全感知 |
各等级的感知需求
- L0-L2:CV 做辅助,预警和单项控制,容错高(人兜底)
- L3:特定场景(如高速)系统接管,需人接管,感知要可靠但场景受限
- L4:限定区域(如 Robotaxi 区域)全自动,感知必须高可靠
- L5:全场景,感知要应对所有天气和长尾,远未实现
CV 在各等级的角色
L0-L2:辅助感知
- 车道偏离预警(LDW)
- 前碰撞预警(FCW)
- 自适应巡航(ACC)
- 自动紧急制动(AEB)
这些功能 CV 提供感知输入,但人随时接管,容错高。
L3-L5:核心感知
- 全环境感知(检测、分割、跟踪)
- 路径规划输入
- 行为预测
- 无安全员,感知必须冗余可靠
等级越高,CV 越是感知核心,容错越低。
当前商用现状
- L2/L2+:广泛商用(特斯拉 NOA、小鹏 NGP、蔚来 NOP)
- L3:少数试点(奔驰 Drive Pilot 在德/美)
- L4:Robotaxi 试点(Waymo、百度 Apollo、文远知行)
- L5:远未实现
CV 的挑战随等级提升
| 等级 | 挑战 |
|---|---|
| L2 | 标准场景,CV 成熟 |
| L3 | 场景切换可靠检测 |
| L4 | 限定区域全天候 |
| L5 | 全场景长尾,CV 远不够 |
⚠️ 等级与责任:L0-L2 人负责(CV 错了人纠正),L3-L5 系统负责(CV 错了出事故)。等级越高,CV 可靠性要求指数级提升。
💡 关键直觉:SAE 分 L0-L5,L0-L2 人负责 CV 辅助,L3-L5 系统负责 CV 核心。等级越高感知要求越严(全场景/全天候/长尾),CV 越关键。L2 商用,L4 试点,L5 远未实现。
要点速记
- SAE 六级:L0 无→L1 单项→L2 部分→L3 条件→L4 高度→L5 完全。
- 人角色:L0-L2 人负责,L3-L5 系统负责。
- CV 角色:L0-L2 辅助预警,L3-L5 核心感知。
- 感知需求:等级越高,场景越广、容错越低、CV 越关键。
- 商用:L2 广泛,L3 少数,L4 Robotaxi 试点,L5 远未实现。
- 挑战:L5 全场景长尾,CV 远不够,是最大瓶颈。
下一节讲 CV 在感知系统的重要性。
各等级的感知配置组合
等级不仅决定 CV 的角色,还直接决定传感器配置和任务组合。下表给出一套典型的配置推演:
等级 摄像头 激光雷达 毫米波雷达 感知任务组合 L1 1-2路 无 1-2个 AEB/ACC 单项 L2 3-5路 可选 3-5个 检测+车道线+跟踪 L3 6-8路 可选 5-7个 +分割+预测+标志 L4 8-12路 1-3个 5-7个 +3D检测+SLAM+姿态 L5 12+路 冗余配置 冗余配置 全任务+冗余
从这张表能看出规律:等级越高,摄像头数量越多(覆盖全向且提供冗余),激光雷达从"可选"变成"必备",感知任务从单点功能(AEB)扩展到全链路(检测、分割、跟踪、预测、定位)。L4/L5 的配置里,同一类任务往往跑两套以上模型做交叉校验,这就是功能安全里常说的"冗余与多样性"——用不同的算法、不同的数据来源对同一件事给结论,避免共因失效。
功能安全视角下的等级与责任
ASIL(汽车安全完整性等级)把安全要求分 A-D 四级。L2 的 AEB 属于功能安全要求较高的场景,一旦 CV 误判就可能触发错误制动;L3 及以上,系统承担驾驶责任,感知链路每一环都要达到对应的 ASIL 等级,并且要有失效监控。这也是为什么 L3 的"接管"设计如此复杂——系统既要检测自己能不能处理,又要保证在不能处理时有足够时间把控制权交还给人类驾驶员。工程上,L3 的接管时间通常要求 10 秒级,而 L4 在限定区域内原则上不依赖接管,靠的是更严苛的感知可靠性和冗余设计。
补充一个工程视角:等级的划分不只是学术定义,它直接对应着法规和保险框架。L2 及以下,驾驶责任在人,车辆只需满足辅助驾驶的法规要求;L3 是责任转移的关键节点,法规开始要求系统具备接管提醒和驾驶员监控;L4 在限定区域(如 Robotaxi 运营区)由系统全程负责,企业要为运营区内的安全事故负责。这也是为什么各家在宣传"L2.9"而不是直接宣称 L3——避开责任转移带来的法规和事故成本。理解这条责任线,就理解了为什么等级越高,感知团队的测试强度和安全性要求呈指数上升。