链表:反转与快慢指针
1.3 链表:反转与快慢指针
本节摘要:链表拿走了数组的随机访问能力,于是数组上的进化套路集体失效,新的武器应运而生。本节以反转链表与快慢指针为两个主战场,演示"用指针的移动代替下标的跳跃"这条进化逻辑,覆盖迭代反转、找中点、判环三大高频考点。
结构变了,套路跟着变
承接两数之和的进化经验,本节把场景换成链表。数组的本事来自连续内存:知道下标就能一步跳到任何位置。链表恰好相反,每个节点只认识自己的下一个邻居,想知道第五个节点是什么,只能从头开始走五步。这个差异决定了一切:数组上 O(1) 的随机访问在链表上是 O(n),而数组上要 O(n) 的"在头部插入",链表上反而是 O(1)。所以链表题的进化方向从来不是"怎么跳",而是"怎么让每个指针都带着最大的信息量移动"。
先给出场景约定。链表节点用 Python 描述如下,后续代码都基于这个定义:
class ListNode: def __init__(self, val=0, next=None): self.val = val self.next = next # 构造 1 -> 2 -> 3 -> 4 -> None def build(vals): dummy = ListNode() cur = dummy for v in vals: cur.next = ListNode(v) cur = cur.next return dummy.next def to_list(head): out = [] while head: out.append(head.val) head = head.next return out print(to_list(build([1, 2, 3, 4]))) # 输出 [1, 2, 3, 4]
一、反转链表:三个指针的接力
反转是链表题的"握手法则",必须练到肌肉记忆。朴素的思路是先把值抄进数组、反转数组再抄回去——能跑通,但要 O(n) 额外空间,面试官听到就会摇头。进化方向是原地反转:维护三个指针,prev 指向已反转部分的头,cur 指向待处理的节点,用临时变量 nxt 暂存 cur 的下一个,然后把 cur 的箭头调头指向 prev,三个指针整体前移。走完一趟,箭头全部调头。
def reverse_list(head): prev, cur = None, head while cur: nxt = cur.next # 先记住去哪 cur.next = prev # 箭头调头 prev = cur # prev 前进 cur = nxt # cur 前进 return prev # prev 停在新的头 h = build([1, 2, 3, 4]) print(to_list(reverse_list(h))) # 输出 [4, 3, 2, 1]
时间 O(n),每节点处理一次;空间 O(1),只用了三个变量。这里最容易犯的错是不用临时变量就敢改 next——箭头一断,后面的节点就永远找不回来了。调试链表题的铁律:改任何指针之前,先确认"还有没有别的路能到那个节点"。递归写法也能反转链表,代码更短但空间是 O(n)(调用栈),面试中可以口头提一句,体现你懂两条路线的取舍。
二、快慢指针:一箭三雕
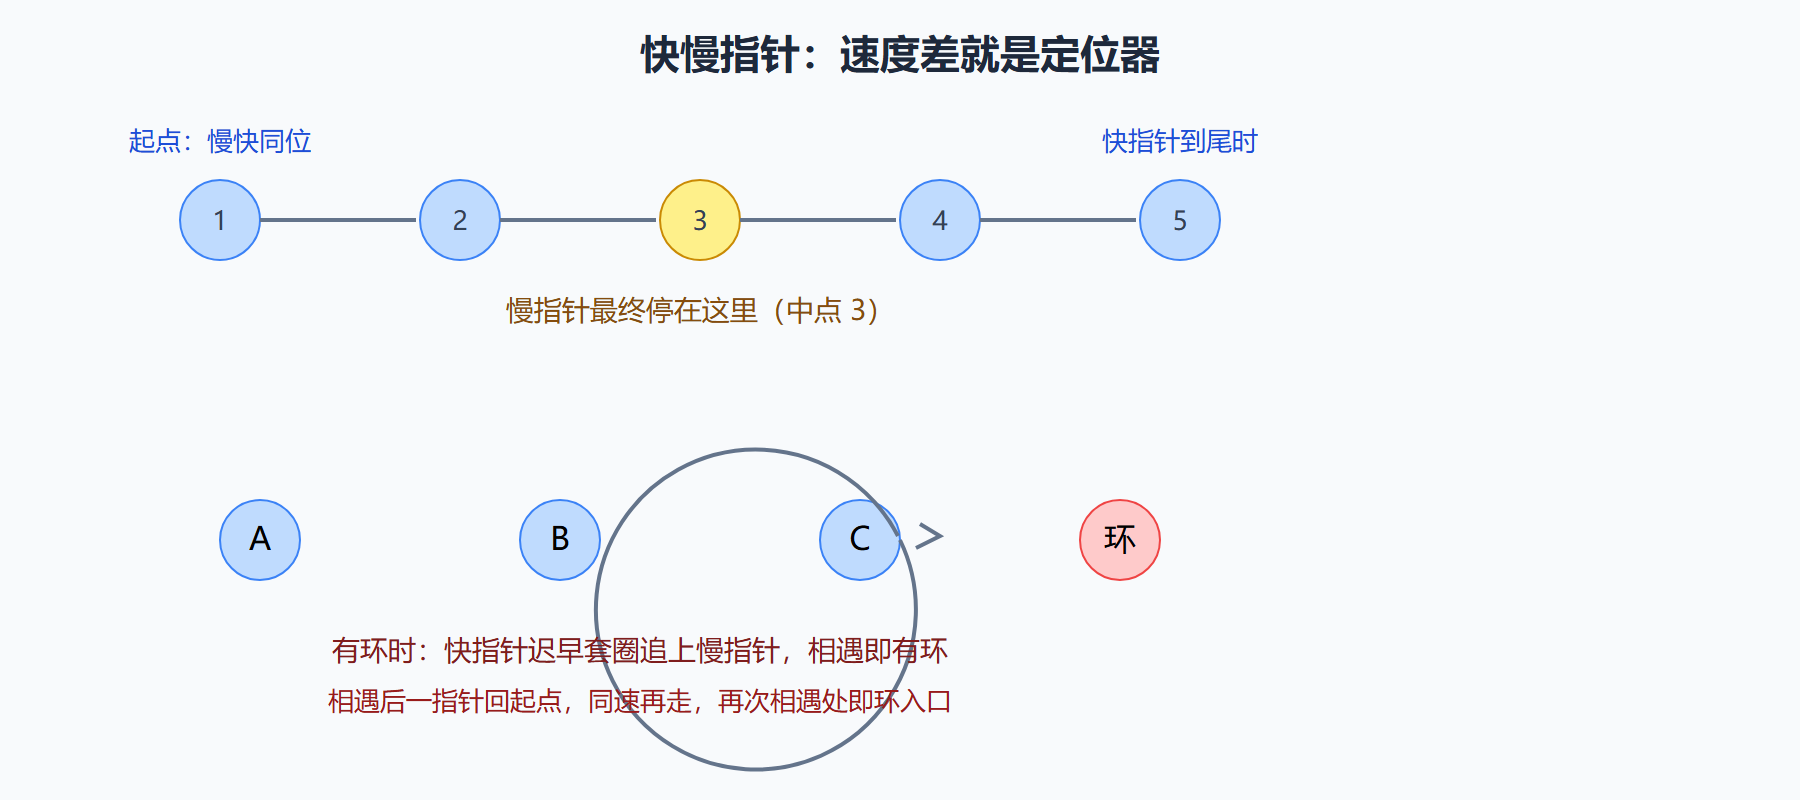
快慢指针的核心思想:让两个指针同向出发但速度不同,它们的"距离差"本身就成了信息源。第一应用,找中点。朴素做法先数一遍长度 n,再走二分之 n 步,两趟扫描。进化版只走一趟:慢指针每次走一步,快指针每次走两步,快指针到头时慢指针恰好在中点。奇偶长度的差别要当场跟面试官确认清楚——节点数为偶数时,慢指针停在中间偏后的那个。
def middle_node(head): slow = fast = head while fast and fast.next: slow = slow.next fast = fast.next.next return slow print(middle_node(build([1, 2, 3, 4, 5])).val) # 输出 3 print(middle_node(build([1, 2, 3, 4])).val) # 输出 3
第二应用,判环。如果链表某个节点的 next 指回了前面的节点,遍历就会永远出不去,朴素做法靠哈希表记下见过的节点,空间 O(n)。进化版回到快慢指针:一旦有环,快指针一定会在环里追上慢指针——就像环形跑道上跑得快的人迟早套圈。两指针相遇说明有环;快指针先到 None 说明无环。再进一步,相遇后把一个指针放回头部,两个指针同速前进,再次相遇处就是环的入口,这是著名的弗洛伊德判圈法的完整形态。
def has_cycle(head): slow = fast = head while fast and fast.next: slow = slow.next fast = fast.next.next if slow is fast: return True return False def detect_cycle_entry(head): slow = fast = head while fast and fast.next: slow, fast = slow.next, fast.next.next if slow is fast: p = head while p is not slow: p, slow = p.next, slow.next return p return None
第三应用,删除倒数第 k 个节点。朴素做法同样要两趟:先数长度再定位。进化版让快指针先走 k 步,然后快慢一起走,快指针到尾时慢指针的下一个就是要删的节点——一趟完成。三个应用,同一个思想:速度差或提前量制造了固定的距离关系,而距离关系携带了定位信息。
快慢指针的距离差如何携带信息
三、哑节点与边界
链表题的边界灾难几乎都发生在头部:删头、头就是中点、头就是环入口。通用解法是哑节点(dummy node)——在真正的头之前挂一个占位节点,让"删除头节点"与"删除中间节点"变成同一段代码,结尾返回 dummy.next 即可。这个技巧没有任何复杂度收益,却能把边界分支砍掉一半,属于纯赚的工程习惯。练习建议:把本节三个应用各手写两遍,第二遍不看任何资料,并在纸上画出指针每步的位置。链表是所有数据结构里最依赖画图debug的,纸上演练一次胜过盲改十次。
本节要点回顾
- 链表题的进化方向:不追求跳跃访问,而是让指针的移动携带最多信息;
- 原地反转三指针:暂存、调头、双前进,全程 O(n) 时间 O(1) 空间,必须练到默写;
- 快慢指针一箭三雕:找中点、判环、删倒数第 k 个,本质都是用速度差或提前量定位;
- 判环进阶:相遇后回起点同速再走,二次相遇即环入口;
- 哑节点是边界保险:把头部特判统一成普通分支,删头不再特殊。
下一节面对排序这个古老问题:进化链将首次撞上理论天花板——比较排序存在不可突破的下界。