8.2 网络控制:牵住复杂系统的缰绳
8.2 网络控制:牵住复杂系统的缰绳
摘要:网络控制理论研究「牵住哪些节点(驱动节点),就能把整个网络从任意初态驾驭到任意目标态」。核心工具链:经典可控性的秩判据 → 结构可控性 → 最大匹配(驱动节点 = 不可匹配的节点)。真实网络的读数带来结构性惊喜:稀疏异质的网络反而更好驾驭。本节同时登记工程边界:控制能量、非线性、时变拓扑。本节在体系中的位置:新翼第二件展品,把全册「结构写剧本」的终点接到「改写剧本」的起点。
从「理解」到「驾驭」的一问
前七章的终点是一句定理式总结:结构写剧本。那么自然的下一问是:能不能改剧本——给我一张网络,我该往哪些节点上装「方向盘」,才能把系统开到想去的状态?这不是哲学闲问:电网要调度频率、流行病要把感染压下去、大脑刺激要把病理同步打散(第 6.3 节)、企业的变革要把组织带到新状态——全是同一问的现场版。
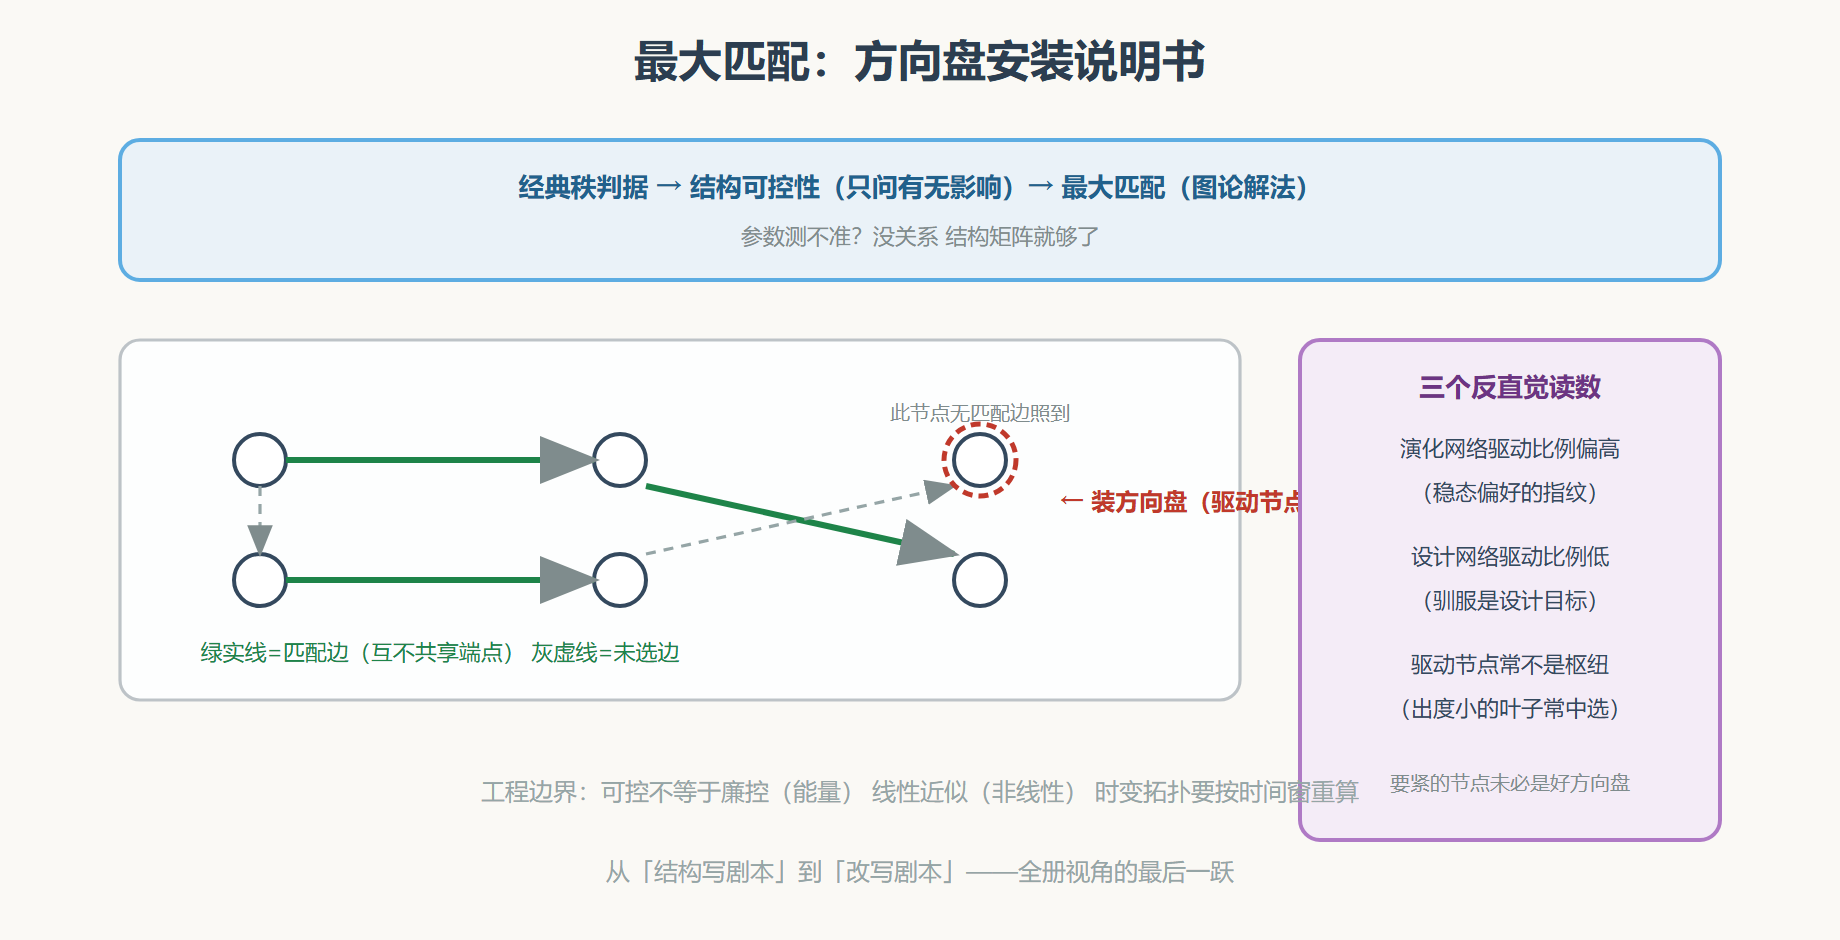
控制论的原始答案来自上世纪中叶的经典判据:把系统写成线性状态方程(状态的变化率由当前状态与输入共同决定),完全可控的充要条件是「可控性矩阵满秩」——数学上干净,工程上 brutal:真实网络的状态矩阵(谁影响谁、影响多强)几乎测不准,秩判据对参数误差极其敏感。破局思路是把数值矩阵放松成「结构矩阵」——只问「有没有影响」不问「影响多大」:结构可控性问的是,在参数几乎所有取值下,系统是否数值可控。这一放松把问题从代数战场搬到了图论战场,而解法漂亮得不像话:最大匹配。有向网络的最大匹配(挑一批边,任何两条不共享起点、也不共享终点,且数量最大)落定后,所有没有被匹配边「照到」的节点,就是必须安装方向盘的驱动节点。直觉一行讲完:匹配边覆盖的节点都有「专属上游」在驱动它,而落单的节点没人驱动,只能自己当司机。
三个反直觉的读数
把最大匹配仪表架到各类网络上,读数充满结构性幽默。其一,稀疏网反而好驾驭。完全匹配(几乎零驱动节点)的典型是不太稀疏的随机有向网;而稀疏异质的网络(度分布肥尾、出度吝啬)需要更多司机——但反过来读,「难驾驭」的稀疏网一旦给出足够的驱动节点,其稀疏性让控制回路短而快。其二,真实网络落在中间带:基因调控、食物网、信任网络这类「演化出来的」网络,驱动节点比例显著高于随机对照——生物学系统的「稳态偏好」(自我维持、不轻易被外力摆布)在可控性读数上留了指纹;而「设计出来的」工程网络(电路、供应链流程图)驱动比例更低——演化系偏稳,设计系偏驯。其三,驱动节点常常不是枢纽:最大匹配偏好把司机装在「出度小的叶子」上,而不是人人仰望的 hub——控制的位置逻辑与影响力逻辑(第 5.1 节)大相径庭:要紧的节点未必是好方向盘。
import networkx as nx def _bipartite_of(DG): """把有向图转成「起点-终点」二部图,返回 目标->来源 的最大匹配""" B = nx.Graph() B.add_nodes_from(("L", v) for v in DG) B.add_nodes_from(("R", v) for v in DG) for u, v in DG.edges(): B.add_edge(("L", u), ("R", v)) matching = nx.algorithms.matching.max_weight_matching(B, maxcardinality=True) return {r[1]: l[1] for l, r in matching} def driver_report(DG, name): """驱动节点比例 = 没有匹配边照到的节点占比""" matched_targets = set(_bipartite_of(DG).keys()) drivers = [v for v in DG if v not in matched_targets] print(f"{name}: 驱动节点比例 {len(drivers)/DG.number_of_nodes():.2f}") ring = nx.cycle_graph(60, create_using=nx.DiGraph) # 环:每个点都有上游 chain = nx.path_graph(60, create_using=nx.DiGraph) # 链:只有起点没上游 er = nx.gnp_random_graph(60, 4 / 59, seed=1, directed=True) ba = nx.barabasi_albert_graph(60, 2, seed=1).to_directed() driver_report(ring, "有向环") driver_report(chain, "有向链") driver_report(er, "ER有向网") driver_report(ba, "BA转有向")
读数是理论的照片:有向环零驱动(人人有上游,一个方向盘都不用),有向链只有一个驱动(链条头),随机网小比例,结构更杂的网络比例上浮。「谁是司机」由图的匹配结构独家决定,与谁最重要无关。
应用现场与工程边界
控制读数的现场案例各领一个。脑刺激:经颅磁刺激与深部脑刺激的靶点选择,从「打最异常的区域」转向「打可控性最高的组合」——结构可控性提供了靶点排序的数学底稿。流行病干预:把「压灭疫情」表述为控制问题,驱动节点分析给出与靶向接种互补的另一份名单(第 6.1 节的接种按「传播重要性」,控制按「可驾驭性」,两份名单部分重叠部分分歧)。企业管理与政策试点:组织变革的「试点部门」选择本质是驱动节点问题——选枢纽(消息中心)还是选叶子(易指挥的单元),答案取决于你要的是扩散还是驾驭。
边界同样要立牌三块。能量牌:可控不等于廉控——把系统推向某些目标态所需的控制能量可能天文数字,能量最优的控制输入设计是独立的硬问题。线性牌:结构可控性建立在线性近似的沙堡上,真实系统(基因调控、社会系统)的非线性会让「完全可控」的判断过于乐观;非线性可控性(对特定目标态而非任意目标态的可控)是活跃的修正方向。时变牌:真实网络的拓扑随时间变(第 8.1 节),时变网络的可控性判据要按时间窗重算——快照可控不等于全程可控。
图 可控性的图论解法
本站收束
- 可控性三连跳:秩判据(脆)→ 结构可控性(稳)→ 最大匹配(图论解法)
- 驱动节点 = 最大匹配覆盖不到的节点;方向盘的位置逻辑与影响力逻辑无关
- 读数三反直觉:演化网难驭、设计网易驭、驱动常在叶子不在枢纽
- 现场三例:脑刺激靶点、流行病干预名单、组织变革试点选择
- 三块边界牌:控制能量、非线性、时变拓扑
新翼还剩最后一件展品:把全册的方法装进工具箱——从边表到报告的完整管线,与馆藏的扩建计划。