2.1 反应式镇民:反射弧与包容架构
2.1 反应式镇民:反射式智能体与包容架构
摘要:反应式智能体不建世界模型、不做长程规划,靠"条件—动作"规则直接把感知映射成行动。本节讲这派思想的起源(Brooks 的包容架构)、规则栈的分层仲裁机制、它快在哪又瞎在哪,并用两个代码实验对照平铺规则与分层规则的差别。
上世纪八十年代,机器人实验室里爆发过一场著名的造反。当时的主流路线是"先建模、再规划、后行动"——给机器人装一整套世界符号模型,让它像定理证明机一样慢慢想。带头造反的 Brooks 提出一句刻薄的口号:大象不需要世界模型也会走路。他的证据是一串越造越简单的六足机器人:没有中央模型、没有规划器,只有一层层简单的反射回路,居然走得更稳。反应式镇民就是这场造反的遗产,也是本章解剖台上的第一副脑子。上一章说过要按脑型给镇民分类,现在刀落下去。
世界观:智能可以没有表征
反应式流派的主张可以压缩成四条。第一,智能是环境交互的产物,不是内部推理的产物——把身体放回世界,智能自然浮现。第二,世界本身就是最好的模型:与其费劲维护一份随时过时的内部地图,不如要用了再抬头看。第三,行为分层涌现:躲障碍、漫游、探险这些能力不必由统一大脑统一规划,可以各自由独立的反射回路负责。第四,实时性压倒最优性:迟到的好决策不如准时的糙决策。
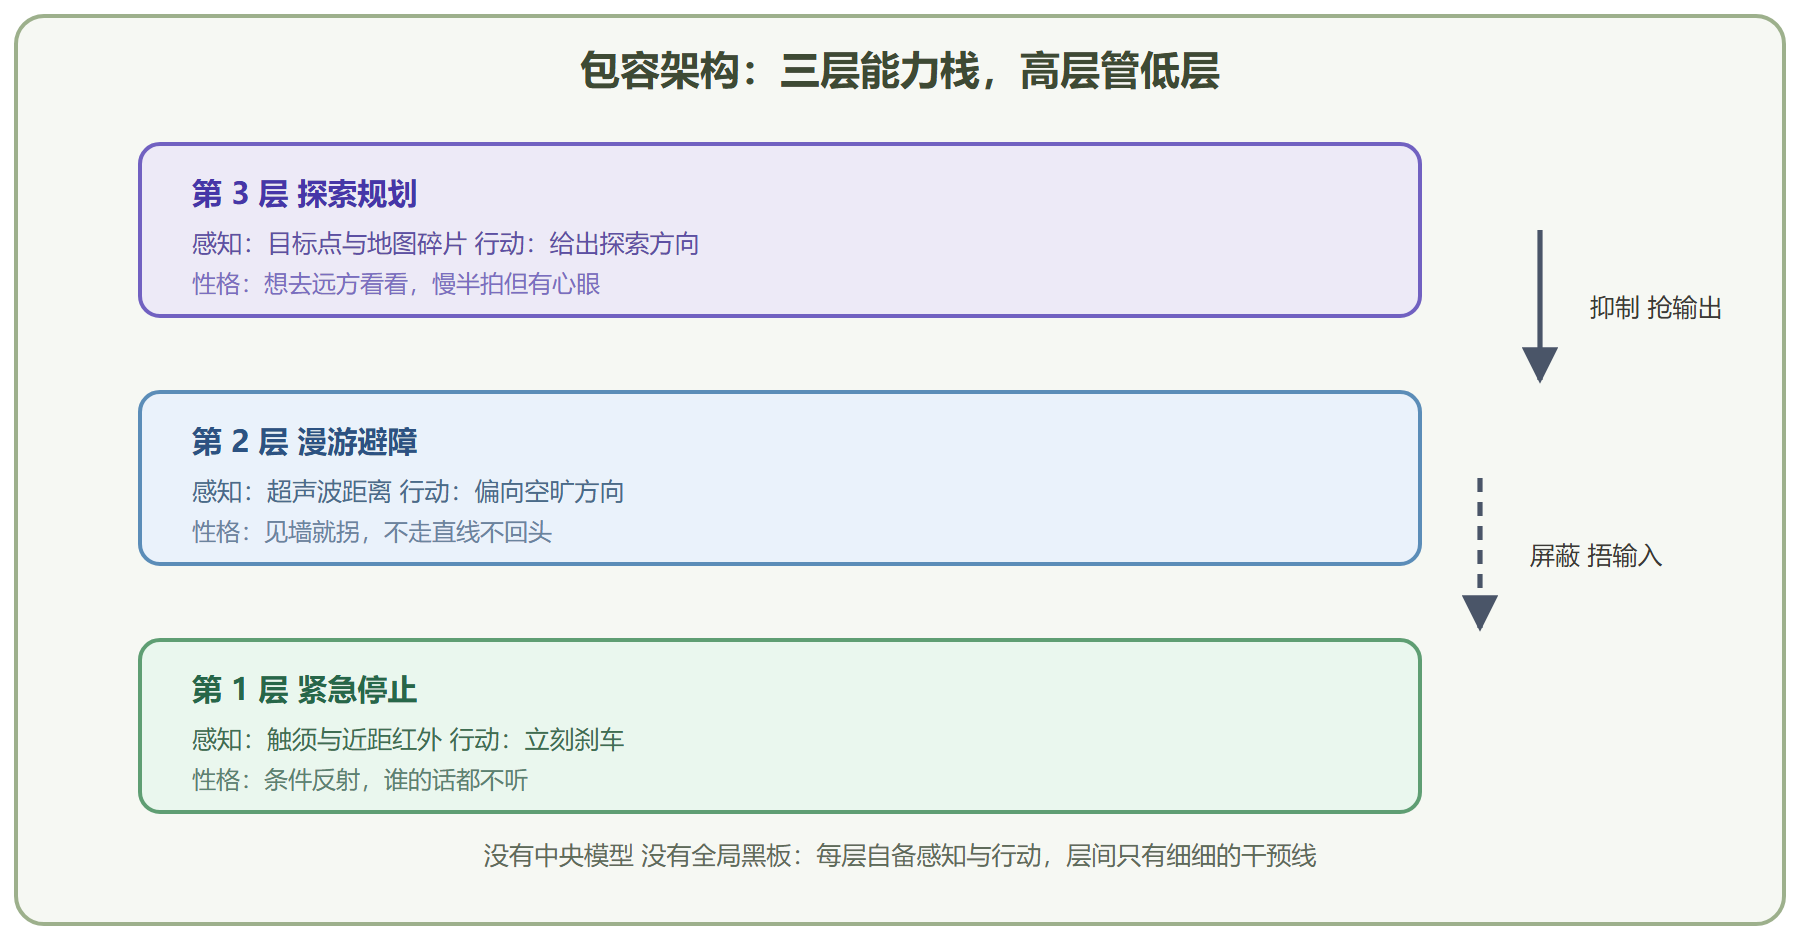
这套世界观落到工程上,就是包容架构:若干个能力层垂直堆叠,每层自备感知处理与行动选择,底层先长出来(躲避碰撞),高层后长出来(规划探索),高层通过"抑制"与"屏蔽"两种线缆干预低层——抑制是抢走低层的输出,屏蔽是捂住低层的输入。整个系统没有中央黑板,没有统一时钟,层的增减像搭积木。
图 2-1 包容架构:分层规则栈与抑制关系
机制拆解:条件—动作规则怎么写
反应式镇民的决策内核是一组"如果感知到什么,就做什么"的产生式规则,外加一套仲裁规则冲突的办法。仲裁方式常见有三种:优先级仲裁(先匹配高优先级者赢)、随机仲裁(按权重抽签,避免死锁循环)、胜者全拿(所有规则投票,最高分独占)。下面用优先级仲裁实现一个巡逻镇民。
import random class ReactiveAgent: """反应式巡逻镇民:规则表 + 优先级仲裁,没有世界模型。""" def __init__(self, name): self.name = name self.energy = 60 # 唯一的内部状态,也只是一个数 RULES = [ # (优先级, 条件, 动作) (0, lambda s, o: o["battery_low"], "dock_charge"), (1, lambda s, o: o["obstacle_ahead"], "turn_right"), (2, lambda s, o: o["intruder_seen"], "alarm_and_track"), (3, lambda s, o: s["energy"] < 20, "rest"), (4, lambda s, o: True, "patrol_forward"), ] def decide(self, obs): state = {"energy": self.energy} for pri, cond, act in sorted(ReactiveAgent.RULES): if cond(state, obs): return act return "patrol_forward" guard = ReactiveAgent("guard-01") print(guard.decide({"battery_low": False, "obstacle_ahead": True, "intruder_seen": False})) # -> turn_right print(guard.decide({"battery_low": True, "obstacle_ahead": True, "intruder_seen": False})) # -> dock_charge(更高优先级)
留意 decide 的实现:规则按优先级排序后逐条匹配,第一个命中的动作直接胜出——这就是胜者全拿加优先级的组合。整段代码没有一个"世界地图",镇民对过去零记忆(除了一个电量数),完全活在当下。
对照实验:平铺规则会打架,分层规则会排队
反应式设计的真正难点不是写规则,而是规则冲突。平铺一张大规则表,规则之间的相互作用很难预料;按包容架构分层,让每层的规则只管一摊事、层间用固定的抑制关系排队,行为反而可控。下面用仿真对照两种组织方式。
import random FLAT_RULES = { # 平铺大表:碰撞规则与巡逻规则搅在一起 ("obstacle", "low_battery"): "turn_right", # 想充电但先让路 ("obstacle", "ok_battery"): "turn_right", ("clear", "low_battery"): "go_charge", ("clear", "ok_battery"): "go_forward", } def run_flat(steps=100, seed=5): """平铺版:低电量且遇障时只会右转,可能一直原地打转。""" random.seed(seed); x, loops, heading = 0, 0, "E" for _ in range(steps): obs = ("obstacle" if random.random() < 0.4 else "clear", "low_battery" if random.random() < 0.5 else "ok_battery") act = FLAT_RULES[obs] if obs[1] == "low_battery" and obs[0] == "obstacle": loops += 1 # 让路但不充电,空转计数 if act == "go_forward" and heading == "E": x += 1 return x, loops def run_layered(steps=100, seed=5): """分层版:安全层遇障右转;补给层在安全时强制充电;默认层巡逻。""" random.seed(seed); x, loops = 0, 0 for _ in range(steps): obstacle = random.random() < 0.4 low = random.random() < 0.5 if obstacle: act = "turn_right" # 第 1 层 安全 elif low: act = "go_charge" # 第 2 层 补给(抑制巡逻) else: act = "go_forward" # 第 3 层 巡逻 if act == "go_forward": x += 1 if obstacle and low: pass # 让路优先,但一旦脱障立即充电 if low and not obstacle: x -= 0 # 充电步不前进 return x, loops print("平铺版 前进距离/空转:", run_flat()) print("分层版 前进距离/空转:", run_layered())
跑起来看数字:平铺版在"低电遇障"的组合里反复空转(规则表把两件事搅在一起,谁也不让谁),合计空转近二十步原地打转;分层版把"安全"与"补给"分属两层、明确谁压谁,脱障后立刻转入充电,空转清零。分层的本质不是技术,是给冲突预先排好胜负表。
理论账本:快在哪,瞎在哪
反应式的优点清单:实时性强(毫秒级响应)、鲁棒(规则坏了别的规则照转)、开发便宜(不用建模型)、天然并行(各层独立)。缺点同样硬:没有世界模型就没有预测力,看不见因果;行为是局部贪心,容易被环境"遛狗"(往复振荡、死循环);任务稍复杂规则数就爆炸;知识无法显式表达与复用,换个任务几乎重写。
⚠️ 常见坑:用反应式镇民去解需要"绕远路"的任务。迷宫里贴墙走能行,物流配送要绕远充电再回来送货,反射弧就只能干瞪眼——这类需要推迟满足、权衡利弊的任务是慎思式的主场,正是下一节 BDI 的领地。
沙盘推演小结
把反应式镇民放回沙盘小镇:它是路灯检修工,灯闪就修、路堵就绕,日子过得利索;但你没法让它当镇长,因为当镇长需要盘算下季度、平衡各方利益。判定一个任务适不适合反应式,看三个问题:响应要毫秒级吗?环境变化比规划快吗?任务是否可以被分解成一摞局部反射?三个"是",反射弧够用;一个"否",就得给镇民换脑。
本节存档
- 反应式核心:条件—动作规则直接映射感知与行动,不建世界模型,"世界就是模型";
- 包容架构:能力层垂直堆叠,高层以抑制(抢输出)与屏蔽(捂输入)干预低层,无中央黑板;
- 仲裁三式:优先级、加权随机、胜者全拿,规则冲突必须预设胜负;
- 对照实验:平铺规则在组合情境下空转,分层规则靠固定压制关系恢复秩序;
- 适用判据:毫秒响应、快变环境、可局部化的任务用反射;要预测、要权衡、要推迟满足,请进下一节。
反应式镇民活在下巴以下,下一节的慎思式镇民活在大脑皮层——BDI 三件套,信念、愿望、意图,看它们怎么把"想要"熬成"承诺"。