2.3 混合式镇民:分层架构的工程折中
2.3 混合式镇民:分层架构的工程折中
摘要:混合式智能体把反应层与慎思层装进同一具身体,以分层仲裁解决"毫秒级兜底"与"秒级规划"的矛盾。本节对比水平分层与垂直分层两种组织方式,拆解 InteRRaP 三层结构(行为、本地规划、协作)的层间信息流,并实现一个带回压抑制的双层混合镇民。
机器人足球赛场上有个老笑话:纯慎思式的球队想好怎么踢时,比赛已经结束了;纯反应式的球队踢得飞快,就是不知道自己落后。前两节解剖的两副脑子各有致命伤,工程上的解法朴素得像盖楼:两副都要,分上下层装。这一节讲怎么装——层怎么切、层间怎么传话、谁在什么时候听谁的。它是镇民解剖的收官,也是通往多镇民协作的跳板:InterRRaP 这类架构的最上层,装的已经是对别的镇民的建模。
层怎么切:水平与垂直两大流派
混合式架构的分层方式分两大流派。
水平分层:各层像流水线上的工位,感知进来依次流过每一层,每层都能对行动提出意见,最后由仲裁者合成输出。层是对等的"合伙人",好处是模块清晰、每层可独立升级;坏处是仲裁逻辑容易成为新的瓶颈——两层的意见打架时,合成规则写起来比任何一层都难。著名的 TouringMachines 就属此派:感知层、规划层、建模层并排站,中间靠控制元规则裁决。
垂直分层:各层像组织的科层,底层直接面对感知与行动,越往上越抽象、越慢。底层先长好,高层骑在底层之上,通过干预(抑制输出、屏蔽输入、设定目标)来管理底层。层是"上下级",好处是实时性由底层保证、抽象度逐级提升;坏处是层间接口必须预先设计好,改起来牵一发动全身。InteRRaP 是此派代表。
| 对照项 | 水平分层 | 垂直分层 |
|---|---|---|
| 组织比喻 | 合伙人流水线 | 科层组织 |
| 感知流向 | 每层都看原始感知 | 底层看原始,高层看摘要 |
| 冲突裁决 | 仲裁器合成各方意见 | 高层天然压制低层 |
| 实时保证 | 弱(要等合成) | 强(底层直通行动) |
| 典型故障 | 仲裁规则写崩 | 层间接口不匹配 |
InteRRaP:三层垂直结构的标准像
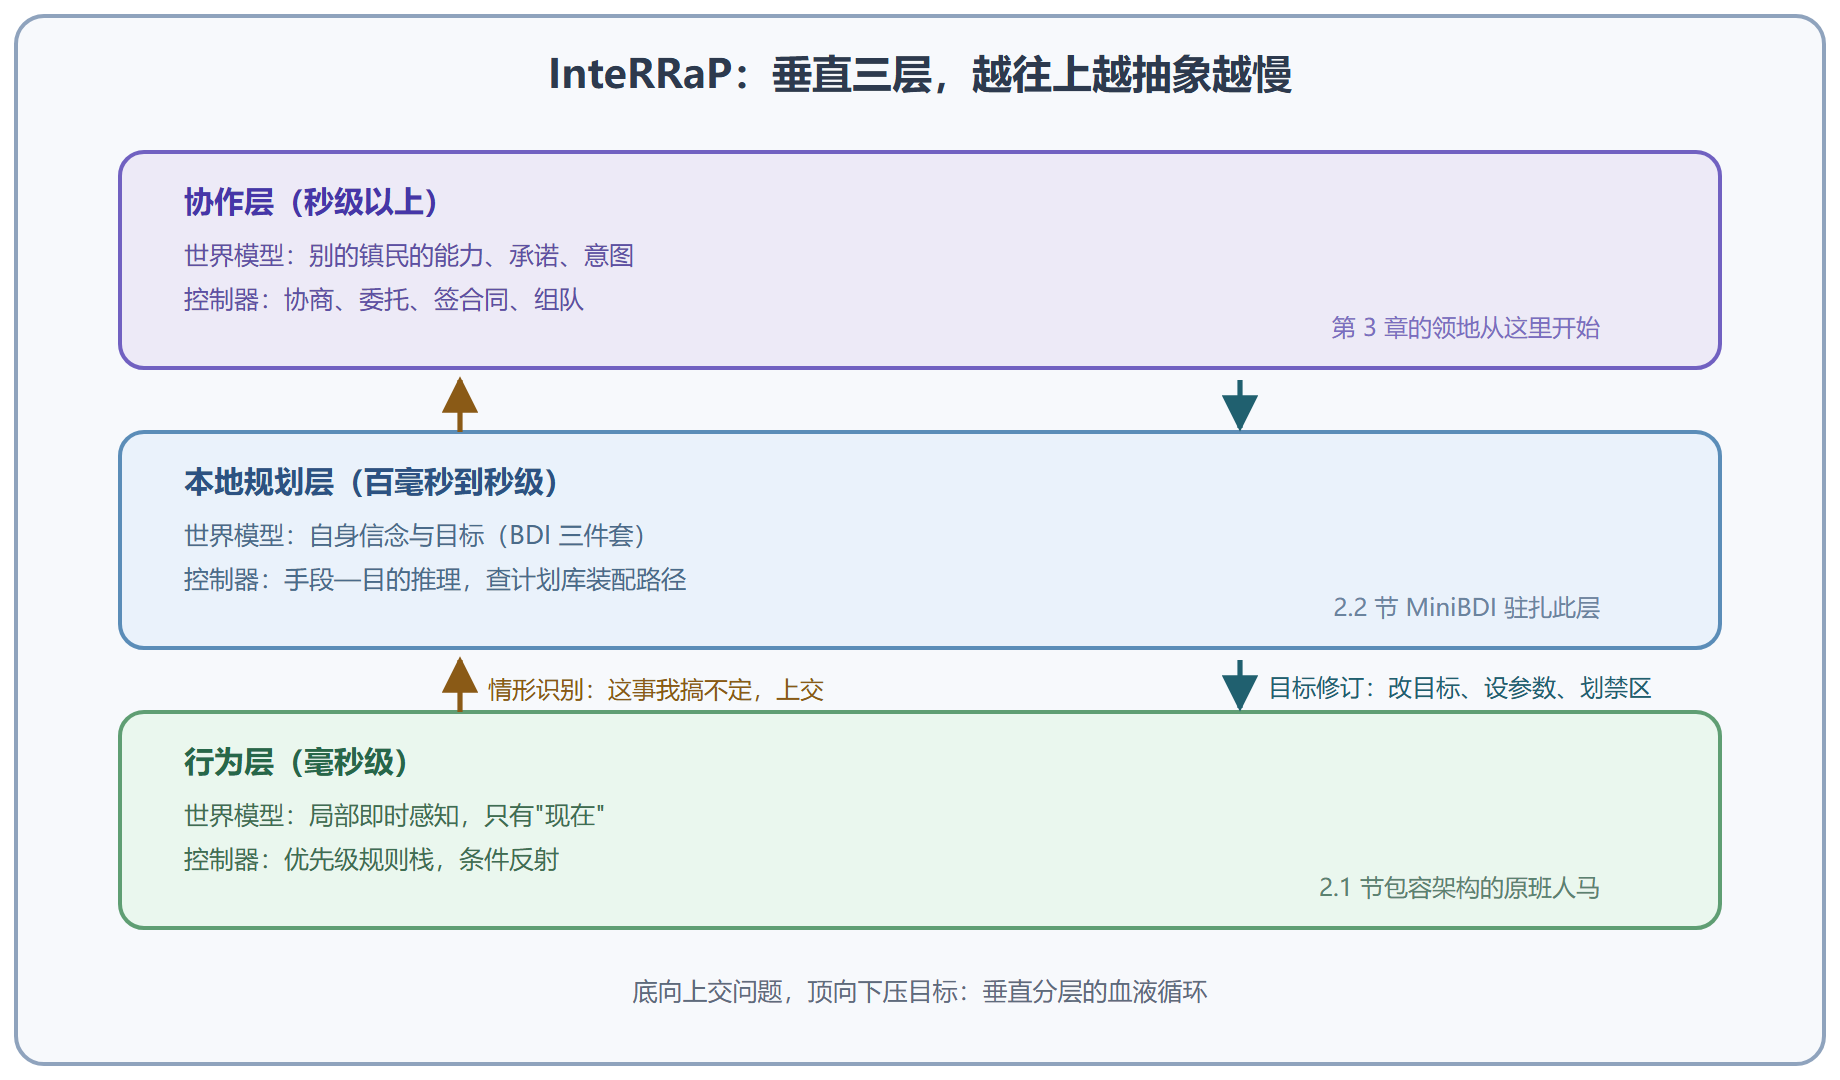
垂直分层的教科书样板是 InteRRaP,它把镇民切成三层,每层自带世界模型与控制器,越往上模型越抽象:
行为层(最底):刺激—反应模式,毫秒级。世界模型只有局部即时感知,控制器是优先级规则栈——上一节包容架构的原班人马。
本地规划层(中):BDI 模式,百毫秒到秒级。世界模型维护自身信念与目标,控制器做手段—目的推理——上一节 MiniBDI 的用武之地。
协作层(顶):社会模式,秒级以上。世界模型里第一次出现别的镇民:它们的能力、承诺与意图;控制器负责协商、委托与组织——第 3 章整章的剧情。
层与层之间靠两条通道说话:向上的情形识别(低层发现自己搞不定,把问题上交)与向下的目标修订(高层给低层改目标、设参数、划禁区)。这个"上交—下压"回路是垂直分层的血液循环。
图 2-3 InteRRaP 三层结构与层间通道
写一个双层混合镇民
按垂直分层的思路实现一个消防巡查镇民:行为层管"遇热就撤、遇门就开"的反射,规划层管"按最优顺序巡查各街区",层间用情形识别与目标修订连接。关键机制是回压抑制:规划层给出方向,行为层在危险面前有权当场否决。
import random class HybridFirePatroller: """双层混合镇民:行为层反射 + 规划层巡查排序。""" def __init__(self, districts): self.districts = list(districts) self.plan = list(districts) # 规划层的巡查排序 self.current = None self.suppressed = 0 # 被行为层否决的次数 def reactive_layer(self, obs): """行为层:毫秒级反射,返回紧急动作或放行。""" if obs["temperature"] > 60: return "retreat_and_alarm" if obs["door_blocked"]: return "open_side_door" return None # 没紧急事,交回规划层 def planner_layer(self, obs): """规划层:选下一个巡查点,远的热点优先。""" if not self.plan: self.plan = list(self.districts) # 一轮结束,重新规划 self.current = self.plan.pop(0) return f"head_to:{self.current}" def step(self, obs): reflex = self.reactive_layer(obs) if reflex: # 行为层胜出:抑制规划层指令 self.suppressed += 1 return reflex return self.planner_layer(obs) patrol = HybridFirePatroller(["mill", "harbor", "school", "clinic"]) random.seed(11) for t in range(8): obs = {"temperature": random.choice([25, 25, 30, 80]), "door_blocked": random.random() < 0.3} print(f"t{t}", patrol.step(obs)) print("行为层累计接管:", patrol.suppressed, "次")
跑起来能看到交替出现 head_to 与 retreat_and_alarm——前者是规划层的从容,后者是行为层的夺权。温度飙升的瞬间镇民绝不会"等规划层想清楚"再撤退,这就是垂直分层给实时性上的保险。
层间延迟账:为什么必须分层
第二个实验把"分层"的理由量化。给同一批决策任务分别走"纯慎思"与"双层混合"两条路,统计响应延迟分布:慎思层每次要遍历计划库,行为层只需查小规则表。
import random, time def decide_deliberate(context): """模拟慎思层:遍历计划库做手段推理。""" total = 0 for plan in range(40): # 计划库有四十条模板 total += sum(context["features"]) * plan % 7 return "plan_action" def decide_reflex(context): """模拟行为层:查一张小规则表。""" return "reflex_action" if context["features"][0] > 3 else "safe" def latency_profile(n=2000, seed=9): random.seed(seed) slow = fast = 0.0 for _ in range(n): ctx = {"features": [random.random() * 5 for _ in range(6)]} t0 = time.perf_counter(); decide_deliberate(ctx) slow += time.perf_counter() - t0 t0 = time.perf_counter(); decide_reflex(ctx) fast += time.perf_counter() - t0 return slow / n * 1e6, fast / n * 1e6 # 折算微秒 avg_slow, avg_fast = latency_profile() print(f"慎思层平均 {avg_slow:.1f} 微秒/次,行为层平均 {avg_fast:.1f} 微秒/次") print(f"差距约 {avg_slow / max(avg_fast, 0.001):.0f} 倍")
量级差距一目了然。真实系统里这个差距更夸张:规则表查毫秒内完成,规划与协商动辄百毫秒到秒。把"必须快"的决策下沉到行为层,不是架构美学,是物理要求。
⚠️ 常见坑:层间职责切错位。把"该充电了"这种秒级可容忍的决策塞进行为层,规则表迅速膨胀成新的单体系统;反过来把"前方悬崖"留给规划层,等于让镇民用生命等推理。切层判据是决策可容忍延迟:毫秒级下沉,秒级上浮。
理论账本
混合式的理论账本上记着两笔。一笔是收益:实时性与深谋远虑兼得、层可独立开发替换、行为层故障不拖垮规划层。另一笔是欠账:层间接口是新的复杂度聚集地——情形识别的"什么时候上交"与目标修订的"压到什么粒度"都没有通用解,只能按领域调;高层对低层的压制如果过频,分层退化为伪装的集中式。还有一笔隐性成本:跨层调试时,同一个行为可能是任何一层发起的,日志里必须给动作盖上"层籍"戳,否则排障如猜谜。
沙盘推演小结
小镇消防队就是混合式镇民的组织版本:队员的脊髓管"遇火后撤",队长的战术板管"先救哪栋楼",镇应急办管"要不要请邻镇支援"。三层各按各的时钟运转,靠"上交问题、下压目标"传递信息。下一节先按下多镇民协作不表,补上最后一块解剖学拼图:无论几层脑子,总要有个地方存放"镇民知道的事情"——本体与知识表示,户籍档案的抽屉。