4.4 塔台频道:人机交互与协作行动
4.4 塔台频道:人机交互与协作行动
本节摘要:人不是旁观者,是飞行器的塔台。本节设计接管等级(全程监督、关键点确认、异常接管、人工主飞),定义交接协议——"谁在飞"永远有唯一答案、切换时状态无损,讲意图共享与可解释性怎么复用状态板与任务单,最后谈信任校准:既不过度放权,也不事事插手。
地面站的屏幕上弹出黄色提示:"前方区域置信度不足,请求人工确认绕飞方案。"值班员点开一看,屏幕上不是一串吓人的报错,而是飞行器当前的信念、两条候选航线和各自的代价——他圈了一条,点下确认,飞行器继续飞。这则提示能弹得这么恰到好处,背后是一整套协议在工作:什么时候该叫人、叫人时给人看什么、人接手后机器记不记得自己刚才在干什么。行动舱的前面三节解决了机器自己飞的问题,本节解决人机共飞的问题。
飞行问题:两个主角,一根操纵杆
人机协作的根本难点在操纵权的唯一性:一根操纵杆,两个人同时握,就是事故剧本。要么抢——人的修正与机器的自动控制在打架,舵面抖成筛子;要么真空——人以为机器在飞,机器以为人已接管,飞行器进入无人驾驶状态。历史上多起自动化事故的调研报告都用几乎相同的措辞描述根因:模式混淆——机组不知道当前处于哪种自动化模式。解法在工程上早已收敛:把"谁在飞"做成严格唯一的状态,把切换做成正式的协议动作,而不是随手点击的副产品。
舱段设计:接管等级与触发
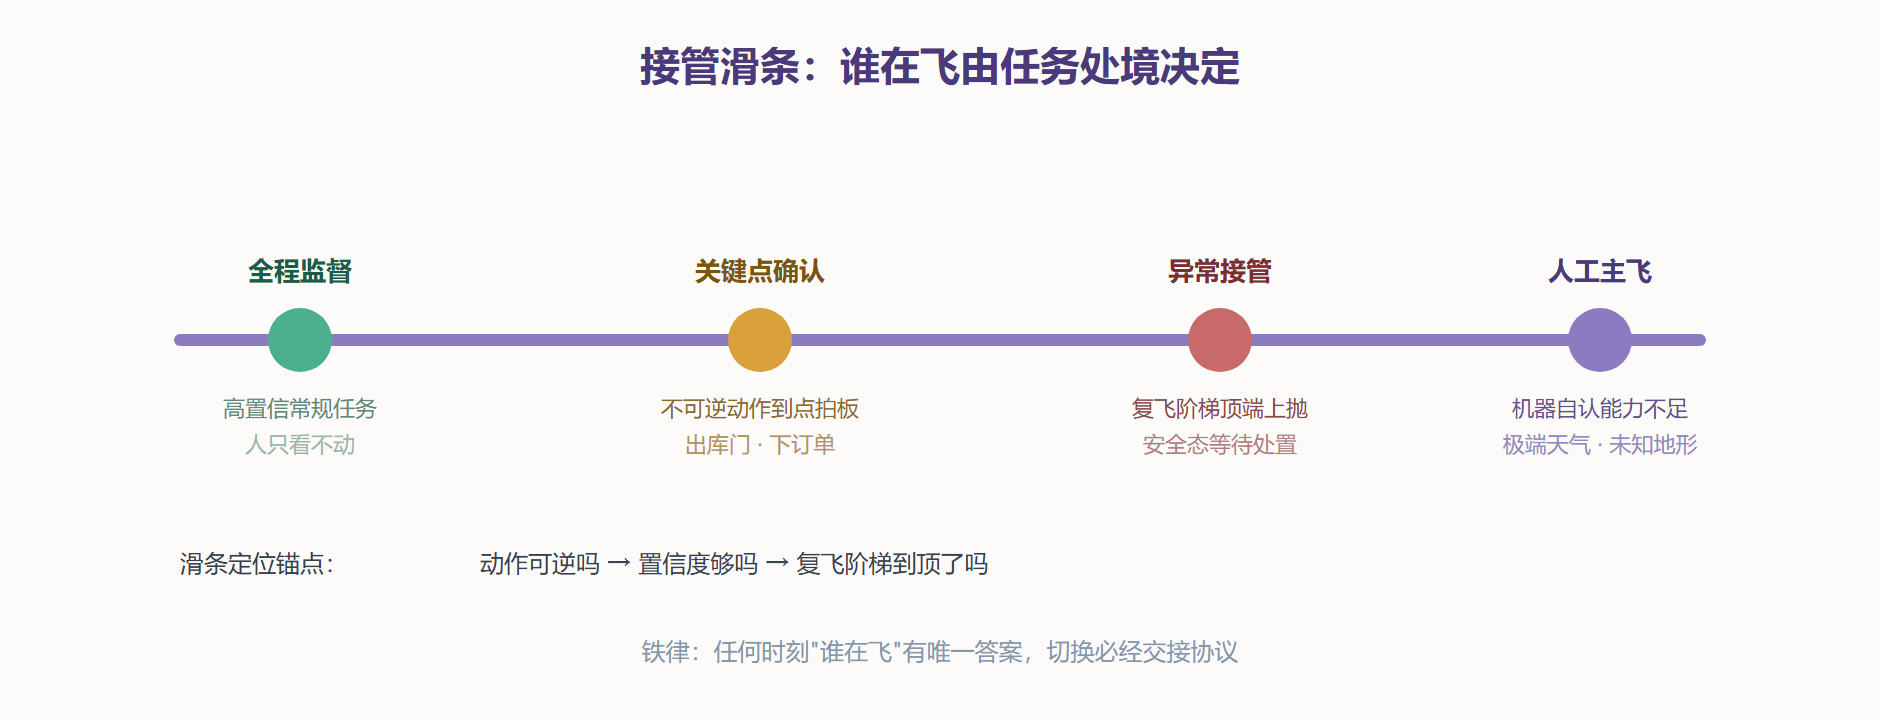
接管不是一档,是按风险与机器自信度分档的滑条:
| 等级 | 人做什么 | 触发条件 | 典型场景 |
|---|---|---|---|
| 全程监督 | 只看不动 | 高置信常规任务 | 结构化仓内的 routine 巡检 |
| 关键点确认 | 到点拍板才放行 | 不可逆动作、越权区域 | 出库门、下订单、启动设备 |
| 异常接管 | 处理机器上抛的失败 | 复飞阶梯顶端出口 | 4.3 节的安全态请求 |
| 人工主飞 | 全程操纵 | 机器自认能力不足 | 极端天气、未知地形 |
触发要主动且克制:机器该叫人时果断叫(置信度不足、动作不可逆、阶梯到顶),不该叫时保持安静(事事请示与从不请示一样危险——前者把人训练成橡皮图章,后者把人排除在回路外)。判断的锚点是动作的可逆性与置信度:可逆且高置信的自动做,不可逆或低置信的必须过人。
算法实现:交接协议
交接协议的核心承诺:任何时刻"谁在飞"有唯一答案,切换时状态无损、责任清晰。实现上把接管做成一个显式的状态机事务,而不是一个隐式的输入焦点:
from enum import Enum import time class Pilot(Enum): AGENT = "机器在飞" HUMAN = "人工在飞" PENDING = "交接中" # 短暂且必须超时回落 class TowerChannel: """塔台频道:接管与交还的正式协议。""" def __init__(self, board): self.pilot = Pilot.AGENT self.board = board # 单一事实源再次发力 self._pending_deadline = None def request_takeover(self, failure_context, timeout_s=10.0): """机器请求人工接管:进入交接态并打包现场。""" assert self.pilot is Pilot.AGENT self.pilot = Pilot.PENDING self._pending_deadline = time.monotonic() + timeout_s handover_pack = { # 交接包:人接手所需的最小全套 "belief": self.board.snapshot_belief(), "goal_stack": self.board.read("goal_stack"), "route": self.board.read("route"), "failure": failure_context, "options": self.board.propose_options(), } self.board.write("pilot", Pilot.PENDING.value, writer="tower") return handover_pack def confirm_takeover(self): self.pilot = Pilot.HUMAN self.board.write("pilot", Pilot.HUMAN.value, writer="tower") self.executor.standby() # 机器操纵面退到待命 def release_control(self, resume_note): """人交还:机器从交接包原地恢复,不重演历史。""" assert self.pilot is Pilot.HUMAN self.pilot = Pilot.AGENT self.board.write("pilot", Pilot.AGENT.value, writer="tower") self.executor.resume(resume_note) # 人附注意图,机器续飞 def tick(self): # 交接超时保护:请求无人应答则回安全态,绝不能悬空 if self.pilot is Pilot.PENDING and \ time.monotonic() > self._pending_deadline: self.executor.enter_safe_state() self.pilot = Pilot.AGENT
协议里两处设计最见功夫。交接包把人需要的现场打包成最小全套——信念、目标栈、航线、失败上下文、候选项——人接手不必从原始日志里考古;候选项让确认变成选择题而不是问答题,响应速度与质量都高一截。交接超时堵住真空缝隙:请求发出没人应答,机器自己进安全态,"没人管"永远落不到"没人管还继续飞"。
信任校准的可视化数据由建议通道持续供给,骨架如下:
class SuggestionChannel: """建议通道:机器只建议,裁量权归当前在飞的一方。""" def __init__(self, board, audit): self.board = board self.audit = audit def propose(self, suggestion): # 建议带置信度与理由,供监督者校准对机器的信任 self.board.write("suggestion", {"what": suggestion.action, "why": suggestion.reason, "conf": suggestion.confidence}, writer="agent") self.audit.append("suggestion", suggestion.name) def calibrate_report(self, window): """校准报表:建议被采纳率与正确率,信任的数字画像。""" stats = self.audit.query("suggestion", since=window) return {"adopted": stats.adopted_ratio(), "correct": stats.correct_ratio()}
意图共享与可解释性
叫人之前让人看得懂,靠的是意图共享:机器的计划、进展与顾虑对人透明。好消息是不必另起炉灶——第 1 章的状态板与第 3 章的任务单就是现成的解释素材:行为名与目标栈回答"在干什么、为什么",任务单的步骤与验收谓词回答"还差几步、按什么标准算成",2.4 节语义层的标签让人话直通机器的航图。可解释性的工程判据是回答三类追问:为什么这么做(引用目标与约束)、为什么现在做(引用触发与时机)、为什么不那样做(引用被否决的候选项及原因)。三问都能从结构化数据里答出来,就不需要事后编故事。
协作行动更进一步:人机同时在线、能力互补——机器出候选与执行精度,人出判断与例外处置。共享控制的关键仍是那根唯一的操纵杆:任何时刻只有一方拥有最终裁量权,另一方的输入以建议形式进入(机器的建议显示给人,人的建议标注给机器),建议可以有多个,裁量权只有一个。
信任校准:放权与插手的配平
信任错配有两种病:过度信任(人不再核对,机器错了人也跟着错到底)与过度插手(人频繁打断,机器的闭环被打成碎片段)。校准的抓手是透明的不确定性——置信度、回执统计、故障史对监督者可见且被要求看:置信度高的画面淡呈现,低的重呈现;再配定期的接管演练,让监督者的手感与机器的真实水平对表。信任不是建出来的,是校准出来的——校准的依据是双方持续暴露的真实成绩单。
图:接管等级滑条——按可逆性与置信度定位当下档位
联调测试与故障排查
塔台频道的联调主打交接演练:正常交接、交接中超时、人在飞时机器故障、机器在飞时人突然介入——四种剧本各跑一遍,核对操纵权状态的唯一性与现场的无损性。接管延迟也要测:从请求到人工应答的耗时分布,直接决定哪些场景敢放"异常接管"档。
按症状排查:模式混淆复发(日志里出现双方同时下指令)是交接协议被旁路——有人绕过接口直接驱动执行器,与第 1 章的状态板直写同罪,白名单与断言根治;请求疲劳(人开始无脑点确认)查触发阈值是否过敏感,用误报率回推;交还后行为怪异(机器恢复后重复已做过的步骤)查交接包是否缺字段——恢复要基于完整快照,不是从头重放。
💡 关键直觉:好的自动化不追求"人少管",追求"人在对的时刻管对的量"。叫人叫得准,比飞得稳更能决定一套系统的口碑。
本节要点回顾
- 操纵权唯一:一根杆两个人握就是事故;"谁在飞"是严格唯一的状态,切换必须是协议事务。
- 接管分档:全程监督、关键点确认、异常接管、人工主飞;锚点是动作可逆性与置信度。
- 交接包与超时:人接手要有最小全套现场;请求无人应答自动落安全态,真空缝隙不容存在。
- 意图共享用现成数据:状态板、任务单、语义标签回答三类追问,可解释性不靠事后编故事。
- 信任靠校准:透明的不确定性加定期演练,防过度信任也防过度插手。
至此行动舱交舱,主回路全线贯通。下一章转进机腹的黑匣子舱:这些环节产生的记录怎么分层保管、飞行状态怎么记账、断电重启后怎么原地复活。