2.3 驱动与传动系统
2.3 驱动与传动系统
本节摘要:控制器输出的只是一条电流指令,把它变成可靠转矩的是驱动与传动链。本节比较电机、液压、气动三类动力源,算清减速比对转矩与惯量的双重账,给出按负载、精度、寿命三条线索的选型流程。
先看一组三选一的题
同一台七自由度协作臂,业界有三种动力方案:全电机加谐波减速器、电机加行星减速器、以及少数特种场景的液压。为什么协作臂清一色选电机?因为协作场景的第一约束不是力量而是安全——碰撞检测靠电机电流残差就能做,液压系统做不了这个。选型从来不是"谁性能强",而是"谁符合该应用的第一约束"。本节把三条常用线索摆出来:负载、精度、寿命。
三类动力源的能力边界
| 维度 | 电动伺服 | 液压 | 气动 |
|---|---|---|---|
| 功率密度 | 中 | 高 | 低 |
| 控制精度 | 高(配编码器可达弧秒级) | 中(依赖伺服阀) | 低(气体可压缩) |
| 响应速度 | 快 | 快 | 快但难精控 |
| 清洁与噪声 | 好 | 漏油风险、泵噪声 | 好 |
| 维护成本 | 低 | 高(油液、密封) | 中 |
| 典型应用 | 工业臂、协作臂、AMR | 锻压、重载工程臂 | 夹爪、快分拣拾放 |
液压的功率密度优势在腿足机器人上依然压不住地诱人——波士顿动力的早期四足全是液压,后来转电;原因之一正是上一行"维护成本"与噪声、以及电动在力控精度上的进步。气动的地盘被挤压到末端夹爪与简单拾放:那里不需要精度,只要"到没到"。
减速器:一笔被低估的账
电机天生"高速低扭",减速器把转速降下来、把转矩抬上去,传动比 N 带来两个效果:
输出转矩 ≈ N × 电机转矩 × 传动效率 η 输出惯量折算 = 电机转子惯量 × N²
第二条常被忽略却极其关键:减速比 100 的谐波减速器,把电机转子惯量放大一万倍折算到关节端。这意味着关节端的惯量匹配里,电机自己的贡献可能远大于负载——这也是为什么负载惯量比(负载惯量 ÷ 折算电机惯量)是伺服选型的核心指标,经验上控制在 10 以内,控制环才好整;超过 30,再猛的算法也难压振荡。
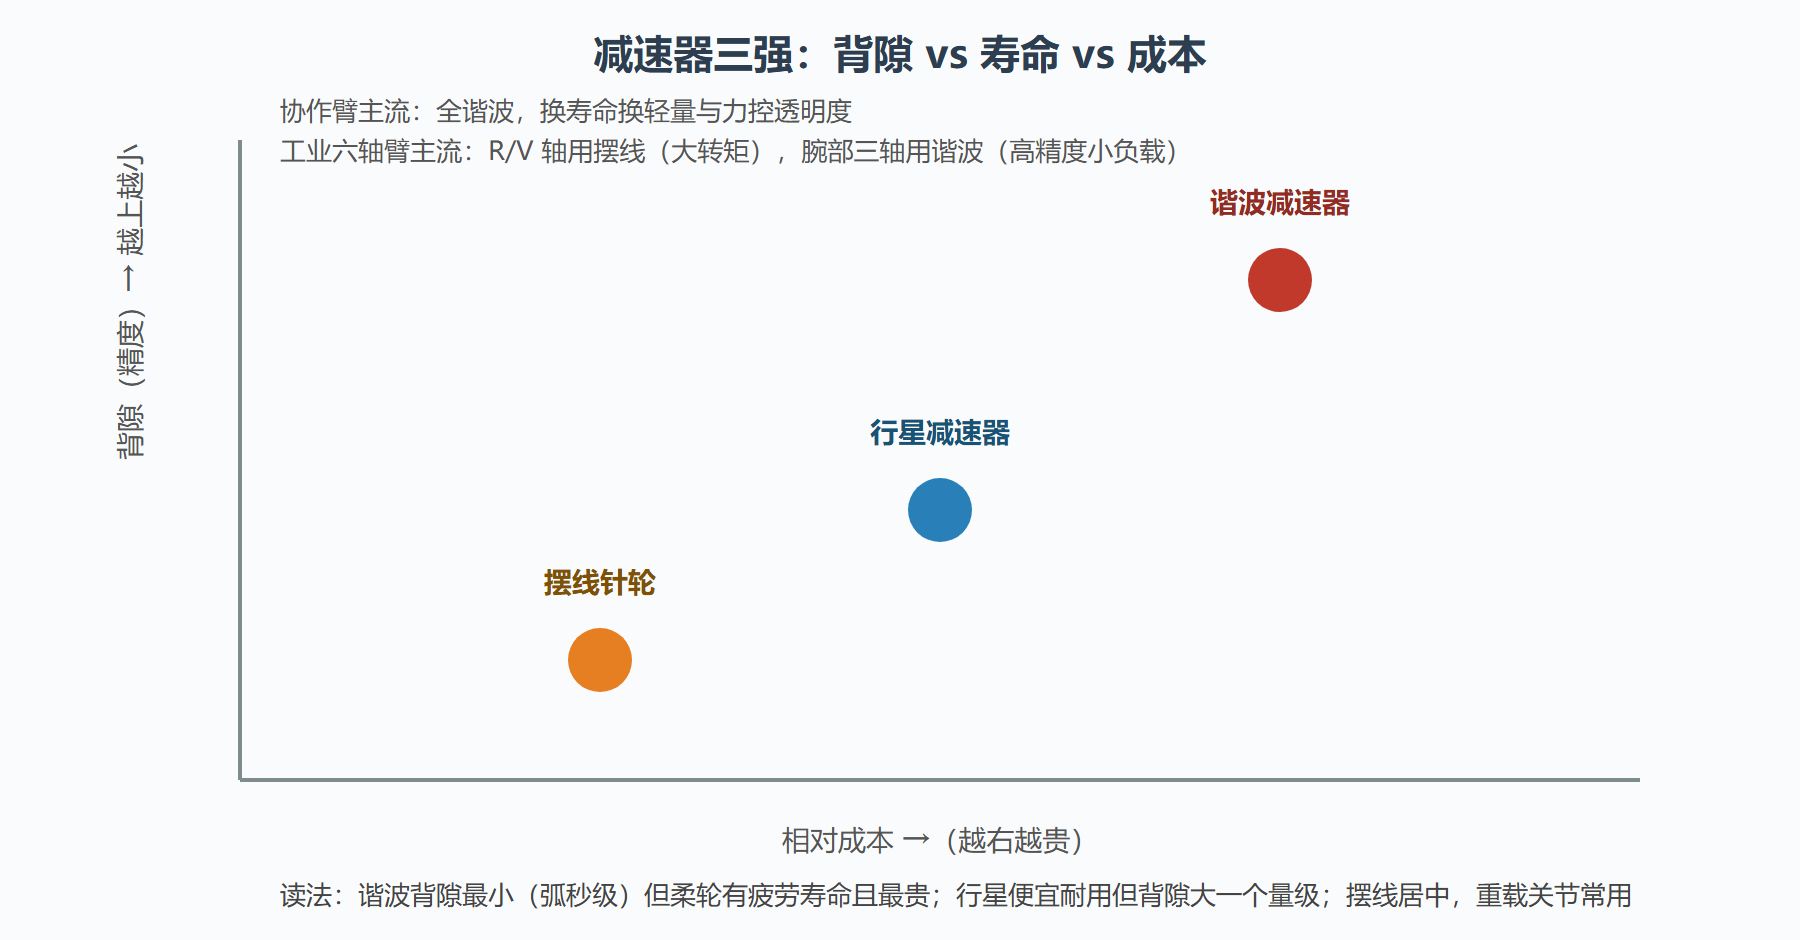
图:三种减速器在精度、寿命、成本上的占位
背隙与编码器位置:误差从哪里混进来
减速比带来精度的同时引入背隙:换向时主动侧空转、从动侧不跟的那一小段角度。谐波能压到 10 角秒以内,行星通常在 1 到 8 角分。背隙在单向连续运动里无害,一旦轨迹要求往复(打磨、装配),每次换向就是一个角度台阶,位置环看到编码器读数(常装在电机轴上)却不知道减速器里这段"虚位"。
两条工程对策:一,把编码器装在输出端(全闭环),背隙被测出来交给控制环;二,几何上避免换向——规划轨迹时保持关节单向通过过渡点,或者用预紧消除间隙。1.2 节那个码垛臂事故(背隙从 1 角分磨损到 8 角分)就属于"没有输出端编码器、误差无人知晓"的典型。
选型流程:三线索走一遍
- 负载:先算关节端最坏工况力矩(含重力、含最大加速度的惯量力矩),除以目标传动比与效率,得到电机额定转矩需求;峰值工况(启动)按短时过载三倍核。
- 精度:任务允许的末端误差,按臂长折算回关节角误差,再分配给背隙、编码器分辨率、柔顺变形三项,逐项留余量。
- 寿命:减速器寿命按输出转速与转矩的当量载荷算(L10 寿命,单位万小时),高频往复应用要把换向次数计入疲劳。
💡 关键直觉:选型宁可将减速比取大。减速比抬高的不只是转矩,还有电机侧的控制带宽与精度(误差被缩小 N 倍折算回电机侧),代价只是转速上限与一点效率。多数"电机带不动"的问题,正解是加大减速比而不是换大电机。
本节要点
- 动力源三选一看第一约束:协作看安全与力控透明,重载看功率密度,简单拾放看成本。
- 减速比放大转矩 N 倍,同时把转子惯量放大 N² 倍,负载惯量比控制在 10 以内伺服才好整。
- 背隙是换向误差之源,单向运动无害、往复运动致命;对策是输出端编码器或轨迹单向化。
- 选型按负载、精度、寿命三线索流水作业,寿命账里别忘了疲劳。
直驱:把减速比取到一
减速比并非越大越好,存在另一极端:直驱(或准直驱)。去掉减速器后,转子直接驱动关节,获得无可比拟的透明性——关节处没有背隙、没有摩擦死区、力矩估计即电流估计。这在需要高质量力控的场合(协作臂、腿足机器人、力反馈设备)价值巨大。代价同样直白:没有 N 倍转矩放大,电机必须自己扛全部负载,于是直驱电机天然是"大直径、多极对、小转速"的扁平构型,重量与成本上浮。行业里能看到的分工:高精度工业臂走"高减速比路线",新一代腿足与协作平台走"准直驱路线"(小减速比加高转矩密度电机),两条路线分别优化了"位置保真"与"力透明"两个不同的目标函数。
编码器的两派与回差真相
增量式编码器便宜,但断电即失忆,开机必须回零——这对大行程机械臂意味着每次开机一次回零流程;绝对式编码器(多圈)记着断电前的位置,开机即知姿态,是协作机器人与特种机械的标配。位置装在哪里同样关键:电机侧编码器便宜但看不见减速器之后的误差(背隙、柔性变形);输出侧编码器把真实关节角交给控制环,构成全闭环,代价是控制环里多了一段减速器的柔性动力学,增益整定变难。选型的判断题是:任务对"末端绝对精度"敏感,就上输出端编码器;对成本敏感且负载轻,电机侧编码器加机械刚性也够。
问题:关节异响与温升该怎么排查
听声音能定位大半传动问题。规律的周期性异响多源于齿面磨损或点蚀(减速器内部),换向瞬间的"咔哒"声对应背隙增大;加减速时的啸叫更可能是伺服增益过高引起的高频振荡,而非机械损伤。温升分两个来源:电机温升看电流(长期大电流说明负载矩超或增益不匹配),减速器温升看效率(润滑油失效或超速运行)。排查次序建议:先看电流波形(是否振荡),再听频段(高频电气、低频机械),最后拆检——直接拆减速器的成本与停机损失最高,放最后。
补减速器选型的三个经验判断。谐波减速器:传动精度高、背隙近零,但柔轮疲劳寿命有限且低速大转矩下易发热,适合工业臂关节的高精度段;RV 减速器:刚度大、寿命长、成本高体积大,适合基座附近的大负载关节;行星减速器:便宜皮实、背隙稍大,适合移动底盘与辅助轴。选型时最常翻车的一项是额定寿命的工况折算——目录寿命按额定转速与额定转矩给出,实际工况(频繁启停、冲击载荷)要按等效负载折算,折算系数取错可以让实际寿命差一个数量级。给维护工程师的提示:关节异响与定位精度缓慢劣化,首先怀疑减速器磨损,用背隙复测(断电手动盘关节量空程)即可初判。