3.5 SLAM:边定位边建图
3.5 SLAM:边定位边建图
本节摘要:定位需要地图,建图需要定位——SLAM 要同时解出这对互为前提的未知量。本节讲清它为什么不是死锁而是可分解的估计问题,拆解前端-后端-回环的框架分工,并用一段数字演示里程计漂移如何被回环摁住。
最初这个问题被普遍认为无解。1986 年前后,研究者在讨论一个看似自指的命题:机器人要定位就得有地图,要建图就得知道自己在哪——鸡生蛋蛋生鸡,哪来的初始条件?转机来自换一个问法:不要按先后顺序解两个问题,而是把"机器人轨迹 + 路标位置"全部当成未知量,构造一个联合概率估计问题。未知量虽然多,但观测把它们彼此拴住了——每帧扫描既约束了机器人位姿,也约束了地图。这就是 SLAM(Simultaneous Localization and Mapping,同时定位与建图)从哲学困境变成数值问题的那一刻。
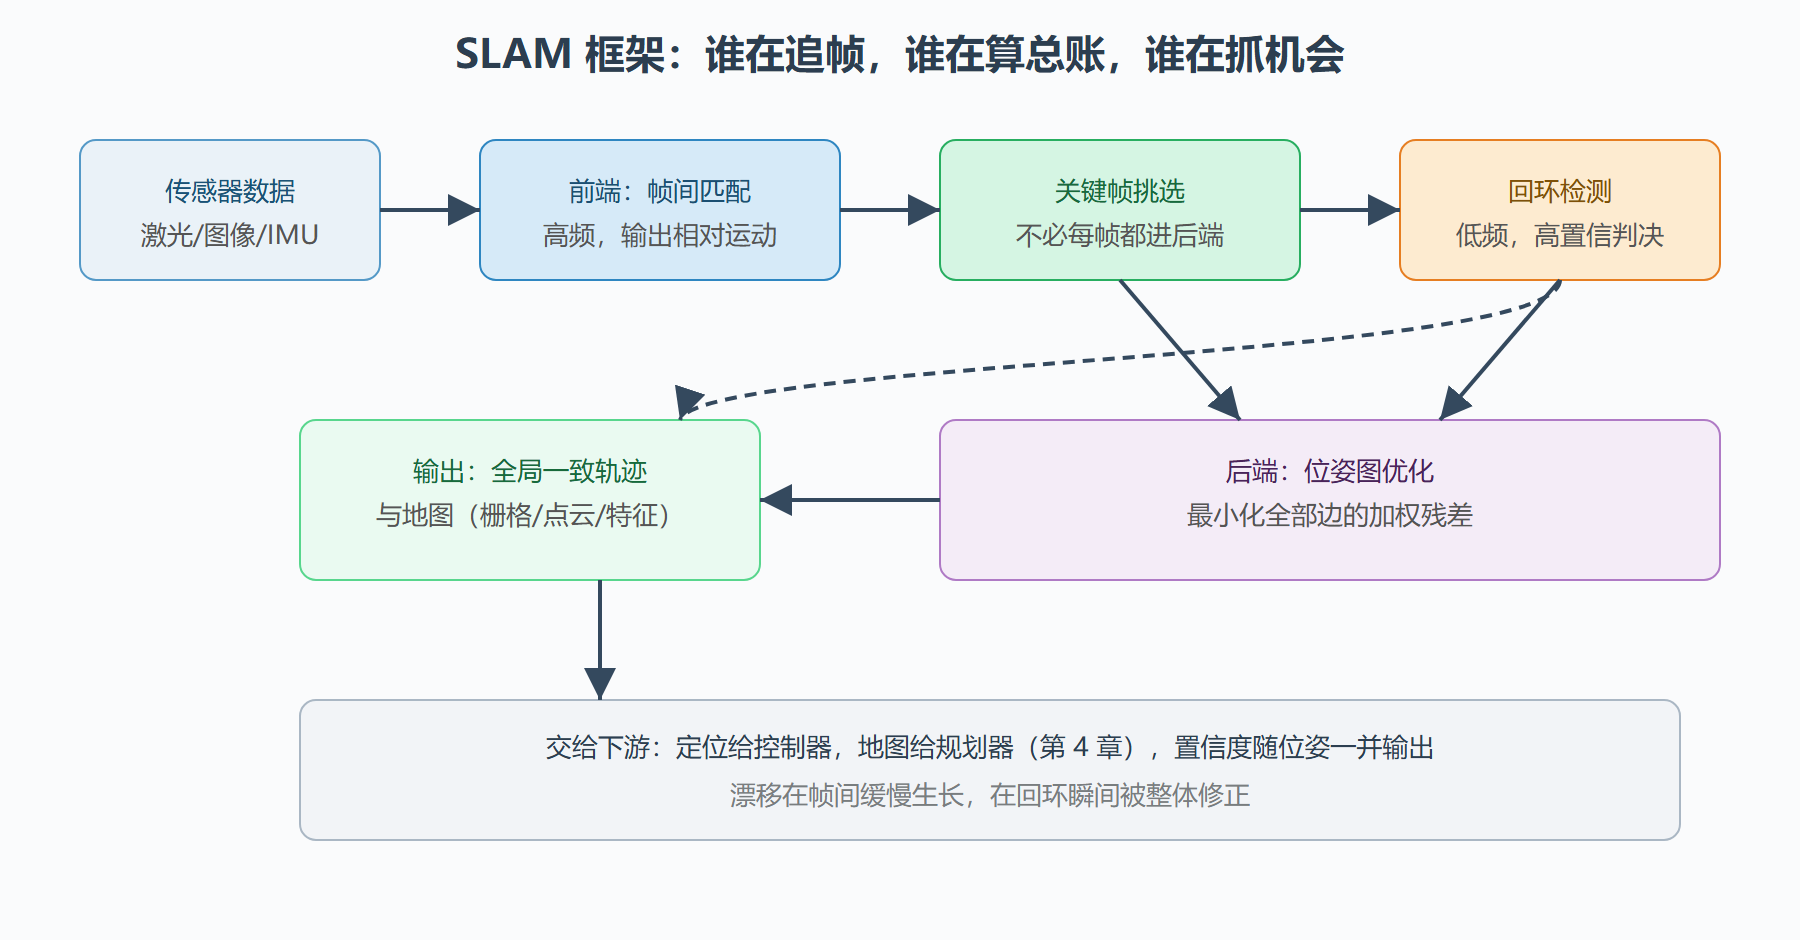
框架三段:前端、后端、回环
现代 SLAM 系统普遍拆成三段,各管一件事:
前端(里程计层):逐帧处理传感器数据,输出相邻两帧间的相对运动——激光前端做扫描匹配(ICP 或 NDt 类算法),视觉前端做特征跟踪与对极几何。前端快(要跟传感器帧率),但误差逐帧累积:每帧只有 0.5% 的配准误差,一百帧之后就是半米级的漂移。
后端(优化层):把前端给的相对约束拼成全局问题——一张"位姿图":节点是各时刻的机器人位姿,边是帧间相对运动(带信息矩阵)。求解就是最小化所有边的加权残差(图优化,常用高斯-牛顿或 LM 迭代)。前端漂了一百帧,后端不能凭空救——它只是把误差"摊匀",没有新的绝对信息进来,全局一致性仍无从谈起。
回环检测(命门):识别"我回到了到过的地方"。回到起点那一刻,一个跨越上百帧的绝对约束诞生了,图优化把这个强约束的修正量沿着位姿图传播回去,累积误差被整体摁平。视觉 SLAM 用词袋模型比对场景外观,激光 SLAM 用扫描的局部几何指纹。回环检测的两类错误各有代价:误报(把没回过的地方认成回环)会让地图强行折叠出鬼影;漏报只是损失一次修正机会——所以工程上对回环判决的置信阈值设得非常高,并要求几何验证(回环位姿处的实际扫描要能对上)。
图:SLAM 系统的前端-后端-回环架构
用数字感受漂移与回环
一段闭环路径:机器人出发、绕行、回到起点,前端每帧位移估计偏大 0.5%。取 400 帧:
drift_rate = 0.005 n_frames = 400 path_len = 120.0 # 米,轨迹总长 final_offset = path_len * drift_rate # 0.6 米:回到起点时差了半米多 print(final_offset) # 0.6 —— 起点重合处出现 0.6 m 的"裂缝" # 回环闭合后:图优化把 0.6 m 按信息量分配到全部 400 个位姿上 # 每个位姿平均修正 1.5 mm,中段约 0.3 mm —— 误差从"尾端爆发"变"全程摊薄" per_pose = final_offset / n_frames print(per_pose * 1000) # 1.5 mm
0.6 米与 1.5 毫米的对比就是后端与回环的全部价值。也解释了为什么 SLAM 系统的现场评价标准常是两句话:"跑一圈回来地图不裂吗"(回环能力),"跑十圈地图不糊吗"(长期多回环的一致性)。
两条技术路线的分工
激光 SLAM:几何直接、室内鲁棒,2D 应用(扫地机、AGV)已是成熟商品;缺点是依赖结构化几何、走廊等退化场景(长直墙只有一维约束)会漂,雨雪粉尘对 2D/3D 雷达是重创。
视觉 SLAM:传感器便宜、信息丰富(纹理、语义),缺点是对光照与快速运动敏感、尺度不确定(单目)。视觉惯性里程计(VIO)用 IMU 补尺度和短时高频,成为手机 AR 与无人机的标配。当下趋势是激光-视觉-惯导三源融合:雷达给几何、相机给语义、IMU 给高频,互为校验。
⚠️ 常见坑:把 SLAM 当定位用。SLAM 输出的定位精度依赖环境特征丰富度,空旷、动态物体多的环境里它会退化甚至丢失;生产系统要准备退化策略(降级到里程计+航位推算、停机等待),不能默认它永远在线。
本节要点
- SLAM 把"鸡生蛋"改写成联合估计问题:轨迹与地图作为整体被观测相互拴住。
- 前端追帧率、后端算总账、回环供绝对信息;没有回环,后端只能摊匀误差而不能消除。
- 回环检测是命门:误报折叠地图,漏报损失修正,故判决阈值高且必须几何验证。
- 激光路线吃几何结构,视觉路线吃纹理语义,VIO 与多源融合是工程主流。
信息矩阵:优化器里的"方差方言"
后端的图优化里,每条边除了残差还携带信息矩阵——协方差的逆,表达"这条约束有多可信"。前端给出帧间运动估计时顺带给出它的协方差(扫描匹配的收敛情况决定),信息矩阵即由它构造。优化的本质于是清晰可见:所有边的加权残差平方和最小,权重是可信度。退化场景在信息矩阵里的表现是"某些方向信息量趋零"——长走廊里前后方向的约束信息充足,侧向几乎为零,优化器于是知道这个位姿"只有一维可信"。把信息量诊断做成在线监控,退化场景(走廊、隧道、空旷大厅)就能被提前识别并触发对策(降速、依赖其他传感器、请求人工复核)。
鲁棒核函数:为粗大误差上保险
回环误匹配、动态物体残影会给优化问题塞进错误约束,一条强错误边足以把整张图拉歪。鲁棒核(Huber、Cauchy 等)的做法是对大残差"压低权重"——残差越大越不信任。效果等价于"先按正常权重迭代,残差大的边逐渐降权直至几乎出局"。工程配置要点:核函数的阈值与传感器噪声量级挂钩(激光 SLAM 常取分米级,视觉取像素级),阈值过小会把真实的大位移回环也压掉。调试这类参数的标准方法是注入人工误差的回放测试:往数据里加一条已知错误的回环,看系统能否正确识别并剔除。
问题:建好的地图能拿去给另一台机器人用吗
可以,这正是 SLAM 的工程红利:地图是可复用资产。复用要过三关。坐标系关:新机器人的传感器安装位姿不同,重做外参标定即可,地图本身不变。分辨率关:新机器人精度需求更高时,粗地图需要重建成细版本——地图分辨率在创建时就应按最苛刻的下游需求选。语义关:地图里标注的语义(充电桩位置、禁行区)是否随场地变化维护——地图的几何部分衰减慢,语义部分衰减快,两者要分开管理。复用做得好的团队,新机器人入场部署时间能从周级压缩到天级。