4.6 多机器人协作规划
4.6 多机器人协作规划
本节摘要:单机器人规划是几何题,多机器人规划还要解"谁先谁后"。本节讲集中式与分布式的取舍、优先级规划的工作流程、死锁与活锁的识别解法,以及调度层与规划层的接口约定。
数字一摆,问题自己现形
仓库旺季 50 台 AMR 同时跑。若为每台独立规划——忽略其他机器人的存在——会发生什么?物流仿真给过答案:通道交口处的等待与互让使平均任务时间上升四成,每天发生数十次死锁(两车在窄通道对峙,各自都在对方的必经路上)。多机规划省下的不是"优雅",是实打实的吞吐量。核心矛盾一句话讲完:每台机器人的最优解在别人的地图里是扰动源,50 台机器人的联合状态空间是天文数字,穷举联合规划不可能,必须在"全局协调"与"个体自主"之间找工程折中。
三种架构,三种代价
集中式:一台中央规划器掌握所有机器人状态,在联合空间直接求解。解质量最高、冲突最彻底,代价是通信时延与单点故障——中央节点挂了全场瘫痪,且机器人数上去之后计算量爆炸。适合机器人数稳定、任务节拍可控的封闭场景。
分布式:每台机器人自己规划,把其他机器人当成移动障碍(读到彼此的位置广播)。生命力最强——任何一台退出系统照常运转;代价是协调靠博弈与优先级隐式完成,冲突消解不彻底,偶发死锁。
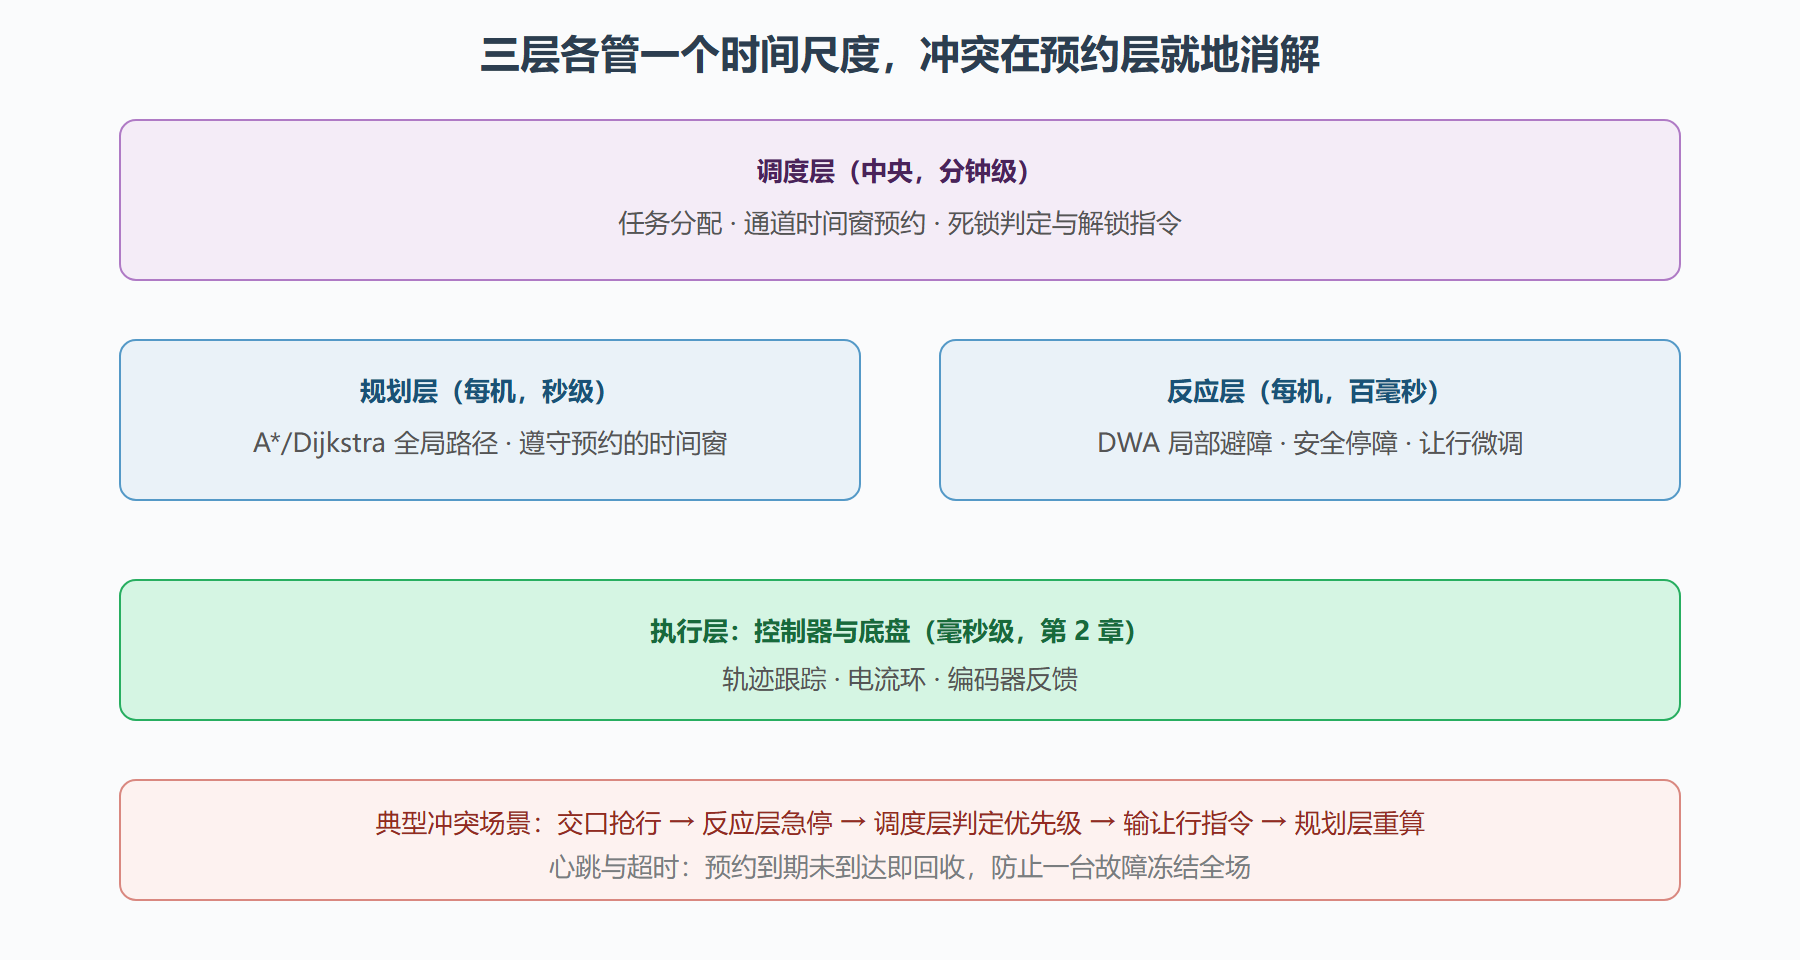
分层混合(工业主流):调度层(中央,管任务分配与通道占用预约,时间尺度秒到分钟)+ 规划层(每机,管自己到目标点的路径,秒尺度)+ 反应层(每机,DWA 级避撞,百毫秒尺度)。三层各管一个时间尺度,互相之间用预约与广播解耦——仓库 AMR 系统几乎全是这个架构。
图:分层混合架构与冲突消解的落点
优先级规划:便宜而实用的主力
分层架构里最常用的多机算法是优先级规划:给机器人排定优先级,从高到低逐台规划——每台把"先规划好的机器人的轨迹"当成移动障碍纳入自己的规划。它把联合问题拆成一串单机问题,计算量线性增长,效果通常够用。优先级怎么排有讲究:
- 按任务紧迫度:载货的比空载的优先,赶班次的优先;
- 按几何处境:在窄通道里的比在开阔区的优先(它让不起路);
- 按重规划代价:路径长的先定,路径短的机动余地大,最后规划时好让路。
冲突的粒度可以更细:不是"整条路谁先走",而是时空预约——调度层把交口格子在时间轴上切成时间窗,机器人预约"某格某秒到某秒"的占用权,后来的绕行或等待。这把冲突消解从"碰上再让"提前到"出发前预约",吞吐量明显改善。
死锁与活锁:多机系统的两种病
死锁:互相等待,谁也不动。四台车在十字交口各占一边,都想等对方先走——系统僵死。解法按代价从低到高:死锁检测(调度层发现有环路等待)后强制最低优先级者倒车让路;预防性地把窄通道设计成单向"环线",物理上消除对峙;必要时回炉布局——通道宽度与交口数量是多机系统最初的自由度。
活锁:两台车互相礼让,同时向同一侧挪,又同时撞到一起的方向,循环往复谁也没过去。这是"礼貌"的算法化灾难。解法是打破对称:给优先级加随机抖动,或约定"编号小者恒定右让",让博弈有确定结局。
def resolve_conflict(a, b, t_now): """交口预约冲突的最小仲裁:优先级 + 抖动打破对称""" pa = (a.priority, a.loaded, -a.reroute_cost, a.id) pb = (b.priority, b.loaded, -b.reroute_cost, b.id) if pa == pb: # 完全对称:加抖动 pa = pa + (a.rng.random(),); pb = pb + (b.rng.random(),) winner, loser = (a, b) if pa > pb else (b, a) loser.command = "yield" # 让行者:减速、在等待区停驻 loser.replan_after = t_now + loser.yield_time return winner, loser
⚠️ 常见坑:把通信可靠性当成理所当然。无线丢包半秒,各机地图里的"他人位置"立刻过时,反应层可能按幽灵位置急停或抢行。工业方案是位置广播带时间戳、超时即把对方按"最大速度膨胀体"保守处理——宁可绕远,不可想象对方不存在。
本节要点
- 多机规划的核心矛盾:个体最优解互为扰动,联合空间不可穷举,必须分层折中。
- 调度-规划-反应三层各管分钟、秒、百毫秒尺度,冲突在预约层就地消解是吞吐量关键。
- 优先级规划把联合问题线性化,优先级按紧迫度、几何处境、重规划代价排定。
- 死锁靠检测与单向环线根治,活锁靠打破对称化解;通信丢包要按保守膨胀兜底。
通信拓扑与去中心化的现实
第 4.6 节假设调度层中心可见一切,无线通信的现实会打破这个假设:仓库钢架对 2.4 吉赫兹信号的衰减、高峰期信道拥塞、节点漫游切换的瞬间丢包。工程上把通信降级设计进架构:机器人本地始终缓存"最近 N 秒的他人位置",通信中断期间按"最大速度膨胀体"保守避让(4.6 节的兜底原则);调度层对每台机器人的预约设心跳超时,超时即回收时间窗并把它标记为"待重排"。更激进的去中心化路线(机器人间直接协商,无中心节点)在学术上漂亮,工程上要解决"协商协议本身需要通信"的悖论——所以商用系统的答案几乎都是"中心可用时中心协调,中心失联时各机保守自治"的两态设计。
编队控制:另一个问题家族
多机器人还有一类任务不是"各自去各自的目标",而是"保持队形整体移动"(编队):数台机器人围成一排搬运超长物件、无人机群保持三角编队巡航。编队控制的核心是"队形误差"(各机相对期望位置的偏差)与"编队机动"的解耦——常用做法是虚拟结构法(把编队当刚体,各机跟踪刚体上的固连点)或领航跟随法(跟随者跟踪领航者的相对位姿)。它与第 4.6 节的路径协作正交:编队管"相对关系",路径协作管"整体路线",任务复杂时两层叠加。混流场景(一部分机器人编队、一部分独立作业)需要在调度层显式分组,避免独立作业者穿越编队走廊。
问题:怎么评估多机系统的调度质量
看四个统计量,按重要性排序。吞吐量(每小时完成的任务数)是终极指标;等待时间占比(机器人在等待而非行驶的时间比例)暴露调度质量,健康值通常低于一成五;死锁发生频次与解锁耗时反映鲁棒性;预约违约率(未按时到达预约时间窗的比例)暴露规划精度与通信质量。这四个量应当作为常驻看板而非验收时的一次性报告——多机系统的性能劣化往往从预约违约率悄悄爬升开始,早看板早发现。