5.1 ROS:节点、话题与系统拼装
5.1 ROS:节点、话题与系统拼装
本节摘要:ROS 不是操作系统,是一套"机器人软件的接口公约":模块即节点,数据流即话题,请求即服务与动作。本节讲清四件套的分工与选型标准,给出一个最小发布-订阅节点,并交代 ROS1 到 ROS2 变了什么、没变什么。
行话开路:「节点」与「话题」
「节点」(Node)是 ROS 对"一个进程"的称呼,话题(Topic)是节点间单向数据流的名字。这个设计的聪明处在于解耦命名与依赖:定位模块只管往话题叫 map_odom 的管道里发位姿,它不需要知道谁在听——今天听的是路径规划器,明天换成日志记录器,后天换成远程监控,定位模块一行代码不改。整个系统像一张"命名了的数据流网络",调试时每条流都能单独旁听、录制、回放,这是机器人软件工程几十年来最重要的公共资产。
四件套的分工与选型标准:
| 机制 | 通信模型 | 数据形态 | 该用什么 |
|---|---|---|---|
| 话题 Topic | 发布-订阅,单向 | 连续流数据(位姿、点云、图像、指令) | 高频、无确认的数据流 |
| 服务 Service | 请求-应答,双向 | 一次性的短查询 | "算一下逆解""读个参数" |
| 动作 Action | 目标-反馈-结果,长事务 | 带进度的长任务 | "导航到 B 点""抓取工件" |
| 参数 Parameter | 节点配置项 | 静态或低频修改的配置 | 整定参数、传感器外参 |
判断标准其实就一条:看时间语义。连续产生、过期作废的用话题(旧的位姿没必要补发);要明确回执的用服务;持续几秒以上、需要中途反馈与取消的用动作。用错机制的报应很具体:把导航目标发成话题,发丢了没有回执,机器人站着不动而系统以为已下达。
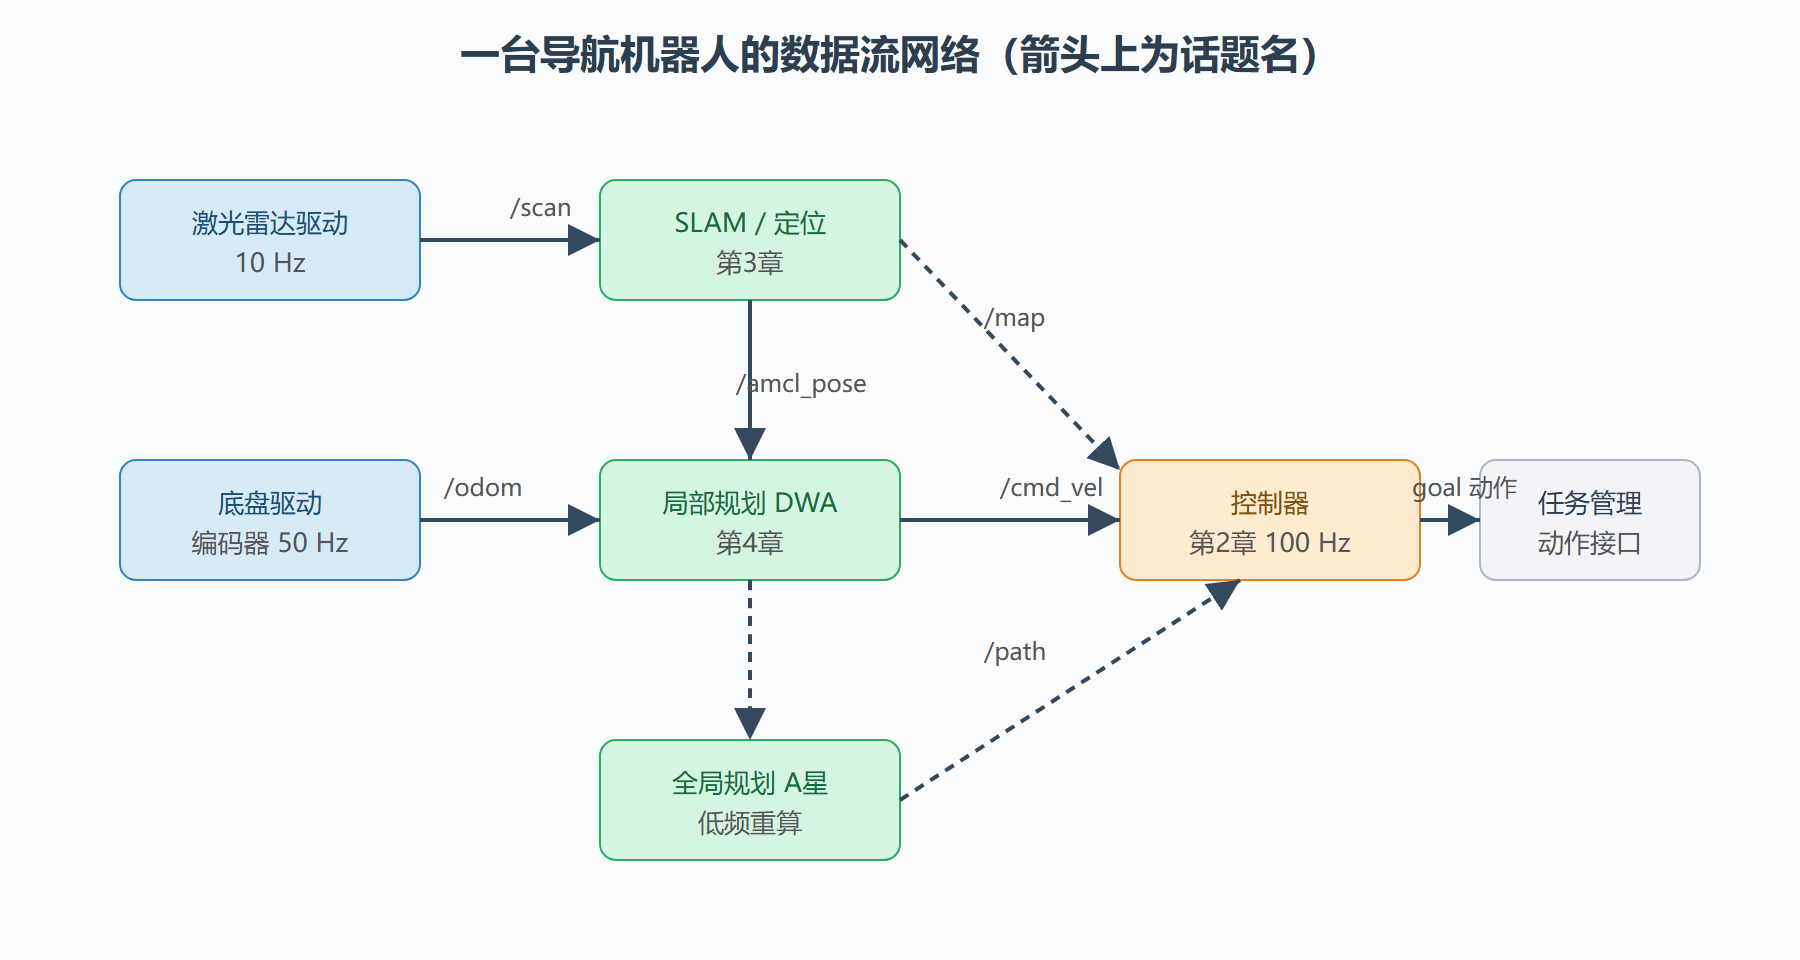
图:导航系统的节点-话题拓扑
一个最小节点:发布与订阅
ROS2 的 Python 接口写一个速度平滑器(订阅 cmd_vel 原始指令,限幅后转发),十行量级:
import rclpy from rclpy.node import Node from geometry_msgs.msg import Twist class VelocityLimiter(Node): def __init__(self): super().__init__('velocity_limiter') self.declare_parameter('v_max', 0.5) # 参数可外部覆写 self.sub = self.create_subscription( Twist, 'cmd_vel_raw', self.on_cmd, 10) # 订阅原始指令 self.pub = self.create_publisher(Twist, 'cmd_vel', 10) self.timer = self.create_timer(0.02, self.tick) # 50 Hz 发送 self.latest = None def on_cmd(self, msg): # 回调:只存最新值,不阻塞 self.latest = msg def tick(self): if self.latest is None: return v_max = self.get_parameter('v_max').value out = self.latest out.linear.x = max(-v_max, min(v_max, out.linear.x)) self.pub.publish(out) # 发布限幅后的指令 def main(args=None): rclpy.init(args=args) rclpy.spin(VelocityLimiter()) rclpy.shutdown()
值得读的是回调的结构:订阅回调只存数据不做重活,计算放在定时器里——回调里阻塞是节点卡死的第一大原因。参数在启动时可被覆写(同一节点无需改代码就能适配不同底盘),这是"配置与代码分离"的接口化。
ROS1 到 ROS2:变了什么
ROS1 的中心化 Master 与自研传输协议,在多机、实时、安全上碰了壁。ROS2 换成 DDS 数据分发中间件:无中心(节点互相发现)、支持服务质量策略(可靠传输或尽速传输按话题选择)、实时执行器模型。没变的是思想:节点、话题、解耦、参数化——学的是公约而不是版本。工程上还有一个不变的红线:话题频率与时间戳是集成的命脉,第 5.5 节的复盘里一半故障与它们有关。
⚠️ 常见坑:点云、图像这类大消息默认按"尽速传输"发送,丢帧无告警。定位与安全相关的话题要显式配可靠传输 + 合理队列深度,否则偶发丢帧会被当成"感知抖动"冤案排查半天。
本节要点
- ROS 是接口公约不是操作系统:节点解耦、话题命名、四件套按时间语义选型。
- 目标类长任务用动作(有回执有进度),一次性查询用服务,流数据用话题——发错机制等于没有回执。
- 回调只存不做、重活进定时器;参数外部可覆写,配置与代码分离。
- ROS2 换了传输内核(DDS)没换思想;话题频率与时间戳是集成命脉。
服务质量策略:可靠与实时的天平
ROS2 把传输策略暴露为 QoS 配置,常用三项要背下来。可靠性:可靠模式保证送达(重传补丢包),适合任务指令、地图、配置;尽速模式不重传(旧包不如新包),适合传感器流。历史深度:队列里攒几条消息——消费慢于生产时,深队列意味着旧数据堆积(定位迟到半秒的位姿还有意义吗),浅队列意味着主动丢旧保新;传感器流典型深度取 1 到 5。寿命:消息超龄即判无效——给位姿类消息设 0.5 秒寿命,迟到的数据自动作废,下游"宁缺毋滥"。这套配置的哲学与第 3 章一脉相承:过时的正确不如当下的近似。
录制与回放:调试的时间机器
话题网络的旁听能力要靠录制工具兑现。开发规范建议:联调期全程录制所有话题(按大小分级,点云图像可用低频或按需),出现任何异常先回放。回放的三个用法按常用度排序:一是复盘——把"那一刻"的完整输入重演给每个模块,定位是谁先错的(第 5.5 节十个故障的定位全靠它);二是回归——修复后用同一包数据验证不再复发;三是开发——没有真机也能用真实数据开发下游算法。配套纪律:包文件按"日期加场景"命名入库存档,重要事故的包永久保留——它们是最贵也最有价值的数据资产。
问题:系统该拆多少个节点
拆分粒度没有标准答案,但有失效边界原则。粒度过粗(万能节点)的问题在第 5.2 节讲过;粒度过细(一个功能十个节点)的问题是调度与序列化开销、以及调试时话题爆炸。实用的切法按"失效域与时钟域":同一失效域(一起挂掉没有意义)且同一时钟域(频率相近)的功能合为一个节点;跨失效域必须拆(感知挂了控制还要活);跨时钟域建议拆(100 赫兹控制回路别和 0.1 赫兹大计算同进程)。按这个原则,典型导航系统落在八到二十个节点的区间——比这多太多或少太多,都值得回头审视边界。