8.1 雷达与导航系统
8.1 雷达与导航系统
本节摘要:雷达与导航是信号旅程中最"主动"的职业:自己发射信号、接收回波、从时延与频移中提取世界的坐标。本节讲脉冲雷达的测距测速原理、调频连续波的车载实践、合成孔径的"小天线大分辨"魔术、卫星导航的伪距解算。至此前七章的调制、天线、信号处理将在同一套系统里全体集合。
行话开场:"你多普勒了"
雷达工程师看无人机比赛会说"这架多普勒特征干净"。多普勒频移指目标相对运动引起的回波频率偏移:接近则频率升高、远离则降低,偏移量正比于相对速度与载频。这句行话的深意是:雷达眼里的世界分成两列——动的与不动的(杂波),多普勒频移正是分拣两列的筛子。机载雷达能从地杂波的汪洋里捞出一枚低空导弹,靠的不是看得更亮,而是这把速度筛子。
脉冲雷达:用时间量距离
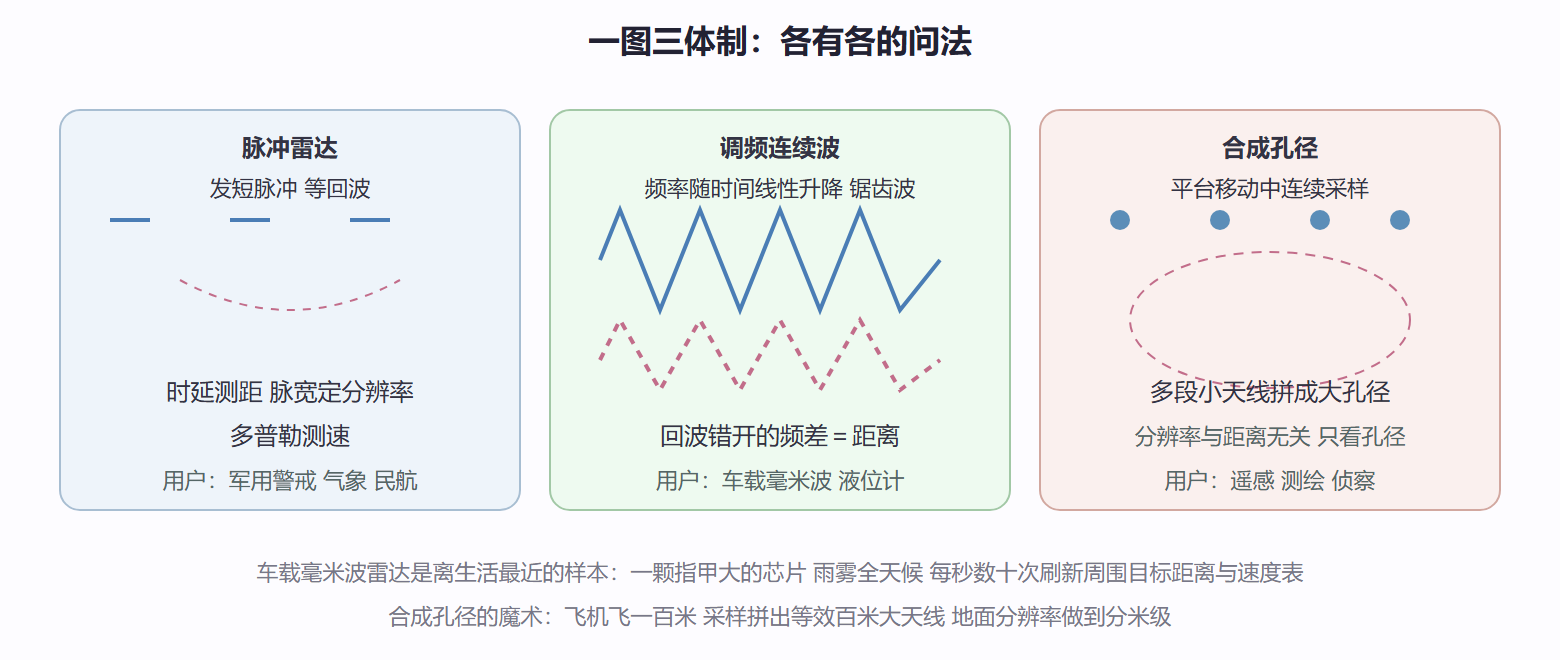
雷达发射一个短脉冲,等回波,时延乘光速除二即距离——"除二"因为路程往返。距离分辨率与脉冲宽度成反比:两个目标靠得比半个脉宽对应的距离近,回波就糊在一起。想要一米分辨率需要纳秒级脉冲,但极窄脉冲的峰值功率做不高(能量等于功率乘时间)。这个"分辨率与能量的拔河"催生了脉压技术:发射长编码脉冲保证能量,接收端与原码做匹配滤波(相关运算),把长脉冲"压缩"回窄峰——第三章 3.2 的匹配滤波与 FFT 在此全员上岗,3.3 的编码理论则提供巴克码、调频斜波这些好码型。
图 8.1-1 三种雷达体制:脉冲、调频连续波、合成孔径
演算:调频连续波的距离与速度
import numpy as np c = 3e8 f0, B, Tm = 77e9, 1e9, 5e-6 # 77吉赫起始 1吉赫扫频 5微秒一个锯齿 slope = B / Tm # 调频斜率 R, v = 45.0, -8.0 # 前车45米 以每秒8米接近 tau = 2*R/c # 双程时延 fb = slope*tau # 拍频(距离项) fd = 2*v*f0/c # 多普勒项(负=接近) print(f"距离拍频 {fb/1e6:.2f} 兆赫兹 → 测得距离 {c*fb/(2*slope):.1f} 米") print(f"多普勒频移 {fd:.0f} 赫兹 → 测得速度 {fd*c/(2*f0):.1f} 米每秒") # 输出:距离拍频 1.20 兆赫兹 → 测得距离 45.0 米 # 输出:多普勒频移 -4107 赫兹 → 测得速度 -8.0 米每秒
解读:一个兆赫级的拍频与一个千赫级的多普勒频移相隔三个数量级,可用两列不同斜率的锯齿(一升一降)分别读出再联立求解,这正是车载毫米波芯片的标准作业。前五章的"调频即让载波频率随信息摆动"在雷达里反转为"让频率随时间摆动、用回波读出世界"。
合成孔径:飞出来的大天线
真实天线的横向分辨率约正比于距离乘波长除孔径——卫星离地五百公里,想分辨一米需要数公里大的天线,显然造不出。合成孔径的解法:让卫星沿轨道飞,把飞行途中连续采集的回波用相位对齐后相加,等效于"用飞行轨迹当 antenna 孔径"。魔术的代价是海量数据处理:每个像素的聚焦都要对全部回波做相位校正,早期的星载雷达数据要靠地面超算慢慢算,今天则可以实时成像——4.3 节的硬件流水线在遥感地面站里日夜轰鸣。
卫星导航:四颗星的几何题
导航卫星时刻广播"我是谁、几点钟、我在哪"。接收机测出信号传播时间,乘光速得"伪距"——之所以"伪",因为接收机自己的时钟不精确,钟差是未知数。三个坐标未知数加一个钟差未知数,正好四个方程,所以至少四颗卫星。误差预算的大头不是钟而是电离层延迟与多径:电离层可用双频差分修正,多径则要靠天线设计(6.2 节)与载波相位技术压制——厘米级测绘正是靠长期观测载波相位实现的。差分定位(地面基准站广播修正量)把民用精度从米级推到厘米级,农机自动驾驶与驾考评判都建立在它之上。
⚠️ 常见坑:以为导航定位靠"卫星信号强"。导航信号到达地面比背景噪声低二十多分贝,是靠扩频码的相关增益从噪声底下"捞"出来的——3.3 的编码与 3.2 的相关运算再次救场。理解这一点就明白为什么隧道、地下室、城市峡谷里定位会漂。
常见疑问两则
问:气象雷达凭什么"看见"雨?答:雨滴对电磁波的散射截面与频率四次方成正比(瑞利散射区),选用合适频段让降雨回波显著;回波强度换算成反射率,再经统计关系估计雨量。同一部雷达交替工作在不同模式,还能探测晴空湍流与风场——多普勒雷达测的是雨滴集体的速度,也就是风。
问:为什么自动驾驶不只用 GPS?答:卫星导航的米级误差与城市峡谷的多径漂移,对车道级决策远远不够;且信号会被隧道、高架、室内直接掐断。工程方案是融合:惯性导航短时推算、轮速与视觉里程计补充、高精地图匹配校验——GPS 只负责"绝对位置的锚点",一整套传感器才构成可用的定位系统。
问: chirp 信号与第五章的通信调制有什么亲缘关系?答: chirp 就是线性调频——让载波频率随时间线性扫过一段带宽,与调频广播的调制器是同一族电路。区别仅在用途:通信里频率摆动携带用户信息,雷达里频率摆动是"自带的尺子",回波与发射的频率差直接读出距离。同一物理机制,两种工程叙事,这正是"信号旅程"视角的好处。
问:机载雷达为什么特别强调"下视下射"?答:雷达往下看时,地面杂波的强度可能高出目标几个数量级——一片地面的回波把飞机的回波淹没。解法正是开头那条速度筛子:地面相对载机是"平移的",动目标在多普勒轴上与地杂波分开,脉冲多普勒体制由此得名。低空小型目标则两头受挤,距离上被旁瓣地杂波盖、速度上落入杂波主瓣,正是预警机雷达持续攻克的难题。
本节要点回顾
- 时延测距、多普勒测速、角度靠波束是雷达三问,其余都是工程包装;
- 距离分辨率与脉宽成反比,脉压技术用编码换能量两全其美;
- 调频连续波以拍频读距离,是车载毫米波与工业液位的当红体制;
- 合成孔径用运动轨迹拼等效大天线,分辨率与距离脱钩;
- 伪距解算至少四星,钟差是第四个未知数,误差主来自电离层与多径。
雷达用回波丈量空间,下一节信号换一份安静的职业:把影像与声音打包分送到千家万户。