6.1 遥感载荷:光学、雷达、红外与高光谱
6.1 遥感载荷:光学、雷达、红外与高光谱
本节摘要:光学成像分辨率的物理决定链(口径-轨道-衍射极限)、合成孔径雷达用运动换孔径的全天候能力、红外与高光谱的"温度指纹"与"物质指纹"。各类载荷的适用场景与数据特点。
凌晨的洞庭湖畔,洪峰刚过。应急部门需要的不是"湖区的照片",而是"哪些村庄被淹、水深多少、未来 48 小时还会不会涨"。满足这个需求的,是光学、雷达、红外几类载荷接力的一整套观测体系。本节讲这套体系的硬件原理——它们各自如何把电磁波变成信息。
光学成像:口径与高度的博弈
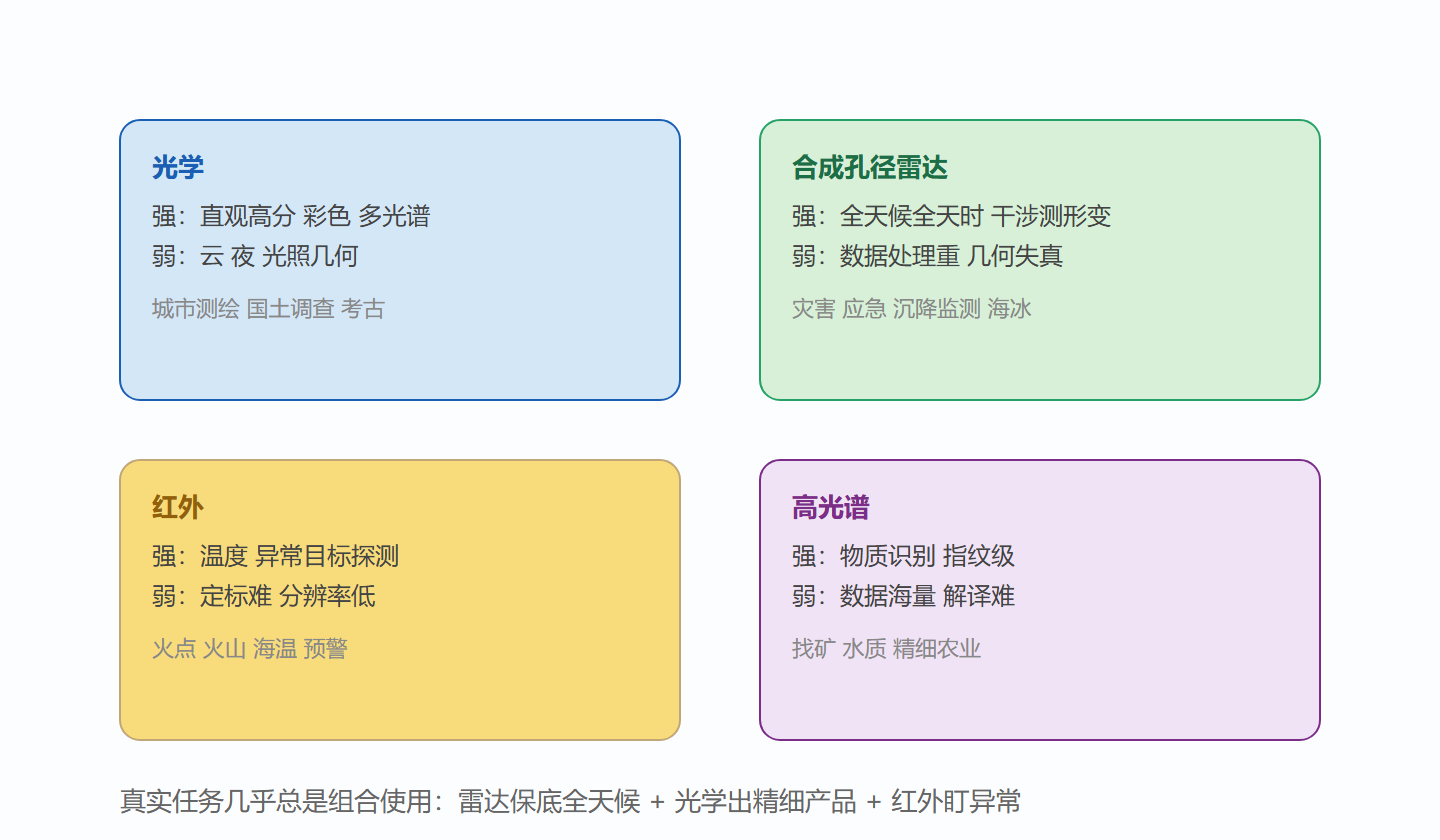
光学遥感相机的分辨率由一条清晰的因果链决定:地面分辨率约等于观测波长乘以轨道高度除以口径(衍射极限的简化表达)。这条链上,波长没法选(可见光固定),于是只剩两个旋钮:降轨道或加大口径。500 公里轨道上要实现 0.1 米级分辨率,口径需要约 0.3 米级并配合精密的光学设计——这就是为什么高分辨率遥感卫星的"相机"其实是一台大望远镜,而且往往用展开式结构才能塞进整流罩(呼应 2.2 节的包络约束)。
# 衍射极限的量级感:分辨率 = 1.22 × 波长 × 高度 / 口径 wl, h, D = 0.55e-6, 500e3, 0.3 res = 1.22 * wl * h / D print(f"500km轨道 0.3m口径 可见光理论分辨率 ≈ {res:.2f} m") # 约1.1米。要到0.1米级需要口径数米或更低轨道,或更长焦面拼接等设计 # 这解释了高分辨率卫星为什么:口径越做越大 + 轨道越压越低
光学载荷的软肋众所周知:云与夜间。中纬度地区平均可获取有效光学影像的概率常常不足一半,这正是雷达载荷的存在理由。
合成孔径雷达:用运动换孔径
真实孔径雷达的方位分辨率与天线尺寸成正比——天线越长看得越清。但星载天线不可能做几百米长,于是有了合成孔径的巧思:让卫星自己飞,把飞行路径上连续发射的脉冲"合成"成一个虚拟大天线。信号处理把每个位置收到的回波相干叠加,等效孔径等于飞过的距离,方位分辨率与距离无关、理论可达米级以下。
代价是数据的凶猛:原始回波必须做复杂的聚焦处理(像素是"算"出来的,不是直接拍的),单星每天原始数据可达数 TB——这直接引出 6.2 节在轨处理的必要性。雷达的优势列表很长:全天候(云雨穿透)、全天时(主动发光)、干涉测量(两次过境的相位差可以测毫米级地面形变——地震与沉降监测的利器)。
红外与高光谱:温度与物质的指纹
红外载荷测的是辐射温度:森林火点、火山、城市热岛、导弹尾焰,都是异常温度目标。难点在定标——要把探测器读数精确换算成物理温度,星上必须带黑体定标源定期校准。
高光谱则把"看颜色"推到极致:几十到几百个连续窄波段,每个地物留下独特的反射率曲线——不同矿物、不同作物品种、不同水质,曲线形状都不同,像指纹一样可检索。应用从找矿(蚀变矿物识别)到农业(病虫害早期发现)到环保(污染物种类判别)。代价同样直接:数据量再上一个数量级、降维与解混算法成为应用瓶颈。
图:四类载荷的能力矩阵
一个完整过程案例:洪涝应急观测
把本节知识串起来走一遍:汛情发生,应急需求是淹没范围与水深。第一步任务规划(结合 5.4 节):查星座过境,光学星当天云量大、排雷达星;雷达星过境获取影像,在轨初筛(6.2 节)确认质量合格并压缩下传。第二步地面解译:水域提取(雷达后向散射阈值或变化检测,与灾前影像比对),矢量化的淹没范围图生成。第三步多源融合:叠加光学历史影像与人口分布数据,产出"受影响居民点清单"。全程从拍摄到交付数小时。注意链条上每一环都对应本教程的一章:轨道窗口(第一、五章)、载荷选型(本节)、在轨处理(下节)、地面解译与融合(本节与下节)。遥感工程是体系的胜利,没有单点英雄。
分辨率之外:重访与定位
新手盯着分辨率,老手看两个更容易被忽视的指标:重访周期(同一地点多久能再看一次——决定动态监测能力,星座化正是为压缩重访周期)与定位精度(影像上的点对应地面真实位置差多少——决定能否与其它数据叠加分析,需要精密定轨与地面控制点支持)。一张 0.1 米分辨率但定位差 50 米的影像,在很多应用里不如一张 1 米分辨率但定位准到 5 米的影像。
定标的哲学:没有绝对真值的世界
遥感载荷的一切定量应用都建立在一个沉默的前置工作上:定标。辐射定标要回答"探测器读数与真实辐亮度差多少"——星上黑体、太阳漫反射板、月球定标(月亮的辐亮度稳定,是公认的天然基准)、场地定标(地面同步测量替代真值)层层交叉。几何定标则要标出每个探元的严格指向角,才能把影像钉到地球坐标上。一个残酷的事实:未经定标的影像只能看图说话,定标后的影像才能做物理量反演与时序比对。选购或评估遥感数据时,第一问永远是定标精度与更新频率——这是区分"相机"与"定量遥感仪器"的分界线。
常见问答
问:为什么雷达影像看起来"噪"?答:相干成像的固有散斑噪声,是电磁波干涉的必然结果,多用视数平均可以压低但无法根除。问:热红外与近红外的区别?答:近红外是反射波段(跟可见光同源,看的是地物反射),热红外是发射波段(看的是温度),两者物理量完全不同。问:同一颗星白天晚上拍有什么不同?答:光学夜间基本失效(只有夜光遥感),雷达与热红外夜间照常工作——这决定了灾害监测任务的载荷搭配。
一条经验之谈送给你:读任何遥感数据的手册,先看三行——幅宽、分辨率、重访周期。这三个数决定它能回答哪类问题:幅宽决定覆盖能力(全球普查要宽幅)、分辨率决定细节(执法取证要高分)、重访决定时效(灾害监测要高频)。三者互相制约,没有同时最优的传感器。拿到这三行数据再对照应用需求,你就能在几分钟内判断一项遥感服务承诺的成色——这是行业里最基础也最实用的快速评估技能。
本节要点回顾
- 光学分辨率由口径-高度-波长链条决定,高分卫星本质是大望远镜;
- 合成孔径用运动换孔径,全天候与干涉形变是杀手锏,代价是数据处理量;
- 红外看温度、高光谱看物质指纹,两者共同的瓶颈是定标与解译;
- 重访周期与定位精度是比分辨率更贴近应用价值的指标;
- 真实任务是多载荷组合接力,应急案例展示了全链条的学科交叉。
载荷产生的海量数据,如何在有限的星上资源与下行带宽里处理?下一节讲在轨数据处理。