3.1 六自由度追踪:Inside-Out与Outside-In
3.1 六自由度追踪:Inside-Out与Outside-In
本节摘要:六自由度追踪回答"头显与手柄在空间中的位置与朝向",是运动对齐的传感器地基。本节对比 Inside-Out 与 Outside-In 两条路线的原理与失效模式,拆解惯性推算与视觉校正的融合机制,并给出一次可复现的追踪质量体检流程——本章支柱页那扇"抓不住的门把手",病根就在这里。
承接第二章的结尾:画面稳了,但小周案例复盘时还留了一条尾巴——她的头部姿态在快速转动后有小幅回弹误差。本节从传感器层面解释这类误差从哪来、什么时候会失控,向下交给第三节:姿态都算不准,一切移动方案都是空中楼阁。
三个自由度与六个自由度
三自由度只回答"朝向":俯仰、偏航、翻滚,由陀螺仪与加速度计融合即可,早期手机盒子方案止步于此。六自由度加上"位置":前后、左右、上下,用户才能真正走近一张桌子、绕到一件雕塑背后。位置追踪是"存在感"的硬门槛——没有位移的虚拟世界像一个巨大玻璃罩,看得见摸不着,用户本能地不敢移动身体,临在感与舒适度双双受损。
手柄同理。三自由度手柄只能当"指向器",六自由度手柄才能完成抓取、投掷、敲击。案例里那扇抓不住的门,第一层排查就是确认手柄的六自由度数据是否连续:位置曲线有没有跳变、协方差有没有突然膨胀。
两条路线的原理与失效模式
Outside-In 自外而内:外部基站发射定位光,设备上的光敏元件接收,通过多个基站的几何交会解算位姿。精度高、抖动小、低延迟,是实验室与专业动捕的首选;失效模式集中三种——基站视线被遮挡(多人并排、转身背对)、基站被碰歪(标定失效,世界悄悄倾斜)、场地超范围。
Inside-Out 自内而外:头显摄像头拍摄环境,算法从画面中提取角点与边缘等特征,与惯性测量单元的短时推算融合,得到全局位姿。免安装、随开随用,是消费级主流;失效模式也清晰——暗光或低纹理环境特征稀缺、面对白墙或强烈重复纹理时特征歧义、剧烈运动时画面模糊导致视觉校正中断。第三章支柱页"门把手"案例的真相:测试房间的墙面刷了均匀白漆,晚上补测时特征点密度骤降,视觉校正频繁失效,惯性推算独木难支,漂移与抖动齐发。
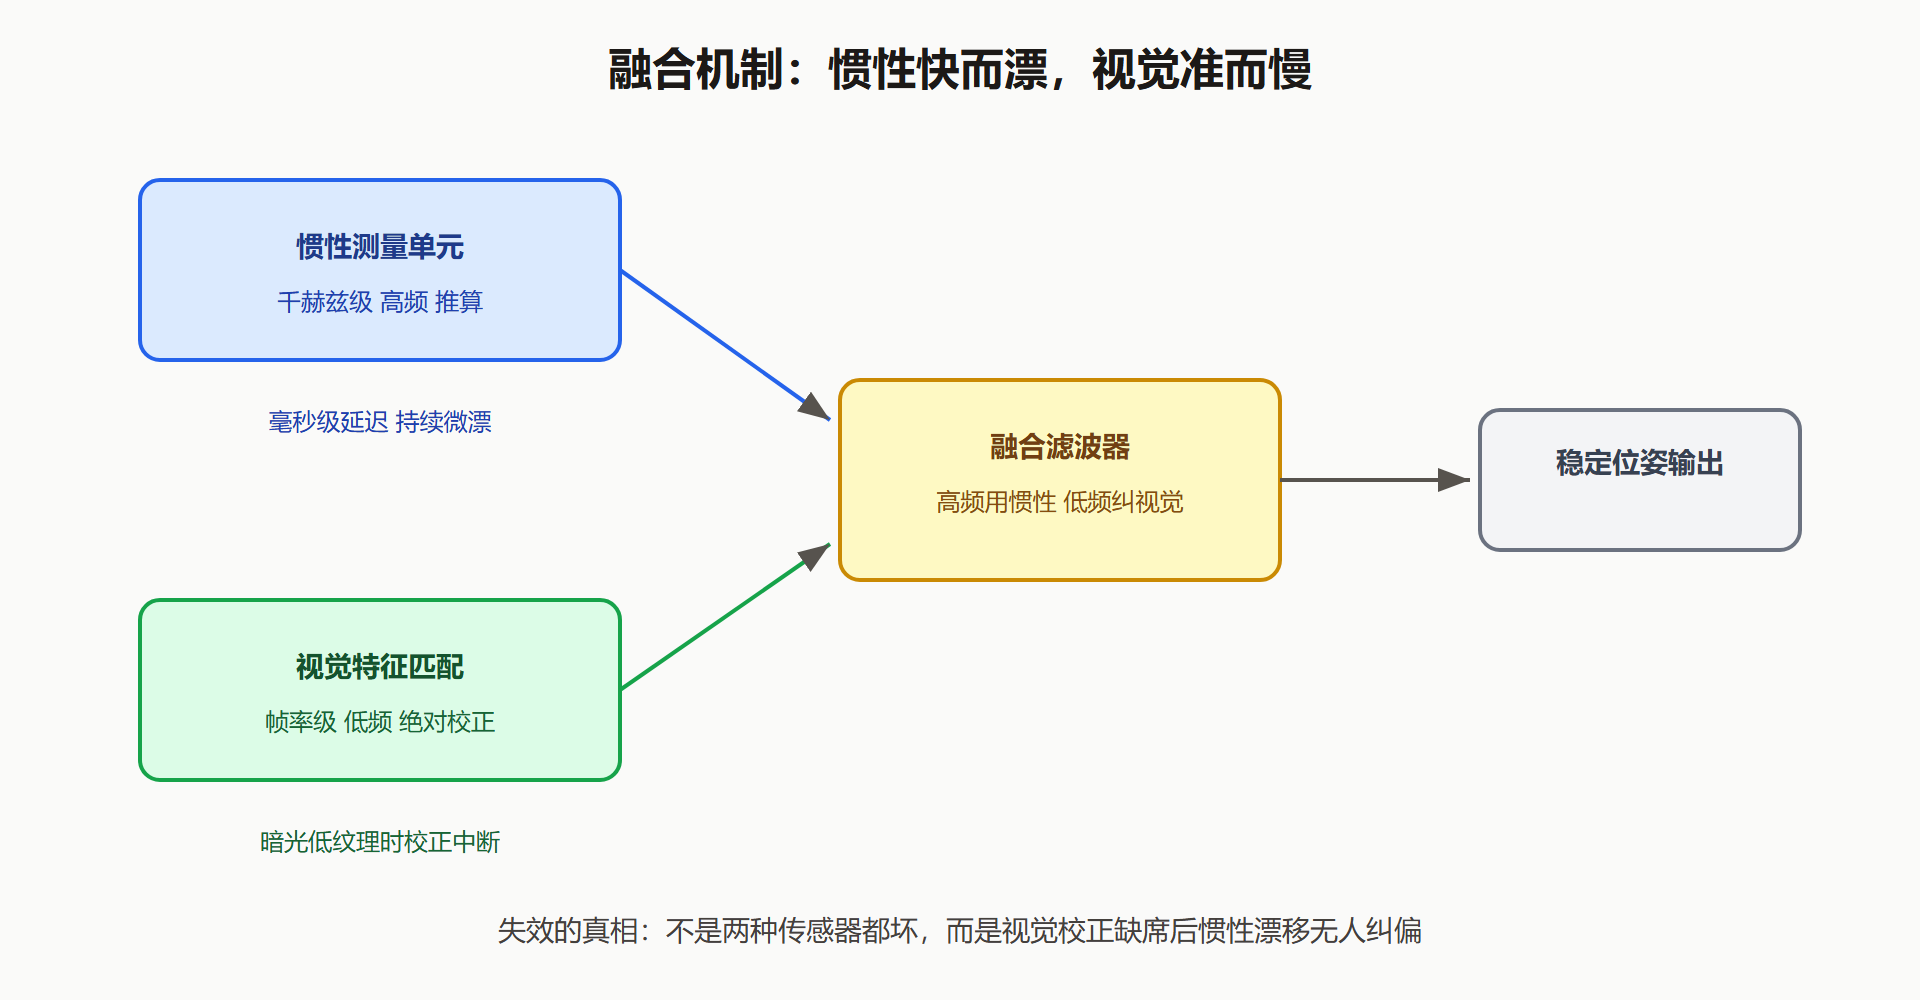
融合机制:快而漂与准而慢的婚姻
惯性推算的优势是频率高、延迟低,缺点是积分漂移:陀螺仪的微小偏差随时间平方积累,几秒的纯惯性推算就能漂出可见误差。视觉校正的优势是绝对定位(把设备钉在世界坐标系上),缺点是频率低、依赖环境。融合滤波器的策略:两帧视觉之间用惯性高频推算,每次视觉结果到达后校正漂移。
理解了这个机制,失效模式就都好解释了:视觉校正缺席(暗光、白墙),漂移无人纠偏;视觉结果本身歧义(重复纹理),校正方向错误引发抖动;剧烈运动画面模糊,校正稀疏,表现为快速甩头后的回弹。预测也基于同一机制:合成器需要"未来几十毫秒的位姿"来抵消延迟(第二章),预测窗口越大误差越大——这解释了为什么延迟越高的系统,快速转头时的姿态误差越刺眼。
💡 关键直觉:追踪系统的本质是"低频真相 + 高频猜想"。工程上要么提高真相信噪比(改善光照与纹理),要么缩短猜想时长(降低延迟)——两个方向之外的努力大多是浪费。
演练:追踪质量体检
场地部署前跑一遍这套体检,多数"门把手事故"可以提前拦截。第一步光照检查:环境照度低于日常居室的,补光或改场地;镜头直对强光源的,调整布局避免逆光。第二步纹理检查:环视四周,纯白大面积墙面或玻璃幕墙多的场地,贴海报、书架、装饰带打断均匀性,避免规律条纹(百叶窗、瓷砖格)诱发歧义。第三步静态漂移测试:头显静置于桌面五分钟,记录位姿曲线,漂移量超过厘米级说明标定或环境有问题。第四步动态抖动测试:匀速沿墙走一圈再回到原点,比对终点位姿偏差;再做一组快速甩头,观察画面回弹幅度。第五步遮挡测试:手柄先后置于胸前、背后、腋下,确认恢复可见后位姿重捕获时间。五步结果记入场地档案,交给下一批部署者。
场地体检记录模板(部署前填写) 场地编号 | 照度估计 | 大面积均匀墙面数 | 强光源方位 静态漂移5min | 动态闭合误差 | 甩头回弹幅度 手柄遮挡重捕获时长 | 结论 可用/需整改 | 整改项
追踪案例:手柄漂移的完整诊断链
把支柱页"门把手"案例的诊断过程完整展开,作为本章第一站的实操范本。现象:夜间补测时手柄位姿漂移与抖动并发,白天正常。诊断链五步。第一步分离头与手:头显位姿静置桌面观察——稳定,排除头显侧问题。第二步看环境变量:白天与夜间的差异是照明——夜间的台灯色温低、照度低,摄像头曝光时间拉长,运动模糊加重,特征点质量下降。第三步看特征分布:调试视图显示可见特征数量骤降,且集中在少数几块海报上——特征过度依赖局部纹理。第四步对症改造:补一组恒定照度的环境灯,墙上增加两处纹理装饰,把特征分布摊开。第五步复测:静置漂移回到正常量级,抓取判定成功率恢复。诊断链的通用价值在于顺序:先分头手、再比环境、后看特征——大多数"玄学漂移"在第三步就现形。
环境改造的预算与优先级
场地体检发现问题后,改造按性价比排序。零成本项:调整设备朝向避开逆光、移动作业区远离镜面与幕墙、把易感用户的座位安排在特征丰富的区域。低成本项:海报、书架、地贴等纹理补充,一套百元级物料能救活一间白墙会议室;恒定照度的补光灯,按场地大小配置。高成本项:专业照明改造、基站式方案的部署——只在需求确实超出 Inside-Out 能力时上。改造验收仍走体检五步,前后数据对比归档。把环境改造预算写进项目立项的理由:它通常比同等效果的开发工作量便宜一个量级,却最常被漏估。
多设备协同下的追踪话题
两个延伸场景值得提前想清楚。其一,多人在同一空间同时使用:Inside-Out 的视觉追踪互不干扰(各自看各自的特征),但 Outside-In 的共享基站要考虑容量与标定漂移——一个场地十台设备共用一对基站,任何一台被碰歪,全场一起歪,这是多人实训选址时的隐藏考量。其二,混合现实拍摄与透视场景:虚拟内容要"贴"在真实物体上时,追踪误差直接决定贴附可信度——桌面虚拟物件在视角移动时滑移几毫米,透视模式下肉眼立判,这类场景的追踪验收阈值比纯虚拟场景严得多,场地体检的动态闭合误差标准要相应收紧。两个场景共同提示:追踪验收标准不是普适常数,它随"虚拟内容与真实世界的距离"收紧——离现实越近的应用,对追踪越苛刻。
追踪数据的质量指标
给系统侧补一组可观测的质量指标,让"漂"变成数字。置信度:多数运行时输出位姿估计的置信度或误差估计,运行时仪表盘应记录其分布——置信度长期偏低的环境就是体检未过关的环境。重捕获频率:单位时间内追踪丢失再恢复的次数,偶发可忽略,频繁出现说明环境特征不足以支撑稳定定位。位姿残差:融合滤波器的视觉重投影残差,异常抬升往往早于肉眼可见的抖动——把残差阈值接进第五章的告警分级,追踪问题就能在用户抱怨前被抓住。三个指标都进运行时采集的最小集,与帧率、温度并列——运动防线的地基,也需要仪表盘。
本节回收站
- 六自由度是存在感门槛:位置缺失的世界让用户不敢移动,舒适与沉浸双输。
- Inside-Out 的命门是环境(光照与纹理),Outside-In 的命门是视线(遮挡与标定)。
- 融合机制一句话:惯性快而漂、视觉准而慢,滤波器让前者跑、后者纠。
- 追踪失效的本质是视觉校正缺席或歧义,对症下药是改环境而不是调参数。
- 场地体检五步(光照、纹理、静态漂移、动态闭合、遮挡重捕获)应成为部署标准流程。
头的位置对齐了,接下来是手的感知与世界的回应——下一节进入输入与触觉反馈。