1.1 遥感的定义与过顶观测原理
1.1 遥感的定义与过顶观测原理
本节摘要:遥感(Remote Sensing)指不与目标直接接触、以电磁波为信息载体获取并解译目标信息的探测技术。本节给出它的操作化定义,建立"平台 × 波段 × 工作方式"的分类坐标系,并用一段可运行的波段演算说明这门学科成立的前提:不同地物在不同波段的响应存在稳定差异。
先把"遥"字说清楚
任务日志的封面页要先回答"观测什么、怎么算观测"。遥感的定义里最关键的不是"遥",而是"不接触":传感器与目标之间没有物理连接,信息必须借某种媒介传播——对主流对地观测而言,这个媒介是电磁波。太阳辐射或传感器自身发出的信号抵达地表,与地物发生反射、吸收、透射或散射,携带了地物性状的信号再传播回传感器,被记录成影像或数值。整门学科的工作,就是从记录到的信号里把地物性状"读"回来。
"过顶成像"是对卫星遥感最形象的概括:航天器按轨道周期从目标上空掠过,在数百公里高度对下方地表成像。它与地面调查、近距摄影的根本差别在于三个特征——观测范围大(一幅中分辨率影像可覆盖上百公里幅宽)、周期重复(同一地区按固定重访周期反复观测)、谱段拓宽(能记录人眼看不到的红外与微波信息)。这三个特征分别带来了宏观性、动态性和谱段扩展性,也分别对应着制图、变化监测和物质识别三类典型任务。理解这三个特征,后面章节里的"幅宽""重访周期""波段设置"等参数才有落点。
值得强调的是,遥感获取的从来不是"照片"而是"测量值"。影像上每个像素的灰度对应传感器入瞳处某个谱段的辐射能量,它同时混入了太阳光照、大气状态、观测角度的影响。把"拍照"的心智模型换成"测量",你就不会奇怪为什么第 4 章要花整整一章做定标与校正——那不是数据处理洁癖,而是把测量值还原成可比物理量的必经步骤。
分类坐标系:平台、波段、工作方式
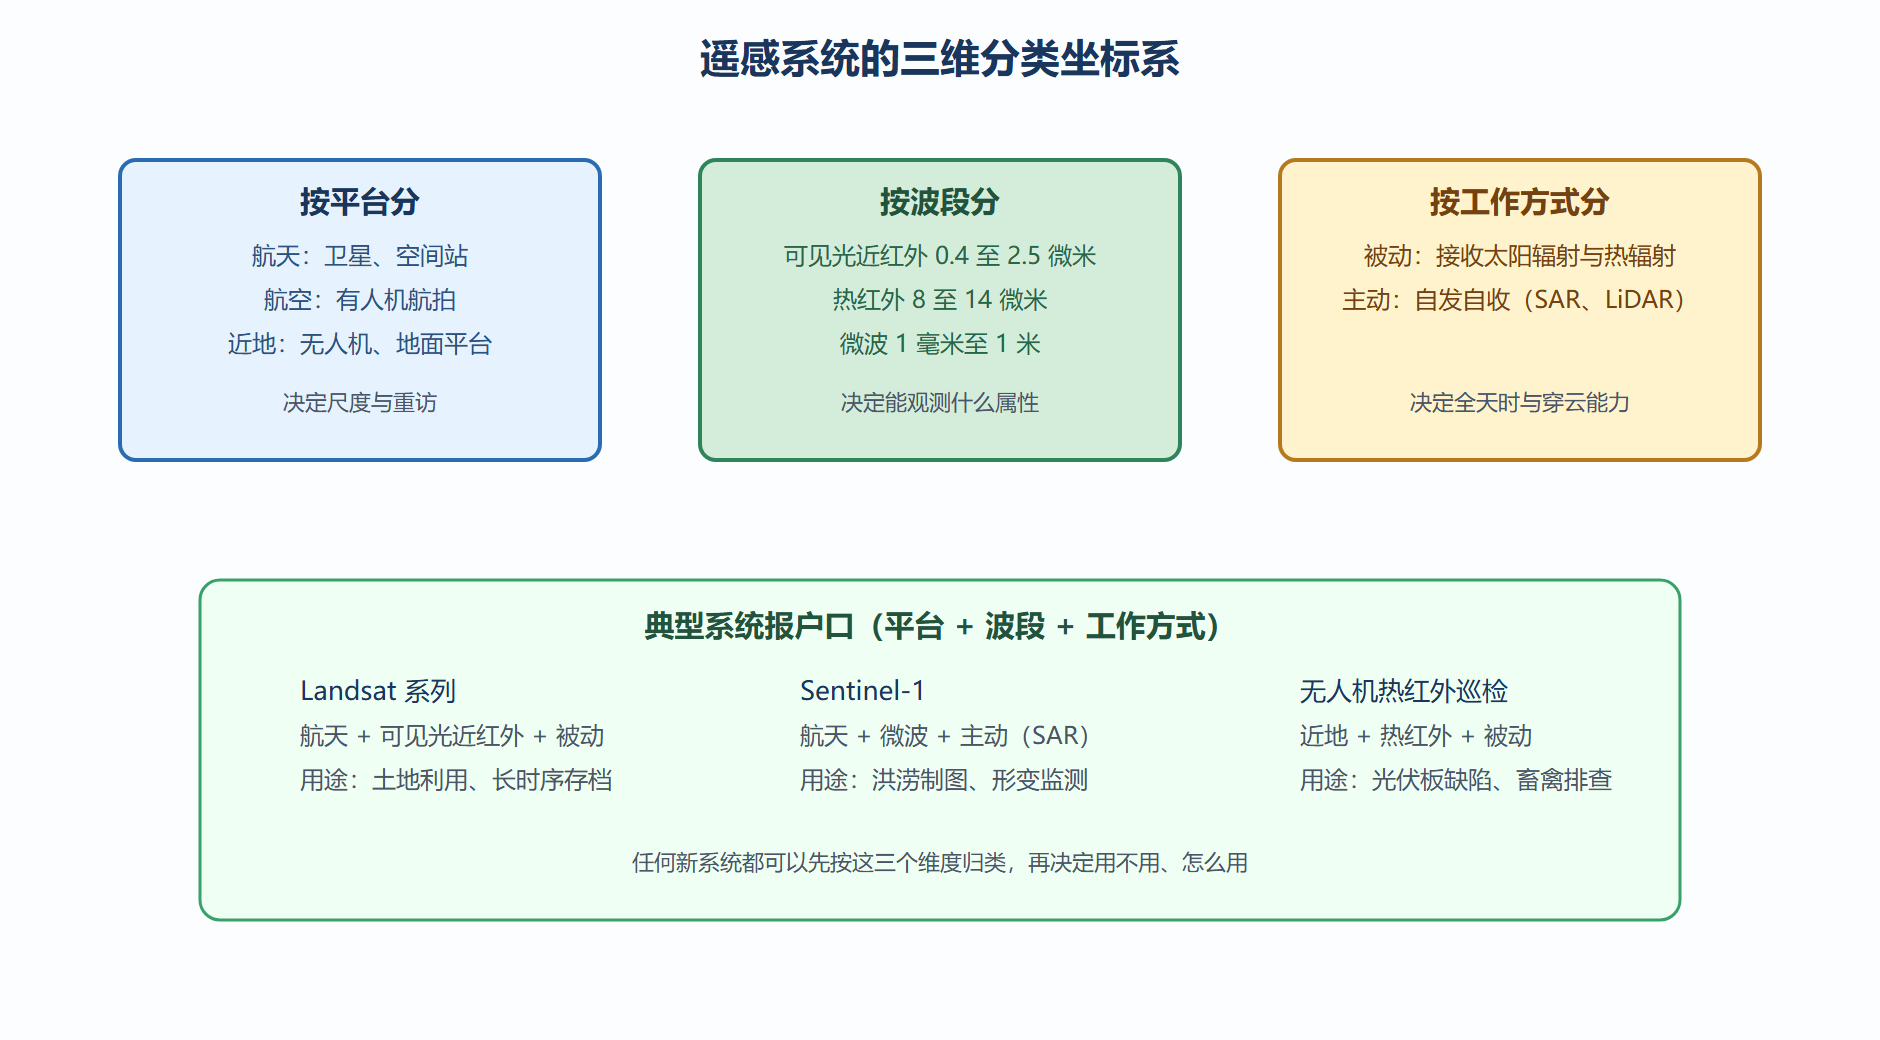
给遥感系统分类,最实用的是三个正交维度,任何系统都能在坐标系里找到自己的格子。
按平台分:航天遥感(卫星、航天飞机、空间站,高度从几百公里到三万六千公里)、航空遥感(有人机航拍,高度数百米至万米)、近地遥感(无人机、飞艇、塔吊、地面车载平台)。平台决定观测的尺度与重访能力:卫星视野大但重访受轨道约束,无人机灵活但覆盖小。
按波段分:可见光与近红外(约 0.4 至 2.5 微米,记录地表反射的太阳辐射)、热红外(约 8 至 14 微米,记录地物自身热辐射)、微波(约 1 毫米至 1 米,穿透云雾、全天时工作)。波段选择是任务立项时最重要的决策之一,第 2 章会展开物理依据。
按工作方式分:被动遥感接收自然辐射源(主要是太阳和地物自身热辐射)的信号,如多光谱相机、热红外辐射计;主动遥感由传感器自己发射信号再接收回波,如合成孔径雷达(SAR)、激光雷达(LiDAR)。主动系统能"自带光源",因此能穿云透雨、昼夜工作,代价是能耗与复杂度。
三个维度组合起来,就能给具体系统"报户口":Landsat 是"航天 + 可见光近红外 + 被动",Sentinel-1 是"航天 + 微波 + 主动",无人机热红外巡检是"近地 + 热红外 + 被动"。后面遇到任何新系统,建议先在心里填这张表格。
坐标系还有一层用法:反过来从任务需求出发选系统。任务要"看清对象"还是"量准参数"决定了分辨率档位——国土调查逐地块勾绘往往需要亚米级,全国植被长势月报用中分辨率反而更合适,因为覆盖快、时序长;任务要"全天时可靠"还是"看颜色细节"决定了被动光学与主动微波的取舍——洪涝应急等不得晴天,SAR 是首选,作物精细分类需要光谱细节,光学不可替代。把需求翻译成坐标系里的格子,是从"学遥感"走向"用遥感"的关键一步,本册第 8 章的行业任务单会反复演练这个动作。
图 1-1:遥感分类坐标系与典型系统落位
一段演算:这门学科凭什么成立
遥感能区分地物,前提是不同地物在不同波段的响应差异足够大且足够稳定。这个前提可以用极简的数值演算验证:假设植被与健康作物在若干典型波段的反射率已知,算它们在各波段的对比度,再看哪个波段组合区分度最高。
# 波段差异演算:为什么遥感能区分水体、植被、裸土 # 反射率取典型文献值(0 到 1),波段为常见多光谱传感器设置 bands = ["蓝光0.48um", "绿光0.56um", "红光0.66um", "近红外0.86um", "短波红外1.65um"] water = [0.06, 0.05, 0.03, 0.01, 0.00] # 水体:随波长递减,近红外几乎全吸收 veget = [0.03, 0.08, 0.05, 0.48, 0.30] # 植被:红光吸收、近红外强反射(红边) soil = [0.10, 0.14, 0.19, 0.26, 0.32] # 裸土:随波长缓慢上升 print("波段 水-植差距 植-土差距") for i, b in enumerate(bands): d1 = abs(water[i] - veget[i]); d2 = abs(veget[i] - soil[i]) print(f"{b:<12} {d1:.2f} {d2:.2f}") # 输出显示:近红外波段水-植差距 0.47、植-土差距 0.22,均为全谱最大 # 结论:近红外是区分植被的最优窗口,这正是 NDVI 选用红光与近红外的原因
运行结果直观呈现了关键事实:植被在红光波段因叶绿素吸收而反射率骤降,在近红外波段因海绵状叶肉结构多次散射而反射率陡升,这一降一升构成"红边",是植被区别于所有非生命地物的签名。第 6 章的植被参数反演,就是把这个定性观察定量化。
从信号到数据:观测过程的四个物理环节
把"传感器记录了什么"再拆细一层,一次被动光学观测在物理上要经过四个环节。第一环是辐射源:太阳充当绝大多数光学遥感的照明灯,它的辐射穿过约一个天文单位的空间到达地球,光谱在可见光至短波红外区间能量最强。第二环是大气路径:辐射进入大气层后要经历吸收与散射的"抽税",不同波段税率不同,这直接解释了为什么任务立项时要挑"大气窗口"内的波段。第三环是地表相互作用:辐射抵达地表后按地物的材质发生反射、吸收、透射,方向与强度由地物的几何结构、含水量、粗糙度、生化成分共同决定——这一环是信息真正被"写入"信号的地方。第四环是再次穿越大气并被传感器记录:入瞳辐射经光学系统汇聚、探测器完成光电转换、模数转换器把连续信号量化成整数的 DN 值。四个环节串起来就是一句话:传感器记到的亮度等于"太阳强度 × 大气透过 × 地表反射 × 传感器响应"的乘积链条,任何一个因子变化都会改变影像亮度。第 2 章将把这个乘积链条写成方程,第 4 章的定标与大气校正则是在数值上把这条链逆着解回去。
数字影像的数据组织
传感器输出的量化结果按规则组织成数字影像,几个术语要在此立好。像素是空间采样的最小单元,每个像素对应地面上一小块区域,边长即空间分辨率;灰度或 DN 值是辐射量化的结果,8 位量化给出 0 到 255 的整数,12 位或 14 位量化则保留更细的辐射层次——辐射分辨率越高,第 6 章反演可用的信息越足。波段是光谱维度的分通道,多光谱传感器有数个至十余个波段,高光谱以连续窄波段把光谱采成曲线。一个影像数据集因此是三维的:空间两维加光谱一维,工程上常把多个波段的二维影像叠成"波段堆栈"管理。理解这种三维结构非常重要,因为后续所有处理——无论是第 5 章的特征提取还是第 7 章的多源融合——本质都是在空间、光谱、时间三个维度上做变换与组合。
三个要点带走:其一,遥感的核心假设是"地物存在稳定的光谱签名",这是所有分类与反演的合法性来源;其二,分类坐标系(平台、波段、工作方式)是给系统定位的通用语法;其三,观测值是测量量而非照片,这一认知决定你如何对待第 4 章之后的每个处理环节。下一节我们回到历史现场,看看这些概念是如何在将近两个世纪里被逐个发明的。