第4章 · 运动控制与执行
第 4 章 · 运动控制与执行
章节摘要:决策输出的是动作目标(“把末端移动到这个位置”),但要变成精确的物理运动,靠的是运动控制。这一章讲两块:运动规划与轨迹生成(怎么算出一条无碰撞、平滑、满足约束的运动路径)、力控与柔顺操作(怎么控制力而不只是位置,让机器人能做接触丰富的精细操作)。核心认知:位置控制管“去到哪”,力控管“用什么力”,精细操作必须两者结合。
你能学到什么
阅读完本章,你应当能够:
- 理解运动规划和轨迹跟踪的差别
- 说清运动规划要满足的约束(无碰撞、关节限位、动力学)
- 区分位置控制和力控制的适用场景
- 理解阻抗控制的原理和它的价值
- 说清为什么接触丰富的操作必须用力控
核心概念速览
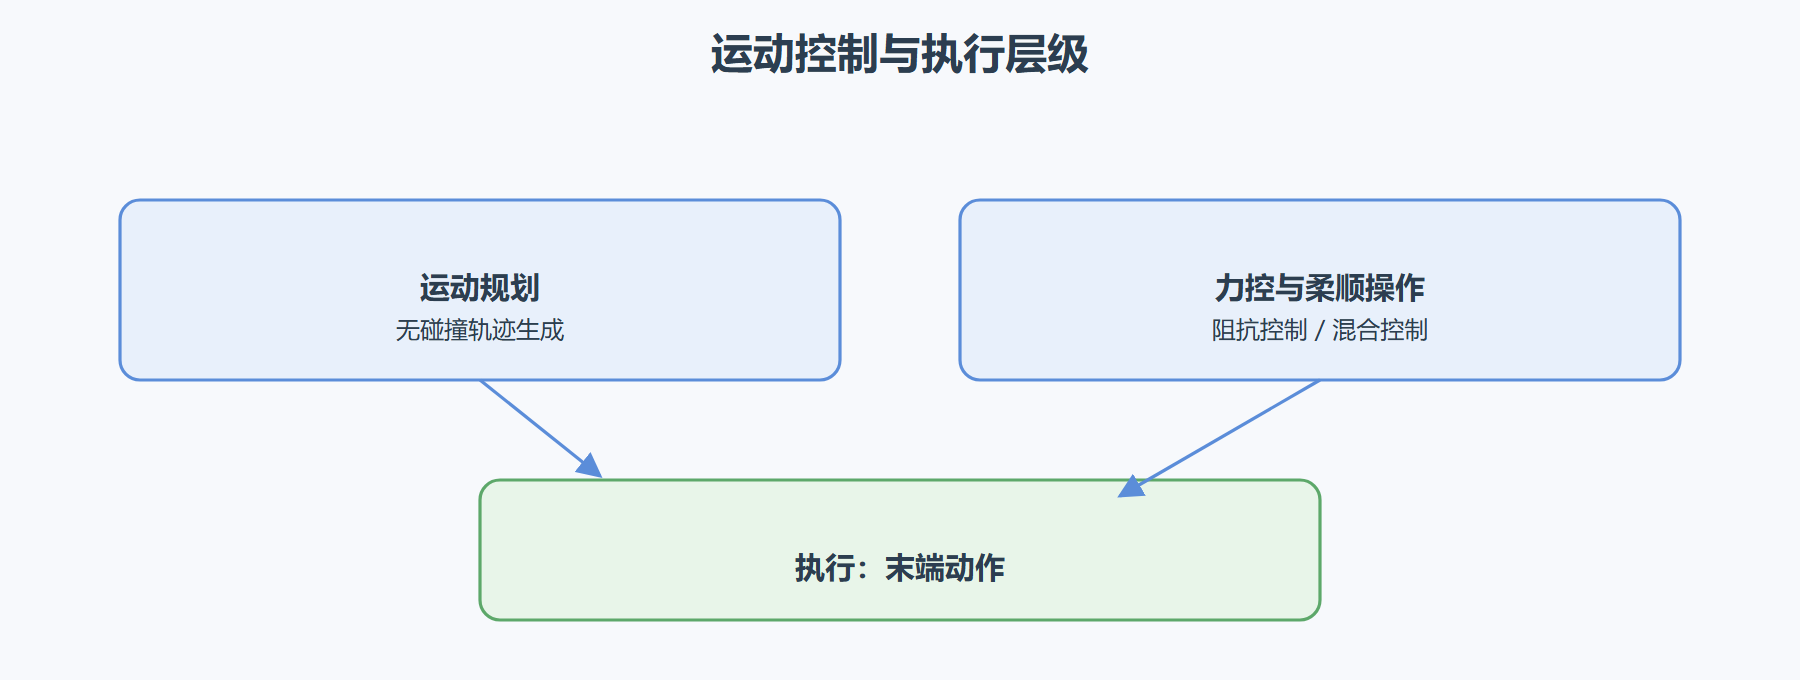
规划算出“怎么走”,控制执行“怎么动”;位置控制够用于自由空间运动,接触操作必须加力控。
图 4-1:运动控制层级
子章节导航
4.1 运动规划与轨迹生成
讲怎么在复杂环境里算出一条从起点到终点、避开障碍、满足关节和动力学约束的运动路径,以及怎么把路径变成可执行的时间轨迹。介绍采样规划(RRT)和优化规划两类主流方法。
4.2 力控与柔顺操作
讲为什么光控位置不够、要控力,阻抗控制怎么让机器人在接触时表现出想要的“硬度”和“柔顺度”,以及力控在擦玻璃、装配、人机协作等接触丰富场景的价值。
子章节之间的逻辑关系
4.1 讲怎么算出运动路径(运动学层面),4.2 讲怎么在接触时控制力(动力学层面)。前者解决自由空间运动,后者解决接触操作,两者覆盖机器人的主要运动场景。
4.1 运动规划(自由空间) + 4.2 力控(接触操作)
前置知识与后续延伸
- 前置知识:前三章的感知和决策知识。
- 后续延伸:运动控制策略可以靠学习获得,第 5 章讲强化学习和模仿学习。
评论区
(0)
U