1.1 多智能体系统的核心概念
1.1 多智能体系统的核心概念
本节摘要:多智能体系统(MAS)是由多个能在共享环境中自主感知、决策、行动的智能体,通过显性或隐性交互达成协同结果的分布式系统。它的四要素是智能体、环境、交互协议、涌现结果。本节讲清 MAS 的定义、它与单智能体范式的本质差异(智能分布性、目标异构、信息受限、行动异步),以及它适合解决的三类问题:单智能体能力不足、信息天然分布、需要去中心化鲁棒性。
读完这节你能做什么
阅读完本节,你应当能够:
- 用四要素拆解一个真实 MAS(如无人机集群、多机器人仓库)
- 说清 MAS 和单智能体 AI 的本质差异
- 判断一个问题适不适合用 MAS 解,而不是硬塞给一个全能智能体
- 区分"涌现"作为优势(自组织)和作为风险(失控)的两面性
从一座城市的交通说起
设想你在搭一个城市级交通优化系统。一座大城市有上万个路口、数十万辆车、几百条公交线路、随时变化的天气和事故。如果你想让一个"超级智能体"统筹全局,它得同时处理来自所有路口的实时数据、预测全城车流、为每个信号灯下指令。这套思路有两个绕不开的死结:一是计算量爆炸,单点根本扛不住;二是单点失效就全城瘫痪,鲁棒性为零。
现实里的城市交通从来不是这么运作的。每个路口的信号灯根据本地车流和相邻路口的状态做局部决策,车辆各自规划路线,公交车按班次运行——没有一个"上帝视角"的中央控制器,但整座城市的交通却能形成秩序(大多数时候)。这种"没有中央指令、靠局部交互涌现出全局秩序"的现象,正是 MAS 要模拟和工程化的对象。
MAS 之所以重要,不是因为它更复杂炫酷,而是因为现实中有一大类问题天然适合分布式解法:要么单智能体能力不够(算力、知识、行动范围受限),要么信息天然分布在不同主体手里(隐私、带宽),要么系统必须扛住局部失效(鲁棒性)。在这些场景下,硬上一个中央全能智能体反而更糟。
二、核心原理
2.1 MAS 的四要素
任何 MAS 都可以拆成四个要素:
| 要素 | 含义 | 例子 |
|---|---|---|
| 智能体 | 能感知、决策、行动的自治主体 | 无人机、交易机器人、LLM Agent |
| 环境 | 智能体共享的物理或虚拟空间 | 城市路网、电网、对话上下文 |
| 交互协议 | 智能体间交换信息的规则 | 消息格式、本体、协调机制 |
| 涌现结果 | 个体交互产生的群体行为 | 绿波带、市场均衡、群体拥堵 |
智能体是基本单元,它有自治性——能自己做决策,不被外部直接控制。环境是它们活动的舞台,既受智能体行为影响,也反馈信息给智能体。交互协议定义了它们怎么"说话",是协同的基础设施。涌现结果是群体层面才会出现的现象,它可能是有益的(自组织出高效协同),也可能是有害的(个体自私导致全局拥堵,即公地悲剧)。
2.2 和单智能体的本质差异
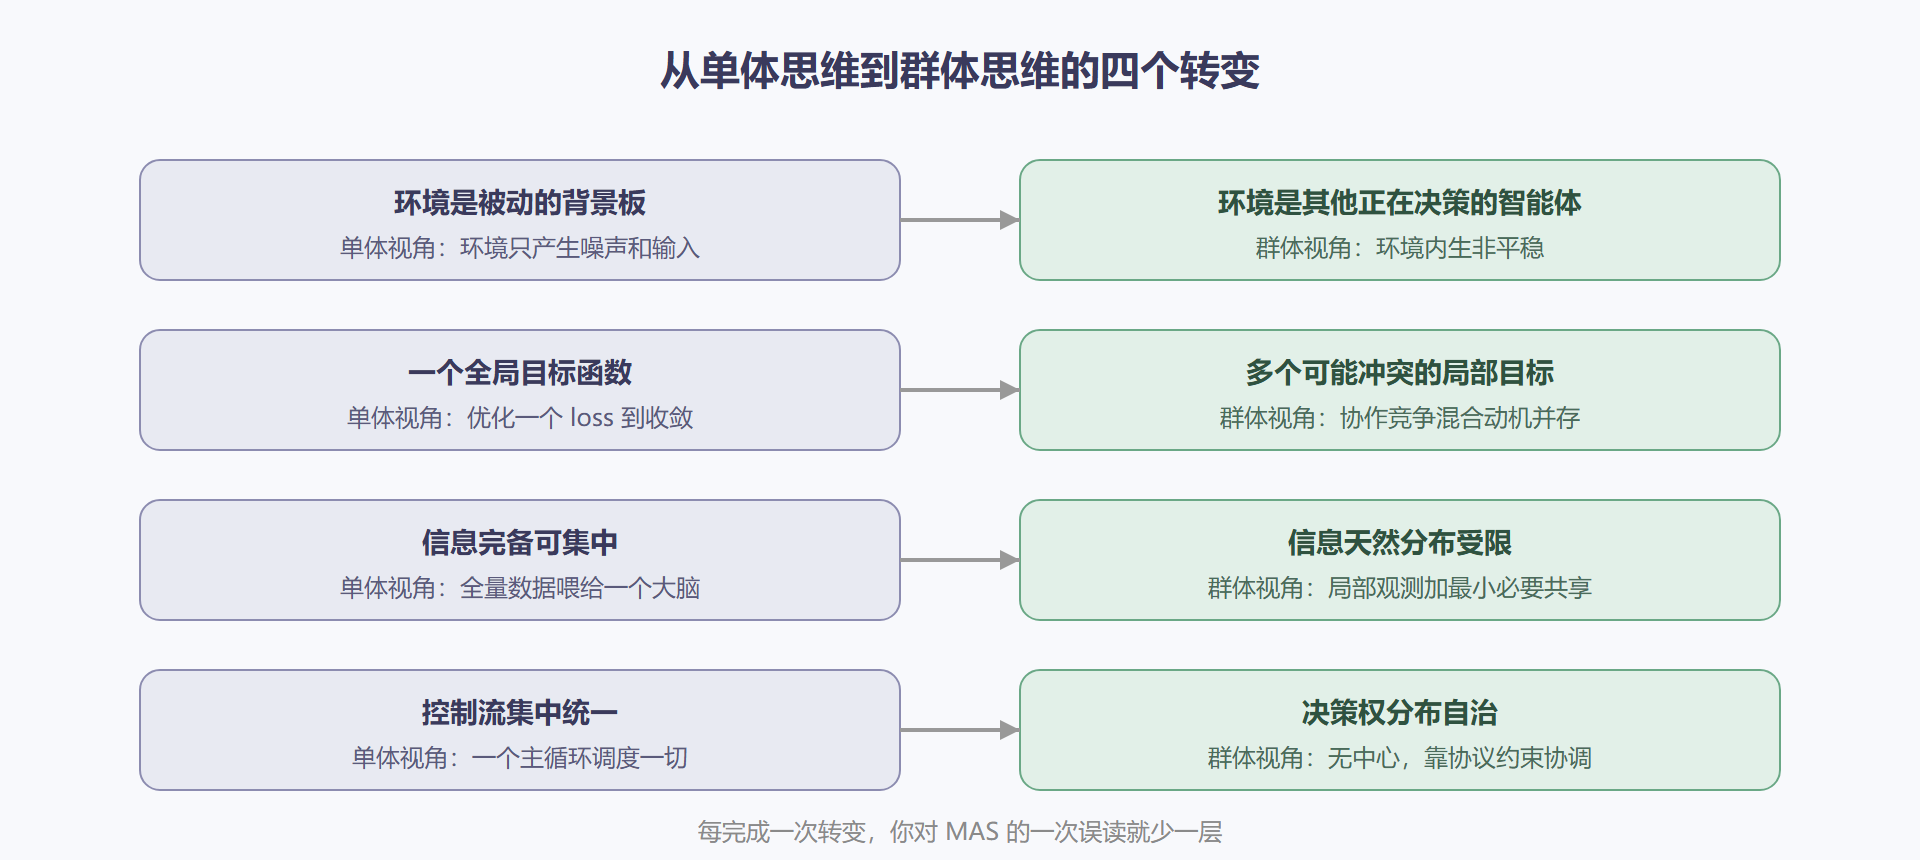
很多人把 MAS 理解成"多个单智能体加在一起",这是最大的误读。两者的本质差异在四个维度:
第一,环境动态。单智能体通常假设环境静态(或把变化当噪声),MAS 里"环境"恰恰是其他正在学习决策的智能体,环境本身是内生非平稳的。第二,目标异构。单智能体只有一个目标函数,MAS 里每个智能体可以有自己的目标,既可能一致(纯协作),也可能冲突(纯竞争),还可能既合作又博弈(混合动机)。第三,信息受限。单智能体可以假设自己看到全局,MAS 里每个智能体只能看到局部,信息天然分布。第四,分布自治。没有中央控制器,决策权和行动权分散在各个智能体手里。
这四点决定了 MAS 不能简单套用单智能体的算法——这也是第 3 章要讲的多智能体强化学习(MARL)区别于普通强化学习的根源。
2.3 MAS 适合解什么问题
不是所有问题都需要 MAS。判断标准看是否满足以下至少一条:
单智能体能力不足:任务需要的算力、知识或行动范围超过单个智能体的上限。比如大规模搜索,一个智能体搜不完,但一群分头搜就快得多。
信息天然分布:信息散落在不同主体手里,且因为隐私、带宽或所有权原因无法集中。比如多家医院的病历数据不能汇总到一个中心,但可以让各自的智能体在本地学习再交换参数。
需要去中心化鲁棒性:系统必须扛住局部失效、攻击或通信中断。比如军事集群、灾难救援,中央控制一旦被打掉就全完,去中心化结构则能自适应重组。
| 适用场景 | 典型例子 | MAS 解决方式 |
|---|---|---|
| 单体能力不足 | 大区域搜索、并行计算 | 任务分解,多智能体分头执行 |
| 信息天然分布 | 医疗联邦学习、电网调度 | 本地决策,交换必要信息 |
| 去中心化鲁棒 | 无人机集群、救援机器人 | 无中心,局部交互自组织 |
三、工程实践要点
3.1 先判断要不要用 MAS
新手常犯的错是过度使用 MAS——明明一个集中式优化能搞定的事,非要拆成多个智能体,结果协调开销远超收益。判断的简单准则:如果信息能低成本集中、单点算力够用、且不需要扛失效,那就别上 MAS,直接集中式更简单高效。
💡 关键直觉:MAS 是手段不是目的。引入多个智能体的代价是协调复杂度、通信开销、一致性维护。只有当这些代价换来"单体做不到的能力"时,MAS 才值得用。判断时先问:这件事能不能用一个集中式智能体解决?能的话,别折腾 MAS。
3.2 涌现的双面性
涌现是 MAS 最迷人也最危险的特征。一方面,简单的局部规则能涌现出复杂的全局秩序——鸟群、鱼群、蚁群都是例子,每只个体只遵循"对齐邻居方向、避免碰撞、向中心靠拢"三条规则,群体就能呈现出流体般的协同运动。另一方面,涌现也可能失控——布雷斯悖论里每个司机都选"当前最快路线",结果引发全局拥堵;金融市场上每个交易员都"最小化单笔风险",危机时集体撤资反而加剧崩盘。
| 涌现类型 | 机理 | 应对 |
|---|---|---|
| 有益涌现 | 局部规则导向全局协同 | 精心设计交互协议和激励 |
| 有害涌现 | 个体理性导致集体非理性 | 加约束、改奖励、引入协调机制 |
⚠️ 常见坑:把涌现当万能魔法,以为"撒一把智能体进去它们自己会协同好"。没有经过设计的协调机制,理性个体的自由行动天然趋向集体非理性。涌现需要被设计,不能被指望。
3.3 设计 MAS 的第一步
决定用 MAS 后,第一步不是写代码,而是回答三个设计问题:智能体的边界是什么(每个智能体负责什么、不负责什么)?它们怎么交互(通信内容、频率、协议)?怎么衡量群体成功(全局目标函数怎么分解到个体)?这三个问题的答案,决定了后续所有架构和算法选择。
四要素的现场对照
四要素讲完,拿一个读者可能正在做的系统做现场对照,检验概念是否真的落地。设想一个"客服中心智能体群":环境是工单池、客户会话和知识库构成的虚拟空间;智能体有分诊 agent、检索 agent、话术 agent、质检 agent;交互协议是消息总线上的结构化工单流转加自然语言协商;涌现结果是吞吐量、解决率、客户满意度这些群体指标——没有任何单个 agent 直接优化满意度,它是四类 agent 交互后涌现出来的。
这个对照里最值得琢磨的是最后一格。管理者常犯的错误是直接把涌现结果当 KPI 压给某个个体:让话术 agent 背满意度指标。但满意度是群体行为的产物,个体只能影响它的局部切片。正确做法是把全局指标分解回各 agent 可控的局部信号(话术准确率、检索命中率、分诊正确率),再靠协调机制让局部优化的方向和全局一致——这正是后面第 2、3 章要展开的主题,也是 MAS 设计里"分解"二字的真实分量。
图:从单体思维到群体思维的四个转变
常见疑问解答
MAS 和微服务架构是什么关系?
两者都强调多主体和消息通信,但关注点不同。微服务的每个服务是被动的功能单元,智能不在其中;MAS 的每个智能体是主动的决策单元,有目标、会推理、能拒绝。一个粗略的判别:系统里有没有"自己决定下一步做什么"的主体,有就是 MAS,没有就是分布式服务。
涌现和 bug 怎么区分?
看这个群体行为对设计目标是有利还是不利、以及是否可复现。同样的群体现象,对你是害的就是有害涌现要加约束,对你是利的就是设计成功要固化为协议。涌现本身无善恶,设计者的责任是给它的发生方向装上护栏。
本节要点回顾
- MAS 四要素:智能体、环境、交互协议、涌现结果,涌现可能是优势也可能是风险。
- 和单智能体的本质差异在四点:环境动态、目标异构、信息受限、分布自治。
- 适合解三类问题:单体能力不足、信息天然分布、需要去中心化鲁棒性。
- 别过度使用 MAS:能集中式解决的就别上 MAS,协调开销是实打实的代价。
- 涌现需要被设计不能被指望:无协调的自由行动趋向集体非理性。
下一节钻进单个智能体内部,看它的"脑子"——四种架构范式各自的机理和取舍。
顺着概念地图再强调一个实践判断:判断一个系统"算不算"多智能体,别数进程数,看三个特征——每个单元是否有独立的决策模型、单元间是否通过消息而非共享内存协作、系统整体是否呈现分布式目标。三个都满足才是 MAS;只满足第一个是模块化单体,只满足第二个是分布式程序。这个判定在架构评审里经常用到,也能帮你识别哪些"多智能体"宣传其实只是营销话术。