7.1 测控基本原理
7.1 测控基本原理
本节摘要:测控的核心是"跟踪测轨、遥测监视、遥控指挥"三位一体,测轨靠测距、测速、测角三种基本观测量及其组合。本节解释侧音与伪码测距、多普勒测速、干涉测角的机理与精度量级,说明轨道确定如何融合这些观测,并给出统一载波系统的工程实现——它是第七章的总纲。
斯普特尼克的哔哔声人人可收,但只有测控站记录的轨道与遥测数据才是任务的生命线。本节讲这条生命线的原理层:地面如何隔着上千公里"看清"一个飞行器的位置与速度,又如何"说动"它。
三个观测量撑起轨道确定
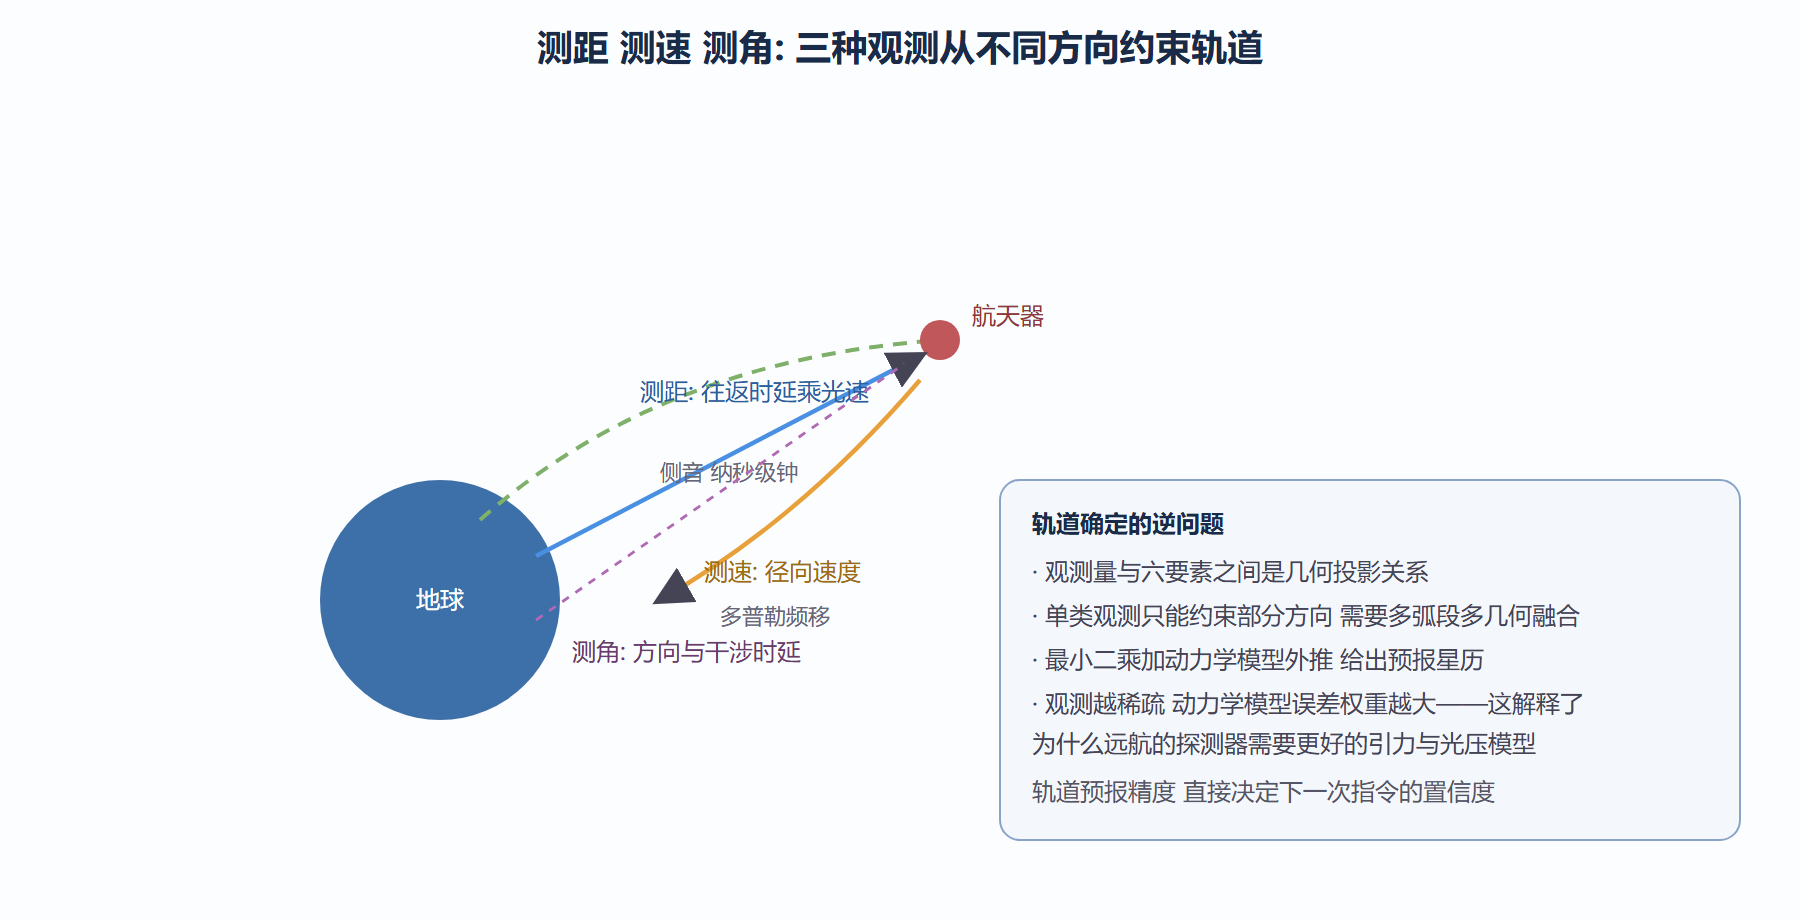
轨道确定是逆问题:从一串观测反推六要素(第二章的语言)。可用的基本观测量恰好三类。
测距靠时间。测站发射一个信号,航天器应答机原样转发回来,地面测量往返时延,乘以光速除以二即得距离。精度由时间基准决定——纳秒级的时间测量误差对应约三十厘米的距离误差,深空测距因此要把原子钟的稳定度管理到小数点后很多位。测距信号有两种实现:侧音(一组频率递增的正弦音,粗测用低频解决模糊、精测用高频细化)与伪随机码(码序列相关解算,抗干扰好、无模糊问题,深空主力)。
测速靠频率。多普勒效应让运动源的信号频率发生偏移:接近时频率升高,远离时降低。航天器以轨道速度运动时,测站收到的应答信号频移与径向速度成正比,测量精度可以做到毫米每秒量级——比测距换算的速度精细得多。多普勒的历史地位很高:早期卫星定轨几乎全靠它,子午仪导航系统干脆把多普勒反用作定位。三向多普勒(甲站发、乙站收)还能进一步消除站间钟差,是精密定轨的标准配置。
测角靠方向。传统方式用天线波束指向读出信号的来向(机械或单脉冲测角),精度受天线口径与信号波长限制,深空任务里零点几个角秒的测角误差在几亿公里距离上就是上千公里的横向不确定性。甚长基线干涉把两个相距数千公里的测站收到同一信号的时延差作为观测量,等效于一个基线长度的巨型天线,角精度提升到毫角秒级——中国的甚长基线网就承担着嫦娥与天问的精密测角任务。
三种观测量的能力画像(典型量级) 测距: 侧音/伪码 时延乘光速 米级 纳秒级钟差即厘米级误差 测速: 多普勒频移 径向速度 毫米每秒级 深空精密定轨主力 测角: 干涉时延差 横向位置 毫角秒级(甚长基线) 需跨洲布站 轨道确定: 三类观测加权融合 最小二乘估计六要素 观测弧段越长 几何越多样 定轨越准 拉普拉斯当年的彗星轨道计算 与今天同属一类问题
图:测轨三观测量的几何示意
遥测与遥控:数字化的生命体征
跟踪之外,测控系统还承担两类信息流。遥测是航天器向地面汇报生命体征:各分系统的电压、电流、温度、压力、模式状态,按帧格式打包下传,地面限值监视——任何一个参数越界都可能触发告警与处置流程。遥控是地面向航天器下达指令:模式切换、参数注入、开关机、载荷任务程序上注。指令链路的设计哲学与遥测相反:遥测丢几帧可以容忍,指令错一条可能致命,因此指令要有地址识别、校验编码、执行确认的闭环,关键指令采用"预令加动令"两级确认。
统一载波系统把这三类业务合到一套射频链路上:测距音与数据副载波调制在同一载波的不同位置,一套天线一套应答机同时完成测轨、遥测、遥控——这就是"统一 S 波段"体系的由来,阿波罗时代为简化船载设备而生,至今仍是近地任务的标准配置。
应答机是这条链路星上的那半边,它的工作方式值得单独一看:地面信号到达后,应答机不是简单地回一条新信号,而是把接收频率按固定比例"相干转发"回去——地面的多普勒偏移、钟差与相位噪声按比例映射在回程信号上,地面站正是通过比对发与收的两个信号,把飞行器的径向速度测到毫米每秒级。相干转发还顺带解决了频率精度问题:星上不必装昂贵的原子钟,频率基准由地面站提供,省钱省重量。测控链路因此是一个真正的双向系统——它的每一项能力,都是上下行两条腿一起走出来的。
从无线电到测控网:体系的历史演化
测控的演化史就是观测能力与覆盖需求的军备竞赛。早期单站测控,卫星一个轨道圈只有几分钟过顶可见,轨道间隙里飞行器处于"失联"状态。随后各国建站组网、布测量船,把可见弧段拼接起来;中继卫星的出现让近地任务实现近乎连续的覆盖(下一节展开)。深空任务则倒逼出另一个维度:距离每翻一倍,信号功率衰减四倍(平方律),百万公里之外连载波检测都困难,于是有了大口径天线、极低噪声接收、长积分时间与原子钟时间传递的组合——那是第三节的深空网络。
精度需求同样在演化。早期公里级定轨够用;交会对接需要实时米级相对导航;星座要保持相位稳定;重力测量任务要厘米级轨道才能反演出地球重力场的变化。测控精度已成为许多科学任务的"载荷性能"的一部分——测得越准,科学产出越多。
一帧遥测的旅程:从传感器到大屏
遥测数据的完整旅程,值得跟着一帧走一遍。星上某个蓄电池的温度传感器完成一次采样,数值进入遥测单元,与全星数百个参数一起按帧格式打包——每个参数在帧里的位置(哪个字节、哪几位)由星地两端的格式文件事先约定,任何一端单方面改格式都会让数据变成乱码。数据帧经信道编码加上纠错位、调制到副载波,随载波下传;地面站接收解调、帧同步找到帧头,格式解析把每个字节还原成带工程单位的物理量,限值判断程序逐项比对,越限的才推到告警队列,最后落在大屏与值班终端上。全程不超过一秒,但每一环都有丢弃与重传的规则:实时帧丢了就丢,重要事件与关键参数会被打上标记存进星上大容量存储,等过境时优先下传——遥测体系因此分"实时流"与"回放流"两条业务线,故障复查时最宝贵的就是后者。
这条旅程解释了测控大厅里一个常见场景:卫星过境只有十分钟,值班员却像打了半年仗——十分钟里要完成捕获、校相、下载数据、发指令、确认回令的全套动作,真正的从容是过境之前就按预测星历把每分钟的作业单排好。测控是一门关于"有限窗口内高密度作业"的工程。
时间基准:测控体系的隐形地基
三个观测量的精度最终都押在同一个东西上——时间。测距是时间乘光速,测速靠频率(而频率就是时间的倒数),干涉测角靠两站信号的时延差。站与站之间的钟差若不摸清,所有精密测量都会被系统性污染。深空站的氢原子钟稳定度以天计仍达千万亿分之一量级,站间还要靠双向时间传递技术把钟差摸到纳秒级;导航星座更是把时间推向极致——十亿分之一秒的钟误差就是三十厘米的定位误差,星载原子钟因此成为导航卫星技术上最娇贵也最核心的载荷。理解了时间基准的地位,就能理解为什么各国把高精度守时技术与测控能力一起列入战略能力清单。
⚠️ 一个常见误解:以为测控站"时刻盯着"卫星。近地轨道单站可见弧段有限,星上自主管理与存储转发填满空隙——所谓测控网,是用离散的接触窗口拼出连续的管理能力。评估一个测控体系的强弱,看的是覆盖弧段、测轨精度与应急响应时间的组合,而不是天线数量。
本节要点回顾
- 三位一体:跟踪测轨、遥测监视、遥控指挥构成测控的业务全集,统一载波把它们合入一条链路。
- 三个观测量:测距靠时延、测速靠频移、测角靠干涉,各自约束轨道的不同自由度,融合定轨。
- 精度食物链:纳秒级钟差换厘米级距离,毫米每秒级多普勒换精密速度,跨洲基线换毫角秒级角度。
- 指令不可错:遥控链路的校验与两级确认设计,源于"丢帧可容忍、错令致命"的不对称性。
- 覆盖是拼出来的:站网加测量船加中继星加星上自主,共同构成离散接触下的连续管理。
原理有了,下一节看这条链路上跑的数据业务:从香农极限到链路预算,通信系统如何把每一比特从几亿公里外搬运回来。