3.1 显微成像技术
3.1 显微成像技术
本节摘要:显微成像的任务是把空间信息从样品里取出来。宽场、共聚焦、双光子、超分辨四大流派各占一段生态位,选型的关键不是谁更先进,而是你的样品厚度、标记密度与时间要求落在哪段参数区间。
本节承接第 2 章的散射与非线性知识——没有那些相遇规则,就解释不了为什么会有四种并存的技术路线。读完本节,你应当能独立完成一次"样品到机型"的匹配推理。
一句行话开路
镜圈的老人说:"分辨率不是清晰度。"这句话值得咀嚼。分辨率是能分开两点的最小距离,由波长与数值孔径决定;清晰度却混入了对比度、信噪比、色彩映射甚至屏幕观感。新手调不好图往往不是分辨率不够,而是背景压不住。所以本节的叙事顺序是先讲清"信号想独占的通道被谁污染",再看每种技术用什么手段夺回通道——把因果搞对,参数表才读得懂。
核心机理:四代机型的分工逻辑
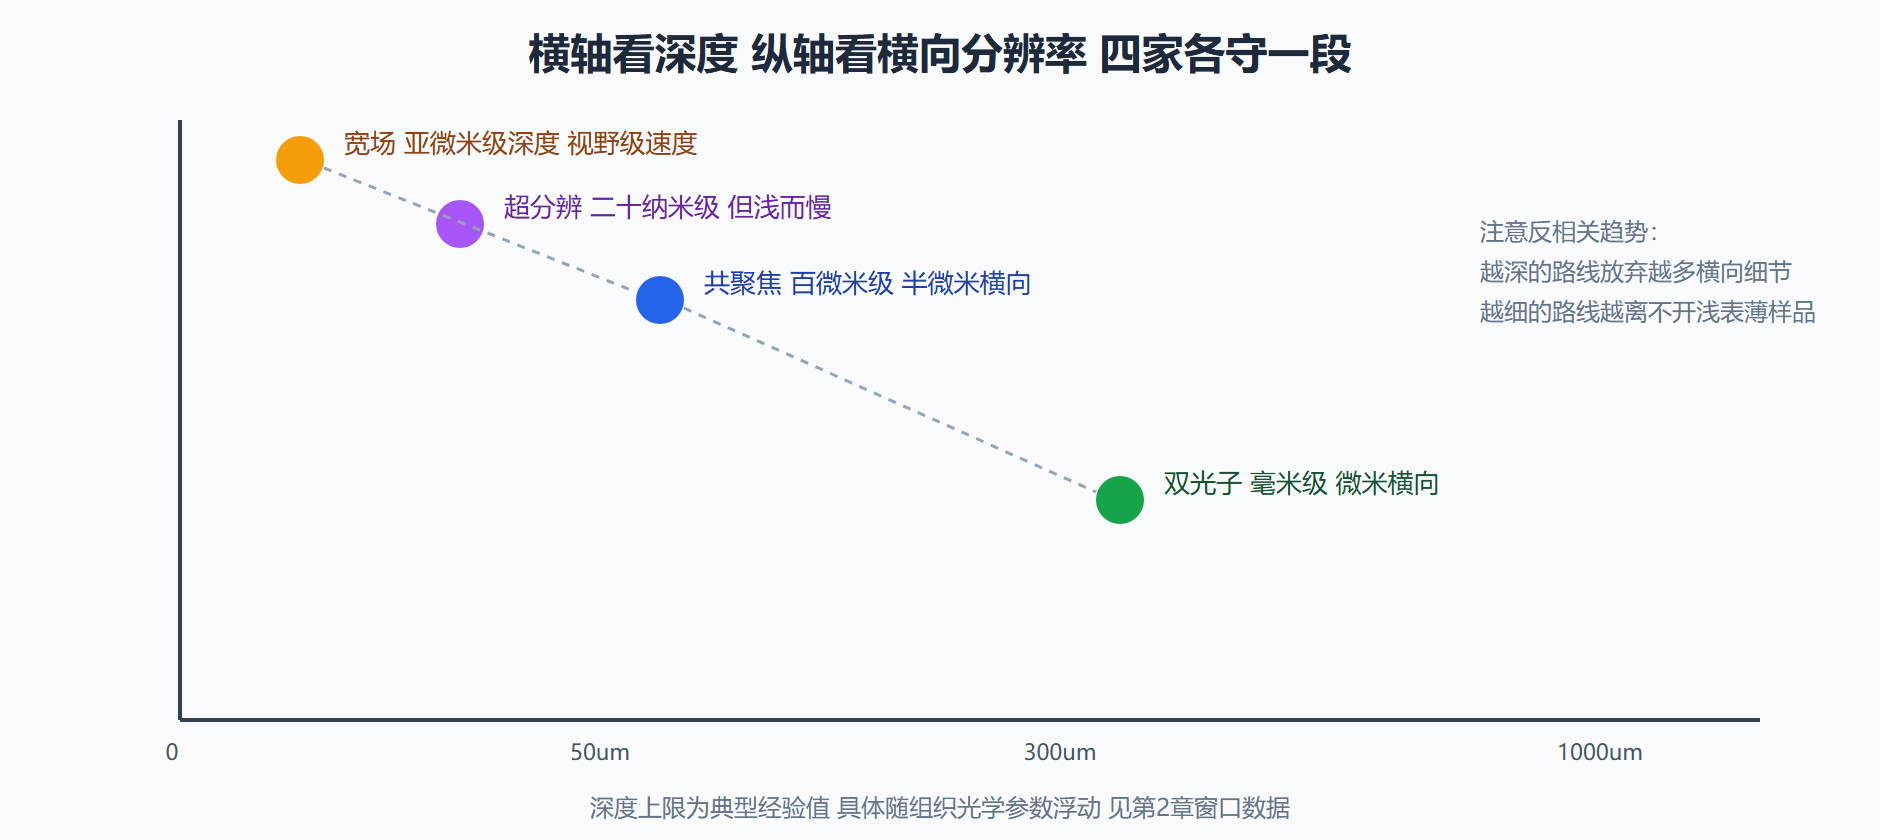
宽场照明一次照亮整个视场再整体曝光,结构最简单、速度最快,但焦上焦下的荧光一同入镜,厚样品中形成一片"雾"。它的领地是薄样品(单层细胞)与低光毒性需求场景。
激光扫描共聚焦逐点激发并在探测端加一个针孔:焦点发出的光恰好汇聚穿过针孔,离焦平面的光被挡在外面。轴向切片能力由此而来,三维堆栈成为标配。代价是逐点扫描慢、且针孔外的有用光子也被扔掉了一部分——信噪比要拿灵敏度去换。
双光子借第 2 章讲过的平方律在源头解决问题:激发只发生在焦点,根本不存在离焦激发,也就不需要针孔;近红外工作波段让穿透深度推到一个毫米级。代价是飞秒激光系统贵、色散管理烦琐、帧率受振镜限制。
超分辨分两个哲学阵营。STED 阵营把照明斑做小:一束环形损耗光紧跟激发光,扫灭焦斑外圈分子,等效孔径收缩到衍射极限以下,好处是快、坏处是高损耗光强带来漂白压力。定位阵营则把问题换成统计学:让稀疏分布的荧光分子随机闪一下,用质心算法把每个分子的坐标算准到二十纳米级,叠千万次闪烁合成一张图,代价是必须等、活细胞不适合长观察。
图 3-1 显微家族的深度与分辨率版图
完整案例:一张糊图的三个病灶
背景:一个实验室新到的共聚焦平台总被抱怨"海马脑片图像发灰、细胞轮廓不清",用了两周都没人搞定。操作端我们按漏斗顺序做了三步诊断。第一步查光源稳定性——记录激光功率十分钟内漂移百分之二,属正常。第二步排查物镜:换四十倍水浸物镜后灰度改善有限,说明不是失配。第三步也是破案的一步:把针孔从默认的一点二艾里单位改回一艾里单位、关闭此前的"增强对比"数字滤镜并重新标定激光功率,同时发现载玻片用错了型号——零点一七毫米盖玻片被放在了按零点一二毫米设计的校正环位置上。结果整组图像对比度显著回升,z 轴堆栈的上下面强度差恢复到设计值。解读有三条教训:其一,数字增强是在掩盖光学错误,永远最后动它;其二,盖玻片厚度与物镜校正范围不匹配时,球差会吃掉一大截信号还让图像变蒙;其三,诊断要沿"光源—光路—样品制备—软件处理"的物理顺序走,反过来拍脑袋最容易误判。变式练习是给这套诊断清单加一项环境项——培养液的自体荧光也会抬底噪,切换无酚红试剂对照即可验证。
工程实践要点
- 信噪比预算先行:估出每秒需要多少个光子才能在给定时间内完成拼图,倒推探测器选型;sCMOS 大视场,混合探测器(GaAsP)灵敏度高但视场窄;
- 扫描方式的隐形取舍:共振振镜快五倍但像素矩形化;转盘共聚焦保留共聚焦的切片性又并行多点,适合中等厚度动态过程;
- 活体实验预留运动账:呼吸心跳引起的微动在亚微米量级足以毁掉定位类超分辨,要提前规划配准策略;
- 清点耗材匹配:水浸与油浸的选择不只为折射率,还决定样品长期活力——油封会把热量带给活样本。
⚠️ 常见坑:追求最高放大倍率。放大只在有效数值孔径内有意义,空放大只是把模糊放大。
💡 关键直觉:每一种显微技术都在回答同一个问题——怎样让焦点的光子说了算?宽场靠薄、共聚焦靠拦、双光子靠数学、超分辨靠统计。
机房日常自检十步
平台稳定运行七分靠流程三分靠硬件,一份可执行的日检序列比任何高级配件都保值:
- 开机预热激光至功率读数稳定,记录预热时长建立基线;
- 用标准荧光片核对各激光线强度,与上周漂移超过百分之十即报修;
- 低倍物镜找玻片中央十字,确认载台重复定位精度;
- 逐一检查物镜表面清洁度,对着黑背景看有无眩光;
- 核对针孔直径设置与上次标定一致;
- 采集单帧暗场图像,统计热点像素数量变化;
- z 轴重复往返三次,比对层析剖面错位;
- 校验培养腔温湿度与二氧化碳读数;
- 抽查一根共聚焦堆栈的信噪比指标并记入台账;
- 关机前将激光功率降到最低挡再关闭钥匙开关。
这份清单看似琐碎,但它能把八成的"图像今天不对劲"消灭在开实验之前。多数平台的重大返工不是坏在光路上,而是坏在没有人坚持写台账。
探测器这半张考卷
很多人把预算全砸在物镜上,却让一台十年高龄的相机继续把持数据质量。现代选择的分水岭在于噪声结构:互补金属氧化物相机以速度快、视场大见长,读出噪声已压到一个电子量级;科学级电荷耦合器件在极低照度下的线性表现依然稳健。挑选时的三个实操检查:一是暗电流随温度的倍增关系要写入合同附件;二是量子效率曲线要在你的探针发射峰处取值而不是看峰值数字;三是坏像素图的年度更新机制提前约定。探测器决定的是同一次实验里你敢不敢把曝光时间再缩短一半——这份余量常常就是活细胞存活的全部空间。
本节要点回顾
- 分辨率由物理公式给出,清晰度是系统工程——别混淆两者;
- 四大流派的生态位按厚度、时间、精细度三维划分而非新旧排列;
- 数字增强不能替代光学修正,排障沿物理链条顺序进行;
- 探测器与扫描机构是常被低估的两个性能瓶颈。
空间维度解决之后,下一节换一把尺子——测量光的波长轴本身,让光谱替你说出样品的化学成分。