3.1 拉格朗日的五座灯塔:平衡点与稳定性判据
3.1 拉格朗日的五座灯塔:平衡点与稳定性判据
本节摘要:在圆型限制性三体问题的旋转坐标系里,有效势的地形上有五个平衡点:三个落在两主星连线上(L1、L2、L3),两个与主星构成等边三角形(L4、L5)。共线三点永远不稳定,三角两点在质量比足够悬殊时线性稳定——这条判据预言了特洛伊小行星,也奠定了今天航天器泊位的全部几何。本节完成推导、判据与数值定位三件事。
黄昏的观测台:一个让教科书改口的预言
1772 年拉格朗日写下等边三角形解时,顺手附了一句判断:这种构型在自然界中"永不可能出现"——三个天体质量任意,怎么会恰好蹲成三角形?1906 年 2 月,海德堡的观测者沃尔夫在木星轨道上发现一颗编号 588 的小行星,它的位置恰好提前于木星六十度,与太阳、木星构成等边三角形。此后同类天体成千上万地涌现,被统称为特洛伊小行星,分别驻扎在木星轨道前后两个三角点上。教科书不得不改口:拉格朗日点不是数学珍玩,是太阳系里真实存在的"洼地"。
这个故事里的每个角色——旋转坐标系、有效势、平衡点、稳定判据——都是本节的主角。它们也是第 6 章航天应用的地基:韦布望远镜泊在日地 L2 附近,正是"洼地"工程的直接受益者。
地形图:有效势与它的五个驻点
回到 2.2 节搭好的旋转坐标系:两主星质量记 1-\mu 与 \mu(归一化总质量与间距),固定在 x 轴上随坐标系一起"静止"。小天体的动力学由有效势统一描述:
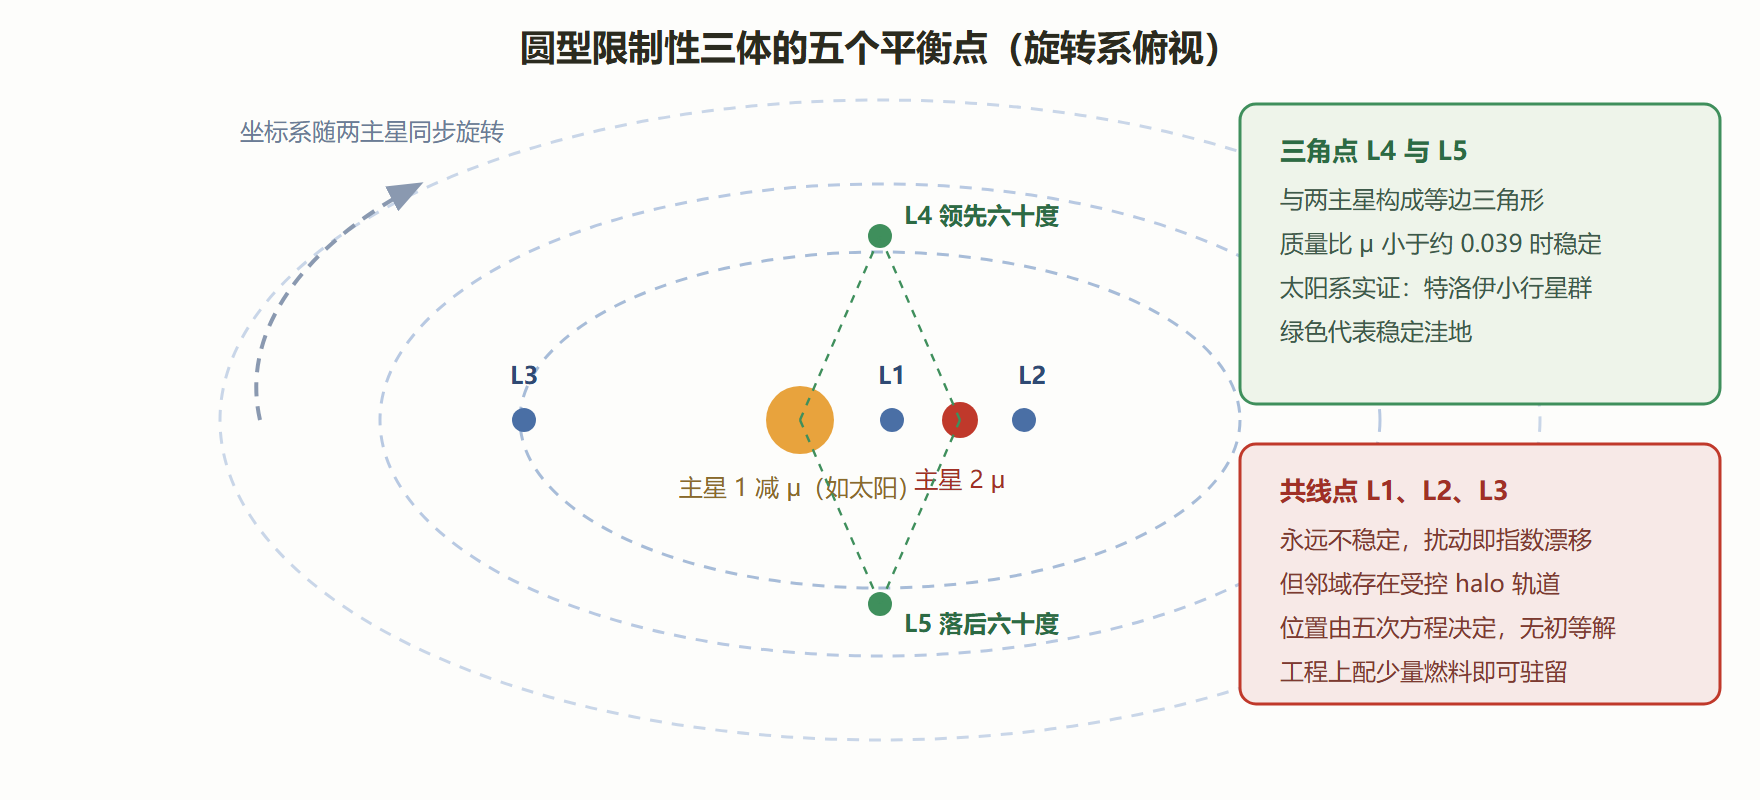
其中 r_1, r_2 是小天体到两主星的距离。名字里的"有效"对应两种力的合并:第一项来自离心力(随离轴距离增大),后两项来自真实引力。小天体的平衡位置就是有效势的驻点——合力(引力加离心)为零的地方。解 \partial\Omega/\partial x = \partial\Omega/\partial y = 0,恰好得到五个解:
L4 与 L5(三角点):与两主星构成等边三角形的两个顶点。代入几何关系可严格验证它们是驻点——这是拉格朗日等边三角形解的限制性版本,主星质量比完全不限。
L1、L2、L3(共线点):都落在两主星连线上。L1 在两主星之间(朝向第二主星一侧),L2 在第二主星外侧,L3 在第一主星的远侧几乎对称的位置。三者没有初等表达式,位置由一个五次方程决定——这正是下面数值实验的主角。
💡 一个省记忆费的图像:把有效势想成一张在旋转转盘上绷紧的橡皮地形——两个引力"井"是主星压出的坑,离心项让边缘整体翘起。L4、L5 是两坑之间山脊上的鞍中小丘,L1、L2 是两坑之间的鞍部,L3 是主坑背面最平缓的豁口。"泊位选鞍部"听起来反直觉,稳定性问题马上揭晓原因。
稳定性判据:三角点什么时候站得稳
平衡不等于稳定——把弹珠放在山鞍上也是平衡。稳定性问题是拉格朗日点的第二幕:给平衡点上的小天体一个微小扰动,它是缩回来(稳定),还是越漂越远(不稳定)?
线性化后的答案是一个漂亮的判据(劳斯判据的限制性版本):三角点稳定,当且仅当两主星质量比足够悬殊,具体条件是 \mu(1-\mu) < 1/27,解出 \mu \lesssim 0.0385——即较轻主星不超过总质量的约百分之三点八五。日木系统 \mu 约万分之九点五,绰绰有余,特洛伊小行星群安然驻扎两个世纪;日地系统 \mu 约百万分之三,同样过线;但若把两主星质量取到对半开,三角点立即失稳。
共线三点则是无条件不稳定——无论质量比如何,扰动都指数放大。但"不稳定"不等于"不能用":不稳定点的邻域里存在受控的周期轨道(halo 轨道),配以少量轨控燃料即可长期驻留,这是第 6 章的核心剧情。不稳定的另一面是便利:L1 恰好处在"往哪边偏一点就往哪边漂"的 分水岭上,作为太阳风观测站与深空门户的选址价值正来源于此。
图 3-2 旋转系里的五座灯塔
动手定位:把 L1 与 L2 算出来
实验背景:共线点无初等解,但工程需要它们的精确位置——韦布望远镜的泊位半径、鹊桥中继星的地月 L2 轨道,都从这几个数开始。操作:L1 与 L2 的位置方程可化简为关于"距第二主星距离 ρ"的五次多项式,用二分法直接数值求解;随后顺手验证三角点的稳定判据。
import math def collinear_points(mu): """求日-第二主星系统的 L1 与 L2 距第二主星的距离(归一化单位)""" def balance_L1(r): # 位于两主星之间、距主星2为 r:向右的引力与向左的离心平衡 return (1 - mu) - r - (1 - mu) / (1 - r) ** 2 + mu / r ** 2 def balance_L2(r): # 位于主星2外侧、距主星2为 r:向左的引力与向右的离心平衡 return (1 - mu) + r - (1 - mu) / (1 + r) ** 2 - mu / r ** 2 def solve(f, lo, hi, n=200): for _ in range(n): mid = 0.5 * (lo + hi) if f(lo) * f(mid) <= 0: hi = mid else: lo = mid return 0.5 * (lo + hi) L1 = solve(balance_L1, 1e-6, 0.5) # 内侧解 L2 = solve(balance_L2, 1e-6, 0.5) # 外侧解 return L1, L2 # 案例 A:日地系统(μ = 3.0e-6),间距取 1 AU mu = 3.0e-6 L1, L2 = collinear_points(mu) print("日地 L1 距地球:", round(L1 * 1.496e8), "公里") print("日地 L2 距地球:", round(L2 * 1.496e8), "公里") # 案例 B:地月系统(μ = 0.0123),间距取 38.44 万公里 mu2 = 0.0123 L1b, L2b = collinear_points(mu2) print("地月 L1 距月球:", round(L1b * 384400), "公里") print("地月 L2 距月球:", round(L2b * 384400), "公里") # 三角点稳定判据自检 for name, m in [("日木", 9.5e-4), ("日地", 3.0e-6), ("地月", 0.0123)]: print(name, "三角点稳定:", "是" if m * (1 - m) < 1.0 / 27 else "否")
结果:日地 L1、L2 距地球约一百五十万公里,与 SOHO、韦布望远镜的实际驻留尺度一致;地月 L1、L2 距月球约六万公里量级,与鹊桥系列中继星的轨道尺度吻合。三角点判据的三行输出清一色是"是"——连质量比最悬殊的地月组合都远未触线,难怪特洛伊型的驻留在星系里如此普遍。解读有两个层次。表面层是验证:二分法求解的五次方程与真实任务的泊位尺度对上了,说明旋转系模型货真价实。深层是这个数为什么恰好是一百五十万公里:L1 与 L2 的位置是引力、离心力与"质量差"三方拉锯的结果,距离随质量比 \mu^{1/3} 变化——质量比越小,泊位离主星越远、越贴近纯二体的分界。变式:把 μ 连续扫过 0.0385 附近并模拟三角点邻域的受扰轨迹,你会看到稳定与失稳之间不是温柔过渡——越过判据后扰动增长率立刻转正,这正是线性稳定性判据"一票否决"的性格。
灯塔清单
- 五点各有性格:三角点靠质量比悬殊换稳定,是天然的"洼地";共线点永不稳定,却因不稳定而成了分水岭观测站与受控泊位的候选地;
- 判据一句话:μ 小于约 0.0385,三角点线性稳定——特洛伊小行星群与多个任务泊位的共同理论依据;
- 位置无初等解:共线点由五次方程决定,数值求解是标准做法,一百五十万公里(日地)与六万公里(地月)是两个值得记住的量级;
- 工程接口:halo 轨道与站台维持属于第 6 章,但几何底座——有效势与五个驻点——全部在本节。
五座灯塔是纸笔时代的巅峰猎物。下一站快进到计算机时代:一个等质量三体沿 8 字形追逐的周期轨道,以及为它补办身份证明的变分法。