6.1 拉格朗日点上的泊位:把不稳定驯服成宝座
6.1 拉格朗日点上的泊位:把不稳定驯服成宝座
本节摘要:共线拉格朗日点不稳定,却是人类最密集的深空观测站选址:日地 L1 上驻守着太阳风预警舰队,L2 上停着韦布望远镜,地月 L2 则被中继卫星改造成月球背面的传声筒。本节讲工程如何用 halo 轨道与站位维持驯服不稳定,并以韦布望远镜与鹊桥中继星为标本,把"泊位"这门手艺从头到尾复盘一遍。
一段反向的历史:从"没用"到抢手
时间拨回二十世纪中叶。拉格朗日点在教科书里的处境尴尬:三角点(L4、L5)倒是稳定,可那里只有小行星;共线三点(L1、L2、L3)位置绝佳——恰好卡在"两大引力源拉扯的分水岭"上——偏偏不稳定,教科书断言"无法驻留,故无用处"。转机来自一位工程师的直觉:不稳定不等于不能待,只要会"补桨"——绕着这个点画一条受控的小轨道(后来叫 halo 轨道,因为从地球看去卫星像绕着看不见的点画光环),偏差大了就点火拉回。1978 年,国际日地探测卫星三号(ISEE-3)成为第一个入驻日地 L1 halo 轨道的航天器,太阳风预警从此拥有了二十四小时的前哨。
从此这条历史线一路亮灯:SOHO 与 ACE 长驻 L1 盯着太阳风,为空间天气预警抢出几十分钟的提前量;深空气候观测站守在同一泊位给地球拍整日整夜的全盘照;韦布望远镜与盖亚、普朗克先后泊进 L2 的深空冷宫;鹊桥系列则把地月 L2 点缀成月球背面与地球之间的传声筒。拉格朗日本人以为的数学珍玩,成了深空基础设施的承重墙。
驯服不稳定:halo 轨道与站位维持
驯服术的第一层是选轨。共线点附近的不稳定流形并非一片乱麻,里面嵌着性质规整的周期与准周期轨道家族:平面内的叫 Lyapunov 轨道,空间里绕出光环的叫 halo 轨道,不闭合的准周期版本叫 Lissajous 轨道。这些轨道本身也不稳定——但"不稳定"在工程眼里是个精确的量:偏离的指数增长率有多快、沿哪条方向漂。把这条流形几何算清楚,就能用极小的推力对抗指数漂移。
第二层是维持。卫星在 halo 轨道上漂,任务期间每隔几周点火微调一次,把轨迹按回参考轨道附近。量级值得记住:这类任务的站位维持开销通常在每年几米每秒量级,比低轨卫星的轨道维持还省——不稳定点的"贵",贵在监控与算法,不贵在燃料。第三层是入轨:航天器并不直接飞到泊位,而是沿稳定流形滑进去——那条流形像一条免费的水道,入泊操作因此省下大量燃料;同理,离泊时沿不稳定流形滑出,几乎不用点火。深空任务图上的"零燃料转移走廊",画的就是这些流形管道。
图 6-2 深空泊位地图:日地与地月的灯塔岗哨
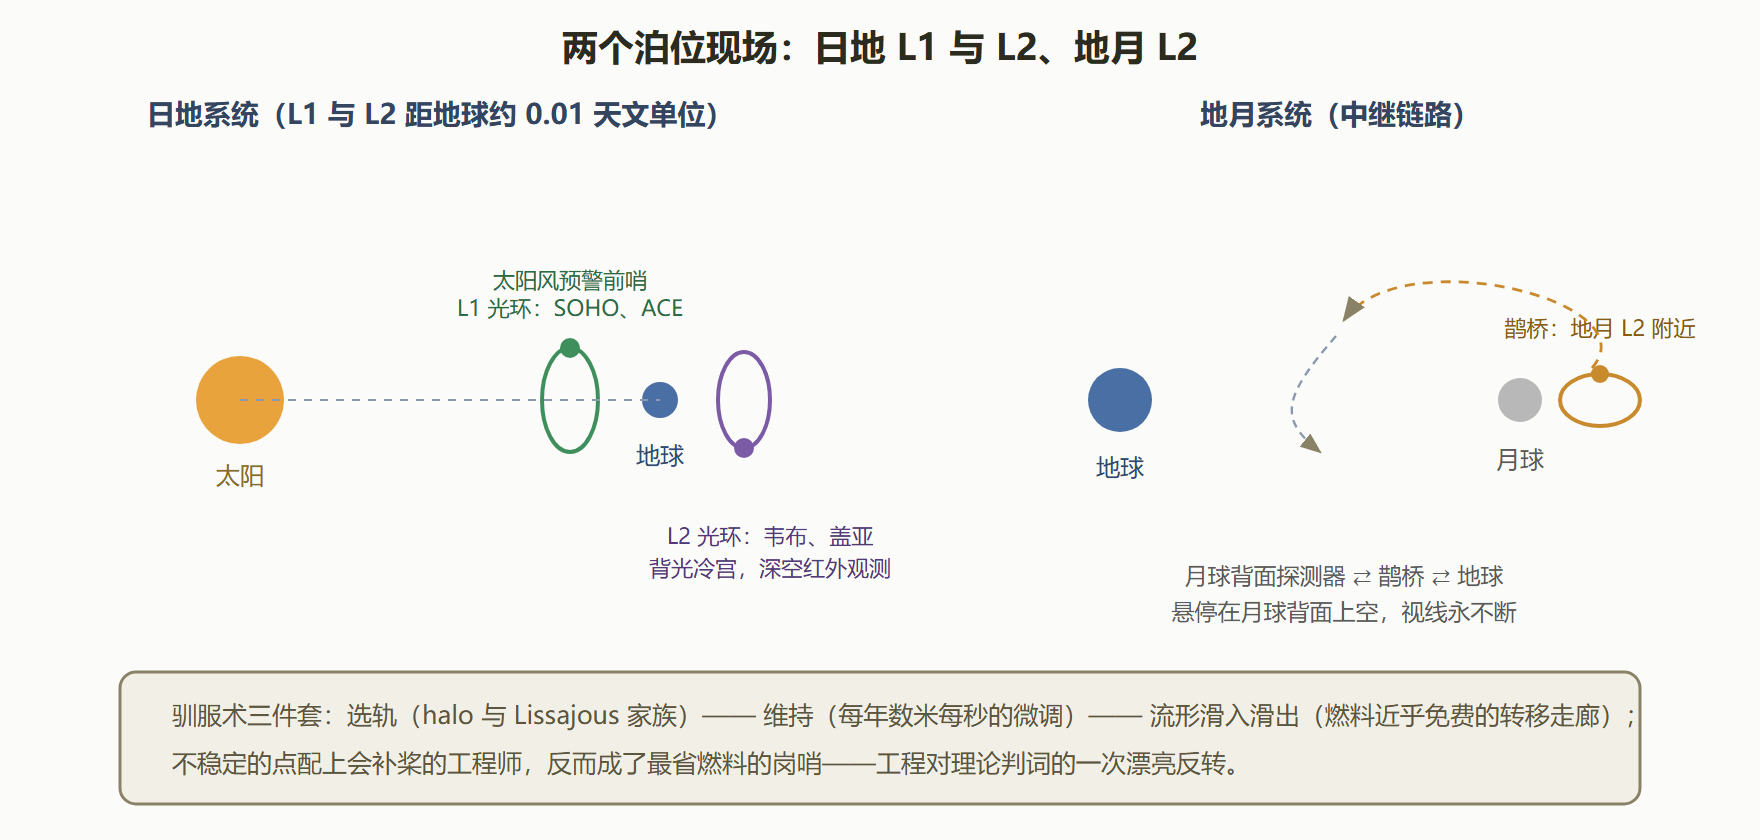
标本复盘一:韦布望远镜为什么住 L2
按本册一贯的复盘格式拆解这个最著名的泊位决定。背景:红外望远镜最怕两样东西——热与光变。仪器要在极低温度下工作,且日、地、月的光照必须长期稳定遮挡。操作:选址 L2。在这个位置上,太阳、地球、月球几乎排在同一个方向上——遮阳帘一面朝它们张开,另一面就是纯粹的深空黑暗;泊入绕 L2 的 halo 轨道,尺度大约相当于地月距离量级,且这个距离上地球的阴影效应可以忽略,光照全年近似恒定。发射后,望远镜沿精心规划的转移轨道飞行约一个月,以近乎"软着陆"的姿态沿稳定流形滑入泊位。结果:遮阳帘温差逾三百摄氏度的两面各司其职,镜面温度稳稳压在几十开尔文,观测连续性远超近地轨道的"每圈一食"状态。解读:这个决定里最妙的是"三体几何换工程减负"——用拉格朗日点的天然几何,一次性解决遮挡、温控与光照稳定三个难题;代价是选址在不稳定点上,需要长年站位维持,且不能再修(L2 无维修窗口),可靠性预算全压到发射之前。变式:热木星类任务或太阳观测需求会把泊位挪到 L1——同一套几何,换一边驻扎,得到的就变成了"永远盯着太阳"的前哨。选址的艺术在于:先列观测需求,再让五座灯塔认领。
标本复盘二:鹊桥与月球背面的传声筒
月球被潮汐锁定,背面永远背对地球——嫦娥四号要落月背,通信链路先断。背景:需要一颗中继星,位置必须同时"看得到"月背着陆区和地球。操作:把中继星泊在地月 L2 附近的 halo 轨道上。L2 在月球外侧,从那里望月球背面毫无遮挡,望地球也只隔着一个月球直径量级的距离角;配合一条精心设计的周期轨道,中继星与月背、地球的视线几乎常年不断。结果:月背探测器经由鹊桥转发,与地球建立起稳定链路——人类第一次在月球背面实现"实时通话"。解读:这个案例把限制性三体的工程价值推向了新的精细度——地月系统的质量比不算太小,椭圆型摄动显著,中继轨道的设计是在椭圆型限制性三体框架里做的,比日地的圆型版本难一档;它的成功说明第 1 章分类地图上的"椭圆型"格子,如今已是成熟的工程车间。变式:同样的思路正在被推广到更多的"背面"——月球导航星座的构型研究里,多个拉格朗日点组合成链,让定位信号覆盖整个月面。
动手演练:验算中继几何
实验背景:中继链路能否常年不断,可以用几何快速验证。操作:用 3.1 节的五次方程算出地月 L2 距月球的距离,再检查从 L2 附近的一条 halo 轨道(用轨道半径做偏移量)看地球与月球背面各点的视线角。代码如下:
import math def l2_distance_from_secondary(mu): """地月系统的 L2 距较小主星距离(归一化间距为 1)""" def bal(r): return (1 - mu) + r - (1 - mu) / (1 + r) ** 2 - mu / r ** 2 lo, hi = 1e-6, 0.5 for _ in range(200): mid = 0.5 * (lo + hi) if bal(lo) * bal(mid) <= 0: hi = mid else: lo = mid return 0.5 * (lo + hi) mu_moon = 0.0123 # 月地质量比 dist_unit_km = 384400.0 # 地月间距 r_l2 = l2_distance_from_secondary(mu_moon) print("L2 距月球:", round(r_l2 * dist_unit_km), "公里") # halo 轨道半径取 8 万公里量级,检查对地球的视线遮挡角 halo_r = 80000.0 r_l2_km = r_l2 * dist_unit_km # 从 L2 附近看月球背面边缘:月心角多少度内可见 half_angle = math.degrees(math.asin(1737.0 / r_l2_km)) print("L2 点覆盖月球背面的月心角约:", round(2 * half_angle, 1), "度") # 地球方向遮挡检查:halo 偏移后地球视线与月球视线的夹角 angle_offset = math.degrees(halo_r / r_l2_km) print("halo 偏移带来的视线角变化约:", round(angle_offset, 1), "度")
结果:L2 距月球约六万余公里,halo 轨道偏移带来的视线角变化不到一百度,而 L2 覆盖月背的月心角超过一百六十度——中继星在轨道上往复,月背与地球的视线全程无月体遮挡。解读:三行输出回答了"中继星为什么不怕被月亮挡住"这个直觉疑问:L2 离月足够远,月球的视直径在那里张角很小,加上 halo 轨道的上下偏移,遮挡几何轻松解开。变式:把质量比换成日地量级重跑,L2 距离的量级变化会让你直观看到"质量比决定泊位半径"的立方根规律,与 3.1 节的结论互相咬合。
本节要点回顾
- 历史反转:共线点从"不稳定故无用"到深空基础设施承重墙,转折点是 halo 轨道加站位维持的驯服术;
- 驯服三件套:halo 与 Lissajous 选轨、每年数米每秒的维持开销、稳定流形滑入与不稳定流形滑出的零燃料走廊;
- 韦布标本:L2 的三体几何一次性解决遮挡、温控与光照稳定,代价是不可维修与长年维持;
- 鹊桥标本:地月 L2 中继把椭圆型限制性三体变成成熟车间,月背通信链路常年不断;
- 几何验算:五次方程加三角检查就能回答"中继会不会被挡"——第 3 章的灯塔在此兑现为工程参数。
灯塔兑现完毕。下一站算另一笔账:旅行者号每次飞掠行星白捡的速度,究竟是从谁的账上划走的。