5.2 并行成像(Parallel Imaging)
5.2 并行成像:线圈阵列当第二组梯度
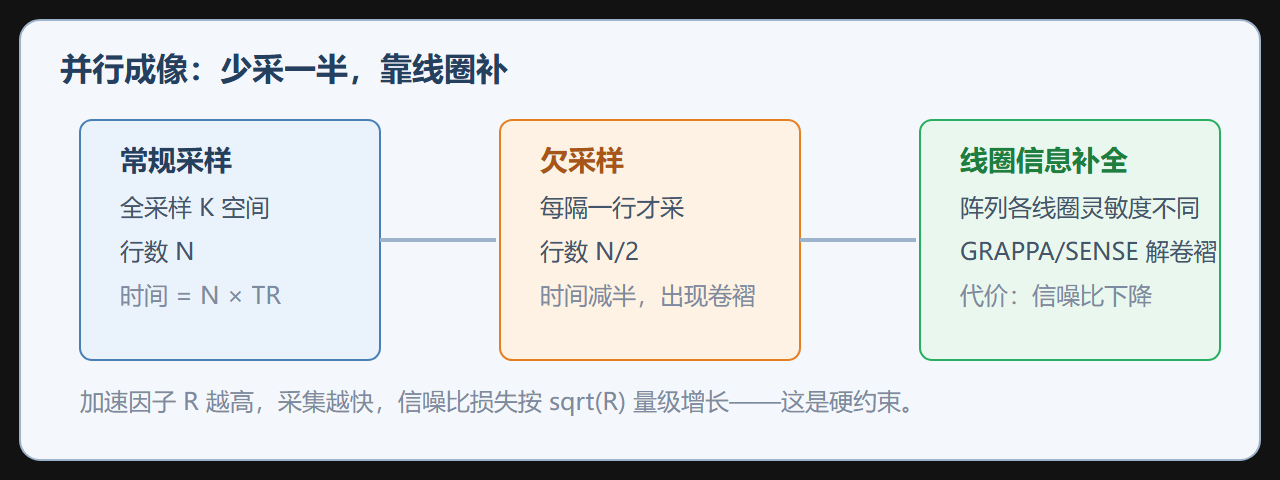
相位编码每步都要一次激发,这个"慢"的根源有没有绕开的办法?并行成像的答案是把多通道线圈变成第二把空间刻度尺:同一个体素在紧贴的线圈与远离的线圈里读出的信号强度不同——这种"位置决定权重"的特性本身就是空间信息。既然线圈已经"知道"了一部分位置信息,相位编码就可以少做几步,缺的数据由敏感度模型算出来。多通道线圈阵列因此从"SNR 增强器"升级成了"时间压缩器"。
两大算法家族
SENSE(图像域):先把欠采的全卷绕图像重建出来——欠采因子 R 的直接后果是视野缩小 R 倍,R 个位置的信号被折叠到一个像素里;然后解一组线性方程:每个卷绕像素的信号 = R 个真实位置信号按各自线圈敏感度加权之和。敏感度图越准、各线圈敏感度差异越大,方程解得越干净。GRAPPA(K 空间域):不解方程,而是"学规律"——用采集到的完整行数据训练出若干核(比如:给定相邻 R+1 行,欠采的中间行该是多少),再滑动补全所有欠采行。它不需要显式的敏感度图,对场不均匀更鲁棒,代价是需要额外的参考行(ACS)。
两种算法殊途同归:都拿"线圈知道位置"这笔资产换相位编码步数。工程选择上,SENSE 的缠绕伪影对敏感度估计误差敏感,GRAPPA 的残差伪影对运动与噪声敏感,现代序列两者都有实现,EPI 上 GRAPPA 更常见,三维体积上两者平分秋色。
加速的账本:G 因子噪声
加速不是免费的。欠采 R 倍意味着采样时间缩为 1/R,按 1.3 的标度律 SNR 本身要除以 √R;再叠加一笔"翻卷解绕税"——G 因子:解绕过程对噪声做了线性组合,某些位置(通常是敏感度差异最小的中心区域或深层组织)的组合系数大,噪声被放大 G 倍。总账是 SNR_加速 = SNR_全采 / (G·√R)。G 因子随 R 上升、随线圈几何劣化,临床可用的上限因此不是算法决定的,而是这条 SNR 曲线什么时候跌破诊断可用线——G 因子图(序列参数的一部分)就是每次加速前的可行性报告。
| 加速因子R | SNR本底1/√R | 典型G(8通道,腹部) | 总SNR损失 | 可用性 |
|---|---|---|---|---|
| 1 | 1.00 | 1.0 | 0% | 基准 |
| 2 | 0.71 | 1.1-1.3 | ~30% | 常规 |
| 3 | 0.58 | 1.3-1.8 | ~45% | 需权衡 |
| 4 | 0.50 | 1.8-3+ | >60% | 高场/专用线圈 |
对图像的影响
并行成像在 EPI(5.1)里身兼三职:缩短读数链压畸变、缩短回波间隔减 T2* 模糊、单层时间更短冻结运动。在三维序列里它砍的是第二个相位编码维度或层间编码,回波链更短、模糊更少。它的伪影签名也各有性格:SENSE 失效呈"残余缠绕"——本应分开的结构出现半透明叠影,位置恰在视野 1/R 分界处;GRAPPA 失效呈"结构化残差"——高对比边界旁的毛刺与噪声纹理。两种都不同于经典热噪声的均匀颗粒,看到"有形状的噪声"先查加速参数。
一个完整的参数推演案例
背景:心脏电影成像,需 20 帧/秒的时间分辨率,单帧全采时间 40 ms 远超预算。操作:选 GRAPPA 加速因子 3(收缩期相位的运动补偿处理),32 通道心脏线圈提供敏感度梯度,ACS 行占 24 行;单帧时间压到 13 ms,帧率达到 25 帧/秒。结果:心室壁运动在各时相清晰可辨,心尖部(线圈敏感度弱区)G 因子升至 1.9,局部噪声明显高于基底段。解读:加速因子 3 的账本 = 本底 √3 损失 × 心尖 G 因子 ≈ 55% SNR 损失,落在可用线内但空间分布不均。变式:若把 R 推到 4 且叠加时域共享(TGRAPPA 类),帧率可达 50 帧/秒,但 G 因子与欠采本底叠加让心尖接近失效——高速心脏成像的极限从来不是梯度,而是线圈几何决定的 G 因子地形图。
边界与坑
第一个坑:敏感度图过期。线圈位置随患者移动而变,扫描中途大幅运动后沿用旧敏感度图,SENSE 的解绕从"方程"变成"猜谜"。第二个坑:加速因子叠加的错觉。两个维度各加速 2(总欠采 4)不是简单的"各损失 √2",G 因子在两维联合下可能远超线性预期,可行性必须按联合因子评估。第三个坑:把并行成像的噪声纹理当病灶。G 因子热点在特定解剖(心尖、中心视野)规律出现,读图前先看一眼 G 因子图,比事后争论"是病灶还是伪影"便宜得多。
敏感度图的获取与保鲜
并行成像的可靠性系于敏感度图的新鲜程度。获取方式分三代:独立校准扫描(序列前专门扫低分辨率体数据)最稳但费时间,且在扫描中途运动后立即过期;自校准(ACS,GRAPPA 的标准做法)把校准行嵌进正式采集里,代价是几行额外数据,换来校准与成像的时序一致性;在线估计(从欠采数据本身用迭代方法解敏感度)最省数据但对噪声与结构假设最敏感。保鲜的关键是识别"什么时候必须重估":患者大幅运动、扫描切换层块、或序列跨了较长时间窗,都该触发重校。工程习惯是把敏感度图的质量指标(拟合残差、平滑度)打印进每次扫描的日志——它是并行成像链路里唯一能提前预警的部件。
通道数与加速的现实上限
"32 通道是不是就能加速 32 倍"是并行成像最常见的误解,通道数与可用加速的关系要拆开算。可用加速的上限由敏感度的独立性决定:8 通道里若有两个位置贴近、敏感度几乎相同,有效独立通道只有 7 个;矩阵维度的分配也各有限制,层向加速的上限通常远低于面内。经验上,单维加速的安全上限约为该维独立通道数的一半;两维联合加速按独立性最弱的一维封顶。设备的通道数还在另一处打折:噪声相关性让部分通道"名义独立、实际相关",降噪预处理(PCA 类)常把 32 通道压缩成 20 来个有效通道。买线圈看通道数的正确姿势是问两个问题:通道的几何分布针对哪个解剖、敏感度互补性在目标区域有多强——这两个答案比通道总数更能预测加速性能。
本节要点回顾:线圈敏感度是第二把空间刻度尺;SENSE 解方程、GRAPPA 学核;加速账本 = √R 本底 × G 因子,地形图决定可用上限。下一节看算法如何在没有敏感度先验时继续省数据。