4.3 模拟量标定与PID整定
4.3 模拟量标定与PID整定
本节摘要:模拟量处理分两步走:标定把电流信号翻译成工程量,PID让被控量稳定追随设定值。本节给出青线储液罐液位回路的完整实录——从标定公式、滤波选择,到首次整定的响应曲线与防积分饱和配置,每一步都对应可复现的操作。
布尔逻辑的世界非黑即白,模拟量的世界连绵起伏。青线的三十六路模拟量——温度、压力、液位、流量——每一路都要过两道工序才能参与控制:先标定,让数字带着正确的单位;再整定,让回路稳定地追住设定值。这道工序做扎实了,后面第6章的很多"模拟量跳变"故障就根本不会发生。标定与整定的次序不可颠倒:单位都不对的量,整得越准错得越稳——这是模拟量工作的第一条纪律,也是本节的行文顺序。
标定:先把单位翻译对
变送器把物理量变成4至20毫安的电流信号,模拟量模块把电流变成整数——比如零至二万七千多的原始值。程序里的液位显示与控制要的是毫米或百分比,中间隔着一次线性换算。标定的数学并不高深,容易翻车的是两个断点:量程下限对应4毫安而不是0毫安——如果按0毫安换算,所有读数整体偏低四分之一量程;断线时电流低于4毫安,模块读数会跌到量程之外——识别并利用这个"负值区"做断线检测,是4至20毫安制的百年智慧。
// 青线标定功能块核心:通用线性换算加断线检测 Level_Raw := AI_Read(Channel := 3); // 原始值 IF Level_Raw < 3686 THEN // 低于约3.6mA Sensor_Fault := TRUE; // 断线判定 Level_PV := 0.0; ELSE Sensor_Fault := FALSE; Level_PV := (Level_Raw - Raw_Min) * (Eng_Max - Eng_Min) / (Raw_Max - Raw_Min) + Eng_Min; // 线性映射到工程量 END_IF;
标定不是算完就完,要现场验证。青线的做法是三点验证:空罐读数、水位对齐罐壁刻度一半时的读数、满罐读数,三点对上才算标定合格。有次验证发现全程偏差稳定两厘米——变送器安装零点与罐底不齐所致,改参数修正。现场验证五分钟,比投产后的产量偏差好查一百倍。
PID:三个旋钮的直觉
PID控制器每拍回答一个问题:现在离目标差多少(比例),攒了多久(积分),变化多快(微分)。比例是即时反应,差得越多推得越猛,但纯比例控制总留一点静差——推力正比于差距,差距为零推力也为零,设备就停在差一点点的位置。积分负责消灭静差:只要还有差距,就持续累积修正量,水滴石穿。微分预判趋势:变化太快就先踩一脚,抑制超调。三个旋钮各司其职:比例管反应、积分管归位、微分管刹车。
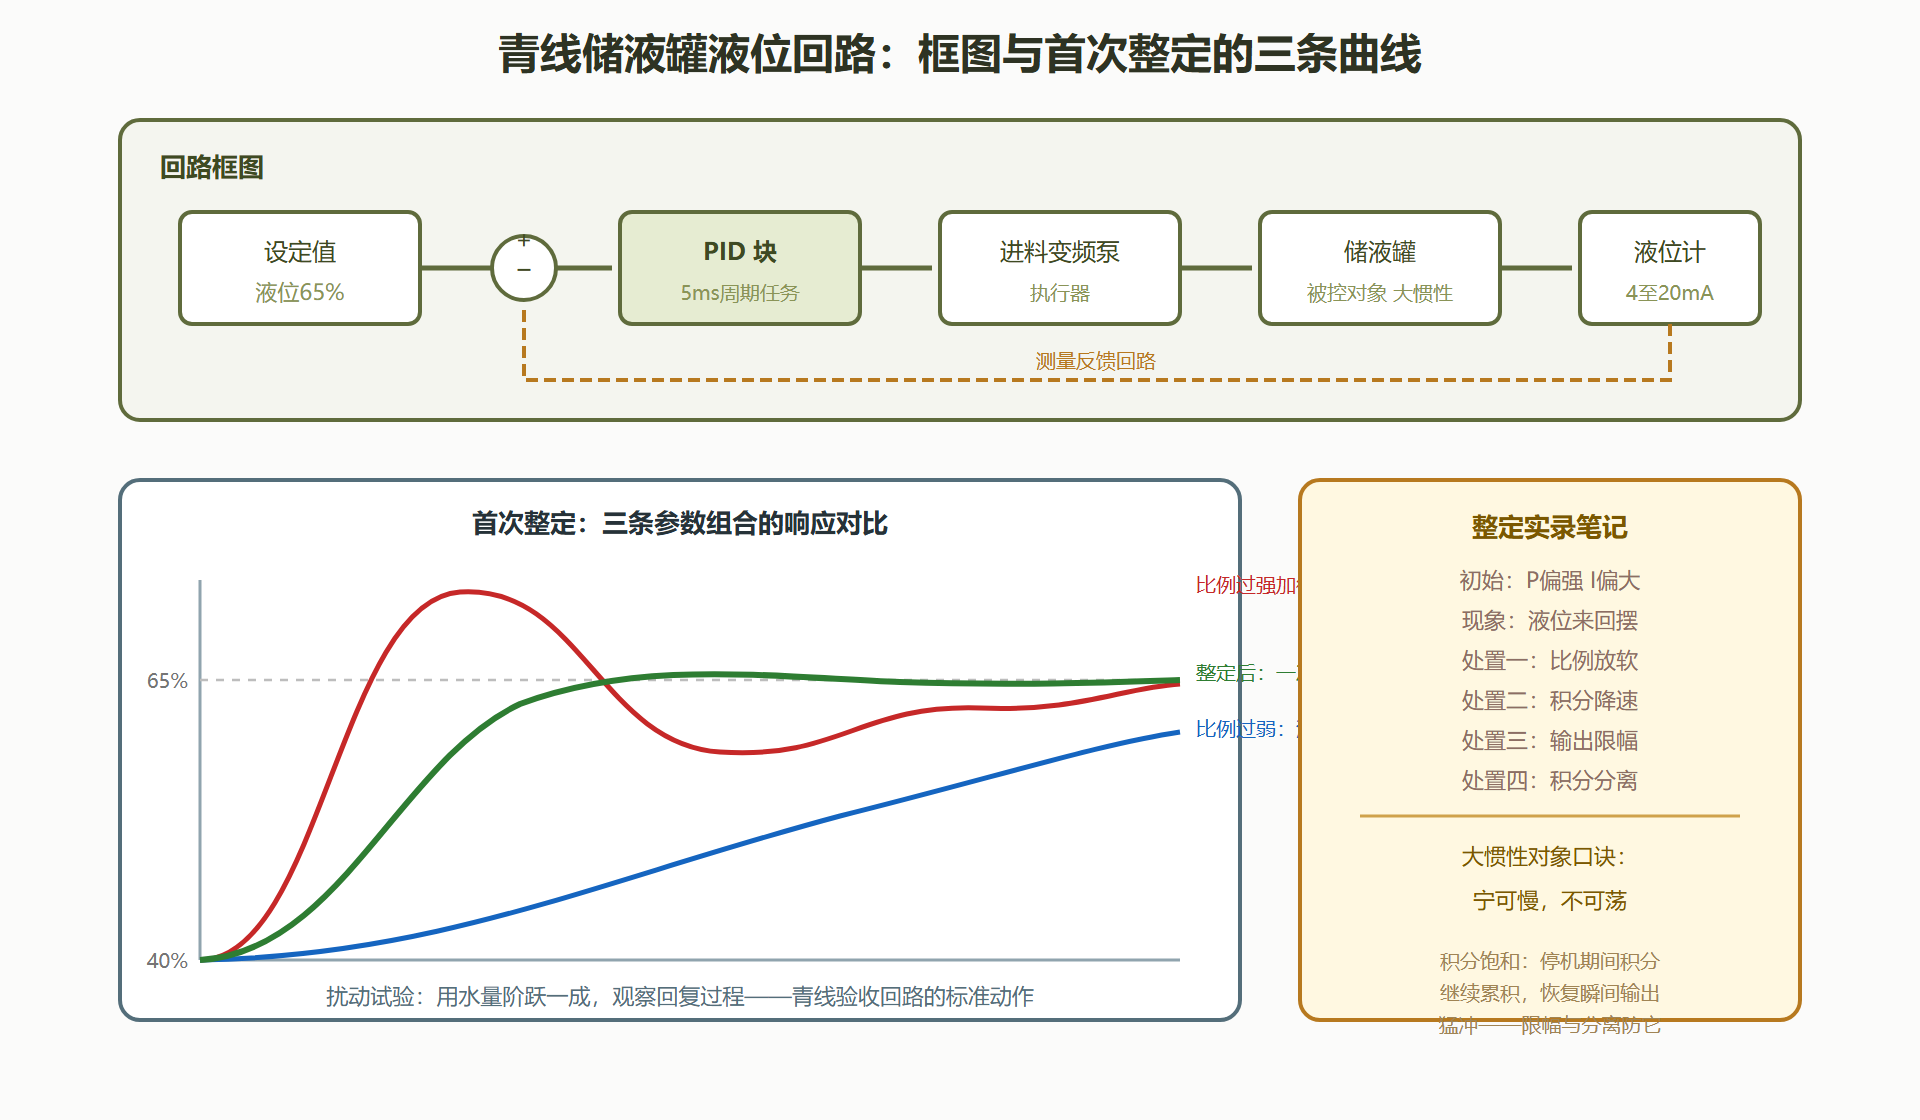
图 4-3:液位PID回路与整定响应
整定实录:从来回摆到稳如老狗
青线储液罐是个大惯性对象:进料泵开到最大,液位也要几十秒才见动静。首次整定我们抄了教科书参数,结果投水试验时液位像钟摆一样来回晃。整定过程就是三个旋钮的对话:先把比例放软,摆动幅度立刻收窄但仍不收敛;再把积分时间拉长——积分是"急脾气",对大惯性对象必须让它慢下来;最后加输出限幅与积分分离:偏差过大时积分暂不参与,防止开机瞬间积分早已攒出一只怪兽。三轮之后得到图里那条绿线:一次小超调,两分钟内稳住。整定的全部过程记录在整定日志里:每次改了什么参数、响应曲线快照、当班环境温度——半年后液位出现缓慢摆动时,翻出日志对比,发现是冬季水温变化改变了系统增益,微调比例即平。整定日志让PID从"调到好为准"变成"知道为什么好"。
三条工程配置与参数同等重要。采样周期五毫秒放循环中断任务——控制周期必须比对象响应快两个数量级,2.4节的任务分账在此兑现;输入滤波一拍加权平均,滤掉液位计的高频毛刺,防止微分项被噪声放大成抖动;手自动无扰切换——手动改自动的瞬间,PID的内部累积量先对齐当前输出再接管,否则每次切换都是一次人为扰动。这三件配置在所有PID回路里通用,值得整段抄进你的功能块。
多回路协作:液位与压力的连环
单回路整定是基本功,产线的考题经常是多回路耦合。青线灌装区有一个经典连环:灌装速度提升时,储液罐液位下降加快,液位回路加大进料泵——泵全开时供水管网压力被拉低,影响同管网的其他设备。三个回路通过物理介质悄悄耦合,各自单整定时都表现良好,联起来就出现周期性的互相追赶。解法不在调参,在解耦:给液位回路加变化率限制(防止它猛拉泵),给泵加最低转速死区(避开管网压力敏感区),再给灌装提速做一个"液位预充"前置条件——提速前先把液位抬到高位。物理耦合的回路,参数永远调不出解耦的稳定,结构上的缓震才是一劳永逸。
这类问题在虚拟调试阶段就能暴露大半:7.2节的产线模型带着真实的管网特性,多回路联跑两小时,追赶现象自己浮出水面。这也是"整定要在最接近真实的层级做"的含义——单回路仿真里完美的参数,到了耦合现场可能完全陌生。
模拟量的另一面:输出通道与整定之外的细节
讨论多集中在输入,输出通道同样有讲究。模拟量输出(给变频器的速度给定、给比例阀的开度指令)标定逻辑与输入对称:工程量到原始值的映射,同样要做现场三点验证——给定零、百分之五十、满量程,用万用表在端子上量电流核对。输出特有的一个坑是"断线后的行为":通信或程序异常时,输出通道保持最后值还是回零,直接决定执行器往哪个方向走——青线的规矩是安全相关的给定通道配置为看门狗失效回安全值,与6.1节输出安全侧一脉相承。
滤波与量程之外还有一个全天候适用的忠告:模拟量的"怪"先查物理再查软件。接线端子氧化、屏蔽层断开、变送器漂移,这些物理原因贡献了模拟量异常的七成;程序与参数只占三成。青线的排错顺序历来是"先万用表后监控表"——物理层的确定性证据,永远优先于软件层的推理。
本节要点回顾
- 标定两断点:量程下限是4毫安不是0,低于4毫安是断线检测的天然信号;
- 三点验证:空、半、满三点点位核对,现场五分钟防住投产后的产量悬案;
- 旋钮直觉:比例管反应、积分管归位、微分管刹车,大惯性对象宁可慢不可荡;
- 三件标配:快周期任务、输入滤波、手自动无扰切换,与参数同等重要。
连续量驯服了,下一节处理最精确的动作:伺服轴的运动控制。