3.3 参数与动态配置
3.3 参数与动态配置
本节摘要:参数是第四种通信原语,也是唯一自带"存储语义"的一种:每个参数挂在节点上、有类型、可被运行时修改、可从 YAML 覆盖。本节讲清参数的声明与读取、YAML 覆盖规则、动态回调的写法与边界,并用巡检机器人限速参数的完整方案示范"不改代码、不重启进程"的现场调参怎么做。这一节也是第 4 章 Launch 系统注入配置的前置知识。
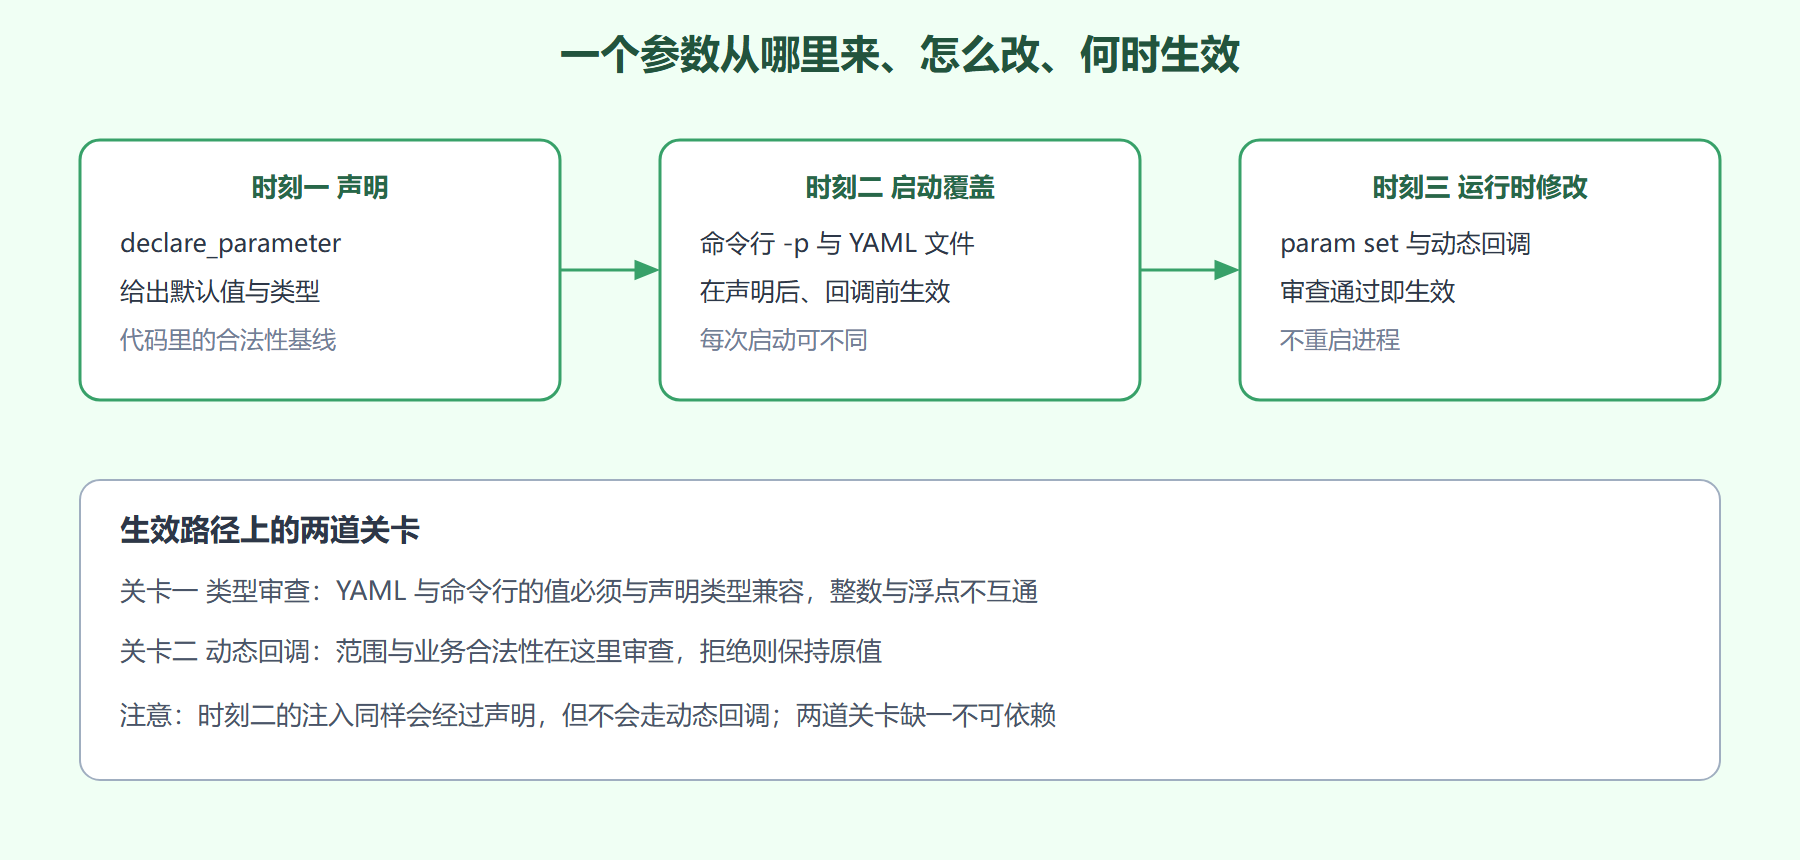
配置的三个时刻
把"配置"这个词拆开看,它有三个时刻:写代码时确定的(编译期常量)、启动时确定的(命令行与文件注入)、运行时还会变的(现场调参)。ROS2 参数系统同时覆盖后两个时刻,而且用同一套机制——这是它与"读个配置文件"的本质区别。理解三个时刻的分工,参数就用对了九成。
一、声明、读取与类型系统
ROS2 的参数必须先声明后使用(除非节点显式允许未声明访问,不建议)。声明的意义在于给出名字、类型、默认值,以及可选的描述与约束:
import rclpy from rclpy.node import Node class PatrolNode(Node): def __init__(self): super().__init__('patrol_node') # 声明:名字、默认值;返回实际生效值(可能已被启动参数覆盖) self.declare_parameter('max_speed', 0.8) self.declare_parameter('patrol_points', ['A区', 'B区', 'C区']) self.max_speed = self.get_parameter('max_speed').value # 动态回调:外部修改参数时触发 self.add_on_set_parameters_callback(self.on_param_change) def on_param_change(self, params): from rcl_interfaces.msg import SetParametersResult for p in params: if p.name == 'max_speed' and p.value < 0.0: self.get_logger().error('限速不能为负,拒绝修改') return SetParametersResult(successful=False) if p.name == 'max_speed': self.max_speed = p.value self.get_logger().info(f'限速已更新为 {p.value}') return SetParametersResult(successful=True)
三个工程细节。第一,declare_parameter 的返回值就是"实际生效值"——启动参数可能已覆盖默认值,用它初始化成员变量,别再读默认值。第二,参数类型跟随首次声明:声明成 double 后,外部传整数会被拒绝(除非声明时用动态类型),这是很多"运行时设置参数失败"的根因。第三,动态回调是集中审查点:合法性校验、范围检查都在这里做,拒绝就返回 unsuccessful,系统保持原值——参数系统的"事务性"就体现在这。
二、YAML 覆盖与命令行操作
启动时注入参数有两条路:命令行与 YAML 文件。命令行适合临时调试,YAML 适合正式配置。
# 命令行注入 ros2 run my_pkg patrol_node --ros-args -p max_speed:=0.5 # 查询与运行时修改 ros2 param get /patrol_node max_speed ros2 param set /patrol_node max_speed 0.3 # 触发动态回调 # 巡检节点的日志:限速已更新为 0.3 —— 不重启,立即生效
# patrol_params.yaml:正式配置 /**: # 通配任意节点名,也可写具体节点名精确匹配 ros__parameters: max_speed: 0.8 patrol_points: - A区 - B区 - C区 safety: min_obstacle_distance: 0.6
ros2 run my_pkg patrol_node --ros-args --params-file patrol_params.yaml
YAML 的匹配规则值得记牢:/** 通配所有节点,写具体节点名只命中该节点;同名节点在多个命名空间下时,用 /ns/node_name 精确寻址。参数文件里类型必须与声明兼容,YAML 里的 0.8 是 double、0 是整数——配置文件里写错类型,运行时参数会以"声明拒绝"收场,报错信息里通常能看到类型不匹配字样。
图 3-3:参数的三个时刻与生效路径
三、现场复盘:给巡检机器人做一套可调的限速
背景:巡检机器人白天在人流区作业,限速 0.8 米每秒;夜里同一个园区分流,可以放到 1.2 米每秒。运维同学不想碰代码,也不该碰。
操作分三步。第一步,把 max_speed 声明进节点(如上),动态回调里加"非负且不超过 1.5"的范围审查;第二步,准备两份 YAML:白班限 0.8、夜班限 1.2,由启动脚本按当前班次选文件注入;第三步,交付现场调整能力——运维用 param set 临时降速(比如人流量突增时段),调整记录落在节点日志里。
结果:上线一个月,运维做了十一次临时降速、两次班次配置切换,全程没有一次重启,也没有一次需要开发介入。解读:这套方案的关键设计不是"用了参数",而是职责分层——代码守住安全底线(回调里的范围审查),配置表达场景差异(两份 YAML),现场只拥有临时微调权(param set)。三层权限边界清晰,配置系统才敢开放给非开发角色。
变式一:参数很多时,把 YAML 按职责拆成 safety、motion、network 几份文件,启动时按需叠加,比一份千行大文件好维护。变式二:需要"修改持久化"的场景(改完重启仍生效),参数系统本身不给答案,需要运维流程配合——要么改 YAML 源文件,要么用第 4 章 Launch 的参数目录约定。
⚠️ 常见坑:节点还没声明参数,外部就 param set,会收到"参数未声明"的拒绝——这不是故障,是声明制的正常表现。启动顺序敏感的场景(Launch 里先起参数服务器再起业务节点)会在第 4 章系统解决。
本节要点回顾
- 参数覆盖三个时刻:声明给基线,启动注入给场景,运行时修改给现场;
- 声明制是安全网:类型与合法性在声明与动态回调两道关卡审查,拒绝即回滚;
- YAML 通配与精确匹配并存,配置文件按职责拆分优于单一大文件;
- 职责分层是配置系统的灵魂:代码守底线、文件定场景、现场只调临时值;
- 参数修改不重启进程,但持久化需要文件层面的流程配合。
四种原语齐了。下一章解决一个更系统的问题:这么多节点、这么多参数,启动时怎么优雅地把它们组织起来。