4.2 组合式开发
4.2 组合式开发
本节摘要:默认情况下每个节点住在自己的进程里,跨进程通信要经过序列化与网络栈。组合式开发提供另一种部署形态:多个节点装进同一进程,通信走共享内存,序列化开销直接消失。本节讲清组件与普通节点的代码差异、动态加载与静态组合两种方式、进程内通信的触发条件,以及它换来的性能与付出的调试代价之间的权衡。
同一个功能的两种住法
先把一个概念辨析做掉:组件(component)不是新的节点类型,而是同一份节点代码的另一种打包方式。普通节点编译成可执行文件,组件编译成动态库,由容器进程加载。功能一模一样,区别只在"住在哪"以及由此带来的一切。本节的任务是把"住在哪"这件事的利弊算清楚。
一、组件的代码形态:去掉 main 函数
写组件的代码改动小到令人意外:把 main 函数删掉,节点类注册成可加载组件即可。
// 与普通节点唯一的代码差异:继承 rclcpp_components 注册宏 #include "rclcpp_components/register_node_macro.hpp" class MyCameraProcessor : public rclcpp::Node { public: explicit MyCameraProcessor(const rclcpp::NodeOptions& options) : Node("camera_processor", options) { sub_ = create_subscription<Image>("image_raw", 5, std::bind(&MyCameraProcessor::on_image, this, _1)); pub_ = create_publisher<Image>("image_processed", 5); } private: void on_image(const Image::SharedPtr msg) { /* 处理并发布 */ } rclcpp::Subscription<Image>::SharedPtr sub_; rclcpp::Publisher<Image>::SharedPtr pub_; }; RCLCPP_COMPONENTS_REGISTER_NODE(MyCameraProcessor)
注意构造函数签名:组件必须接受 NodeOptions 参数——容器靠它传入进程内的配置。注册宏做的事是把类信息写进动态库的"目录页",容器按名字找到并实例化。同一个节点类可以同时提供可执行入口与组件注册,部署时再决定用哪种形态,代码不用分叉。
二、加载方式:动态与静态
动态加载用现成的容器进程,运行时按名字装组件,不改一行部署代码就能调整进程划分:
# 起一个容器进程(可以同时给容器自己传参数) ros2 run rclcpp_components component_container # 另一终端:往容器里装两个组件 ros2 component load /ComponentManager my_pkg my_camera_processor ros2 component load /ComponentManager my_pkg my_detector ros2 component list # 查看容器里已装的组件
静态组合把组件链接进自定义的可执行文件,适合交付形态固定的场景——好处是产物单一、启动即全部就位,坏处是改进程划分要重新编译:
// 自己的 main 里静态组装 int main(int argc, char** argv) { rclcpp::init(argc, argv); rclcpp::executors::SingleThreadedExecutor exec; exec.add_node(std::make_shared<MyCameraProcessor>(rclcpp::NodeOptions())); exec.add_node(std::make_shared<MyDetector>(rclcpp::NodeOptions())); exec.spin(); }
两种方式的选择逻辑很简单:调试期用动态加载,进程划分可以随试验随调;产线交付用静态组合,产物确定且少一个"容器进程"的间接层。两者共用同一份组件代码。
三、进程内通信:什么时候真的会走快路
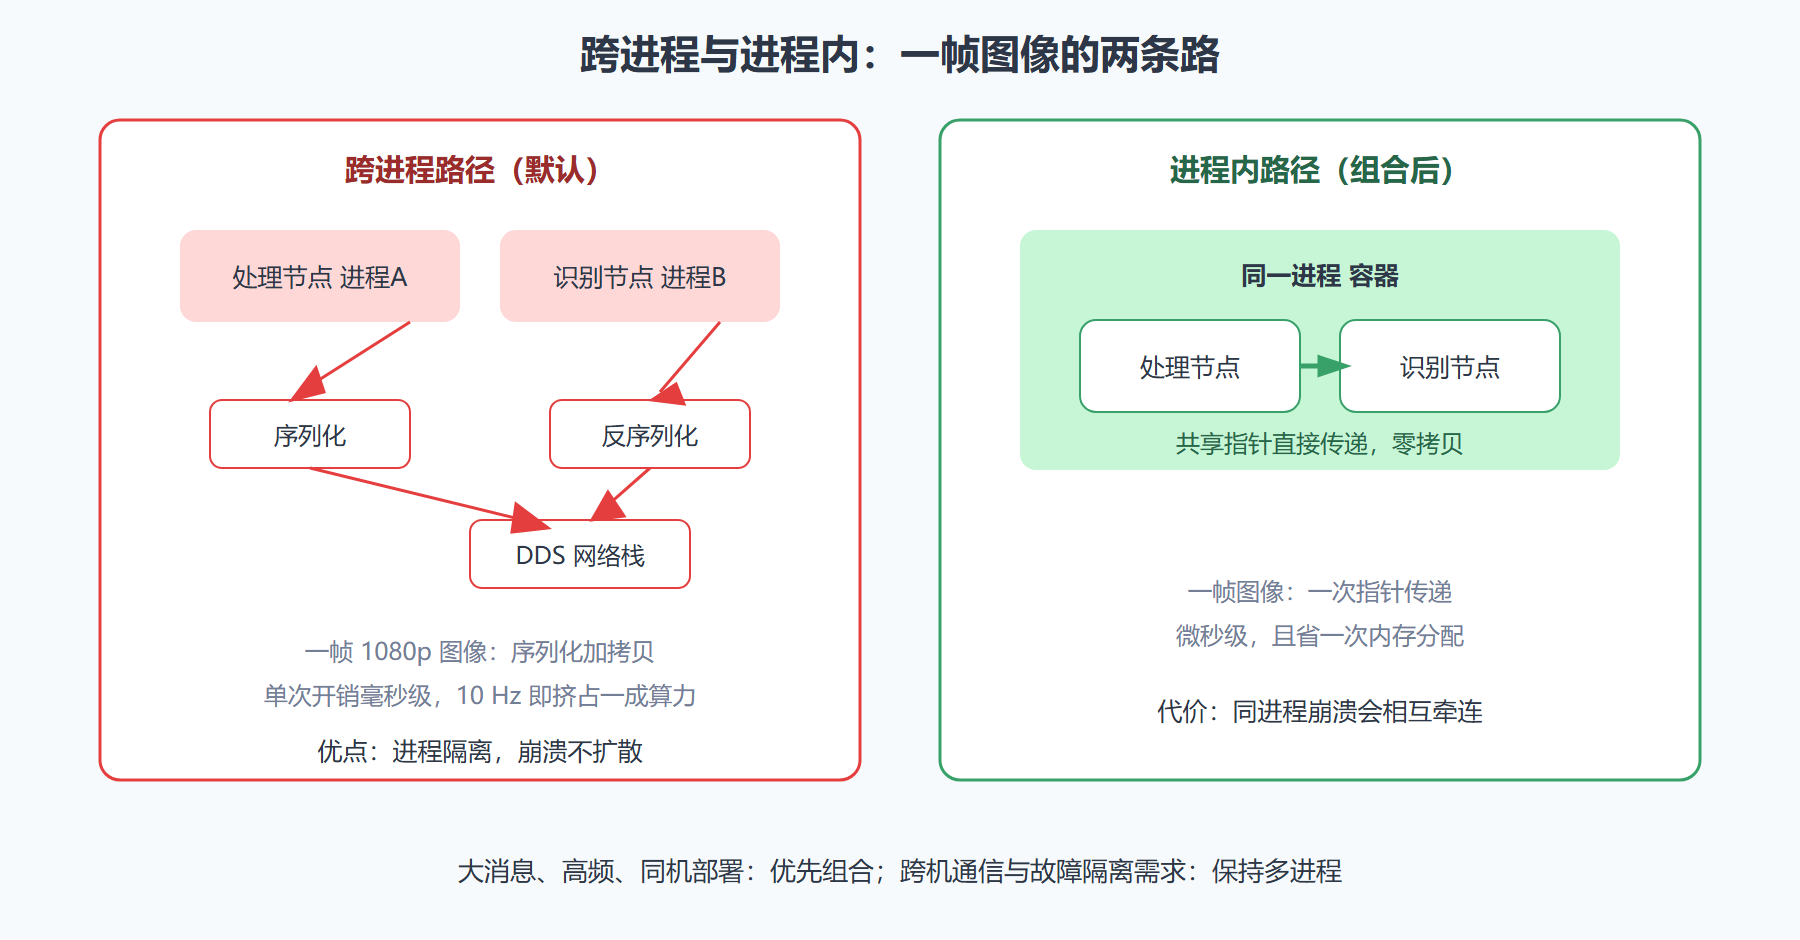
组合的红利是进程内通信(intra-process):同进程的两个节点之间,消息不再序列化、不再过网络栈,发布者把消息的共享指针直接递给订阅者——对图像这类大消息,开销从"每次几毫秒的拷贝"降到"一次指针传递"。但这条快路有触发条件,踩不准就白组合了:
- 发布与订阅的 QoS 必须兼容且使用支持进程内的选项(发布者与订阅者都默认即可,但 reliability 为 best_effort 的订阅收 reliable 的发布这类跨 QoS 组合走不了);
- 消息必须是进程内可传递的类型——ROS2 的类型化发布订阅默认就支持;
- 订阅回调注册时要用支持进程内的接口(rclcpp 里即 NodeOptions 开启 use_intra_process_comms)。
// 开关就藏在这一行 rclcpp::NodeOptions options; options.use_intra_process_comms(true); // 本节点的通信优先走进程内
图 4-1:同一对节点的两条通信路径
四、工程取舍:性能与隔离的天平
组合不是免费午餐,天平的另一端是故障隔离。多进程形态下,识别节点崩溃只是它自己死,处理节点照常运行;同进程形态下,一次段错误带走整个容器。所以组合的适用判据不是"性能不好就组合",而是"这两个节点本来就是一个逻辑单元吗"。相机驱动加即时的图像裁剪节点,组合是自然的——它们共享生死;驱动与远程监控节点之间,保持进程边界是明智的——监控不该有拖垮驱动的资格。
调试透明度是另一个隐性代价:进程内的通信不再出现在某些网络层的观测工具里,ros2 topic 的部分统计对进程内路径失明。遇到"数据明明在发、工具看不见"的困惑,先确认这两个节点是不是被你组合进了同一进程。
💡 关键直觉:进程是故障的防火墙,组合是拆防火墙换性能。拆哪一堵,取决于两侧的信任关系,而不是哪边慢。
本节要点回顾
- 组件是打包方式不是节点类型:去 main、接受 NodeOptions、注册宏,代码改动极小;
- 动态加载用于调试期,进程划分随时可调;静态组合用于交付,产物确定;
- 进程内快路要主动开启:use_intra_process_comms,QoS 兼容是前提;
- 组合拆掉的是故障防火墙,按"逻辑单元"决定组合边界,不按性能焦虑决定;
- 进程内通信会让部分网络观测工具失明,排查时先确认部署形态。
节点的状态与住处都定了,下一节解决最后一个编排问题:按什么顺序、用什么方式把它们拉起来。