8.4 多机器人协同组网
8.4 多机器人协同组网
本节摘要:单机调通的导航栈,第二台机器人一加入网络就会"精神错乱"——两台都叫 robot,都发同名话题,互相吃对方的数据。本节讲清多机组网的两套隔离方案(命名空间与域)的取舍、跨组通信的桥接、以及发现流量随规模增长的应对。多机不是把代码跑两份,而是重新回答"谁是谁、谁能听见谁"。
第二台机器人是一面镜子
单机时代被忽略的假设,多机时代全部现形:话题名全局唯一(两台机器人的 /scan 撞了)、TF 树全局唯一(两套 odom 到 base_link 打架)、参数节点名唯一(param set 不知道该找谁)。多机组网的本质是给这些全局唯一的东西划定作用域。ROS2 给了两把尺子:命名空间在话题与节点名层面切分,域在物理通信层面切分。两把尺子怎么选,是本节第一个要回答的问题。
一、两套隔离方案的取舍矩阵
方案一:命名空间隔离。 同域运行,每台机器人的所有节点挂在自己的命名空间下:robot1 的雷达发 /robot1/scan,robot2 发 /robot2/scan。改动集中在 Launch(4.3 节的 namespace 参数一填,节点内代码零改动),收益是单域内跨机器人可见——协作算法能直接看到彼此的位姿与状态。
方案二:域隔离。 每台(或每组)机器人一个 ROS_DOMAIN_ID,物理层面互相不可见——1.3 节那个"域 42 残留"的故障,在多机场景里就是有意为之的隔离手段。它的收益是彻底的广播隔离:发现流量、组播数据全部不串门,单组规模大时这是性能刚需;代价是跨组通信必须显式搭桥。
| 维度 | 命名空间隔离 | 域隔离 |
|---|---|---|
| 隔离层 | 话题与节点命名 | 物理通信 |
| 跨组互通 | 天然互通(带前缀) | 需要桥接 |
| 发现流量 | 全域共享,随台数增长 | 组内封闭,组间为零 |
| 改造成本 | Launch 层一次性 | 几乎为零 |
| 适用规模 | 小到中集群 | 大集群或安全隔离 |
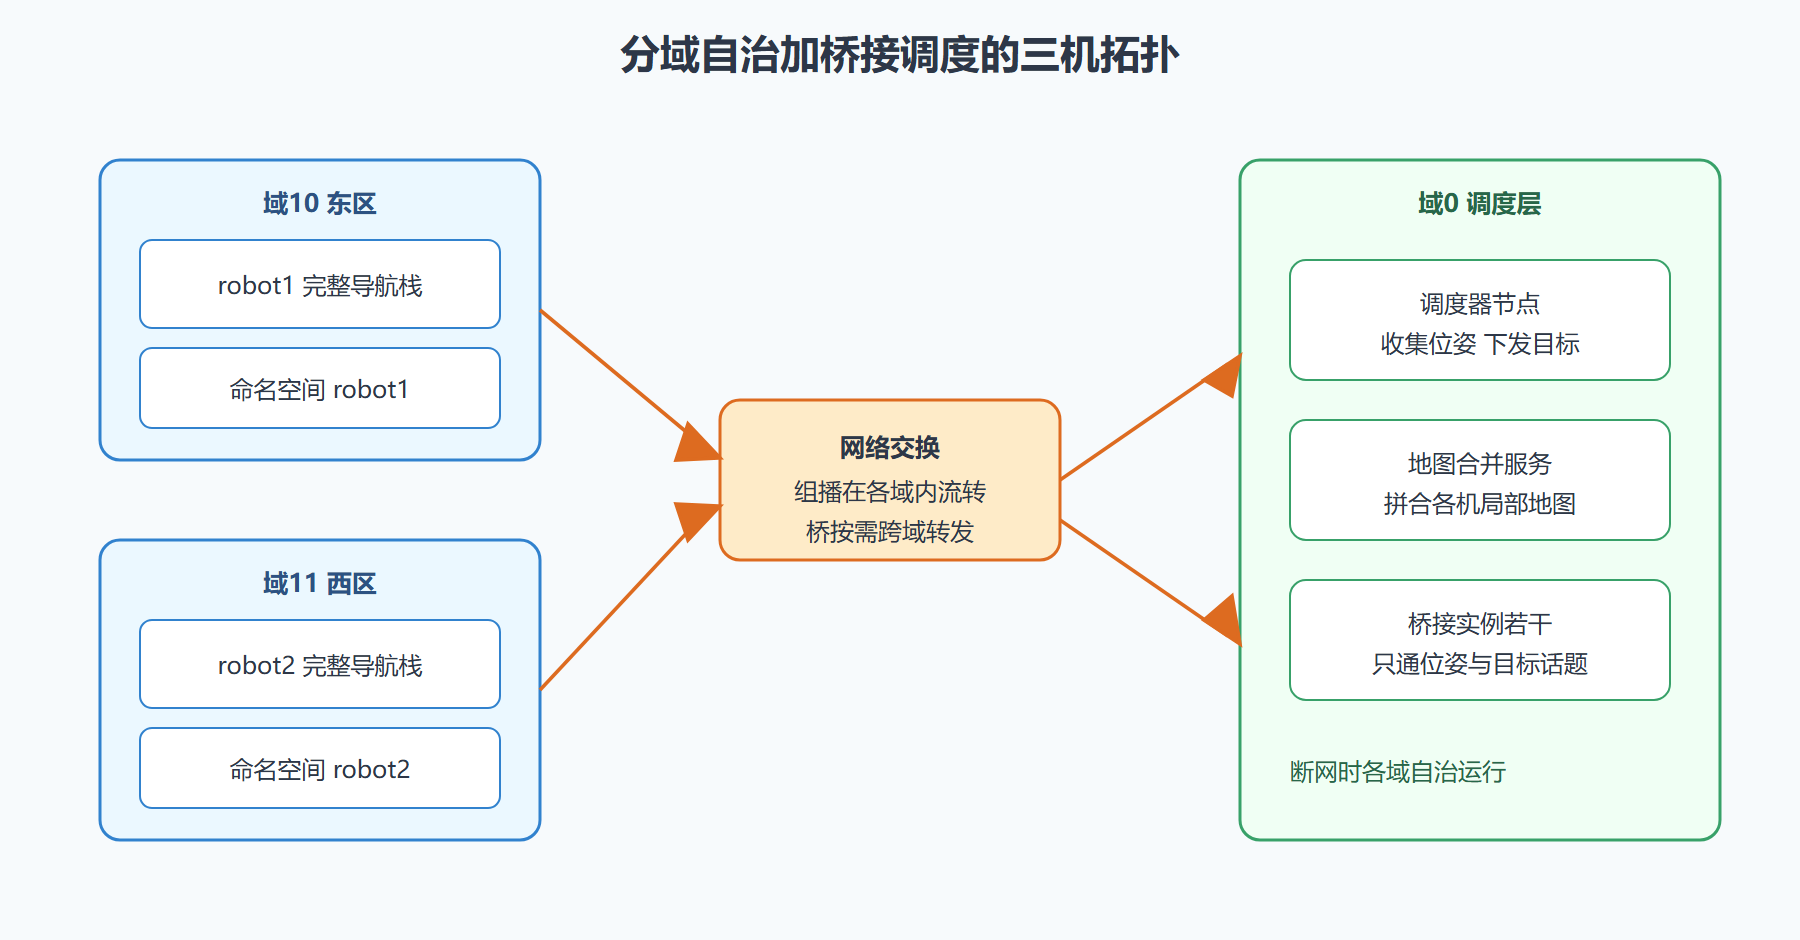
两把尺子不互斥,工程上常见混合:按区域分域(东仓一个域、西仓一个域),域内用命名空间区分台数。判断题只有一道:**这两台机器人需要直接互相看见吗?**需要,同域加命名空间;不需要,分域——隔离本身就是性能与安全红利。
二、跨域桥接与协同的典型拓扑
分域之后需要跨组信息(比如调度器要看得见所有机器人),桥登场。topic bridge 是显式的点对点转译:声明源话题与目标话题,数据在域之间定向流通。它的哲学与 7.3 节的仿真桥一脉相承——只通该通的,不通默认的。
# 调度域里的桥:把两个作业域的位姿话题转进调度域 ros2 run topic_bridge relay /odom /robot_east/odom \ --ros-args -p domain_id:=10 # 源在域10 # 目标侧另一个桥实例写入调度域(域0)
典型三机协同拓扑是:每台机器人一个完整的导航栈(域内自治,断网也能走),一个调度器节点(可以云上或网关上)通过桥收集各机位姿、下发目标。这个架构的抗毁性值得欣赏:网络断了,各机退化为单机模式继续工作,恢复后调度重新接管——比"中心化大脑"架构健壮得多。
图 8-3:三机混合组网拓扑
三、发现流量:规模的天花板
多机绕不开的物理事实:DDS 的发现协议是组播广播,每个参与者周期性自我介绍,也接收所有人的自我介绍。流量随台数的增长是平方级的——十台机器人意味着九十对参与者关系。规模一大,发现流量吃掉带宽、CPU 花在解析无关节点上,传感器的有效带宽被挤占。
应对手段按规模递进。几十台以内:域分组(前面的混合方案)把平方限制在组内,通常够用。再往上:配置发现服务器(discovery server 模式),参与者只与固定的服务器交换发现信息、不再互相广播——从"广场喊话"变成"花名册登记",流量从平方回到线性。带宽预算别忘了 5.4 节的算术:每台机器人的传感器流是持续负载,组网设计先算总带宽,再决定分区方案。
💡 关键直觉:多机系统架构的最优解几乎总是"自治优先"——每台机器先是一台完整的单机,协同是锦上添花。反向设计(机器离了中心大脑就不能动)在第一次网络抖动时就会还债。
四、多机改造实录:从"第二台就乱"到"第十台如常"
组网方案讲完了,用一份多机改造实录看这些方案在真实项目里如何逐步落地——重点是每一步的决策依据,而不是命令本身。
第二步机器人入场,冲突全面爆发。 两台机器人的话题完全同名:互吃对方的扫描、TF 双广播者冲突、RViz 里两台机器人叠加成一只"合体怪"。这正是本节开头说的"全局唯一假设现形"。
第一次改造:命名空间化。 用 Launch 的 namespace 参数给每台机器人的全部节点加前缀,节点代码零改动。一轮改完,话题不再互吃,但两个新问题出现:一是部分写死绝对话题名的代码(以斜杠开头的话题名)不受命名空间约束,需要逐一改成相对名;二是 TF 的命名空间化要靠 TF 前缀参数逐帧配置,漏一帧就错一帧。这次改造的教训是命名空间化的前提是全库相对话题名纪律——绝对名是命名空间方案的暗礁。
第五台入场:发现流量开始可见。 五台同域运行,组播流量实测已占带宽的百分之一以上,且随台数陡增。此时切换到混合方案:按区域分域,域内命名空间。改造量很小(每台改一个域变量),但立刻带来两个工程红利——域内发现流量回落,且单域故障不再扩散到全域。
第十台如常的标志:新机器人入场变成一条流水线——刷镜像(8.3)、配置域与命名空间、仿真回归、入场自检(自检内容之一是确认自己的话题没与任何在网机器人重名)。多机系统的成熟度,恰恰体现在"新成员入场需要人操心多少事"上。
这份实录的元教训:多机能力要趁早建。从第一台就按相对话题名与可配置命名空间写代码,多机改造就只是一次配置;从第五台才开始建,就是一次全库手术。
本节要点回顾
- 多机的本质是划定作用域:话题名、TF、参数的作用范围都要重新审视;
- 命名空间与域的判断题:需要互相看见就同域加前缀,不需要就分域;
- 桥只通该通的:跨域信息显式声明,默认不通是特性;
- 自治优先的架构最抗毁:断网退化单机、恢复即重新接管;
- 发现流量平方级增长是规模天花板,几十台以上用发现服务器压回线性。
扩展关过了。最后一节把全册拧成一股绳:一份可以直接落地的工程化标准。