4.3 有限元法
4.3 有限元法
差分方法把导数换成差商,前提取决于规整网格;真实世界的机翼、发动机缸体、生物器官从不规整。有限元换一条路线:不做差商近似,而是承认解算不出来,转而在一个由分片多项式拼成的有限维空间里,寻找弱形式(2.4 节的遗产)意义下的最佳逼近。几何自由度由此彻底打开——这是它统治结构工程半个多世纪的理由。本节把一维泊松问题从头手算一遍,再看程序实现与收敛验证。
从弱形式到分片拼图
以 −u'' = f(零边值)为例。两边乘检验函数 v(边界取零)并分部积分:
∫ u'·v' dx = ∫ f·v dx。
这就是弱形式:一阶导数替代二阶导数,对 u 的光滑要求降了一级。伽辽金的思路直截了当:把 u 与 v 都限制在同一个有限维空间 V_h(下标 h 记单元尺寸),u = Σ U_j·φ_j,代入弱形式,得到线性方程组
K·U = F,其中 K_ij = ∫ φ_i'·φ_j' dx,F_i = ∫ f·φ_i dx。
K 叫刚度矩阵(结构工程的传统叫法),F 叫载荷向量。理论保证(迦辽金正交性):这个 U 是真解在 V_h 中的能量范数最佳逼近——有限元的每一次离散都是最优投影,这是它数学上的贵族血统。
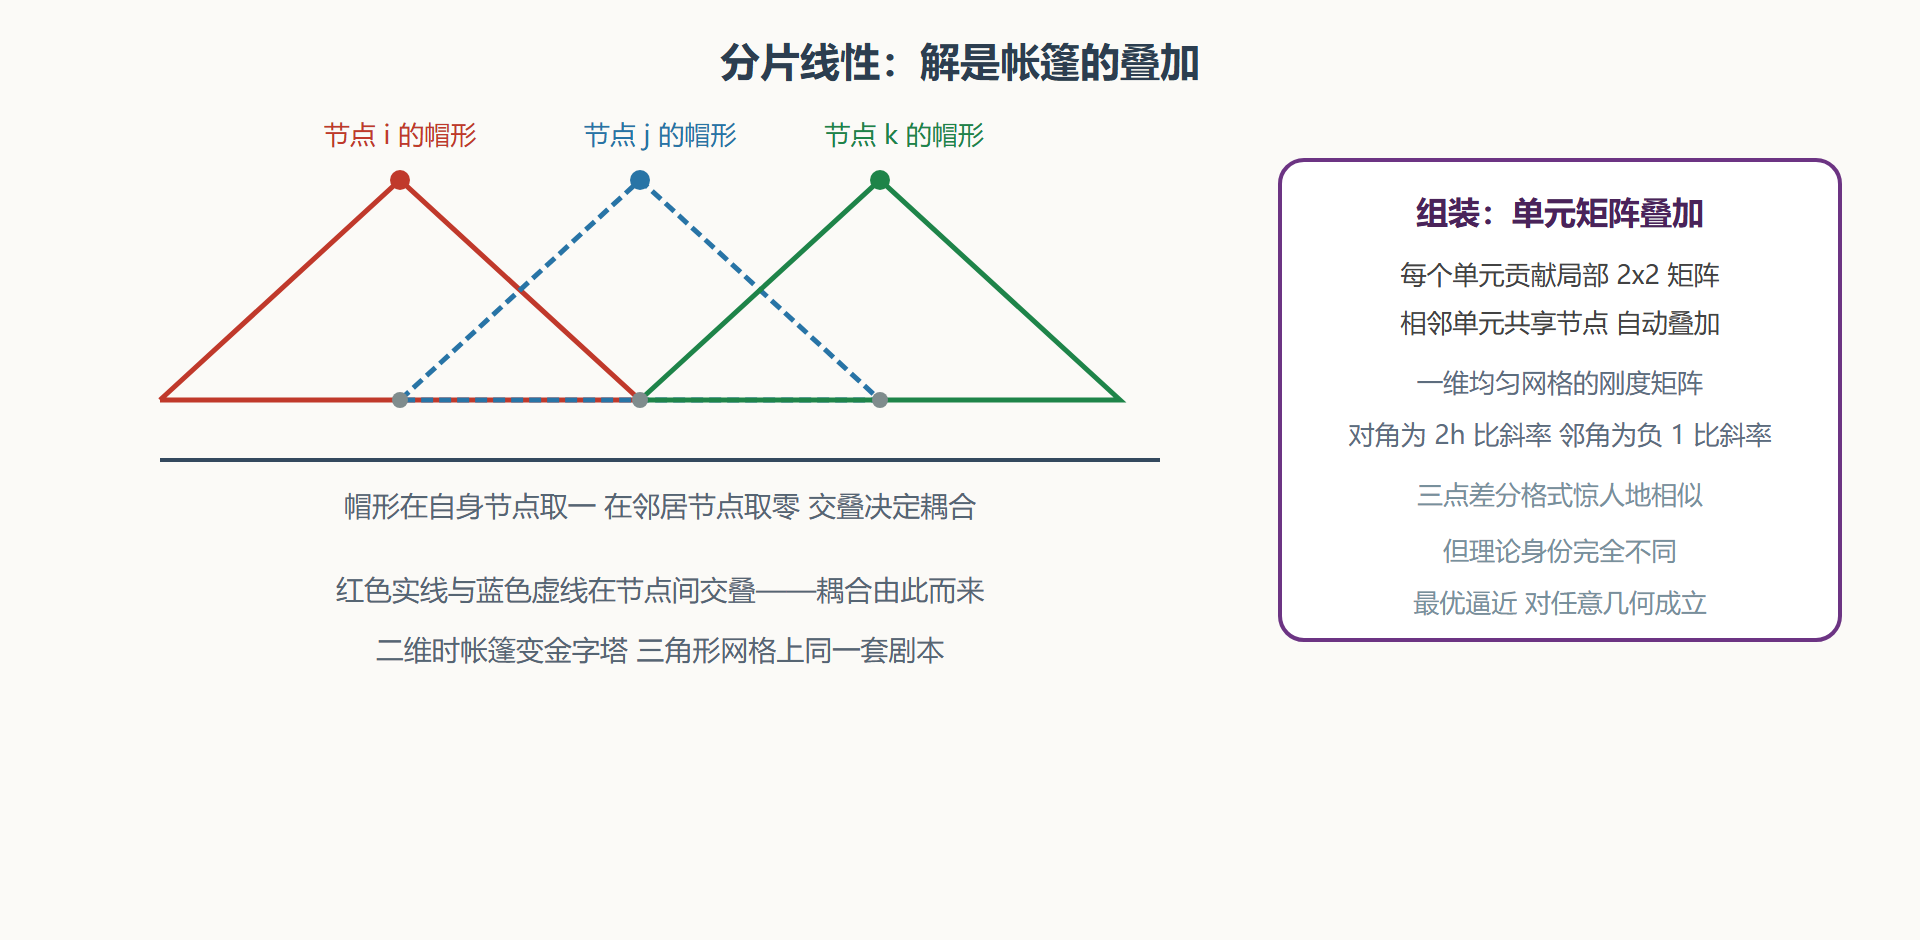
基函数的选择是艺术所在。帽形函数是最经典的一维选择:每个节点 i 上放一个"帐篷",在本单元内线性上升、相邻单元内线性下降、其余处为零、节点处取一。任意连续分片线性函数都是它们的线性组合——解被想象成由帐篷搭出的折线,节点值 U_j 就是帐篷的高度。
图解:帽形基函数与单元剖分
帽形基函数与刚度矩阵组装示意
手算一遍:两个单元上的泊松问题
取区间 [0,1]、f = 1、零边值,剖成两个单元、三个节点(x = 0、0.5、1)。单元长度 h = 0.5。帽形基只有中间节点的 φ₂ 是"完整帐篷",端点被边界条件清零。逐项积分(φ' 在每个单元内是常数 ±1/h):
K = (1/h)·[2, −1; −1, 2](缩到内部自由度后是 1x1:K = 2/h),F = f·h = 0.5。
解得 U = f·h²/2·2/2…——直接算:内部方程 (2/h)·U₂ = f·h,U₂ = f·h²/2 = 0.125。真解 u = x(1−x)/2 在 x = 0.5 处恰是 0.125——两个单元就精确命中节点值。这不是巧合:一维线性问题里,分片线性空间对二次真解的节点插值是精确的(弹性力学里的"超收敛"现象)。工程现场用几十万个单元逼近的真实结构,遵循同一个组装逻辑:单元矩阵是局部小块,共享节点处叠加——网格生成的复杂性被消化在这一步之前,组装本身是纯机械。
数值实验:程序组装与收敛验证
把两个单元的幸运推广成系统的收敛表:N 个单元线性有限元解泊松问题,与真解 u = x(1−x)/2 对表,预期误差 O(h²)(最大范数下线性元对二阶真解约为 h²/8 量级)。
import numpy as np def fem_poisson(n): h = 1.0/(n+1) K = (2*np.eye(n) - np.eye(n, k=1) - np.eye(n, k=-1)) / h F = np.full(n, h) U = np.linalg.solve(K, F) x = np.linspace(0, 1, n+2)[1:-1] return x, U, h for n in [7, 15, 31, 63]: x, U, h = fem_poisson(n) exact = x*(1-x)/2 err = np.abs(U - exact).max() print(f"n={n:3d} h={h:.4f} 最大误差 {err:.3e}")
输出里误差随 n 加倍下降约四倍——二阶收敛兑现。对照 4.2 的差分表会发现两者数字惊人接近:一维均匀网格上,线性有限元的刚度方程与三点中心差分代数上完全等价(线性元在均匀网格上的离散方程就是二阶中心差分)。区别在身份不在数值:有限元的最优性、边界条件的自然处理(诺伊曼条件自动蕴含在弱形式里,无需特殊格式)、以及向任意单元形状的推广,都是差分路线不具备的。
有限元的看家本领与代价
三条本领撑起它的行业地位。几何任意性:三角形、四面体可以贴合任何边界,曲边界用等参元映射;机翼网格生成虽贵,但可行。边界条件的自然性:狄利克雷条件强加于节点,诺伊曼与罗宾条件自动进入载荷向量——热流、面力这类"力的边界"在变分框架里是原生公民。误差可控与自适应:事后误差估计子指出误差集中区域,自动加密局部网格,把算力花在刀刃上——现代结构仿真的自适应循环(解、估、加、再解)是第七章工作流程的核心环节。代价也明确:组装与求解大型稀疏系统的成本、网格生成的人工负担、以及单元形状过畸(质量差的三角形)对精度的伤害。这些工程细节在第七章软件生态一节再收拢。
💡 关键直觉:有限元不是"把差分换成三角形",而是换了一种提问方式——不问"导数近似得准不准",而问"在允许的折线函数里,谁的加权平均残差最小"。提问方式一换,几何、边界、自适应三扇门同时打开。
从一维到二维:单元、质量矩阵与约束
三维世界的三件常备兵器值得预先打点。单元形状:二维三角形与四边形、三维四面体与六面体,基函数从帽形长成"金字塔"或"小山";曲边界用等参映射处理——单元顶点贴真实边界,映射把直边单元弯成曲边,几何误差从 O(h) 压到 O(h²) 以上。单元质量有一个朴素的判据:内角不要过尖、长短比不要过大,畸形单元的误差常数会恶化到吃掉加密收益。
质量矩阵:瞬态问题(u_t 项进入弱形式)会多出一个 M_ij = ∫φ_i·φ_j dx,叫质量矩阵。它有两种取法:一致质量矩阵(如实积分,非对角元非零)与集中质量矩阵(把每行对角化,物理直觉是"把单元质量分摊到节点")。显式步进时集中质量免去解方程,是显式动力学(碰撞、冲击)的标配;一致质量对波的传播频散更小。两者的取舍是瞬态有限元的第一道工艺选择。
约束处理:狄利克雷边界在程序里有三种写法——直接划行置单位(改矩阵结构,简单粗暴)、罚函数(把约束乘大系数加进刚度矩阵,不改结构但引入病态风险)、拉格朗日乘子(严格但多出未知量)。商业软件默认多为罚函数或划行法,理解三种写法对读懂求解日志至关重要——约束没施加上的症状(刚体漂移、解整体平移)在结构计算里是常见报障原因。
本节要点
- 弱形式路线:分部积分降光滑要求,伽辽金投影给出能量范数最优逼近;
- 帽形基与组装:分片线性搭出解空间,单元矩阵局部组装,均匀一维网格退化为三点差分;
- 手算验证:两单元泊松问题节点值精确命中,超收敛现象可亲手复算;
- 看家本领:任意几何、自然边界条件、误差估计驱动的自适应加密;
- 与差分的关系:数值相同、身份不同——最优性与几何普适性是真正的分水岭。
有限元的弱形式对平衡问题如鱼得水,但流动与激波问题最在乎另一件事——守恒。下一节的有限体积法把守恒律变成离散格式的原生属性,让每一步迭代都分毫不差地守恒。