5.4 多模态融合:脑电之外,还有谁在说话
5.4 多模态融合:脑电之外,还有谁在说话
本节摘要:脑电不携带意图的全部信息,也不必独自扛起全部控制——肌电里残留的运动意向、眼动里的即时选择、甚至大脑对系统错误的"抗议信号"(错误相关电位),都能成为并肩作战的信息源。融合有三种打法:特征级、决策级与串行门控,各自对应不同的可靠性与实现成本。本节盘点主要的多模态组合,并解释为什么"共享控制"是把弱信号变成可用系统的务实哲学。
"混合脑机接口"(hybrid BCI)这个词的字面意思是"不止一种信号",但工程内涵更深一层:**承认每个信息源都不完美,然后设计一个让它们互相补位的结构。**脑电慢而模糊,眼动快而浅,肌电强但依赖残存外周功能——单打独斗各有天花板,凑在一起反而常常超过任何单一模态的智商。
四种搭档
脑电加肌电是最实用的一对。渐冻症早期与脊髓不完全损伤的用户常有残余肌电:肌电快、准、带宽高,但会随病情恶化消失;脑电慢、糙,但不依赖外周。混合系统的典型策略是渐进接管——肌电可用时它主导控制,信号衰减到阈值以下,脑电权重自动上升。这条策略把"设备更换"变成了"参数漂移",用户不必经历推倒重来的适应期。
脑电加眼动在辅助交流里互补得近乎完美:眼动追踪负责"快"——用户看哪一行字符,候选集立即缩小;脑电负责"确认"——用一次运动想象或 SSVEP 选中目标。视觉通道做粗筛、脑电做终审,整体传输率远超任何单模态。它的隐含前提(用户保留眼动能力)恰好与许多渐冻症患者的病程匹配——眼动是那些患者最晚失去的能力之一。
脑电加近红外是状态类应用的组合:脑电看快变化(注意的瞬时波动),近红外看慢而稳的代谢响应(认知负荷的分钟级趋势),两者在时间分辨率上正好错开互补。代价是近红外的硬件体积与佩戴负担——消费场景里还不轻。
错误相关电位最特殊:它不是另一种传感器,而是大脑自己发出的纠错信号。当系统执行了一个用户认为错误的动作,约两百到五百毫秒后皮层会出现一个可检测的负向偏转。系统把这个信号当作隐式验票:P300 拼字器选了一个字符,同时检测到错误电位,就自动退回重选——用户什么都不用做,系统多了一道免操作的纠错闸。它的检测准确率尚不足以独当一面,但作为"第二意见"已经够格。
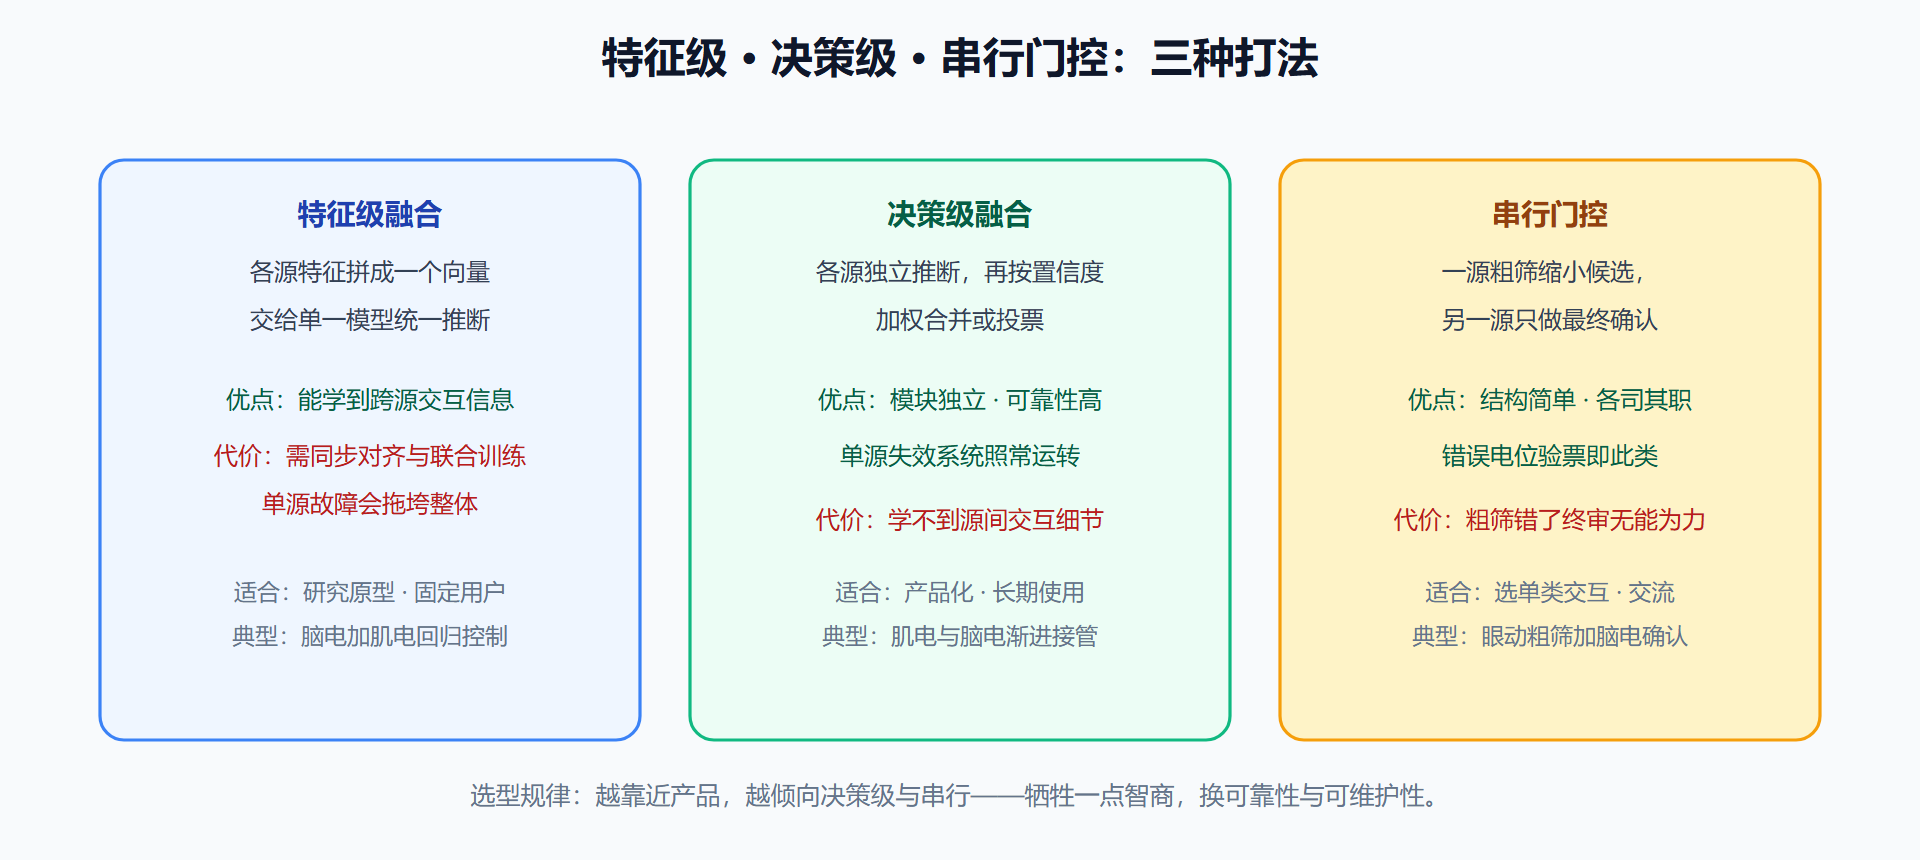
图 5-2:三种融合结构的打法与代价
共享控制:让智能分走一半
多模态的尽头常是另一个思路:与其让用户用弱信号完成每一步,不如让系统承担一部分智能。轮椅场景是标准案例:用户只发出"往前、左转、停"这类高层指令,避障、贴墙、速度平滑由底层控制器完成——脑电只需在低传输率下保持住几个指令的可靠性,安全与流畅由机器兜底。这套"共享控制"哲学对脑机接口的意义怎么估都不过分:它把对信号质量的要求从"完美执行"降到"正确选择",正好绕开非侵入式信号传输率低这个先天短板。
共享控制也有自己的边界:机器接管越多,用户的学习与具身感越弱——训练类应用里接管太狠会剥夺康复价值。接管比例如何随用户能力自适应调整,本身就是一个与 4.4 节自适应同构的问题。
融合工程的三件杂活
打法选定后,还有三件不起眼但决定成败的杂活。第一件是对时。各模态的时间尺度不同:眼动以几十毫秒计,脑电特征窗动辄半秒,肌电在两者之间。融合前必须把各源数据对齐到统一时间轴——不是对齐到采样率,而是对齐到各自的有效时刻(眼动数据要减去它的检测延迟,脑电窗要标上窗末时刻)。对齐做错的典型症状是"融合后还不如单模态":系统把用户早已移开的注视当仍然有效,反而污染了脑电的判断。第二件是权重的设计。决策级融合里,各源的权重不该是拍脑袋的常数,而应随各自的即时置信度浮动——信号差的时段让位给信号好的源。一段极简的合并逻辑长这样:
def fuse(decisions): """decisions: 每源 (类别, 置信度);按即时置信度加权投票""" tally = {} for label, conf in decisions: tally[label] = tally.get(label, 0.0) + conf return max(tally, key=tally.get)
五行代码是决策级融合的全部骨架,工程量都在前置环节:每个模态要给出校准过的置信度(说 0.9 就真有九成把握)——这件事比融合本身难,因为它要求每个单模态分类器在自己的输出上做过概率校准。第三件是退化设计。融合系统必须回答"某一路没信号了会怎样":眼动仪被遮挡、肌电电极脱落、脑电帽接触不良——每一种都要有预案,通常是降级到剩余模态的最保守策略。融合的价值在互补,可靠性的底线在任何单点失效都不产生危险输出。产品化系统里,退化路径是审查必查项(第七章监管一节会再遇到它)。
还有一个反方向的忠告:不是所有系统都该融合。每多一个模态,校准时间、故障面、用户佩戴负担都上涨。如果任务本身单一(比如就是拼字),把 P300 做稳比叠加眼动的收益大得多。融合的正当理由永远是"任务需要两种信息"或"用户的某一路能力正在消失",而不是"多一路更高级"。
判断该不该融合,可以用一个三栏速查先过一遍:任务的时间尺度是否超过单一模态(要快又要稳,眼动加脑电);用户的能力是否随时间变化(渐冻症的肌电衰减,脑电补位);错误的代价是否需要第二意见(高风险输出,错误电位验票)。三栏都空,就老老实实做单模态——工程史上无数"融合系统"的墓志铭写着同一句话:我们只是觉得多一路会更准。融合不是技术收藏,是问题的形状决定的答案。
本节要点回顾
- 四种搭档:肌电渐进接管、眼动粗筛脑电终审、近红外补慢速状态、错误电位做隐式验票;
- 三种融合结构:特征级学交互但脆弱,决策级可靠但学不到细节,串行门控简单而分工明确;
- 共享控制是降门槛哲学:把"完美执行"降为"正确选择",正好补非侵入式的短板;
- 接管有代价:接管越多学习越少,训练场景要为用户的成长留空间。
回路、反馈、延迟、融合都讲完了。接下来是本章的重头戏:把前四章所有知识放进一次真实的 P300 拼字实验,从设计走到拼出单词。