6.4 GstMeta:把推理结果贴在帧上
6.4 GstMeta:把推理结果贴在帧上
本节摘要:元数据是挂在缓冲上的附带信息:注册一个类型、实现变换与拷贝语义、逐帧添加、下游按名取用。水印元件的时间戳、AI 支路的检测框、多机对拍的校准信息,都靠它在管线里随水流动而不占数据车道。本节讲透注册、附着、读取与变换语义四件事,是第六章收口,也是第七章推理集成的机制预备。
数据车道之外的第二层
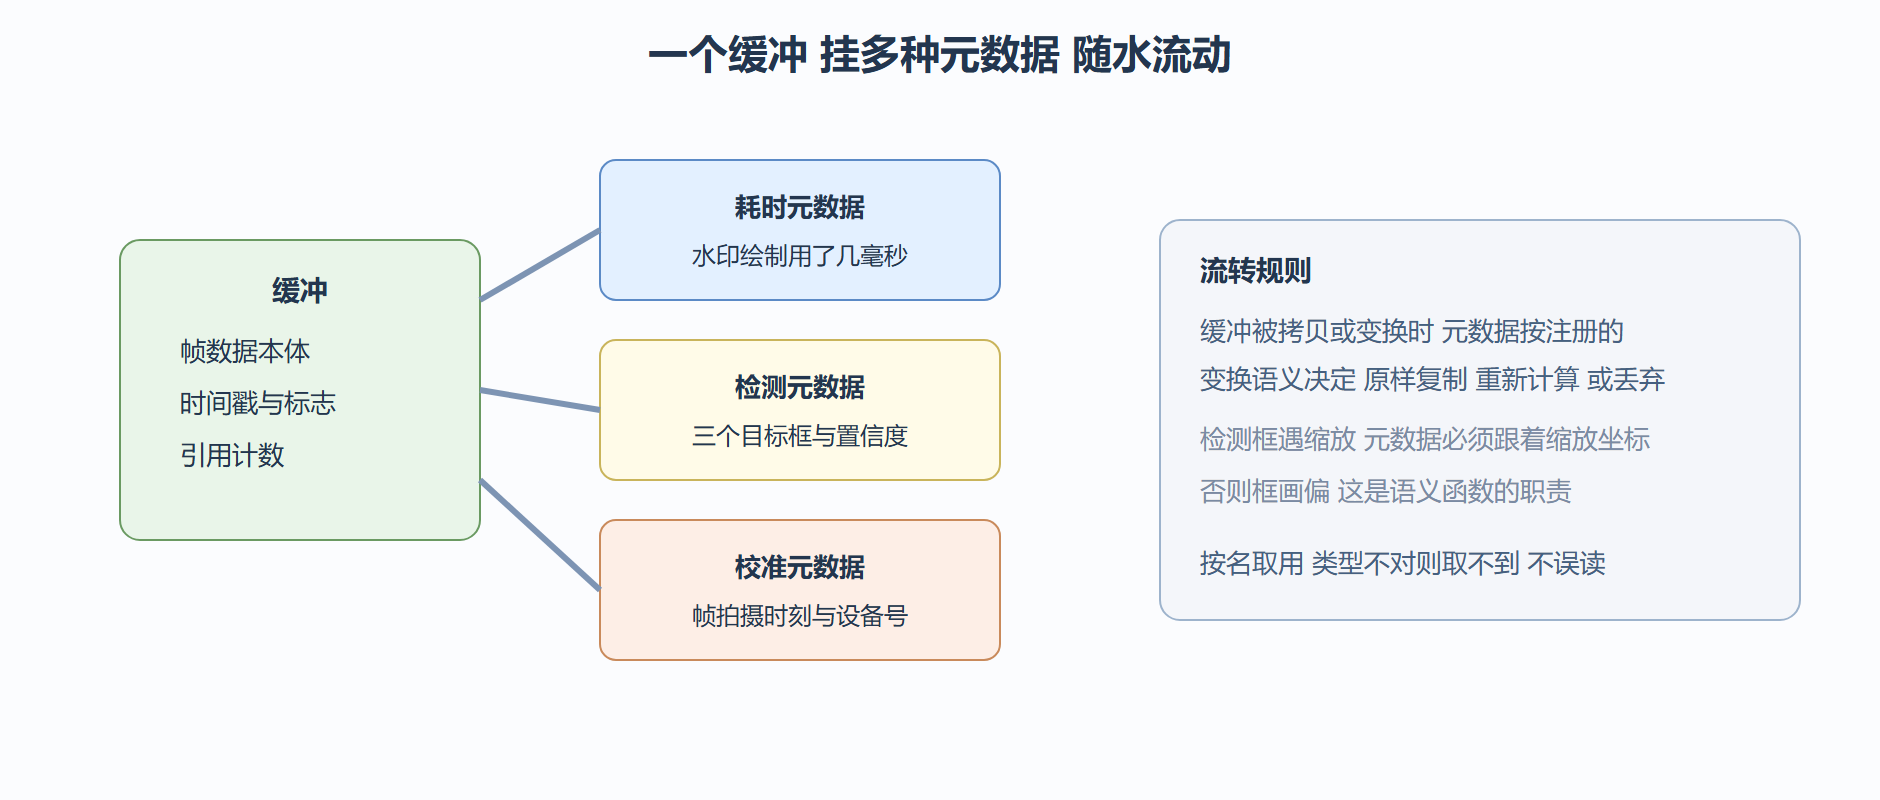
设想两个未来需求。其一:水印元件想把自己的绘制耗时上报给监控支路。其二(第七章主线):AI 推理元件输出检测框,下游要画框渲染。两条路的错误走法是把结果塞进像素或改用旁路数据库按帧号对齐——前者污染数据,后者引入时序对齐难题。正确机制是元数据:缓冲对象上允许挂多个命名的小结构,随缓冲同生同灭、同序流动。数据车道保持纯净,附带信息搭便车。
元数据随缓冲流动示意
注册:给元数据办户口
元数据类型要先注册:声明结构体、登记类型与变换语义。语义函数是注册的灵魂——它回答"缓冲被变换时元数据怎么办"。
// 一 元数据结构体 业务字段自由定义 typedef struct { GstMeta meta; // 必须打头 框架锚点 GstClockTime draw_cost; // 水印绘制耗时 } MyPerfMeta; // 二 变换语义 缓冲被变换时如何处置元数据 static gboolean my_perf_transform(GstBuffer *dst, GstMeta *meta, GstBuffer *src, GQuark type, gpointer data) { // 耗时统计遇变换 原样复制 语义仍成立 if (type == GST_META_TRANSFORM_COPY) { MyPerfMeta *d = gst_buffer_add_my_perf_meta(dst); if (d) d->draw_cost = ((MyPerfMeta *)meta)->draw_cost; } return TRUE; // 返回假表示丢弃该元数据 } // 三 注册 API 类型由注册中心分配句柄 GType my_perf_meta_api_get_type(void) { static GType t = 0; if (!t) t = g_boxed_type_register_static("MyPerfMetaAPI", (GBoxedCopyFunc)NULL, (GBoxedFreeFunc)NULL); return t; }
添加与读取:两行核心调用
注册之后,添加与读取各一个入口。水印元件在处理函数里记录耗时、加工完成时挂上;监控支路在探针里按接口取用。
// 挂:加工完成处 添加并填值 MyPerfMeta *m = gst_buffer_add_my_perf_meta(outbuf); if (m) m->draw_cost = elapsed; // 取:下游探针或处理函数里 按接口查找 MyPerfMeta *got = gst_buffer_get_my_perf_meta(buffer); if (got) g_print("水印耗时 %ld 纳秒\n", got->draw_cost);
读取按接口而非按内容对齐——缓冲上没有该类型时返回空指针,调用方判空即走。判空是元数据读取的日常:上游可能被替换、支路可能被裁剪,把"没有元数据"当正常分支处理,元件才具备可组合性。
语义函数的三种典型策略
变换语义决定元数据的可信度,三种典型策略对应三类信息。原样复制:统计类信息(耗时、设备号),复制即可。重算跟随:几何类信息(检测框、区域标注),缓冲被缩放裁剪时坐标必须按同样几何重算,否则下游画框全偏——这是语义函数最重的职责,也是元数据机制最常见的缺陷来源。主动丢弃:强绑上游上下文的信息(上游私有句柄),变换后无意义,返回假丢弃,宁可没有不可错。
⚠️ 常见坑:注册了元数据却不实现几何重算。检测框元数据穿过的第一个缩放元件就把坐标系打乱,下游画框偏移,排查者第一时间怀疑推理模型,极少怀疑元数据语义——这类缺陷的潜伏期以周计。
💡 关键直觉:元数据是"随货单据",语义函数是"单据变更规则"。单据与货物失同步,比没有单据更糟。
第六章收工检验
开模四站走完:选基类、立模板、写运转、贴标签。自检两题:流返回值有哪几类、各自怎么传播;检测框元数据穿过缩放元件需要什么语义。答得上,第七章的 AI 支路可以直接开工——推理元件的输出正是靠元数据送达渲染端。
元数据设计的三条军规
军规一:字段自描述。元数据结构里带上坐标系与单位信息(框坐标是像素还是归一化值、耗时是纳秒还是微秒),下游不必猜约定——猜约定的对接就是下一个bug。军规二:语义函数宁丢弃不错乱。拿不准怎么重算的场景,返回假主动丢弃,让下游走"无元数据"分支;带错值的元数据比没有元数据危害大得多,6.4 节开头的潜伏期故事就是这么来的。军规三:命名预留对齐空间。字段名向生态约定靠拢(检测类元数据的字段命名参考官方同类插件),将来标准化落地时白拿互操作性——9.2 节的趋势判断在这里落到了字段命名这么具体的地方。
元数据与消费端的配合
元数据的完整故事要连消费端一起讲。渲染端探针里读元数据画框(7.3 节的主线场景);统计端则常在应用汇或探针处做聚合——每秒从帧元数据里抽取耗时字段,聚合成百分位上报。两种消费有一个共同前提:读取都要判空(上游可能被替换),聚合还要设样本窗口(只统计最近一段时间,防陈旧值拉偏基线)。
// 探针里的轻量聚合:读耗时字段 计入滑动窗口 static GstPadProbeReturn stats_probe(GstPad *pad, GstPadProbeInfo *info, gpointer user) { StatsCtx *ctx = user; GstBuffer *buf = GST_PAD_PROBE_INFO_BUFFER(info); MyPerfMeta *m = gst_buffer_get_my_perf_meta(buf); if (m) stats_window_add(ctx, m->draw_cost); // 有则记 无则跳过 return GST_PAD_PROBE_OK; // 只读不拦 }
这个探针骨架展示了元数据消费的全部要点:按接口取、判空、轻处理、不拦流。把探针挂在与业务无关的观察点上,统计支路就与业务支路彻底解耦——8.3 节的指标基线,原料正来自这里。
本节要点回顾
- 元数据是第二车道:附带信息随缓冲流动,不污染数据、不搞旁路对齐;
- 注册三件套:结构体锚点打头、语义函数定生死、类型句柄统一分配;
- 读取必判空:没有元数据是正常分支;
- 语义三策略:复制、重算、丢弃,几何类必须重算;
- 单据失同步比没有更糟:元数据的可信度全在语义函数。
模具齐备,主线项目上高压。第七章三档工况——硬件编解码零拷贝、网络推流、AI 推理——逐台压测。