3.2 设计方法论:正装对逆装
3.2 设计方法论:正装对逆装
本节摘要:超材料设计有两条流水线:正装从已知几何出发正向算响应,靠参数扫描逼近目标;逆装从目标响应出发反求最优几何,靠拓扑优化或生成式模型直接出结构。本节对照两条线的适用场景、计算代价与失败模式,并给出"什么时候该换线"的判断规则。
两条流水线的分工
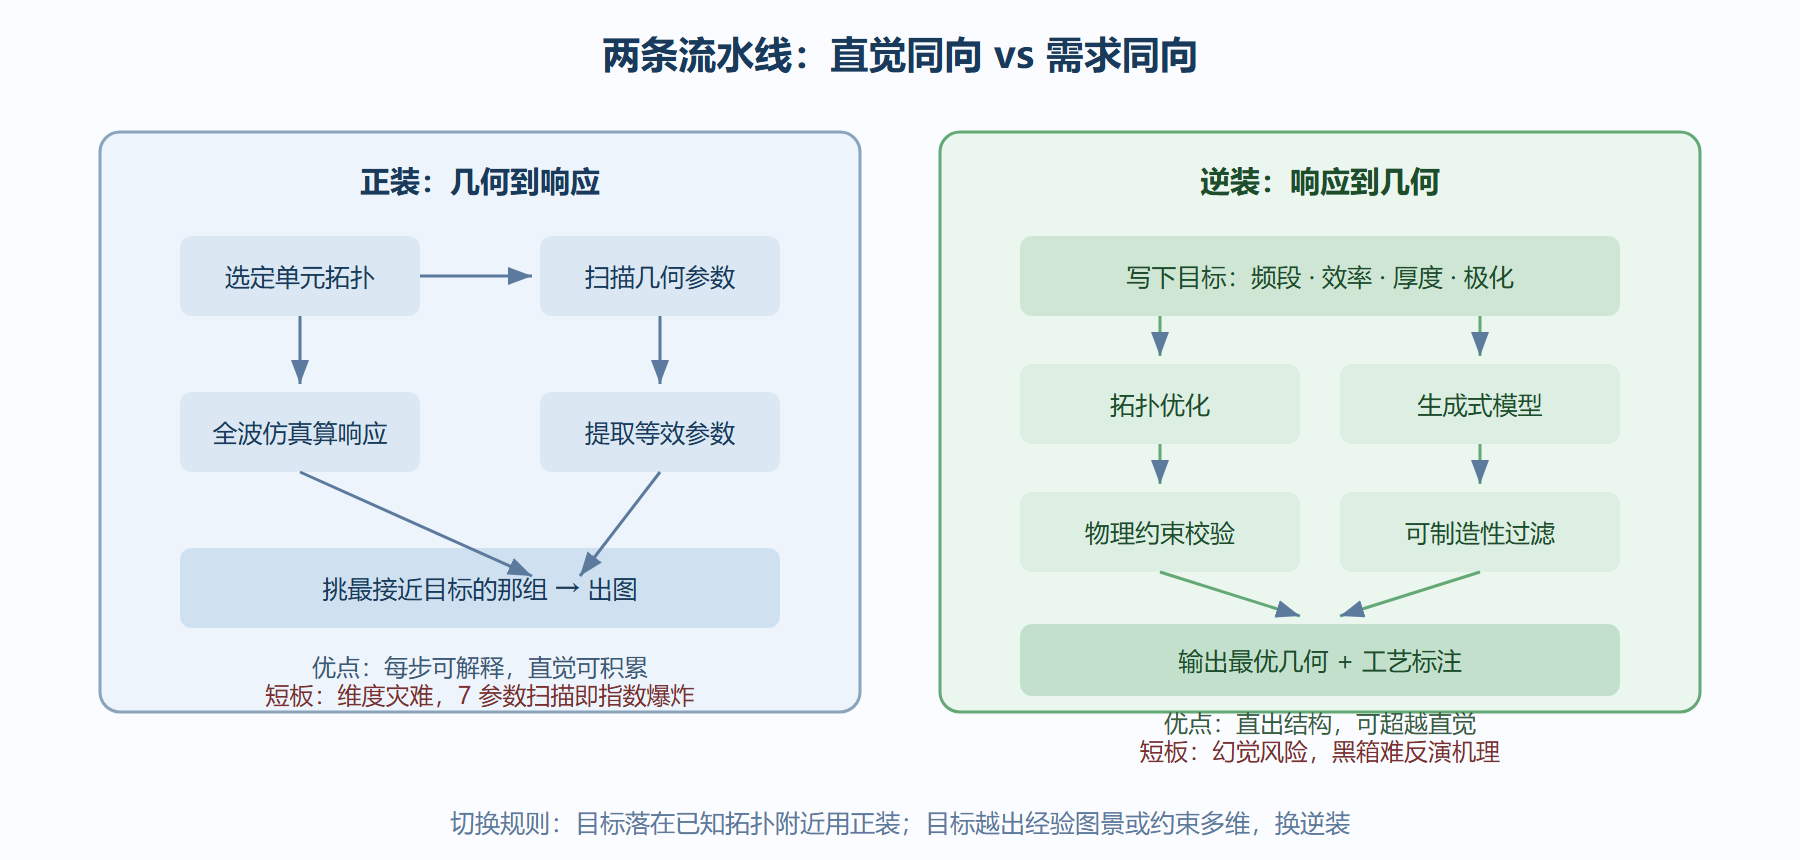
正装是老手艺:选定单元拓扑(比如开口环),扫描缝隙宽度、环宽、臂长等几何参数,把等效参数在复平面上的轨迹画出来,挑最接近目标的那组。它的信息流向是"几何 → 响应",与物理直觉同向,每一步都能解释。逆装把方向倒过来:"我要在八到十二吉赫兹实现二十分贝以上吸波、厚度小于十分之一波长"——把这段需求喂给优化算法,让机器在几何空间里搜索出满足条件的最优拓扑。信息流向是"响应 → 几何",与工程需求同向,但每一步都是黑箱。
图:正装与逆装的信息流向对照
正装线的三个时代
正装并非一成不变,它自己就换过三代引擎。经验类比时代(约 2000–2008)全凭等效电路手感:谐振频率近似反比于"缝隙宽度乘介质厚度"的平方根,调谐策略就是缩缝隙、薄介质、扩环径,鱼网结构也正是为了修补"SRR 缩到高频后电感崩塌"而发明的。全波仿真时代(约 2008–2016)把试错升级为参数空间遍历,固定拓扑、系统性扫描各几何量,绘制等效参数在复平面上的轨迹图。智能设计时代(2016 年至今)则把正装也自动化——代理模型替代大部分仿真,参数扫描快了几个数量级。三代引擎共享同一个骨架:几何在前、响应在后。
逆装线的代价:幻觉风险
逆装的最大隐忧不是算得慢,而是"算得太好"。当训练数据覆盖不足或代理模型偏差过大时,网络可能生成看似完美匹配目标、实则违反基本守恒律的结构——仿真里百分之百吸收的超表面,若其表面电流闭合路径违反安培环路定律,无论优化多精巧,在实验室必然翻车。学界给这类产物起了个名字:幽灵结构。工程上的防御有三道:
逆设计结果的三道物理校验(缺一不可) 1. 能量守恒:吸收 + 反射 + 透射 = 100%(数值误差 < 1%) 2. 电流闭合:表面电流分布满足安培环路定律,无悬空电流路径 3. 因果一致:响应的相位斜率与群延迟非负,无超光速假象
校验通过之后还有一道工程关:可制造性约束要前置而不是后补。最小线宽、侧壁倾角、层间套刻误差,这些制造红线写进优化的约束条件,算法才不会交出一个"数学上完美、车间里做不出"的答卷。有研究团队把光刻邻近效应、刻蚀轮廓数据库直接嵌入生成式模型的训练集,让超透镜设计的一次流片良率从人工设计的大约四成提升到接近九成——约束前置的收益就摆在这个数字里。
💡 关键直觉:正装与逆装不是新旧替换,而是查表与检索的分工。目标靠近已知拓扑,正装改两三个参数更快;目标在经验图景之外(比如同时压平五个频段的响应),逆装才值得开动。真正昂贵的是拿着逆装去解一个正装五分钟就能解的问题。
本节要点回顾
- 流向差异:正装"几何到响应"与直觉同向,逆装"响应用到几何"与需求同向。
- 三代引擎:经验类比 → 全波仿真扫描 → 智能代理,骨架不变、算力升级。
- 维度灾难:几何自由度超过五维,正装扫描成本指数化,这是换逆装线的信号。
- 幻觉防御:能量守恒、电流闭合、因果一致三道校验,加上可制造性约束前置。
单元与流水线都有了,下一节看高阶操作:梯度、手性、各向异性三个自由度如何把结构配方的潜力再榨出一层。
FAQ:维度灾难到底有多灾难?
给个量级感受。五个独立几何参数、每个扫七个取值,全波仿真一次按小时计,网格点就是七的五次方约一万七千次——单机要跑两年以上。这还只是"逐点扫描"的朴素做法;自适应采样与代理模型能压缩一到两个数量级,但代价是引入近似误差。七个参数起步时,即使每个只取三个值也要两千余次仿真。这就是为什么参数超过五维时行业集体转向逆设计:梯度信息或学习到的隐空间能把搜索从"逐点遍历"压成"定向下降",问题从天文数字回到可执行。维度灾难不是吓唬人的修辞,是仿真预算表的直接换算。
延伸对照:正装与逆装的"师徒制"类比
把两条流水线的关系想成手艺传承,有助于选型。正装像师徒制:规则显式、每步可解释,徒弟(初级工程师)沿着师父留下的等效电路直觉就能干活,产出稳定但上限受直觉边界限制。逆装像算法竞赛:目标函数一声令下,搜索空间里机器自由发挥,常产出老师傅想不到的怪异结构(拓扑优化的产物经常"无法用任何传统名称描述"),但产物难以归因、出问题时难以排查。成熟的团队让两者接力:正装打底建立直觉库,逆装攻坚越出直觉的目标,再用物理校验把机器的产物拉回可解释的轨道。只练师徒制会困在直觉天花板,只打竞赛会困在幻觉泥潭。
💡 关键直觉:设计方法的先进程度不等于设计结果的好坏——"合适的过时"胜过"不合身的先进"。判断当下该用哪条线,看两个量:参数维数与目标离经验图景的距离,两个量都小就别惊动机器。
延伸对照:两条流水线的"成本结构表"
选线决策的最终依据是成本结构,把两条线的账单并排看。正装的账单:仿真次数随参数维数指数增长(固定成本大头在扫描)、人力成本低(流程成熟)、失败成本可控(最坏情况是扫描完发现目标不可达,损失的是机时)。逆装的账单:仿真次数被优化算法压缩(成本大头转移到梯度计算或模型训练)、人力成本高(需要会搭优化框架与做物理校验的人)、失败成本隐蔽(幻觉结构若漏过校验,损失发生在流片之后,金额陡增)。两条线的成本曲线存在交点:任务参数少、目标近经验时,正装的全流程成本更低;参数多、目标远时,逆装的一次性投入被摊薄。工程现实中的最优解往往是"分阶段混合"——概念期正装扫出可行域,定型期逆装精修关键参数,两种成本结构各取所长。
FAQ:逆设计的结果为什么"长得丑"?
拓扑优化产物经常像扭曲的有机形态,与人类设计的规整图形格格不入,这不是 bug 是特征。优化器在像素网格上逐点取舍介电参数,它没有"美观"或"对称"的先验,只服从目标函数与梯度——得到的是"目标函数地形"上的最低点,而非人类审美认可的结构族。丑陋反而是信息:产物形状与人类直觉的距离,大致标出了"传统设计空间"与"更优设计空间"之间的未开发地带。工程上的正确姿势是给优化器加温和的先验(对称约束、最小特征尺寸约束、曲率正则化),产物既保留性能增益又靠近可解释的形态——完全不加先验会得到"幻影",加太多先验就退回人类设计。这个分寸本身就是一门手艺。