2.1 常微分方程动力系统:向量场与流
文档摘要
2.1 常微分方程动力系统:向量场与流 本节摘要:定义先行——自治常微分方程动力系统就是方程 dx/dt = f(x):右端 f 在相空间每一点放一个速度箭头(向量场),解沿箭头滑出的痕迹叫轨道,时间平移算子叫流。本节把"解方程"的旧习惯换成"读箭头"的新习惯,并用线性系统完成平衡点的第一种分类,为全章的工具箱开箱。 本节上承第一章"轨道去哪儿"的方法论之别,下接 2.2 的两套时间引擎:先把连续引擎的结构拆开看清楚——向量场、流、轨道三件套,之后所有分析手法都是在这三件套上做文章。 从一个质点写起 牛顿第二定律 m·x'' = F(x, x') 是二阶方程,直接看不清几何。标准做法是降阶:令 v = x',方程变成 x' = v、v' = F/m——两个一阶方程,状态是点 (x, v)。
2.1 常微分方程动力系统:向量场与流
本节摘要:定义先行——自治常微分方程动力系统就是方程 dx/dt = f(x):右端 f 在相空间每一点放一个速度箭头(向量场),解沿箭头滑出的痕迹叫轨道,时间平移算子叫流。本节把"解方程"的旧习惯换成"读箭头"的新习惯,并用线性系统完成平衡点的第一种分类,为全章的工具箱开箱。
本节上承第一章"轨道去哪儿"的方法论之别,下接 2.2 的两套时间引擎:先把连续引擎的结构拆开看清楚——向量场、流、轨道三件套,之后所有分析手法都是在这三件套上做文章。
从一个质点写起
牛顿第二定律 m·x'' = F(x, x') 是二阶方程,直接看不清几何。标准做法是降阶:令 v = x',方程变成 x' = v、v' = F/m——两个一阶方程,状态是点 (x, v)。这个"高阶方程 → 一阶方程组"的降阶动作没有信息损失,却把问题搬进了相空间:任意时刻的系统状态是相空间中的一点,方程给出该点的速度。
一般地,自治(右端不显含 t)动力系统写作:
- dx/dt = f(x),x 属于 n 维相空间,f 光滑。
三个对象依次登场:向量场 f——每点一个箭头,长度是速率、方向是走向;轨道——从初值 x₀ 出发,处处与箭头相切的那条曲线;流 φ_t——把"从 x₀ 出发走 t 时间后到达哪里"定义成一个映射,x₀ ↦ φ_t(x₀)。流满足 φ_0 = 恒等、φ_{t+s} = φ_t ∘ φ_s,这是一维时间的"群结构",2.2 节会拿它与离散迭代对照。
光滑性不是技术细节:f 光滑时,过每点的轨道存在且唯一,因此不同轨道永不相交——这句话是全册最重要的一句几何约束,2.3 节画相图时它直接排除掉一大类错误的想象。
线性系统:平衡点的第一种分类
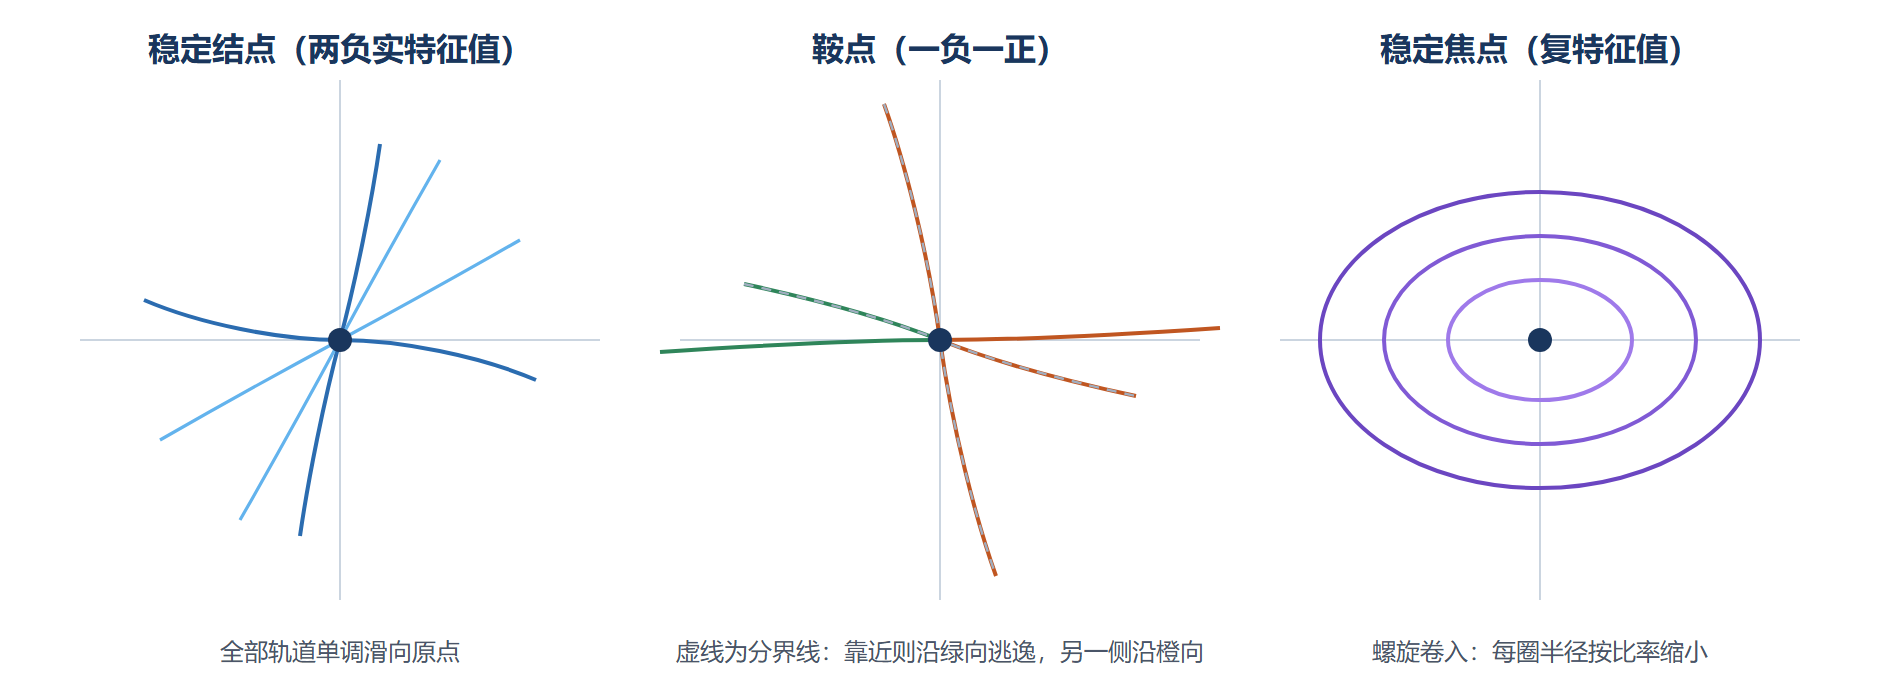
右端为线性映射时,f(x) = Ax,平衡点在原点(Ax=0 只有一解的情形)。解可写出:x(t) = e^{At}x₀,而 e^{At} 的行为完全由 A 的特征值决定。二维情形下特征值 λ₁、λ₂ 的取值给出四种平衡点,这张表请背下来:
| 特征值 | 平衡点类型 | 轨道行为 | 稳定性 |
|---|---|---|---|
| 两个负实数 | 稳定结点 | 沿两个主轴方向单调滑向原点 | 渐近稳定 |
| 一负一正 | 鞍点 | 一个方向吸引、一个方向排斥 | 不稳定 |
| 共轭复数,实部为负 | 稳定焦点 | 螺旋状卷向原点 | 渐近稳定 |
| 共轭复数,实部为零 | 中心 | 一族闭合椭圆轨道 | 临界(线性化沉默) |
| 至少一个正实部 | 不稳定结点/焦点 | 远离原点 | 不稳定 |
注意"中心"那一行:线性系统里的振荡(无阻尼弹簧振子)天生脆弱——刚度或阻尼稍有偏差,中心立即变焦点(衰减或发散)。对照非线性一侧,第三章将看到极限环是"结构稳定"的自持振荡,参数微动不消失。这一对"脆弱对皮实"是周期运动章节的主线。
图:二维线性系统平衡点相图三型
实操:单摆的两个平衡点
无量纲单摆方程 θ'' = −sin θ − c·θ',令 ω = θ' 降阶,得方程组 θ' = ω、ω' = −sin θ − cω。平衡点满足 ω=0 且 sin θ=0,即 θ = 0, π, 2π…(模 2π 只有悬垂与倒立两处)。
对每处平衡点求雅可比并算特征值(取 c=0.5):
import numpy as np from scipy.linalg import eig for theta0 in (0.0, np.pi): # 悬垂点与倒立点 J = np.array([[0.0, 1.0], [-np.cos(theta0), -0.5]]) w, _ = eig(J) name = "悬垂" if theta0 == 0 else "倒立" print(name, "特征值:", np.round(w, 3))
运行输出(数值即解析结果):
悬垂 特征值: [-0.25-0.992j -0.25+0.992j] 倒立 特征值: [ 0.741 -0.991]
悬垂点两个特征值实部同为负 → 稳定焦点,轻推一下摆锤做衰减摆动。倒立点一正一负(0.741 与 −0.991)→ 鞍点:只有沿"完美竖直"这条不稳定流形上不去也下不来,任何偏差都沿正特征值方向指数逃离——理论脱离时间约按 e^{0.741t} 放大,一度偏差半秒后就超过弧度尺度。解读:同一个方程族里,线性化的特征值把"能站住的平衡"与"站不住的平衡"分开;而这套分类之所以可用,是因为两处都是双曲平衡点(特征值无一为零或纯虚)。非双曲处线性化会沉默——那正是 2.4 节要请出第二种判法的场合。变式:把阻尼 c 改成 0,悬垂点特征值变纯虚 ±i,成为中心;对照本节开头的表格,你已能预测它的脆弱性。
问题:高阶方程降阶成一阶方程组,会不会丢失信息?
不会,前提是降阶方式正确。n 阶方程的解由初始位置、速度、直至 n−1 阶导数共同唯一确定——把这 n 个量并排放进一个向量,恰好就是"定未来所需的最少信息",降阶只是把它们从先后关系改写成并列关系,没有任何丢舍。真正会丢信息的做法有两种:随手扔掉初值(比如只保留位移不看速度),或把非自治系统硬当自治系统处理。后者的正确操作是把时间也升级为状态变量(加一行 t' = 1),周期强迫系统经此处理后升维自治,第三章的受迫振荡分析全靠这一步。
顺带把"自治"说透:右端不显含时间,向量场在相空间里恒定,轨道几何不随起算时刻改变;右端一旦显含时间,同一相点在不同时刻给出不同箭头,穿过一点可以有不同去向——轨道互不相交的铁律随之失效。所以非自治系统的规矩是先自治化再进相空间,二维受迫系统实际活在三维柱面上,这也是庞加莱截面(5.3 节)作为"降维术"登场的物理理由:把柱面切一刀,三维问题回到二维读。
本节要点回顾
- 三件套:向量场给速度、轨道是痕迹、流是时间平移映射;"轨道唯一、互不相交"是光滑性的直接推论。
- 四分类:结点、鞍点、焦点、中心由特征值一眼定;中心是线性世界唯一能振荡的平衡点,且天生脆弱。
- 降阶动作:高阶方程一律先降成一阶方程组,把问题搬进相空间再谈几何。
- 单摆实操:悬垂点是稳定焦点、倒立点是鞍点,一次特征值计算全部现形;鞍点的正特征值给出"倒塌时限"的定量估计。
下一节把时间轴本身换掉:同样这套几何,离散引擎怎么开。