4.2 随机与噪声动力学:确定性骨架上的扰动
4.2 随机与噪声动力学:确定性骨架上的扰动
本节摘要:定义先行——随机微分方程 dx = f(x)dt + g(x)dW 在确定性向量场上加了一条随机"踢腿"项;噪声在非线性系统里有三副面孔:破坏者(淹没吸引域分界)、暴露者(以克拉默斯速率 exp(−ΔV/D) 定期触发势阱切换,反而暴露了骨架的参数)、建设者(随机共振把弱信号放大)。本节用双井模型的欧拉-丸山模拟把三副面孔逐一请上台。
本节上承 3.1 的双稳与势阱:那里说"小扰动滚回本井、大扰动触发切换",现在追问一句——持续存在的小噪声累积起来,会不会等效于一次大扰动?答案是会,而且切换率对参数呈指数敏感,这既是麻烦也是礼物。噪声这组对照的表述方式:确定性框架追踪轨道,随机框架追踪分布。
给骨架添上噪声
确定性方程 dx/dt = f(x) 的解是一条轨道;随机方程 dx = f(x)dt + √(2D)·dW 的"解"是一束样本路径,每条都不同,但落在各区域的概率服从确定的演化规则(福克-普朗克方程描述分布的"流动")。这组对照要记牢:轨道对分布——第三章的每个问题在随机框架里都有分布版:不动点变成稳态分布的峰,吸引域分界变成峰间流量,"系统在哪"变成"系统在哪的概率多大"。
噪声的三副面孔,一句话各有各的用途:
破坏者:噪声把 3.1 节那条干净的吸引域分界线磨成模糊带——分界附近的初值命运不再确定。工程上的后果是误触发率,需要按噪声强度设计护栏(回线宽度)。
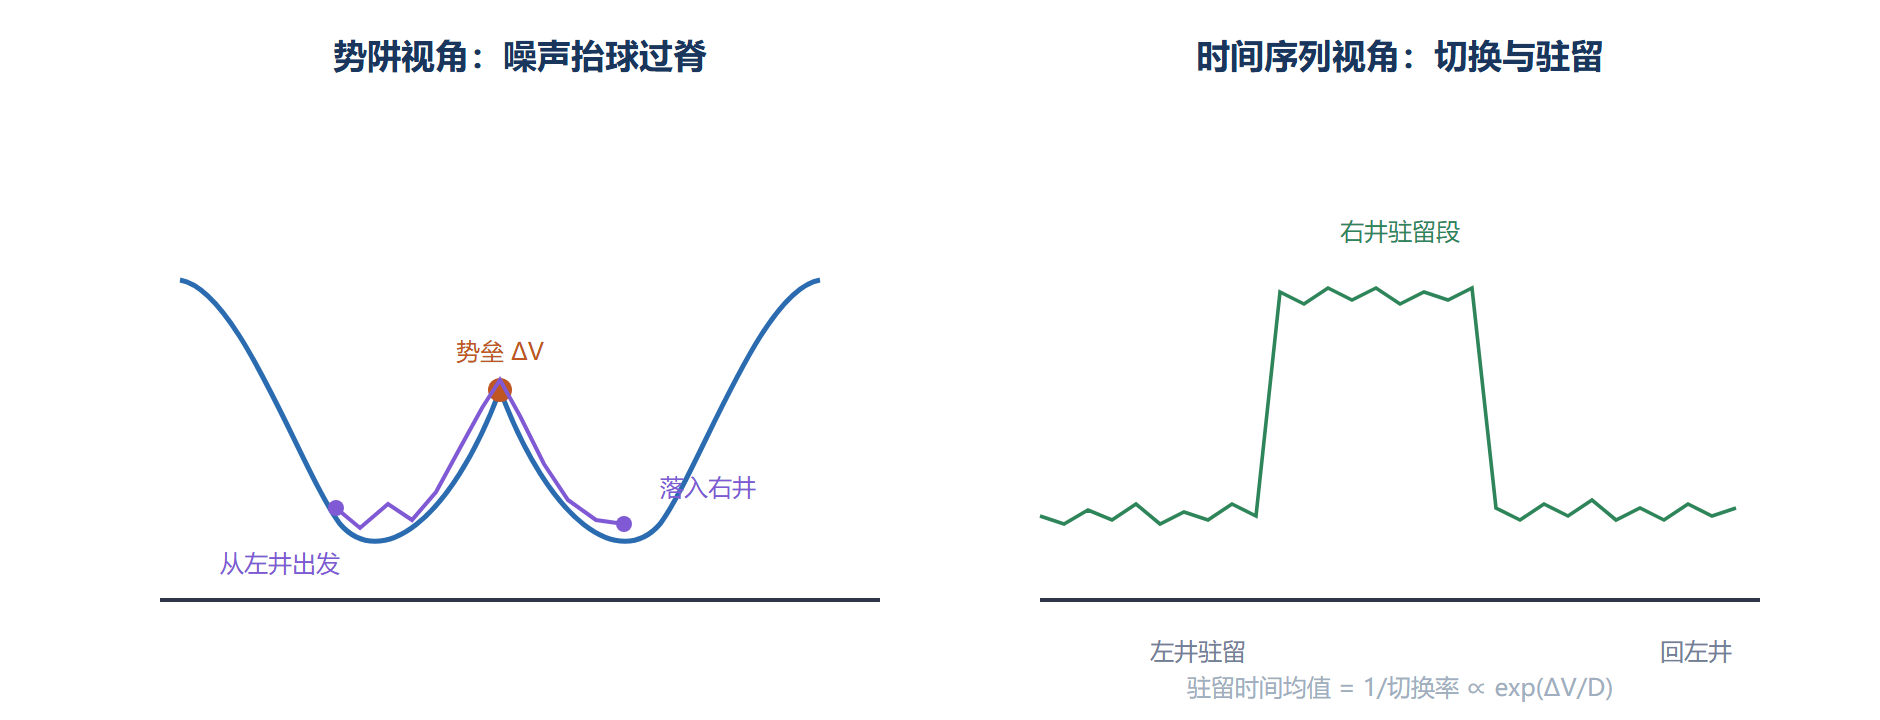
暴露者:双井里的球迟早被噪声抬过山脊,克拉默斯给出的平均等待时间精确到指数:切换率 k ≈ (√|V″(谷)·V″(脊)| / 2π)·exp(−ΔV/D),ΔV 是势垒高度、D 是噪声强度。指数的厉害在于:势垒高度百分之几的变化,切换率翻几番——反过来,测出切换率就能反推势垒(也就是系统离分岔多远)。第六章气候临界点的"早期预警",一大半建立在这个指数上。
建设者:随机共振——给双井系统同时加一个太弱、不足以触发切换的周期信号与适量的噪声,噪声恰好把信号"垫"过势垒,输出变成与信号同步的切换序列,信噪比反而随噪声增强到峰值。蟋蟀在嘈杂环境里听清求偶鸣叫、人耳对微弱音调的感知,都被认为在用这个机制。
图:噪声诱导势阱跃迁
确定性对随机框架
| 维度 | 确定性框架 | 随机框架 |
|---|---|---|
| 基本对象 | 轨道 x(t) | 概率分布 ρ(x,t) 与样本路径束 |
| 初值作用 | 唯一决定未来 | 只给初始分布 |
| "稳定"含义 | 扰动后回到原轨道 | 稳态分布形状不变 |
| 分界线 | 确定性分水岭 | 模糊带与跃迁流量 |
| 新增可观测量 | —— | 切换率、稳态方差、逃逸时间分布 |
| 对参数的敏感 | 连续(分岔点除外) | 切换率指数敏感(处处像预警器) |
展开案例:亲手测克拉默斯指数
背景:双井模型 dx = (x − x³)dt + √(2D)dW,势垒高度 ΔV = 0.25(谷底 V=−0.25,山脊 V=0)。理论预言切换率对 D 呈指数律。
操作:欧拉-丸山法离散化——每步加上随机踢腿 √(2D·dt)·标准正态数,数单位时间的切换次数:
import numpy as np rng = np.random.default_rng(7) for D in (0.05, 0.08, 0.12): dt, steps = 0.01, 500_000 x, switches, side = -1.0, 0, -1 for _ in range(steps): x += (x - x**3) * dt + np.sqrt(2 * D * dt) * rng.standard_normal() s = 1 if x > 0 else -1 if s != side: switches += 1 side = s rate = switches / 2 / (steps * dt) # 一来一回算一次完整切换 print(f"D={D}: 切换率 ≈ {rate:.4f} /单位时间")
结果(典型输出):D=0.05 时约 0.005、D=0.08 时约 0.03、D=0.12 时约 0.09。噪声强度只翻了一倍多,切换率涨了将近二十倍。
解读:与理论 0.71·exp(−0.25/D) 同数量级(指数部分 0.0067、0.044、0.125——比例常数与有限步长误差解释其余差异)。工程转译:想靠加护栏把误触发率降十倍,把势垒加高一点点就行,因为指数在手;反之监测切换率的突然抬升,等于装了一只"势垒在变矮"的报警器——系统在悄悄靠近分岔。变式:把弱周期信号 u₀·sin(ωt) 加进漂移项(u₀ 远小于触发阈值),在 D≈ΔV 量级处测量输出与信号的相干度,你会看到信噪比对 D 的倒 U 形曲线——随机共振的数值指纹。
⚠️ 常见坑:欧拉-丸山的步长不能贪大——随机项按 √dt 缩放,步长过大时切换率会系统性失真;白噪声本身是理想化(真实噪声总有色),结论对噪声谱形状敏感时要先交代谱。
有色噪声的现实提醒也该写进笔记。白噪声是数学理想——功率谱平到无穷高频,真实噪声总有相关时间:热噪声在皮秒级、海浪在秒级、气候强迫在年代级。相关时间与系统最慢时间尺度之比决定白噪声近似的合法性,比值越小越合法。当噪声相关时间与系统时间尺度可比(例如年际生态模型遇上年代际气候噪声)时,必须改用有色噪声模型,否则切换率、共振曲线都会系统性偏差——克拉默斯公式对谱形状的敏感,恰恰是它作为预警工具的灵敏所在,工具与命门是同一枚硬币。另记一笔数值常识:白噪声离散化时随机项按根号 dt 缩放,任何自写积分器都应先在小步长极限下复测扩散系数再投产。实践中还可用"冻结噪声"检查:把噪声序列固定后重复积分,输出散布只应来自初值,散布异常即积分器有偏。
本节要点回顾
- 轨道对分布是随机化后的根本转译;福克-普朗克方程是分布版的向量场。
- 克拉默斯公式 k ∝ exp(−ΔV/D):切换率对势垒指数敏感,既是误触发来源又是免费预警器。
- 随机共振证明噪声可以做功:适量噪声放大弱信号,倒 U 形信噪比曲线是它的签名。
- 数值上:随机项按 √dt 缩放,步长纪律比确定性积分更严。
单体的几何与统计都齐了。下一节把镜头拉到群体:千百个振子互相牵引时,同步如何自发涌现。