8.1 区域运动技术
8.1 区域运动技术
运动处理的第一级:流域形状不变、只有部件在转,网格完全不动,运动通过参考系变换写进方程。本节讲清 MRF、混合平面、滑移网格三种技术的数学姿态与代价梯度,并用风机案例演示 MRF 的完整配置与它的"近似边界"。这一节是旋转机械仿真的技术主菜,多相、燃烧章节里见过的泵与风机任务都在这里落地。
三种技术的姿态对比
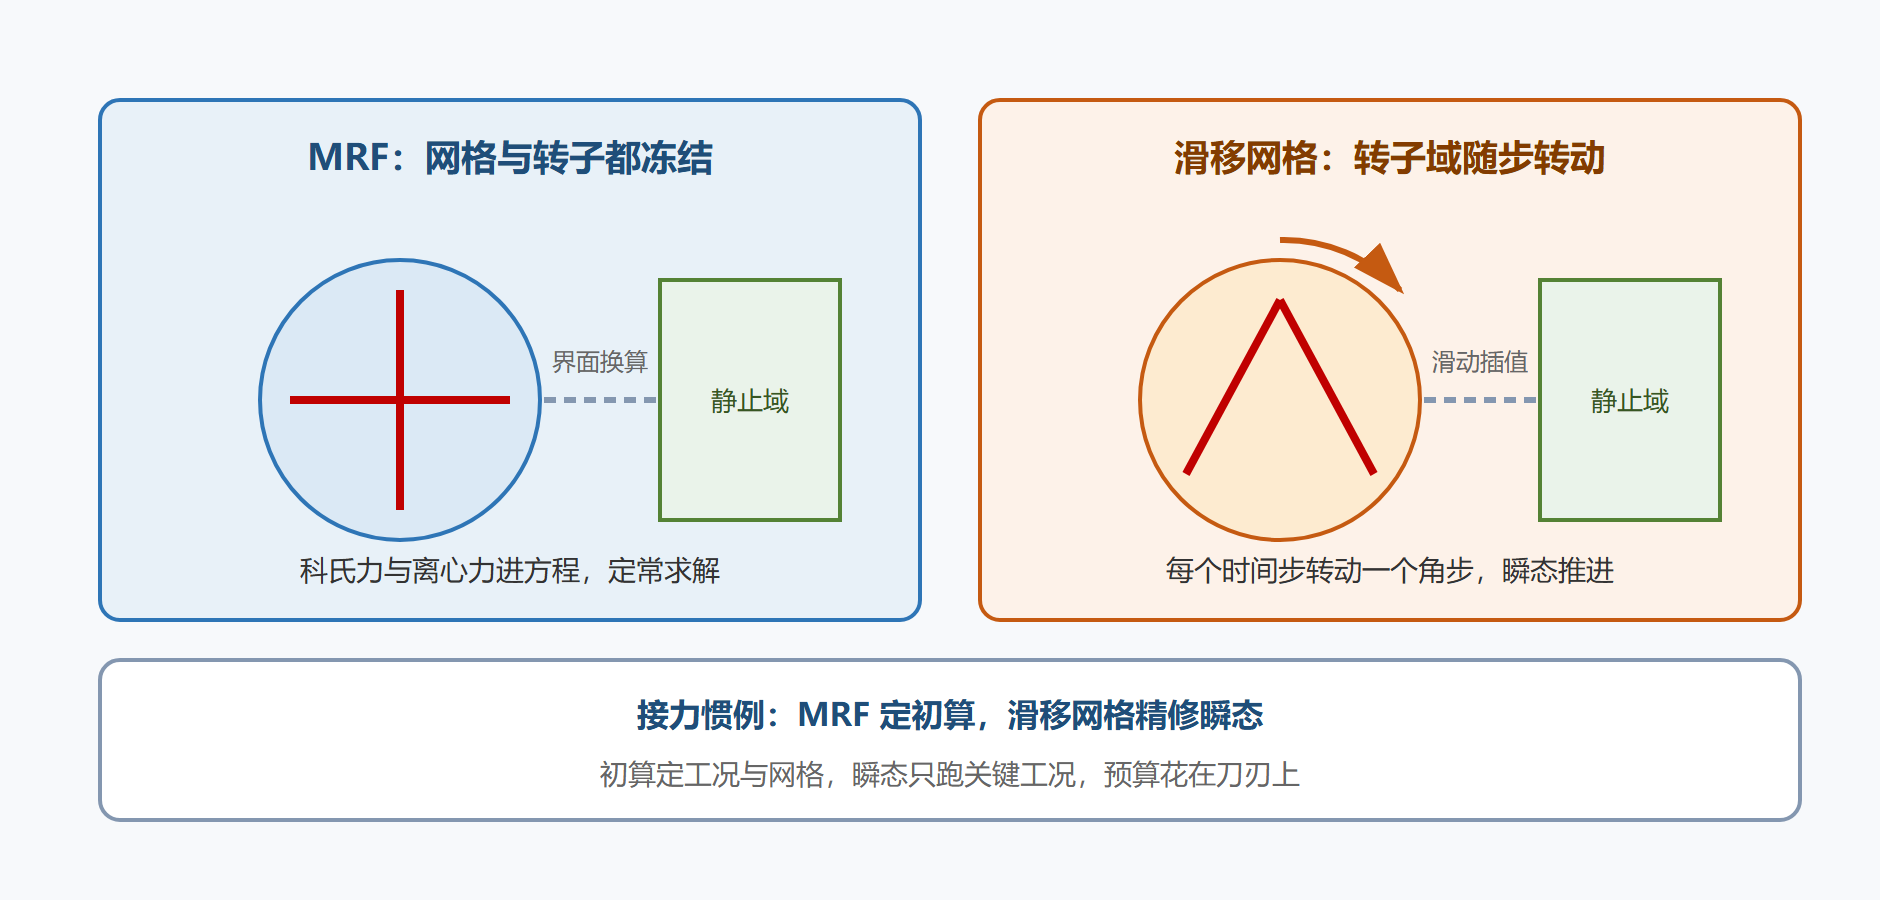
MRF(多重参考系,冻结转子法)。把旋转域的方程在旋转坐标系里写:科氏力与离心力作为附加项进入动量方程,交界面上的速度做参考系换算。它是一个定常近似——转子被"冻"在某个位置,捕捉的是该瞬位的周期平均效应。便宜到几乎免费(收敛仍按稳态做),是旋转机械性能初算、风机泵选型对比的默认起点。
混合平面法。多级串联机械(多排叶轮)专用:级与级之间用周向平均的交界面传递数据,把上游尾迹、下游位势干扰平均掉。适合多级压气机、水轮机整机的定常通流计算。
滑移网格。网格真的动起来:旋转域网格随转子步进,与静止域在交界面两侧相对滑动,界面通量按重叠面插值。它保留部件间的瞬态干涉(转子-静子相互作用、叶片通过频率),是定常方法失效时的正解。代价是瞬态推进:时间步被叶片通过频率锁死,计算量从定常的"一次收敛"变成"按转角扫描",高出两个数量级很正常。
| 技术 | 定常或瞬态 | 能捕捉 | 代价 | 典型用途 |
|---|---|---|---|---|
| MRF | 定常近似 | 周期平均效应 | 最低 | 初算、选型、系统曲线 |
| 混合平面 | 定常 | 级间平均匹配 | 低 | 多级通流 |
| 滑移网格 | 瞬态 | 瞬态干涉、尾迹 | 高 | 噪声源、非定常载荷 |
图 8-1:MRF 与滑移网格的交界面姿态
配置纪律:MRF 案例的完整过程
背景。某轴流风机改型,需要对比三种叶片安装角的流量-压升曲线,工期两周。项目按"接力惯例"启动:MRF 扫曲线,选优工况再上滑移网格看非定常载荷。
操作。几何上把旋转域切到叶顶间隙之外稍远处,交界面避开叶片尾迹强梯度区(放得太贴近叶片会让插值误差直接污染载荷);旋转域赋角速度,方向按右手定则核对两次(方向反了流量曲线直接反向,是新手事故榜第一名);入口给静压、出口给流量或风机曲线工作点;湍流 k-epsilon 加旋流修正,交界面类型设为 none 不做掺混。三个安装角批量提交。
结果。MRF 曲线与厂内试验的形状一致,设计工况压升偏差百分之三以内;最优安装角的滑移网格复核显示非定常载荷脉动集中在叶片通过频率,均值与 MRF 吻合——MRF 近似在去工况点以外开始失真,曲线远端的结论标注了适用范围。
解读。MRF 的价值在"快扫空间",它的天职是被更贵的方法校核而不是独自扛起最终结论。配置环节最容易翻车的两处都在案例里露了脸:旋转方向核对与交界面位置选择——两处都是"错误会算出一个结果"的类型,不复核就带病交付。
变式。多级风机逐级 MRF 需要检查级间匹配(混合平面更合适);泵的空化性能计算把第六章空化模型挂进 MRF 旋转域;需要考虑叶顶间隙泄漏的精细模拟时,间隙区网格局部加密后再谈 MRF 的精度上限。
运动配置问答与排错表
MRF 旋转域半径怎么定。叶顶间隙之外留出足够缓冲:太小则交界面切在尾迹强梯度里,插值误差直接污染载荷;太大则把静止区误卷入旋转参考系。经验是间隙的三到五倍或叶高的一成量级,最终以交界面通量平衡与载荷对表为准。
滑移网格时间步怎么定。按叶片通过频率反推:每个叶片通过周期至少二十到四十个时间步。时间步定完检查库朗数与每步内迭代数,三者自洽才开跑。
MRF 和滑移网格结果差多少算正常。设计工况下均值应在百分之几内;差得多先查两者网格口径是否一致、交界面位置是否相同——不一致的比较没有意义。
运动配置故障对照:
| 现象 | 多半原因 | 处置 |
|---|---|---|
| 载荷随时间漂移不收敛 | MRF 交界面位置不当 | 移出强梯度区重算 |
| 滑移网格界面通量不守恒 | 界面重叠面不足 | 加密界面两侧网格 |
| 转速反了载荷异常 | 旋转方向定义错 | 右手定则双人复核 |
| 瞬态载荷毛刺多 | 时间步过大或采样不足 | 减步长并核对采样窗口 |
最后补一个旋转机械特有的精度话题:叶顶间隙。间隙流的泄漏损失是效率预测的关键项,而它恰恰是网格分辨率与运动处理的交汇处——间隙内通常只容得下十几层网格,任何运动近似在这里都会被放大检验。工程惯例是:MRF 结论用于方案对比时声明"间隙效应按网格口径平均化";间隙泄漏是结论主角的任务(小间隙高压比级)直接上滑移网格加间隙局部加密,并在 9.2 节对间隙泄漏量的网格敏感性单独做一次检查。间隙虽小,常常是旋转机械仿真可信度的试金石。
关于三种技术的验证动作再收拢一下:MRF 的验证靠"均值对表"(与试验性能曲线比),滑移网格的验证多一层"频谱对表"(载荷脉动的主频应落在叶片通过频率及其倍频上,出现非物理高频通常是界面插值噪声或时间步不足)。频谱检查在旋转机械的声学与振动评估里是标配动作,FFT 之后看主频位置与幅值量级,十分钟的工作量,能识别一半以上的配置性错误。运动类任务的验证因此比定常任务多一个维度——不止问"均值对不对",还要问"随时间怎么动得对不对",这一条请直接写进你项目的验收单模板。
关于 MRF 与滑移网格的选择成本,再给一个排期视角的量化感受:同一旋转机械模型,MRF 定常解的墙钟时间通常以小时计,滑移网格瞬态以"转数"计——每转的成本约等于几十到上百次 MRF 迭代,一个统计周期要扫几十转。换句话说,滑移网格不是"贵一点",是"贵两个数量级"。所以接力惯例(先 MRF 扫空间、后滑移精修时间)本质是一条成本控制策略:用便宜方法收敛设计空间,把贵方法的预算集中投在最终候选上。项目排期时把这条算术放进计划书,比事后解释"为什么瞬态只跑了三个工况"要主动得多。
本节验收点
- 旋转方向、角速度、旋转域范围经过双人核对或脚本校验。
- 交界面位置远离强梯度区,界面通量平衡已核对。
- MRF 结论标注了适用范围,关键工况有滑移网格或试验对表。
- 报告含运动模型声明:哪个域转、转速多少、用什么技术。