5.3 数值积分:瞬态分析的时间步
5.3 数值积分:瞬态分析的时间步
本节摘要:电容与电感把微分方程带进电路,数值积分负责把"连续的时间"切成"离散的一步步"。本节手推后向欧拉与梯形法对电容的离散化,用 RC 放电的逐点算术展示两种方法的误差差异,并解释瞬态波形里锯齿与振铃的数值来源。
电容的两副面孔
电容的物理关系是电流等于电容乘以电压变化率——一个微分关系,仿真器每个时间步都要求解它。数值积分的本质是用差分替代微分,而替代方式不止一种。后向欧拉法用"下一时刻的电流"近似整个区间的变化:新电压等于旧电压加上步长除电容乘新电流。把它翻译回电路语言,电容在每个时间步等价于一个电导(电容除步长)并联一个电流源(电容除步长乘旧电压)——微分元件变成了当时的电阻与源,MNA 矩阵每步重新组装一遍,这正是瞬态分析比直流分析慢的原因:每个时间步都是一次完整的"组装加求解"。
梯形法更精明一些:取本步与上步电流的平均值,新电压等于旧电压加步长除二倍电容乘两步电流之和。等效电导翻倍为二倍电容除步长,电流源多带一项上一步的记忆。精度从一阶升到二阶,代价是每个电容要多存一份历史。
算术见真章:RC 放电逐点对照
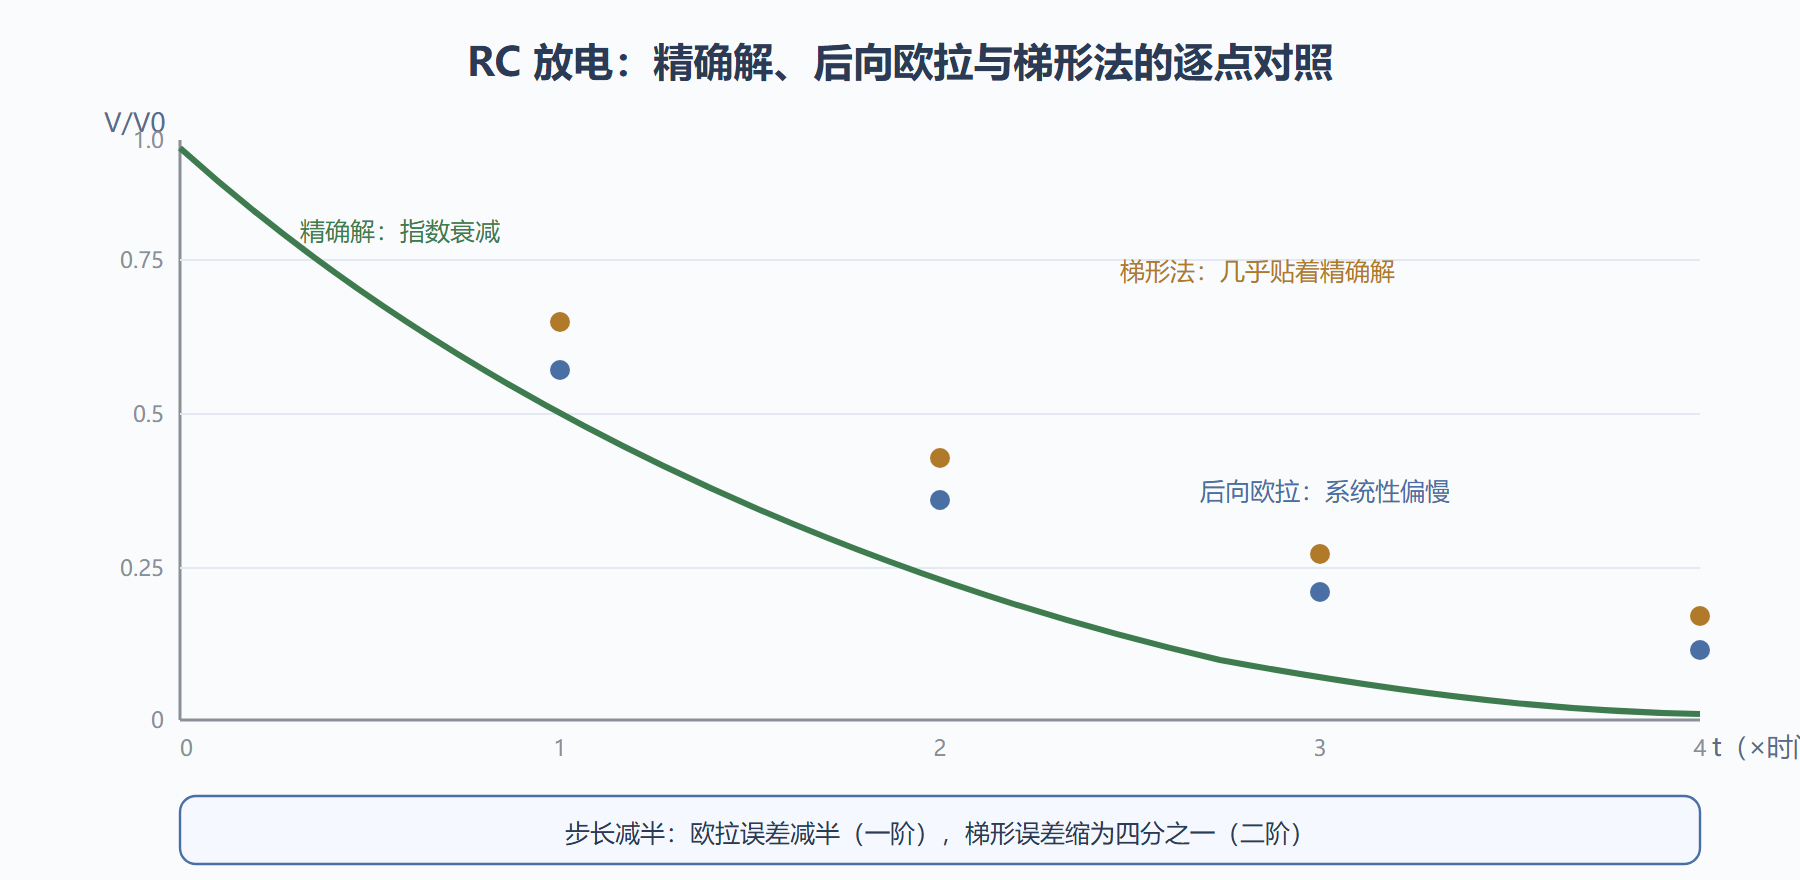
拿一千欧加一百纳法的放电电路做实验,时间常数一百微秒,步长取五十微秒。精确解每步乘 e 的负零点五次方,约零点六零六五;后向欧拉每步乘一除以(一加零点五),零点六六六七;梯形法每步乘(一减零点二五)除(一加零点二五),零点六。四个时间常数内的对账表:
t(µs) 精确解 后向欧拉 梯形法 0 1.0000 1.0000 1.0000 50 0.6065 0.6667 0.6000 100 0.3679 0.4444 0.3600 150 0.2231 0.2963 0.2160 200 0.1353 0.1975 0.1296
一眼可见:梯形法贴着精确解走,误差在千分位;后向欧拉系统性偏慢(放电偏慢、充电偏慢同理),误差在百分之几量级。步长减半,欧拉误差减半(一阶),梯形误差缩到四分之一(二阶)——这就是"阶数"的含义。仿真器默认选梯形法不是偏爱,是精度性价比。
图:两种积分方法逼近精确指数的差异
稳定性与振铃:方法的自留地
精度之外还有更硬的指标——稳定性。向前欧拉(用旧电流外推)在步长稍大时误差指数发散,仿真器根本不提供它;后向欧拉无条件稳定,再大的步长误差也不爆炸,但一阶精度让它只配当"兜底";梯形法无条件稳定却非"强稳定"——遇到开关切换这类电压跳变,二阶插值会在不连续点附近制造出真实电路里不存在的衰减振荡,业内叫梯形振铃。看到方波边沿后波形"嗡嗡"抖动而手算说它不该抖,第一嫌疑就是它。对策写在 .OPTIONS 里:METHOD=GEAR 换成二阶 Gear 法(本质是带阻尼的多步插值),振铃被主动压平,代价是波形整体略偏保守。开关电源、肖特基整流这类硬开关仿真,Gear 法是常备选项。
步长的自动控制则由局部截断误差驱动:仿真器估计"这一步引入了多少误差",超标就把步长劈半重算,富余就放大步长。所以瞬态波形文件的 time 列疏密不均——边沿处密、平坦处疏。理解了这一点,第 3 章"打印步长与内部步长是两回事"的告警就有了完整解释:打印间隔是你自己的采样,内部步长是误差控制器在跳舞。
💡 做一个五分钟实验把本节焊牢:任取一张带硬开关的瞬态波形,分别在默认梯形与 METHOD=GEAR 下重跑,对比边沿后的细节。梯形那版的"毛刺"在 Gear 版里消失的瞬间,你就真正拥有了"波形可信度"的判断力。
本节要点回顾
- 等效模型:离散化后电容变电导加电流源,每个时间步都是一次 MNA 组装加求解。
- 二阶之选:梯形法以二阶精度成为默认,欧拉只做兜底,Gear 专治振铃。
- 振铃是数值病:硬开关波形上的真实感振荡可能是方法副作用,换法验证再下结论。
- 步长在跳舞:局部截断误差驱动自适应步长,time 列的疏密就是它的工作痕迹。
原理三章到此收官。下一章把全部理论兑换成实战:收敛报错逐个拆解,.OPTIONS 调参给出成套配方。
问题:电感怎么离散化,和电容对称吗
完全对称。电感的电压电流关系是电压等于电感乘电流变化率,离散化后每步等价于一个电阻(电感除以步长)串联一个电压源,或者等效写成电导加电流源的标准形式。步长变化时,电容的等效电导变大、电感的等效电阻变大,方向相反——所以含大电感的电路在步长突变时容易出现数值尖峰,开关电源仿真里要格外留意步长控制参数。
问题:为什么瞬态里更换积分方法会改变读数
因为方法不同,数值误差的方向与大小不同。梯形法有二阶精度但会振铃,Gear 法阻尼强但整体略偏保守,后向欧拉一阶精度偏慢。读数在三种方法下都稳定的,是电路的本征行为;只在某一种方法下出现的"细节",是该方法的数值签名。这也是第 6 章精度验证里"更换积分方法"这一重对照的理论依据——方法的差异就是数值误差的探针。
问题:步长控制为什么有时候失灵
误差估计基于局部线性化的假设,遇到三种情况会失灵:不连续跳变(开关切换)让误差估计在跳变后瞬间完全失准;强非线性器件在相邻步之间特性突变,历史信息反而误导步长器;用户设了过宽的最大步长上限,误差控制器在"安全区"里放松过头。症状都是步长剧烈震荡或一次跨过关键事件。对策分别对应给边沿留过渡、检查模型连续性、收紧最大步长——三条都在第 6 章的配方单里。
问题:齿轮法与梯形法默认该怎么选
默认梯形,遇到硬开关换 Gear——这条经验法则覆盖大多数场景。更精细的选择:关心正弦信号的失真与频率成分时,梯形的低色散特性更合适;关心开关电源的纹波幅度与效率时,Gear 的阻尼能避免数值振荡污染读数。拿不准时两个都跑,差异大的区域就是数值敏感区,读数以保守的 Gear 版本为准。
手推等效模型练习
给一只一百皮法电容配一个十纳秒的步长:后向欧拉的等效电导等于电容除步长,每纳秒每伏零点零一安培量级——把这个数与电路里的典型电阻电导比一比,你就明白为什么步长越小米勒效应类节点越难收敛。再把梯形法的等效参数推一遍,比较两者在同一个 RC 电路里各自制造了一个多大的等效电阻。十分钟的手推,能让你在调整瞬态参数时心里有数,而不是盲试。