7.1 全息、触觉互联网与数字孪生城市
7.1 全息、触觉互联网与数字孪生城市
本节摘要:6G 的六大场景里,全息远程呈现、触觉互联网、数字孪生城市最具代表性。本节逐个拆解它们对底层能力的要求,并用一张矩阵说明"场景—能力"映射,帮你看清技术如何兑现价值。读完你能为任一场景反推它的能力组合,并理解"任务导向网络"为何取代"均等服务"。
先说结论
阅读完本节,你应当能够:
- 说明全息通信为何需要 Tbps 级带宽与亚毫秒时延,以及它的工程瓶颈
- 解释触觉互联网对多模态同步误差的严苛要求,及它对原生可信的强依赖
- 描述数字孪生城市如何吃掉"通感+算力+AI"的组合
- 用"任务导向网络"解释资源调度逻辑的根本变化
- 区分"愿景场景"与"近期可落地场景",判断哪些是 2030 前后真能跑起来的
一、问题与直觉:同一张网,不同业务吃不同套餐
讲技术容易飘,落到场景才踏实。同一个 6G,不同场景要的东西差别极大:
- 全息通信要的是"带宽+预测"——一路全息视频流是 Tbps 级吞吐,还要预测用户视角提前渲染,避免转头时的画面滞后。
- 触觉互联网要的是"同步+确定"——远程操控机械臂要同步传视觉、力觉、触觉,多模态同步误差得小于 1 毫秒,且抖动要微秒级,否则操作员会眩晕、机械臂会失控。
- 数字孪生城市要的是"通感+算力"——百万级传感器的实时数据要被网络就地感知、就地推理,生成与物理城市同步的虚拟镜像。
这三种需求差异巨大,传统网络用"一套管道服务所有业务"的模型根本撑不住。6G 架构的价值,正在于它能按需组合这些能力,给不同业务不同的"套餐"——这就是"任务导向网络"。
二、核心原理:三个场景各吃什么能力
图:6G 典型应用场景矩阵
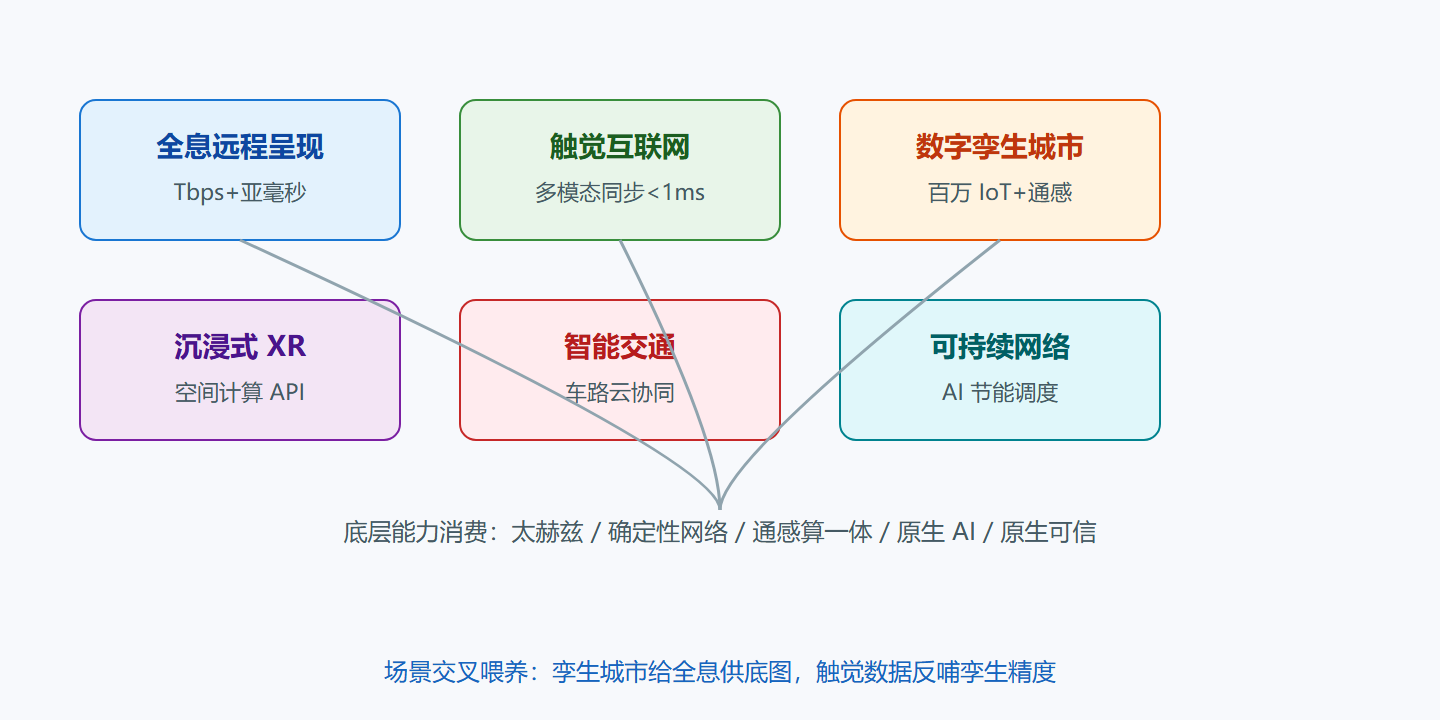
全息远程呈现是带宽和预测的极限挑战。一路裸眼 3D 全息视频流的数据率轻松上 Tbps,远超现有任何无线链路。除了用太赫兹和分布式 MIMO 撑带宽,更关键的是"预测性渲染"——根据用户头部姿态、视线方向,预测下一秒要看什么,提前把高精度内容推到边缘节点缓存,用户转头时即时调取。这吃第 3 章太赫兹的带宽和第 4 章原生 AI 的预测能力。它的落地瓶颈在端到端时延——亚毫秒级要求让任何"回中心云处理"都不可行,必须全边缘化。
触觉互联网是确定性和可信的极限挑战。远程操控一个机械臂做手术或排爆,操作员要实时感受到机械臂触到的力度、滑动、形状,这要求视觉、力觉、触觉多路信号严格同步——同步误差超过 1 毫秒,操作员就会眩晕(类似晕动症);误差再大,机械臂可能误伤。这吃第 2 章确定性网络(TSN 切片)和第 3 章低时延物理层。它对原生可信的依赖是六个场景里最强的——远程手术一旦被攻击或失控,直接危及人命,安全等级必须到航空级。
数字孪生城市是通感算一体的极限挑战。一个城市的孪生体要实时反映交通、人流、能源、环境的状态,这意味着百万级传感器(摄像头、雷达、空气质量、电表)的数据要被网络就地感知、融合、推理,生成与物理城市同步的虚拟镜像。这个镜像反过来又服务全息、XR、应急等上层应用。它吃第 1 章的通感一体(网络自己感知城市)、第 4 章的原生 AI(就地推理)和算力网络(算力下沉到边缘节点)。它的落地瓶颈在数据治理——百万传感器的数据权属、隐私、质量都是难题。
💡 关键直觉:6G 的资源调度逻辑从"均等服务"变成"按任务分配 QoS"。远程手术要确定性时延,元宇宙社交优先沉浸感,海量物联优先能效——同一张网,不同智能体吃不同"套餐"。这是"任务导向网络"的本质:网络不再问"你要传多少比特",而问"你要完成什么任务",按任务编排资源组合。
三、工程实践要点:愿景与近期的现实差距
| 场景 | 核心需求 | 依赖能力 | 落地瓶颈 | 近期可落地性 |
|---|---|---|---|---|
| 全息通信 | Tbps/亚毫秒 | 太赫兹、原生 AI 预判 | 端到端时延、终端渲染 | 低(受太赫兹器件制约) |
| 触觉互联网 | 多模态<1ms | 确定性切片、原生可信 | 安全等级、抖动 | 中(专网先落地) |
| 数字孪生城市 | 通感+算力+AI | 通感一体、算力网络 | 数据治理、隐私 | 中(园区/行业先跑) |
| 沉浸式 XR | 高带宽+低时延 | 太赫兹、边缘算力 | 终端功耗、成本 | 中高(5G 已部分跑) |
| 智能交通/工业 | 确定性+通感 | 确定性网络、通感一体 | 标准互操作 | 中高(工业专网先跑) |
| 空天地海全域 | 全域覆盖 | 卫星、HAPS、多频段 | 星地同步、成本 | 中(卫星互联网先行) |
从这张表能看出一个关键判断:6G 场景的落地不会齐头并进,而是分梯队。
- 第一梯队(近期可落地):智能交通/工业、沉浸式 XR、空天地海。它们的需求相对收敛,且能在专网或封闭场景先跑起来——5G 已部分跑通工业专网和卫星互联网,6G 是渐进增强,风险低。
- 第二梯队(中期落地):触觉互联网、数字孪生城市。它们对原生可信、数据治理的要求高,且需要跨行业协作,落地周期长,但园区和特定行业(医疗、应急)可能先突破。
- 第三梯队(远期愿景):全息通信。它强依赖太赫兹器件突破和终端成本下降,受物理层进展制约最大,2030 前后大概率还在试验床阶段,难大规模商用。
做投资或选型时,这个梯队能帮你判断哪些场景值得近期押注、哪些只能远期观望。
⚠️ 常见坑:把"六大场景"当六个独立产品去做,会重复造轮子。它们共享同一套三层四面架构,差异只在能力组合与 QoS 权重——用一套架构服务所有场景才是 6G 的设计本意。如果你看到某厂商宣传"我们做了 6G 全息产品",追问它的底层架构是不是复用了同一套切片+通感+AI 框架,如果每个场景都从零做一套,那它没理解 6G,只是把 5G 套了个 6G 的壳。
一个被低估的难点:场景间的数据喂养
场景不是孤立的,它们之间有"数据喂养"关系。数字孪生城市给全息通信提供环境底图(孪生城市建好的 3D 模型,全息直接用),触觉互联网的操作数据又反哺孪生城市的精度(机械臂的力觉数据丰富孪生模型)。这意味着场景落地要考虑数据互通——一个孪生城市跑起来了,全息和触觉就有了基础;反过来,如果各场景各做各的数据孤岛,6G 的融合价值就兑现不了。这也是为什么"通感算一体"的统一抽象(第 1.2 节讲过)如此重要——它是场景互通的地基。
一个判断场景成熟度的小工具:能力缺口表
实际做场景评估时,我会画一张"能力缺口表"来快速判断一个场景能不能近期落地,这里分享出来。表的行是场景需要的核心能力(参考前面的依赖矩阵),列是"理想要求、当前水平、缺口、补缺依赖"四栏。以远程手术(触觉互联网)为例:理想要求是多模态同步误差小于 1 毫秒、抖动微秒级、安全等级航空级;当前 5G 水平是统计时延十几毫秒、抖动不可控、安全靠应用层加固;缺口是确定性时延和原生可信两块;补缺依赖第 2 章的 TSN 切片和第 6 章的内生安全。把缺口列出来就会发现,远程手术的真正拦路虎不是带宽(带宽早就够),而是确定性和可信,这两块恰恰是最难啃的。反过来,沉浸式 XR 的缺口表会显示它的主要瓶颈是终端功耗和成本,而不是网络能力本身——这种场景的落地节奏就快得多。
用这张表还能识破一种常见的宣传套路:把"网络能力已达"偷换成"场景已成熟"。比如某厂商宣传"我们的网络已经支持全息通信",但全息的真正瓶颈是端到端时延和终端渲染,网络带宽够了不等于全息能跑。用能力缺口表把每个能力逐一核对,就会发现"网络支持"和"场景跑通"之间还隔着好几道坎。养成逐能力核对的习惯,比听厂商的故事靠谱得多。
再补一个判断场景落地难度的维度:看它依赖的是"网络能力"还是"生态能力"。有些场景卡在网络(比如全息卡在太赫兹带宽),网络突破了就能跑;有些场景卡在生态(比如数字孪生城市卡在数据权属和跨部门协同),网络再强也推不动。生态类卡点的难点在于它不是技术问题,是组织、法规、利益分配问题,解决周期往往比技术攻关还长。所以评估一个 6G 场景时,先分清它的卡点是网络还是生态:网络卡点可以等技术突破,生态卡点要靠跨行业协作和制度演进,后者更要做好"打持久战"的准备。这个区分能帮你更现实地预估场景真正落地的时间。把这点和前面的梯队判断、能力缺口表合起来用,你对任何 6G 场景的成熟度判断都会扎实得多。
温故知新
- 要点一:全息通信吃 Tbps 带宽+亚毫秒时延+AI 预判视角,落地瓶颈在端到端时延和太赫兹器件,属远期愿景
- 要点二:触觉互联网要求多模态同步误差<1ms,强依赖确定性切片和原生可信(人命安全),属中期落地
- 要点三:数字孪生城市靠通感算一体采集与推理百万级 IoT,瓶颈在数据治理与隐私,属中期落地
- 要点四:资源调度从"均等服务"变为"按任务分配 QoS",这是任务导向网络的本质
- 要点五:六大场景共享一套架构,差异在能力组合与权重,重复造轮子是没理解 6G
- 要点六:场景分三梯队落地(工业/XR/卫星近期,触觉/孪生中期,全息远期),押注要看梯队
- 要点七:场景间有数据喂养关系(孪生喂全息,触觉反哺孪生),落地要考虑数据互通,统一抽象是地基
下一章看这些场景如何走出实验室:标准、频谱与试验床是落地的三块基石。