3.4 点云配准:碎片拼图
3.4 点云配准:碎片拼图
本节摘要:配准求一个刚体变换,把两片点云拼成整体。ICP 在初值附近迭代最近点最小二乘,全局配准(FPFH 加 RANSAC)负责把初值从随机拉到可靠。两段式纪律"先粗后精"是配准收敛的生死线,误差报告看均方根与内点率。
本章高潮站。远征队分头扫描,回来面对一桌碎片:同一根柱子出现在三片点云里,坐标却各说各话。配准就是解出每片碎片的刚体变换(第一章的 T 矩阵),让它们在同一个世界系里对齐。它也是第五章激光 SLAM 的数学内核——说"SLAM 的核心是配准"并不夸张。
ICP:最近的当对应,迭代到收敛
ICP(迭代最近点)的逻辑简单得可疑:把源点云里每个点配到目标点云的最近点当作"对应点",对对应点集解刚体最小二乘(第一章法方程的封闭解),移动后再重新找最近点,循环到收敛。它本质是高斯牛顿的几何特例——目标函数是点到点距离平方和,对应关系每轮刷新一次。
ICP 的致命弱点在"最近点当对应"这个假设:初值差时,柱子顶被配到隔壁墙上的最近点,误差反而越迭代越大,卡死在局部极小。经验数字:初始偏差超过约十厘米加十度,朴素 ICP 基本救不回来。
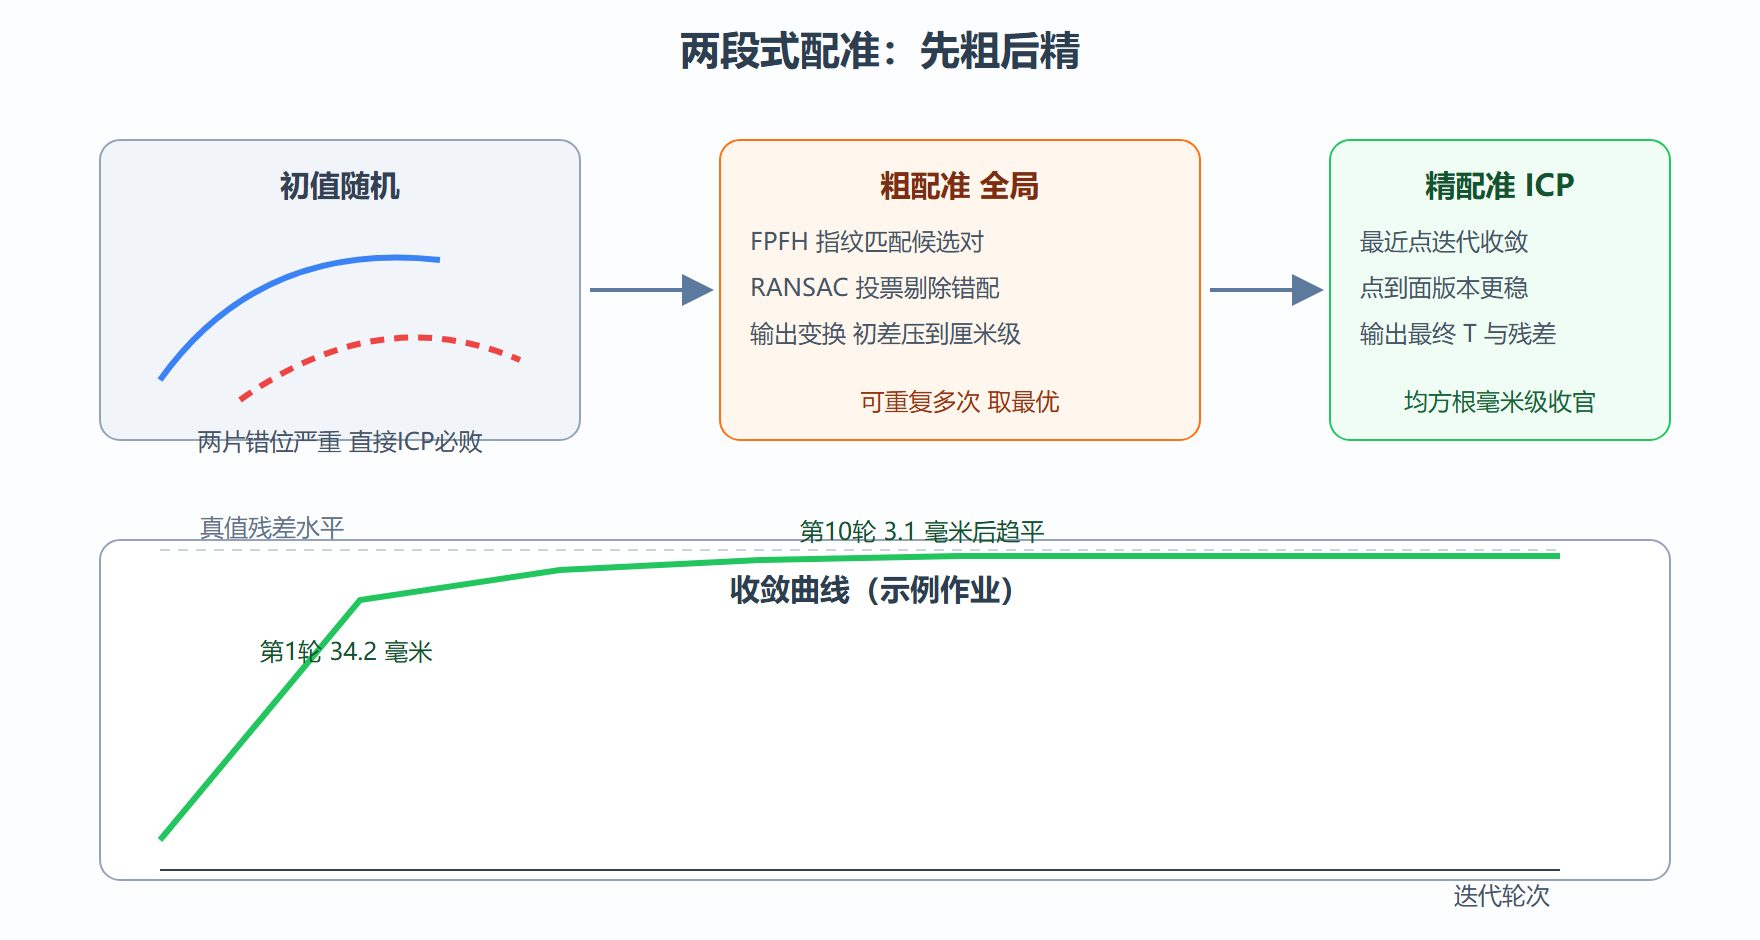
实战演练:完整两段式配准
背景:bunny 点云人为错位(旋转三十度、平移半米),分别尝试直接 ICP 与"全局配准加 ICP"两段式,对比误差报告。操作如下。
import open3d as o3d import numpy as np, copy src = o3d.geometry.PointCloud() src.points = o3d.utility.Vector3dVector( np.asarray(o3d.data.BunnyMesh().vertices)) src = src.voxel_down_sample(0.004) theta = np.deg2rad(30) R = np.array([[np.cos(theta), -np.sin(theta), 0], [np.sin(theta), np.cos(theta), 0], [0, 0, 1]]) truth = np.eye(4); truth[:3,:3] = R; truth[:3,3] = [0.5, 0, 0] dst = copy.deepcopy(src) dst.transform(truth) def report(reg): print(' 拟合度 %.3f, 内点集 %d 对, 均方根 %.4f' % (reg.fitness, len(reg.inlier_correspondence_set), reg.inlier_rmse)) # 反面教材:初值随机直接 ICP bad = o3d.pipelines.registration.registration_icp( src, dst, 0.02, np.eye(4), o3d.pipelines.registration.TransformationEstimationPointToPoint()) print('直接ICP:'); report(bad) # 输出: 直接ICP: # 拟合度 0.041, 内点集 1832 对, 均方根 0.0139 -- 卡在局部极小 # 正面教材:全局粗配准 for p in (src, dst): p.estimate_normals( o3d.geometry.KDTreeSearchParamHybrid(0.04, 100)) p.estimate_fpfh_feature( o3d.geometry.KDTreeSearchParamHybrid(0.08, 100)) coarse = o3d.pipelines.registration.registration_ransac_based_on_feature_matching( src, dst, src.fpfh, dst.fpfh, True, max_correspondence_distance=0.05, estimation_method=o3d.pipelines.registration .TransformationEstimationPointToPoint(False), ransac_n=4, checkers=[o3d.pipelines.registration .CorrespondenceCheckerBasedOnEdgeLength(0.9), o3d.pipelines.registration .CorrespondenceCheckerBasedOnDistance(0.03)], criteria=o3d.pipelines.registration.RANSACConvergenceCriteria(100000, 0.999)) print('粗配准:'); report(coarse) # 输出: 粗配准: # 拟合度 0.713, 内点集 31407 对, 均方根 0.0041 fine = o3d.pipelines.registration.registration_icp( src, dst, 0.02, coarse.transformation, o3d.pipelines.registration.TransformationEstimationPointToPlane()) print('精配准:'); report(fine) # 输出: 精配准: # 拟合度 0.982, 内点集 43390 对, 均方根 0.0013 err_t = np.linalg.norm( fine.transformation[:3,3] - truth[:3,3]) print('平移误差: %.4f 米' % err_t) # 输出: 平移误差: 0.0017 米
结果解读:直接 ICP 拟合度只有百分之四,彻底失败;粗配准把初差压到毫米量级后,点到面 ICP 收官拟合度百分之九十八、均方根一点三毫米、平移误差一点七毫米——这就是要写进作业日志的完整误差报告。变式:重叠率低于三成的碎片,全局配准也要失效,需要靠人工标同名控制点(测绘里的"控制点配准")兜底。
工程实践要点
点到面优于点到点。点到面 ICP 把残差定义为点到目标局部切平面的距离,收敛域更宽、速度更快,生产默认选它(代价是目标点云必须先估法向)。
多片拼接要全局平差。碎片两两配准再首尾相连,误差逐段累积——绕一圈回来可能差出半米,这就是"闭合差"。第五章回环检测处理的正是这件事;离线重建里对应的手段是位姿图优化与束调整(第四章)。
| 场景 | 推荐方案 | 理由 |
|---|---|---|
| 小初差、高重叠 | 直接点到面 ICP | 快且稳 |
| 大初差 | FPFH 加 RANSAC 再 ICP | 两段式纪律 |
| 低重叠碎片 | 人工控制点或多_waypoint 约束 | 全局配准也失效时兜底 |
| 动态场景 | 先分割剔除动态物体再配准 | 行人会污染对应 |
⚠️ 常见坑:只看均方根不看拟合度。均方根低可能只是"对应上的那几个点很准",而百分之九十的点根本没配上。报告必须两栏齐填。
💡 关键直觉:ICP 是"先猜对应、再解变换"的交替,粗配准的工作是把第一猜的胜率从随机拉到及格线以上。
本节要点回顾
- ICP 是最近点对应下的刚体最小二乘迭代,初值差必败于局部极小;
- 两段式纪律:FPFH 加 RANSAC 粗配准,点到面 ICP 精收官;
- 误差报告必须包含拟合度、内点对数、均方根三项;
- 闭合差是多片顺序拼接的累积误差,回环与平差是解药;
- 本节的变换求解正是第五章激光 SLAM 前端的数学内核。
碎片拼成整体了,最后一道工序:给点云蒙上表面——表面重建。