第四章 规划怎么拆任务:从需求到步骤
第四章 · 规划怎么拆任务:从需求到步骤
本章要回答的三个问题:一句笼统的需求,怎么拆成模型能逐步执行的步骤序列?线性推理和树状探索两种推理结构,分别适合什么任务?计划赶不上变化时,怎么发现跑偏并优雅地重排?
为什么会有这一章
工具解决了"能做一件事",记忆解决了"记得住过往",但真实需求往往不是一件事——"把这学期的实验数据整理成报告发给导师"背后是七八个有先后依赖的动作。第 2 章的裸 ReAct 循环面对这种任务会走一步看一步,走歪了要很多轮之后才暴露;窗口再大也架不住一个没有章法的循环瞎逛。规划模块补的就是这个缺口:在动手之前先想清楚步骤结构,在执行之中持续核对进度。
这一章的方法论有一个统一的底层视角:模型不擅长"一口气想对",但擅长"按检查单逐项做对"。规划的全部技巧,就是把大问题变成一张张可核对的检查单。
本章全景
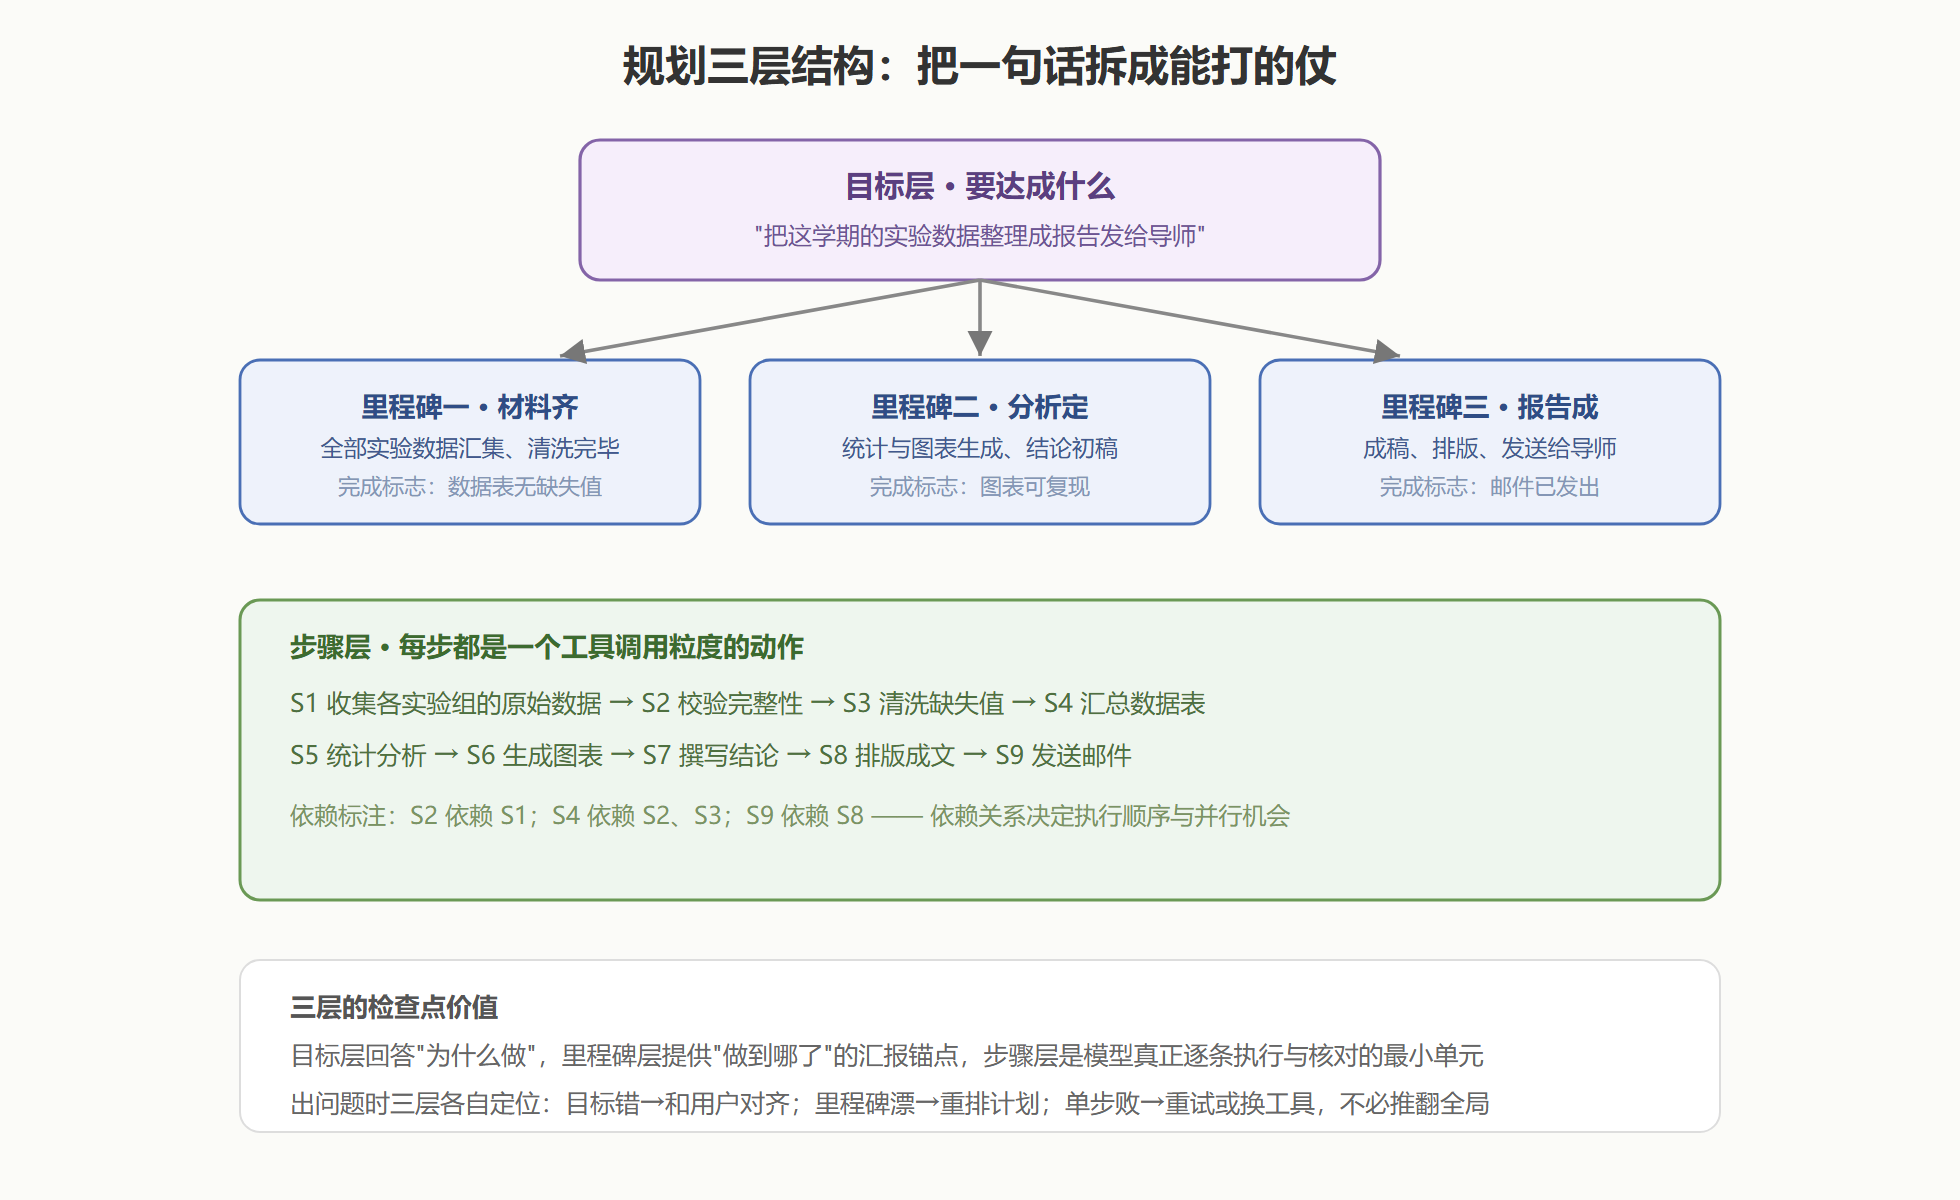
图:规划的三层结构——目标、里程碑、可执行步骤
读完能解决什么
- 能把一句笼统需求拆成带依赖标注的步骤序列,且每步都落在"一个工具调用"的可执行粒度上。
- 能为一个任务选对推理结构:步骤清晰的用线性推理,需要探索取舍的用树状搜索,并估算各自的成本量级。
- 能搭建 Plan-and-Execute 循环:先出全局计划,执行中持续核对,失败与变化触发有边界的重规划。
- 能诊断计划类故障:哪些该改计划、哪些该改执行、哪些其实该回头改目标。
各节怎么分工
| 节 | 回答的问题 | 关键产出 |
|---|---|---|
| 4.1 任务分解 | 大目标怎么变成步骤与依赖 | 分解提示词与 JSON 计划结构 |
| 4.2 CoT 与 ToT | 推理结构怎么选、成本差多少 | 两种结构的适用对照与实现骨架 |
| 4.3 Plan-and-Execute | 计划怎么执行、怎么重排 | 执行监控循环与重规划触发条件 |
先决条件
- 读完第 2 章(分解出的每一步最终都落成工具调用)与第 3 章的 3.1 节(计划本身要占窗口预算)。
- 会画简单的流程框图即可理解依赖关系,不需要项目管理经验。
往下走到哪
单体智能体把一件事做利索之后,第 5 章处理另一类瓶颈:当任务的各个环节需要不同的专长与视角时,怎么把多个智能体组织成一支分工明确的队伍。
常见的三个规划误区
误区一:把规划等同于让模型"想一想再回答"。提示词里加一句"请先思考步骤"确实能提升质量,但那只是推理层的思维链(4.2 节),不是工程层的规划模块。两者的区别在于产出物:前者产出一段文字,后者产出一份可被程序调度、可被验证、可被重排的计划结构。任务复杂到需要断点续跑、并行调度、失败重排时,就必须上工程层的规划。
误区二:计划一次成型、拒绝修订。有人把"重规划"当失败信号,倾向在规划阶段穷尽一切分支。实际上计划的价值恰恰在于它是可修订的假设——4.3 节的重规划纪律(额度上限、已完成即固化)就是为了让修订廉价而受控。拒绝修订的计划,只会把偏差积累到验收时刻集中爆发。
误区三:跳过分解直接堆工具。工具越多越强的直觉在规划缺位时尤其危险——没有步骤结构,模型面对二十个工具的每次决策都是大海捞针。正确的次序是先把任务拆到"每步一个工具"的粒度,工具清单自然收敛到当前步骤需要的那几个。规划做在前头,后面每一章的组件开销都会跟着降下来。