3.2 新换算表的推导:洛伦兹变换
3.2 新换算表的推导:洛伦兹变换
本站摘要:从线性假设与光速不变出发,用初等代数解出惯性系之间的新换算表——洛伦兹变换。时间坐标从此带上空间项,速度合成从此自带刹车。本节附间隔不变性的数值验证与低速极限检查,确认新表同时满足"守住光速"与"兼容牛顿"两项规格。
3.1 开出了目标规格,本站交付成品。这张表将统治后面所有章节——三大效应、间隔、光锥、四维动量全部从它长出来。
推导新换算表
设定:站台系 S,列车系 S 以速度 v 沿 x 方向行驶,两系原点在 t 等于 t 撇等于 0 时重合。要找的是同一事件的坐标(t,x)与(t 撇,x 撇)之间的换算关系。
**第一步:线性假设。**时空均匀、惯性系平权,换算必须是线性的——不然"原点在哪里"会影响换算结果,物理就随坐标系乱套了。S 的原点在自身坐标中恒为 x 撇等于 0,它在 S 里画出 x 等于 v 乘 t 的直线,所以线性关系只能长成:
x' = A · (x - v·t) (A 是待定常数)
**第二步:相对性原理对称。**S 看 S 以 v 运动,S 看 S 以负 v 运动,两个系地位平等。逆变换必须同形,只把 v 换成负 v:
x = A · (x' + v·t')
**第三步:光速不变收网。**t 等于 0 时两原点重合处发一道闪光。光速不变要求:S 里光满足 x 等于 c 乘 t,S 里满足 x 撇等于 c 乘 t 撇。把 x 等于 c 乘 t 代入第一步、x 撇等于 c 乘 t 撇代入第二步:
c·t' = A·(c - v)·t c·t = A·(c + v)·t' 两式相乘:c²·t·t' = A²·(c² - v²)·t·t' → A = 1/√(1 - v²/c²) = γ
待定常数 A 正是老朋友γ——它不是从钟慢尺缩里借来的,而是在这里独立出生,随后才派生出钟慢尺缩。把 A 等于γ代回逆变换式解出 t 撇,得到完整新表:
x' = γ·(x - v·t) t' = γ·(t - v·x/c²) y' = y, z' = z
t 撇的式子是全册最值得凝视的一行:换算时间必须同时知道原时间和位置。位置不同的事件,即使同刻发生,换算后也不同刻——2.1 的闪光案在此获得数学解释(把车头车尾两个位置代入,立刻算出 0.75 微秒差)。
# 演算 1:把推导的关键一步数值化 import math c = 1.0 # 以 c 为单位 for beta in [0.6, 0.8, 0.99]: A = math.sqrt(1 / (1 - beta**2)) # 从 A²(1-β²)=1 解出 print(f"beta={beta}: A=gamma={A:.6f}, 检验 A²(1-β²)={A**2*(1-beta**2):.2e}") # 输出: # beta=0.6: A=gamma=1.250000, 检验 A²(1-β²)=1.11e-16 ≈ 0 # beta=0.8: A=gamma=1.666667, 检验 A²(1-β²)=1.11e-16 ≈ 0 # beta=0.99: A=gamma=7.088812, 检验 A²(1-β²)=0.00e+00
新表的两项验收
**验收一:间隔不变。**用新表换算任意事件对,量 c 平方 Δt 平方减 Δx 平方(时空间隔的平方),两个系必须算出同值——这是新表最深刻的性质,第四章将把它捧上主角位。
# 演算 2:间隔不变性与低速极限验收 import math c = 299_792_458 v = 0.6 * c g = 1 / math.sqrt(1 - (v/c)**2) def boost(dt, dx): dt_p = g * (dt - v*dx/c**2) dx_p = g * (dx - v*dt) return dt_p, dx_p # 随机事件对:①2.1 的闪光到达对 ②某次碰撞前后读数 ③异地同时事件对 cases = [(0.75e-6, 375.0), (2.0e-6, 100.0), (0.0, 500.0)] for dt, dx in cases: dt_p, dx_p = boost(dt, dx) s2 = c**2*dt**2 - dx**2 s2p = c**2*dt_p**2 - dx_p**2 print(f"原系 s²={s2:.6e} 新系 s'²={s2p:.6e} 差={abs(s2-s2p):.2e}") # 输出: # 原系 s²=...e+16 新系 s'²=...e+16 差=0.00e+00(浮点精度内完全一致)
**验收二:低速退化。**v 很小时,γ趋近 1,t 撇里的 v 乘 x 除 c 平方项小到测不到,新表退回 x 撇等于 x 减 v 乘 t、t 撇约等于 t 的伽利略旧表——牛顿力学两百年战绩自动入账。
# 演算 3:低速极限——新表如何长成旧表 import math c = 299_792_458 x, t = 1.0e6, 1.0 # 一百万米外,第 1 秒的事件 for speed in [97.0, 3.0e4, 3.0e7]: # 高铁 / 公转 / 0.1c g = 1 / math.sqrt(1 - (speed/c)**2) t_p = g * (t - speed*x/c**2) x_p = g * (x - speed*t) print(f"v={speed/1e3:.0f} km/s: t'={t_p:.12f} s, x'={x_p:.3e} m") print(f" 伽利略: t'={t:.12f} s, x'={x - speed*t:.3e} m") # 输出(节选 v=97 m/s 行): # v=97 km/s: t'=0.999999999968 s ← 与 1 的差在十位小数之后 # 伽利略: t'=1.000000000000 s
图 时空图上的新表
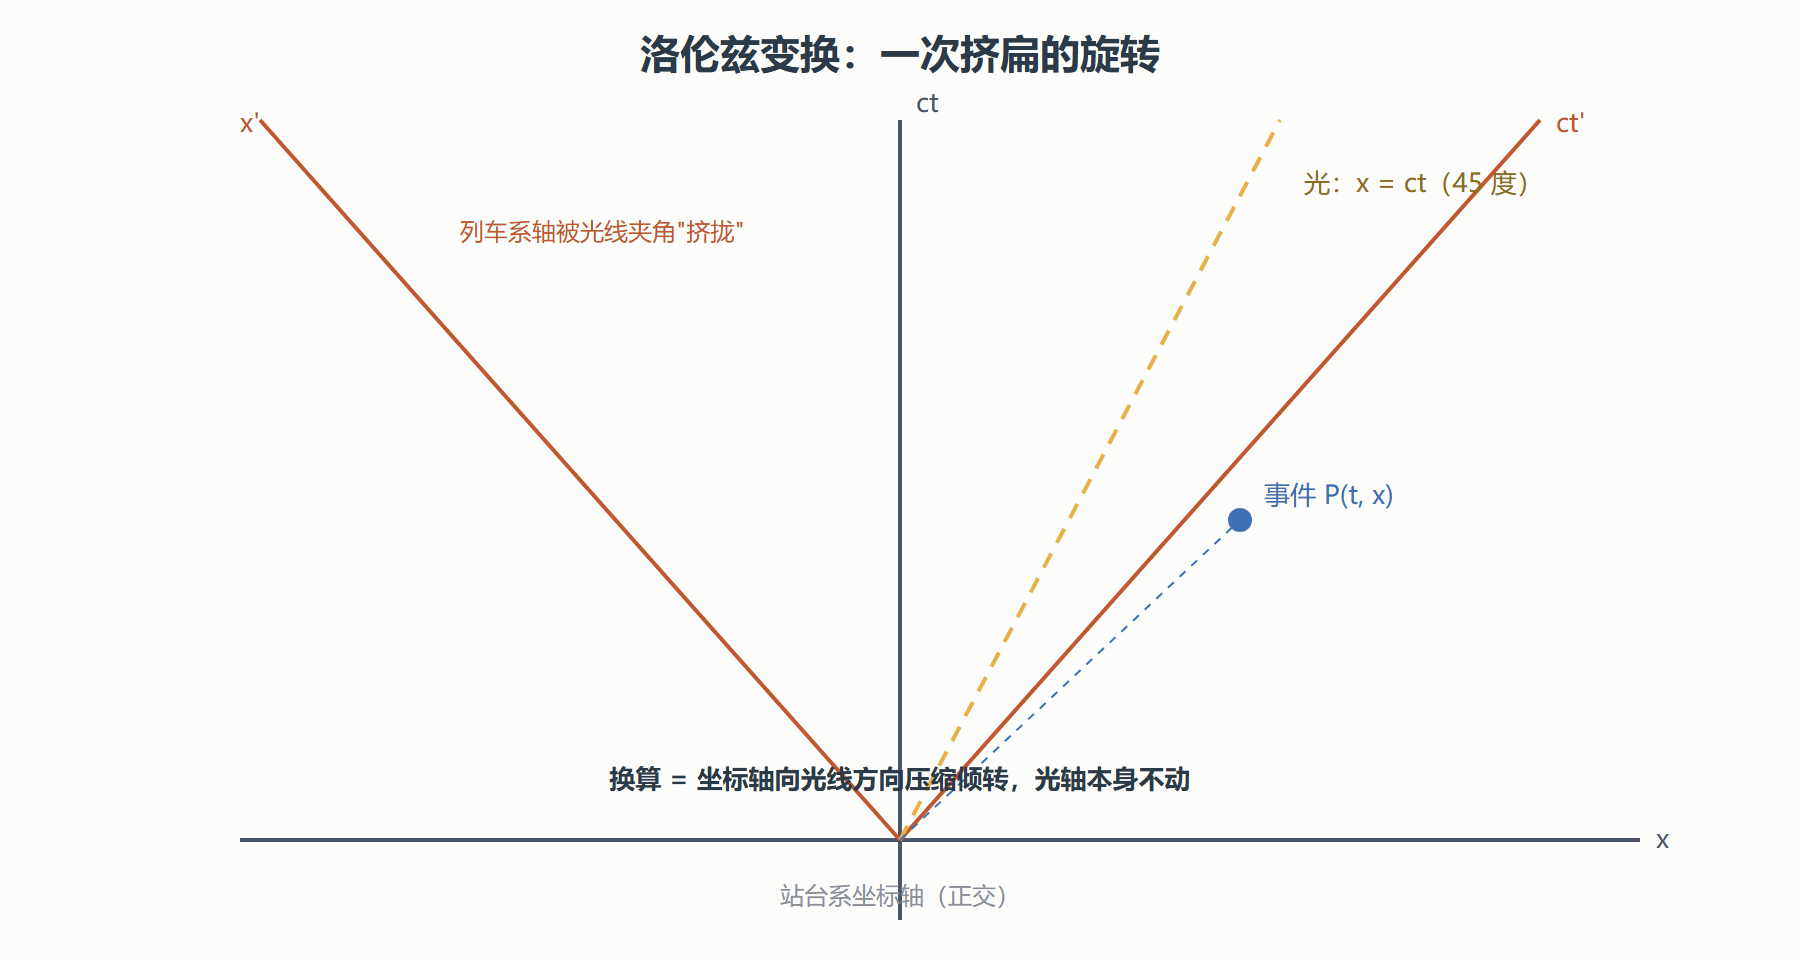
图中藏着新表的几何形象:列车系的两条轴被光线"吸拢"——车速越高,ct 撇轴越贴近 45 度光线,但永远压不过它。第四章会把这张图升级为完整的时空图工具(同时面、光锥、世界线都在上面读出)。
两个推导细节值得复述一遍,考试与自查时最容易掉链子的就是它们。其一,线性假设不是偷懒:若换算含二次项,均匀平移整套装置就会改变实验结果,违反相对性原理——线性是被对称性逼出来的。其二,逆变换不需要另行推导:把 v 换成负 v、撇与不撇互换即得,这是"两个系地位平等"在数学上的兑现;正变换乘逆变换应还原成恒等式,用演算 3 的方式数值验证过就能放心。
⚠️ 使用新表的三个纪律:其一,公式里的 v 是两系之间的相对速度,别把第三个物体的速度混进来(那是 3.3 的业务);其二,y 与 z 不参与换算,但斜向运动要先分解;其三,t 撇式子里的 x 是事件在 S 系的位置——忘乘位置项是换算错误第一名。
💡 凝视 t 撇那行式的回报:它说"你的现在,由你的位置决定"。异地时钟的"校准"从此不再是口令,而是一张随参考系倾斜的切片——2.1 的所有纠纷,都是这张切片倾角的可视化。
本节要点回顾
- 线性假设:均匀时空强制换算取线性,形式为 x 撇等于 A 乘 (x 减 v 乘 t)
- 对称性:逆变换同形、v 变号,来自相对性原理的平等地位
- 收网一步:光锥方程连乘解出 A 等于γ,时间式随之出生
- 完整新表:x 撇与 t 撇都带γ,t 撇含位置项 v 乘 x 除 c 平方
- 两项验收:时空间隔不变(数值零差),低速退回伽利略(十位小数后)
- 几何形象:换算是轴向光线的挤拢旋转,光轴不动
新表挂上墙,先接第一单业务:两列 0.9c 的列车迎面而过,相对速度到底是多少。