3.4 多机联听:射电干涉测量原理
3.4 多机联听:射电干涉测量原理
本节摘要:干涉测量把分辨率从单机口径里解放出来:相距 B 的两台望远镜对同一源相关,条纹角间距约等于波长除以基线;多天线两两配对、随地球自转采样傅里叶平面,就能合成出等效口径等于最长基线的图像——孔径综合。本节讲清条纹、复可见度与综合孔径的直觉,并完成基线数与条纹间距的演算。
单机分辨率的天花板
上一节的性能表留了一手:单口径的分辨角正比于波长、反比于口径,而波长远长于可见光,这让最大的单碟也只有角分级分辨。想看得清有两条路:把口径做到天文数字(工程不可能),或者换个思路——分辨率取决于口径边缘两点接收的信号相位差,那就只需要保证"边缘上有信号",不必填满中间。把两面天线架在相距几公里、几十公里甚至地球两端的位置上,各自接收同一波前,再做相关运算,等效口径就是这段基线。这就是干涉测量,射电天文对观测科学最深的方法论输出。
条纹:最基本的干涉观测
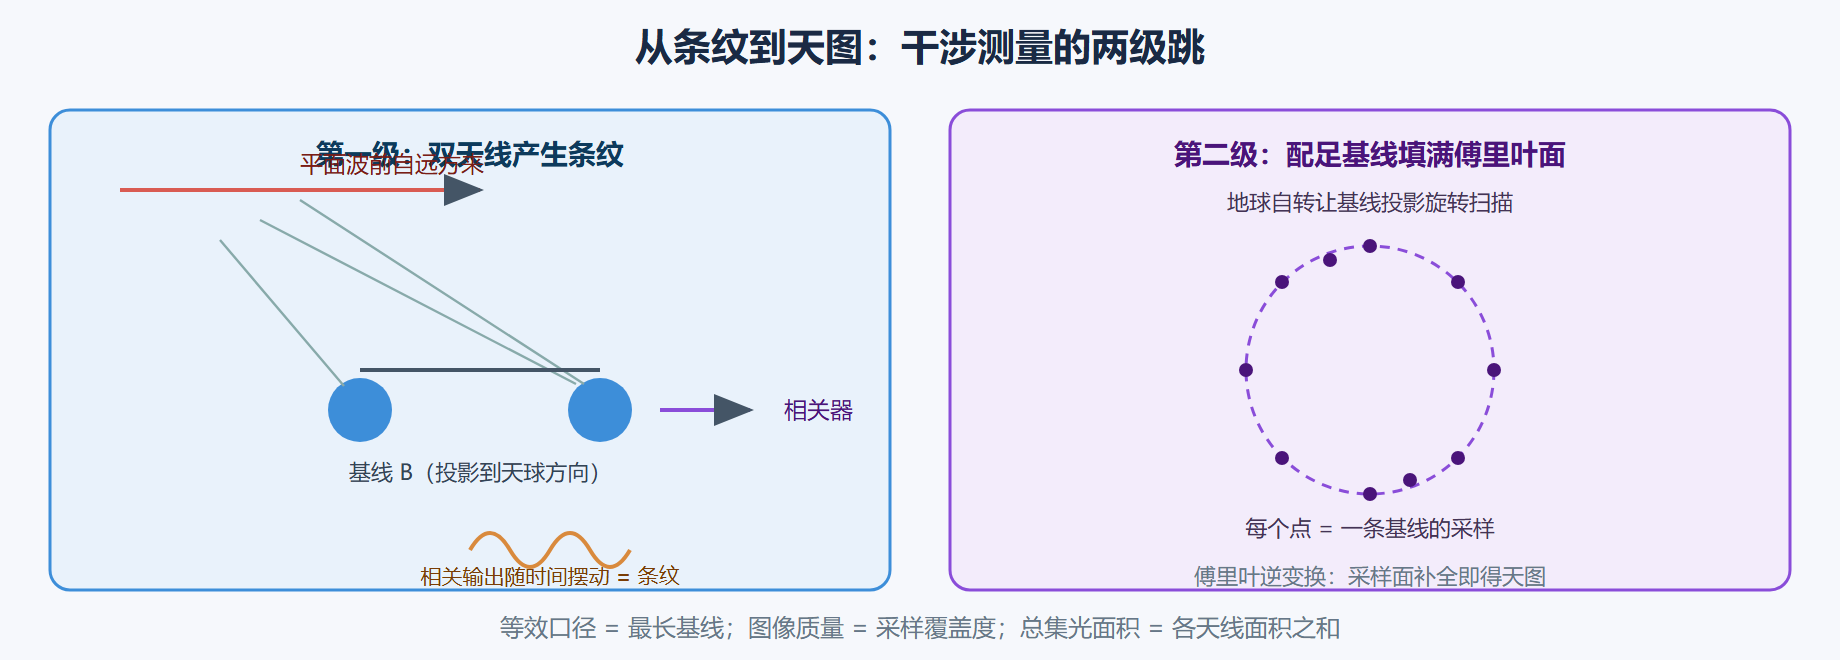
先把最小系统拆开。天体射电波前到达两面天线时,因路径差产生相位差;地球自转让路径差缓慢变化,两信号相关的输出就随时间摆动,形成干涉条纹。条纹的空间频率由基线在天球方向的投影决定:基线越长或波长越短,条纹越细。对一个点源,条纹幅度恒定;对展源,不同位置的辐射贡献的条纹相互错位、部分抵消——条纹幅度就反映了源在基线方向上的亮度结构。测量"条纹幅度与相位随基线的变化",就是测量天图在傅里叶平面上的一个采样点。
# 条纹角间距:lambda / B 的投影版 rad2as = 206264.806 lam = 0.21 # 21cm for B in (100.0, 1000.0, 36000.0): fringe_as = lam / B * rad2as print(f"B = {B:7.0f} m @ 21 cm: 条纹角间距 ≈ {fringe_as:8.2f} 角秒") # 换高频端 lam2 = 0.0035 # 3.5 mm fringe2 = lam2 / 8000e3 * rad2as print(f"B = 8000 km @ 3.5 mm: 条纹角间距 ≈ {fringe2:.4f} 毫角秒")
输出(真实运行结果):
B = 100 m @ 21 cm: 条纹角间距 ≈ 433.16 角秒 B = 1000 m @ 21 cm: 条纹角间距 ≈ 43.32 角秒 B = 36000 m @ 21 cm: 条纹角间距 ≈ 1.20 角秒 B = 8000 km @ 3.5 mm: 条纹角间距 ≈ 0.09 毫角秒
从一百米基线的七分钟条纹,到洲际基线在毫米波的万分之一毫角秒——干涉测量把分辨率的秤砣从"单机口径"换成了"基线长度",而基线可以任意延长。
图 3-4:双天线干涉与地球自转综合
孔径综合:把圆盘拆成基线集合
单天线是"先收集整块口径、再一次性成像";干涉阵列反着来:把假想大口径拆成所有天线对,每一对测量天图傅里叶变换的一个采样。二维傅里叶变换需要把整个采样面填满,但阵列的基线是离散的——于是引入地球自转这个免费助力:随时间推移,基线在天球坐标系的投影方向缓缓旋转,一条基线扫出一圈弧,几十条基线几小时就能编织出相当密实的采样网。这叫地球自转综合。数据齐了做傅里叶逆变换,图像出来。采样缺失的部分(短基线缺大尺度结构、长基线缺口补不上)表现为图像伪影——第四章的成像节与去卷积就是处理这个问题的。
# 基线数:天线两两配对的组合账 def baselines(n): return n * (n - 1) // 2 for n, tag in [(2, "双天线"), (27, "甚大阵"), (66, "毫米波大阵")]: print(f"{tag}: {n} 台天线 -> {baselines(n)} 条基线,同时工作") # 观测 8 小时,每条基线的采样弧贡献 import math hours = 8.0 arc_per_baseline = 180.0 * hours / 12.0 # 投影圆弧的一半随半天扫完 print(f"每条基线 8 小时扫过约 {arc_per_baseline:.0f} 度投影弧")
输出(真实运行结果):
双天线: 2 台天线 -> 1 条基线,同时工作 甚大阵: 27 台天线 -> 351 条基线,同时工作 毫米波大阵: 66 台天线 -> 2145 条基线,同时工作 每条基线 8 小时扫过约 120 度投影弧
甚长基线:把基线铺到地球之外
基线继续拉长就遇到电缆的极限:洲际距离不可能实时连线。甚长基线干涉的解法是把各站信号连同原子钟时间戳各自记录,事后把磁带(如今是磁盘与网络数据)集中到相关器做离线相关——钟的稳定度替代了实时链路的相位稳定度。基线于是可以横跨大陆乃至延伸到太空(空间甚长基线),分辨率推进到亚毫角秒。事件视界望远镜用全球八站台并联、每站记录速率每秒数百吉比特,在一点三毫米波段合成出了黑洞阴影(第六章第六节)——这是"基线即分辨率"原理的极限演出。
⚠️ 易错点:把条纹间距当成最终分辨率。条纹是原始测量的刻度,最终成像分辨率取决于最长基线的覆盖与采样质量;只扫了一小时的图像,分辨率上限未必达到最长基线的理论值——时间预算与空间预算在这里是同一笔账。
延迟跟踪与条纹停止
相关之前还有一步看不见的关键操作:几何延迟补偿。天体到达两面天线的路径差随源位置与地球自转实时变化,量级从皮秒到微秒;相关器必须按预报值逐时刻补偿这个延迟,否则两路信号错位、条纹直接糊掉。把延迟补偿到条纹相位保持平稳的操作,行话叫条纹停止。它解释了两件事:干涉阵的每面天线都要配高精度延迟线与时间戳;甚长基线之所以能靠事后对钟工作,是因为补偿值可以离线重算,而钟的稳定度必须在线保证。
本节要点回顾
- 相位差即分辨率:边缘有信号即可,不必填满口径——基线等效口径;
- 条纹:相关输出的摆动,空间频率由基线投影决定,幅度携带源结构信息;
- 孔径综合:每对天线采样傅里叶平面一点,地球自转免费扫描,逆变换得天图;
- 组合账:天线两两配对,二十七台即三百五十一条基线同时工作;
- 甚长基线:原子钟加离线相关替代实时连线,基线铺满全球与太空;
- 三笔账分开:分辨率看基线,灵敏度看天线面积之和,伪影看采样覆盖。
工程原理全部就位,下一节做全章的总演算:把世界主要射电设施的分辨率与灵敏度排成一张可复算的对数表,再走一遍完整的观测预算流程。