3.1 力系简化:力矩与力偶
3.1 力系简化:力矩与力偶
本节摘要:一堆力无论多乱,都能等价浓缩成一个主矢加一个主矩;力偶(等大反向不共线的两个力)贡献纯转动效果,是简化后可能剩下的"裸矩"。本节建立力矩与力偶的运算规则,演示任意平面力系的标准化简流程——这是把手术台上的杂乱缠线理成两根线头的手艺。
理线的手艺:把一团力缩成两个数
解剖台上最狼狈的场面,是七个构件、十几根力搅在一起。3.1 节的任务是理线:不论原始力系多乱,总可以等价替换成"过一个指定点的一个力"加"一个纯力偶"——两个量、四五个数字,力系的全部静力学效果就装下了。它向上直接调用第二章的矢量规则,向下是 3.3 节平衡方程的语法基础:所谓平衡,就是主矢与主矩双双为零。
先分清两个角色。力矩是"力绕一点转动效果"的度量,等于力乘力臂,方向由右手定则给出,单位牛顿米;同一个力对不同点取矩,数值不同——力矩永远要报出"绕谁"。力偶是等大、反向、不共线的一对力,合力为零却合矩不为零:它推不动物体的重心,却实打实地拧它。司机双手打方向盘、拧螺丝刀,都是力偶作业。力偶有个高贵性质:它可以在其作用面内任意平移旋转而不改变效果,且对平面内任何点的矩都等于同一个力偶矩——"绕谁"这个限定词对力偶失效,这正是它被当成独立载荷登记的原因。
一、平移定理与简化流程
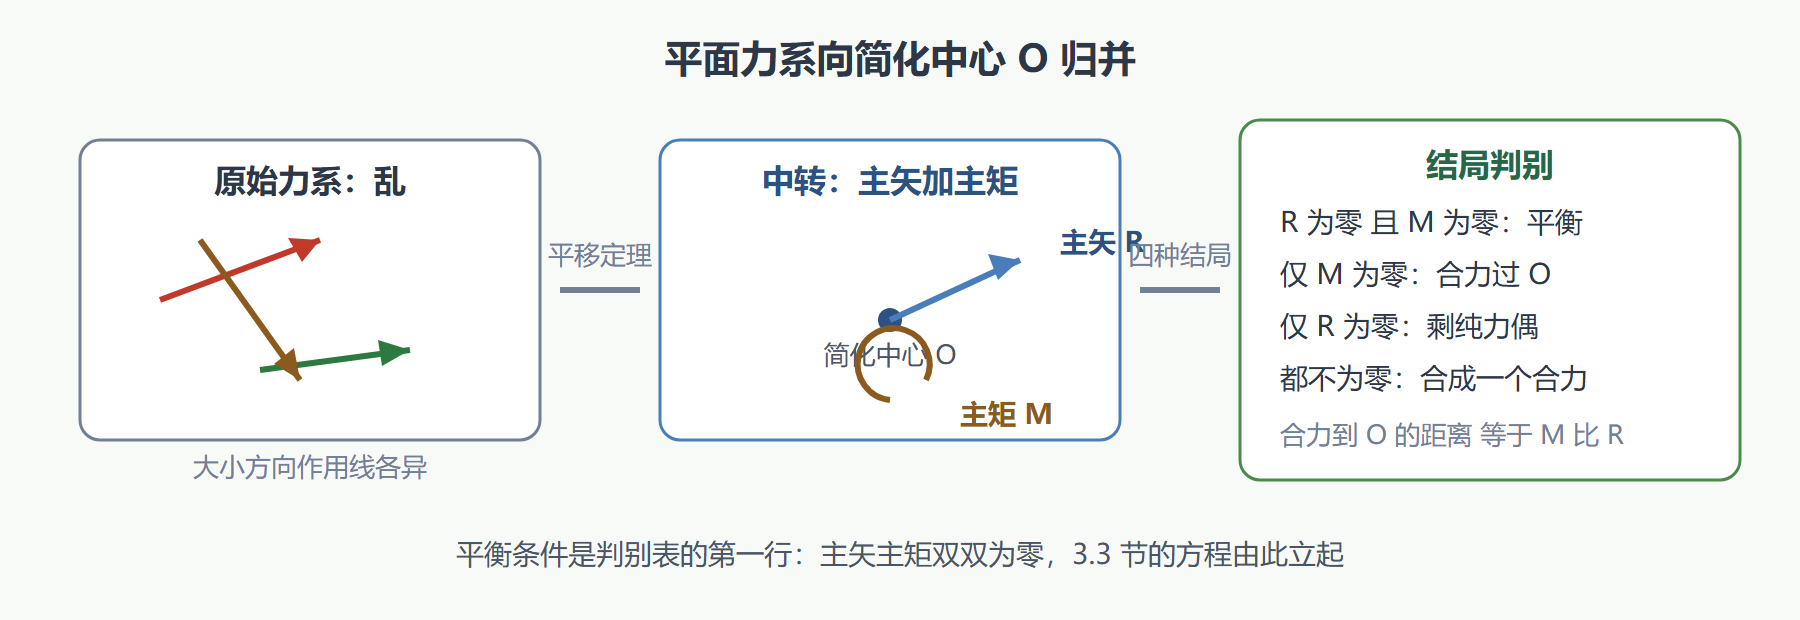
力的平移定理是简化流程的引擎:力可以平行搬到新作用线,代价是附加一个力偶,力偶矩等于原力对新点的矩。于是任何平面力系向简化中心 O 归并的流程固定为三步:每个力搬到 O(附加力偶),在 O 上把搬运后的力矢量相加得主矢 R(各附加力偶矩代数相加得主矩 M_O)。简化结果按 R 与 M_O 是否为零分四种结局:双双为零即平衡;仅 M_O 为零,合力恰过 O;仅 R 为零,剩下纯力偶,无论如何挪动简化中心都消不掉;都不为零,最终可再合成一个合力,其作用线到 O 的距离等于 M_O 的模除以 R 的模。
图3-2 力系简化:从一团线到两根线头
二、数值演算:把三个力理成一根线头
取一个具体病例:平面上三个力——F1 = (30, 40) N 作用在原点,F2 = (20, 0) N 作用在 (0.1, 0.3) m,F3 = (0, −25) N 作用在 (0.4, 0.1) m。向原点简化,主矢直接相加;主矩逐个算 r 与 F 的叉积(平面里就是 x 分量乘 y 分量减 y 分量乘 x 分量)再代数相加。算完按判别表定结局,并求出合力的作用线。
# 平面力系向原点简化:主矢、主矩与合力作用线 # 符号约定:z 轴向上,力矩按 r 叉 F 的 z 分量计,逆时针为正 # 矩的平面公式:M = x*Fy - y*Fx F = [(30, 40, 0.0, 0.0), (20, 0, 0.1, 0.3), (0, -25, 0.4, 0.1)] # 每项为 (Fx, Fy, x, y) Rx = sum(f[0] for f in F) Ry = sum(f[1] for f in F) Mo = sum(f[2]*f[1] - f[3]*f[0] for f in F) import math R = math.hypot(Rx, Ry) print("主矢 R =", (Rx, Ry), ",模 =", R) # (50, 15) 52.201532862638474 print("主矩 Mo =", Mo, "N·m") # -16.0(负号即顺时针) d = abs(Mo) / R print("合力作用线到 O 的垂直距离 =", d, "m") # 0.3065066585924004 print("主矢方向角 =", math.degrees(math.atan2(Ry, Rx)), "度") # 16.69924423399362 # 四种结局判别:R 与 Mo 均不为零,可合成单力,作用线位置已定
力矩的符号约定必须在动笔前声明并全程遵守,"逆时针为正"是最常见的选择——本题算出主矩为负,说明这团力的净转动效果是顺时针的。最终结论读出来是:这团力等效于一个 52.2 N 的合力,方向指向右偏上十六点七度,作用线在原点右下方、到 O 的垂直距离零点三零七米,绕 O 产生顺时针矩——乱麻理成了两根线头。
第二段代码验证力偶的"高贵性质":一对等大反向的力,对平面内不同的点取矩,结果应当分毫不差——这就是力偶可以自由平移的运算依据。
# 力偶矩与取矩点无关的数值验证 # F1 = (0, 50) N 作用于 A(0.2, 0),F2 = (0, -50) N 作用于 B(0.2, 0.2) A, B = (0.2, 0.0), (0.2, 0.2) F1, F2 = (0.0, 50.0), (0.0, -50.0) def moment(P, r, F): return (r[0]-P[0])*F[1] - (r[1]-P[1])*F[0] for P in [(0,0), (1,1), (-0.5, 0.3)]: M = moment(P, A, F1) + moment(P, B, F2) print(f"绕点 {P} 的合力矩 = {M} N·m") # 输出: # 绕点 (0, 0) 的合力矩 = -10.0 N·m # 绕点 (1, 1) 的合力矩 = -10.0 N·m # 绕点 (-0.5, 0.3) 的合力矩 = -10.0 N·m # 换任何取矩点,力偶矩都是同一个 -10 N·m:纯力偶的指纹
三个取矩点散布在平面各处,读数纹丝不动——力偶矩与位置无关,这就是它作为独立载荷登记在册的运算证据。作为对照,读者可把 F2 改小再跑一遍:合力不再为零,力矩读数立刻随取矩点漂移。
工程里这台简化手术每天都在做:塔吊平衡臂上的配重块,干的就是"把主矢与主矩挪回塔身轴线"的活——配重选轻了,合力作用线偏离塔心,基础反力一边倒,塔吊倾覆事故的力学根源十有八九在此。简化结果里的主矩读数,正是设计配重时直接要清零的那笔账;3.3 节的平衡方程,不过是把"清零"写成等式而已。
三、实操纪律
| 事项 | 约定 | 事故防范 |
|---|---|---|
| 力矩符号 | 全题统一逆时针为正,落笔先声明 | 正负号混乱是力矩题头号事故 |
| 简化中心 | 原则上任意,实用上取未知反力交点 | 让最讨厌的未知数自己消失 |
| 力偶登记 | 力偶矩单独记账,不拆成两个力 | 拆开就丢了"对任意点等矩"性质 |
| 单位 | 力牛顿、长度米、矩牛顿米 | 长度混入厘米,矩差百倍 |
⚠️ 常见坑:把力偶当成"两个可以抵消的力"从受力图上抹掉。合力为零不等于效果为零——方向盘上的双手合力是零,方向盘照样在转;抹掉力偶,转动力学就丢了灵魂。
要点复盘:
- 任意平面力系必可简化成主矢加主矩,平衡即两者同时为零;
- 力偶是独立载荷:合力为零而矩不为零,对平面内任意点的矩相同,可自由平移;
- 平移定理是简化引擎:搬力必附矩,矩等于原力对新点的矩;
- 简化中心是战术选择:取未知反力交点为矩心,方程里当场少一个未知数——3.3 节马上要用这一手。
力系理顺了,下一步把那些"还没算出来的力"画全——约束反力。下一节给每种约束立标准画像:它挡什么、不挡什么、反力该画几根。