2.2 几何像差
2.2 几何像差
本节摘要:几何像差是实际光线相对近轴像点的偏离。初级(赛德尔)五种:球差随孔径三次方增长,管轴上;彗差随孔径平方乘视场,把点拉成彗星;像散与场曲让离轴子午与弧矢焦线分开;畸变改形状不改清晰。波像差是光程差的另一种记账。校正靠弯月、分裂透镜、玻璃配对和光阑位置,不是靠「再磨光一点」。
本节地图
阅读完本节,你应当能够:
- 对轴上亮点判断糊斑主要是球差还是离焦
- 说出彗差、像散在像面上的典型斑形,并指出哪个随视场一次方、哪个二次方
- 区分场曲与像散:一个是最佳焦面弯曲,一个是两个焦线
- 解释为何畸变很大时仍可能「很锐」
- 列出至少三种工程上常用的像差交换手段
一、糊,要分类
「不清楚」在车间里是禁词。可能是没对焦(离焦,严格说常不列入赛德尔五项,但它是最常见的一阶误差),可能是轴上孔径太大(球差),可能是画面边缘拖尾巴(彗差),可能是十字线一个方向实、垂直方向虚(像散)。分类的坐标系是孔径半径 (\rho) 和视场角 (H)(或像高)。初级像差的横向量大致按下列幂次涨:
| 名称 | 随孔径 | 随视场 | 轴上有没有 | 像面斑形直觉 |
|---|---|---|---|---|
| 球差 | (\rho^3) | 无 | 有 | 圆斑,内外焦点不同 |
| 彗差 | (\rho^2) | (H) | 无 | 彗星状,指向视场中心或反向 |
| 像散 | (\rho) | (H^2) | 无 | 椭圆或互相垂直的焦线 |
| 场曲 | (\rho) | (H^2) | 无 | 最佳焦面呈碗状 |
| 畸变 | 无孔径糊 | (H^3) | 无 | 枕形或桶形,点仍可锐 |
记住幂次,比记住积分公式更有用。缩小光圈:球差掉得最快,彗差次之,像散和场曲还在,畸变几乎不动。所以「缩小光圈变清晰」主要在打球差和离轴彗差,别指望靠它纠正广角畸变。
波像差 (W) 是实际波前相对理想球面的光程差。横向像差近似是 (W) 对孔径坐标的导数。瑞利四分之一波长判据:若峰谷波像差小于 (\lambda/4),中心强度下降还可接受。这是「衍射极限附近」的经验门,不是物理定律。现代镜头常用均方根波像差和斯特列尔比(实际峰值强度比上衍射极限峰值)。斯特列尔比 (>0.8) 大致对应「基本衍射受限」。
图:五种初级像差的斑形记忆
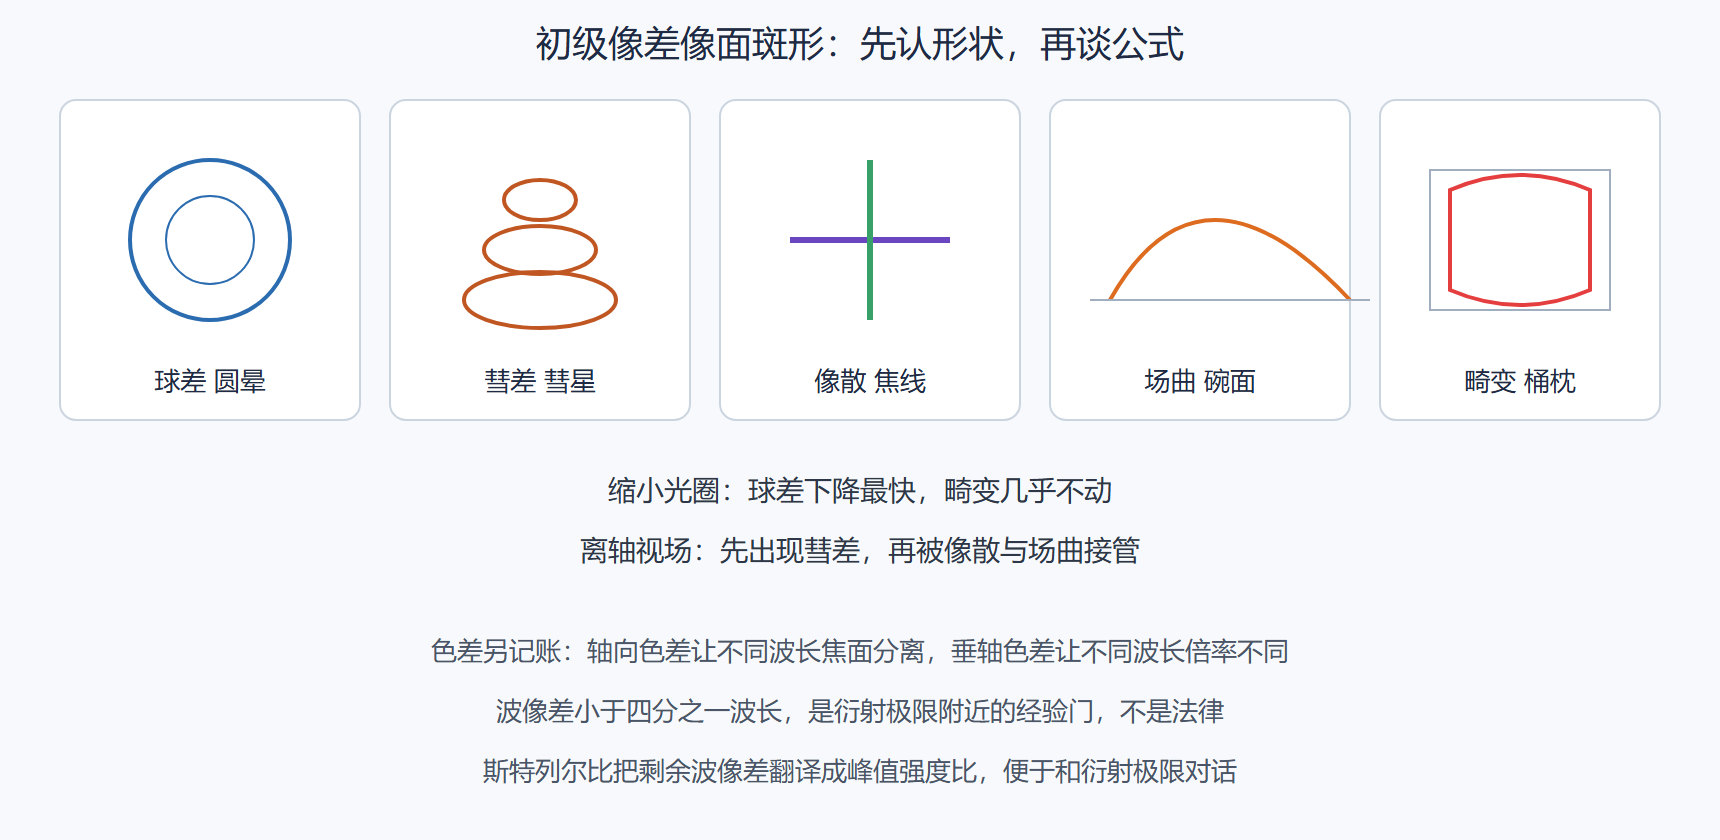
图注:先认斑形再谈公式。缩光圈球差下降最快,畸变几乎不动。离轴先彗差,再被像散与场曲接管。
二、每一项在物理上从哪来
球差:边缘光线与近轴光线不交于同一点。正透镜边缘光焦度偏强,边缘焦点比近轴焦点更靠近透镜(欠校正球差)。弯月形状(透镜弯曲)能在同样光焦度下改球差符号;双胶合把正负球差对消。反射抛物面对无穷远轴上物点没有球差,离轴立刻有彗差——这是牛顿反射望远镜用抛物面、施密特用校正板的原因。
彗差:离轴物点的孔径带并不对称。正弦条件(阿贝条件)被破坏时出现。光学设计里常用「满足正弦条件的球差校正系统」做显微镜物镜。彗差对光阑位置敏感:把光阑放到透镜某处,彗差可以过零,代价是畸变或场曲换位置。
像散与场曲:细光束的子午截面与弧矢截面焦距不同。佩兹伐面描述无像散时的场曲,由各面光焦度与折射率决定,很难靠弯月单独消掉,通常要正负光焦度分离(正组负组拉开)。像散可以靠光阑和弯月调,佩兹伐和很难骗。这就是为什么大视场平坦像面的镜头又厚又贵。
畸变:主光线的像高不随视场线性走。光阑在透镜前常桶形,光阑在后常枕形,对称双高斯把光阑放中间,畸变容易对称抵消。畸变不降低局部锐度,机器视觉可以软件校正;计量镜头仍要光学上压畸变,因为标定本身吃不准主光线。
色差是另一本账。轴向色差:不同波长焦距不同。垂轴色差(倍率色差):不同波长放大率不同,离轴物体出现彩边。阿贝数配对消两色,复消色差还要拉进第三色,通常需要萤石或特殊低色散材料。
像差预算口诀: 轴上小孔径 → 先对焦,再看残余球差与色差 轴上大孔径 → 球差 + 轴向色差 离轴小孔径 → 场曲、像散、畸变、垂轴色差 离轴大孔径 → 上面全部 + 彗差和高阶项
三、校正是交换,不是消灭
设计自由度:各面曲率、间隔、玻璃((n,V))、非球面系数、光阑位置、有时还有衍射面。每加一个非球面,可以压一类孔径相关像差,但加工和检测成本跳一档。塑料模造非球面在手机镜头里普及,玻璃模造非球面在数码相机里常见。自由曲面打破旋转对称,用于抬头显示和离轴三反,装调自由度也一起爆炸。
我更倾向的工程顺序是:先近轴分配光焦度满足佩兹伐和总焦距,再弯月消球差彗差,再选玻璃消色差,最后才动非球面去擦残余。一上来用十个非球面「优化」出来的解,往往对公差极度敏感,车间做不出来。
⚠️ 常见坑:用中心视场最锐的对焦位置去评边缘。场曲会让你以为边缘「镜头不行」,其实只是最佳焦面不在一个平面上。评测应扫焦,看离轴的最佳焦与轴上差多少。
💡 关键直觉:畸变改网格,不改点扩散函数宽度;球差改点扩散函数,不太改网格。先看星点(或针孔)再看棋盘格,两种糊不会弄混。
高阶像差在大孔径大视场出现,赛德尔五项不够。光学传递函数(MTF)把几何像差与衍射合成「这个空间频率还能有多少对比」。镜头厂给的 MTF 曲线,才是和像素匹配的共同语言。几何点列图很直观,但在接近衍射极限时会吓人地「看起来很大」,而斯特列尔比其实已经够用——又一个坐标系切换:像差大时看点列图,像差小时看波像差和 MTF。
问题:离焦算像差吗?
在赛德尔多项式里,离焦是更低阶的项,常单独拿出来当调焦自由度。系统可以故意留一点离焦去平衡球差(最佳焦不在高斯像面)。说「有球差的系统对焦在高斯像面」通常不是最锐的。
问题:反射系统有色差吗?
单块反射镜没有材料色散,轴向色差几乎为零(镀膜的微小色散可忽略)。这是天文反射望远镜的巨大优势。但反射系统有中心遮拦、有离轴像差,施密特、里奇-克莱琴、离轴三反是在用面形换视场。
四、把这一节接到仪器上
点列图、波像差、MTF 是三个分辨率下的同一件事。像差很大时看点列图最直观;靠近衍射极限时点列图会吓人,改看斯特列尔和 MTF。和像素匹配时,只看轴上 MTF 会漏掉离轴像散把一个方向的对比吃光。评测协议应包含轴上、0.7 视场、全视场,子午与弧矢分开报。
色差要单独开账。夜间路灯下的紫边,常常是垂轴色差加传感器插值,不是「没对焦」。复消色差镜头把第三色也拉回来,价格跳档,天文与显微才认真买。普通照相用两个波长消色差加一点软件,是合理的预算分配。
非球面不是万能擦布。它擅长压孔径相关项,对视场相关项帮助有限,还把公差灵敏度抬高。手机镜头一堆非球面能做出来,是因为模造一致性高、视场按算法裁、对焦由马达实时补。把同样策略搬到不可调的计量物镜,良率会教你谦虚。
故意留一点球差去加焦深,在激光加工和某些内窥照明里是策略,在星点检验里是缺陷。写进规格:是「要斯特列尔」还是「要焦深」,二者不能同时满分。
问题:这一节最容易测错的是什么
不扫焦就给边缘打低分,场曲被判成「边缘像差爆炸」。用点列图在衍射极限附近吓人,其实斯特列尔已经够用。缩小光圈指望纠正畸变,畸变几乎不动。色差与单色像差混报,夜间紫边被当成没对焦。非球面一上就当万能,视场项和公差灵敏度被低估。反射系统「没有色差」被说成「没有像差」,离轴彗差会回来。评测不规定光圈,同一颗头能测出两种 MTF。故意留球差换焦深时,若不写进规格,星点检验会当缺陷打回。子午弧矢 MTF 分开报,才能看见像散在吃一个方向的对比。
一小时对照练习
用缩光圈当诊断:球差掉得快,畸变几乎不动,当场曲还在时扫焦看边缘最佳焦与轴上差多少。点列图、波像差、MTF 各找一个该用的场景:像差大、接近衍射极限、和像素匹配。色差开另一本账,夜间紫边不要先去拧对焦环。非球面放在光焦度分配和玻璃配对之后,检查公差灵敏度有没有跳。反射抛物面轴上无球差、离轴有彗差,用这句话理解牛顿镜和施密特校正板。评测协议写死光圈和视场点,否则 MTF 会吵架。
要点串联
- 分类:按孔径与视场幂次记住五项,缩小光圈是诊断工具
- 波像差:光程差语言,便于和衍射极限对话
- 物理:球差来自孔径带光焦度差,彗差来自离轴不对称,佩兹伐和很难单独消灭
- 畸变:形状误差,不是锐度误差
- 色差:轴向与垂轴分开记账,玻璃配对是主手段
- 设计:先分配光焦度,再弯月与玻璃,非球面放在最后擦残余
下一节把这些预算放进显微镜、望远镜和照相物镜,看任务如何反推光阑与共轭。
数字与边界再钉一次
赛德尔幂次是诊断口诀:缩光圈球差掉得最快。斯特列尔 0.8 大约对应衍射受限附近,不是法律。佩兹伐和很难靠弯月单独消灭,大视场平坦像面贵在正负光焦度分离。畸变不改点扩散函数宽度,机器视觉可后校正,计量镜头仍要光学压。评测必须扫焦并规定光圈,否则场曲和衍射受限会互相冤枉。
评测写死光圈与视场点,否则传递函数会吵架。子午弧矢分开报,才能看见像散。
先看星点再看棋盘格,锐度与形状两种糊不会弄混。