7.1 光学测量与传感
7.1 光学测量与传感
本节摘要:光学传感把待测量写成光能读的量:光程、波长、强度、偏振、飞行时间、散斑或图像纹理。三角法量程大、精度受光斑和几何限制;干涉法精度高、量程常被模糊和空气限制;光谱法擅长成分与温度;飞行时间与激光雷达擅长距离场。选方法先写量程、带宽、精度、是否接触、环境,再选光源与探测器。校准把仪器读数绑到标准,没有校准的「纳米」只是计数器上的数字。
阅读收获
阅读完本节,你应当能够:
- 对位移测量在三角、共焦、干涉、编码尺之间做第一轮选型
- 说明 OCT 与白光干涉台阶仪共用低相干门,但扫描对象不同
- 指出吸收光谱与发射光谱各自需要怎样的光源
- 列出光电探测器的噪声项:散粒、暗电流、读出、背景
- 解释为何偏振传感对应力和薄膜厚度特别敏感
一、先翻译被测量
位移可以是光斑在相机上的像素(三角法),可以是共焦点的轴向响应,可以是干涉条纹,可以是光栅尺的莫尔。温度可以是黑体谱(辐射测温),可以是光纤光栅的布拉格波长,可以是荧光寿命。成分可以是吸收线、拉曼位移、激光诱导击穿的原子线。同一物理量,光学编码不同,后面的抗干扰能力完全不同。
三角法:激光点或线,相机从另一角度盯,深度进像素。量程厘米到米,精度随工作距变差,表面纹理和反光会骗人。结构光把编码图案打上去,是三角法的面阵版。共焦:小孔只收焦面光,轴向扫描得轮廓,横向跟物镜 NA,适合半导体台阶、粗糙但不要太陡的面。干涉:前面第 4 章整节,纳米容易、绝对大范围难。
飞行时间:脉冲去回时间 (\Delta t),距离 (c\Delta t/2)。电子学抖动决定厘米到毫米;单光子计时可以把某些系统做细,但仍受大气和目标散射。调频连续波(FMCW)激光雷达用拍频读距离,和干涉是亲戚。自动驾驶、测绘、机器人,选的是视场、帧率、阳光抗扰,不是实验室条纹可见度。
二、光谱与偏振传感
吸收光谱:宽带光源穿过样品,看哪些波长被吃掉。比尔-朗伯给出浓度,前提是无散射、无饱和、光程已知。发射光谱:火焰、等离子体、荧光自己发光,需要分光。激光雷达测气是把发射和吸收做成远程。傅里叶光谱(迈克耳孙扫描)在红外有通量优势,光栅光谱在可见更常见。
光纤传感:光纤既是导线也是敏感元。FBG 把应变和温度写成反射波长,分布式光纤用瑞利/拉曼/布里渊后向散射沿程成像。优点是本质安全、可埋,缺点是交叉敏感(温度应变分不开就要双光栅或参考段)。
偏振传感:弹光测应力、椭偏测膜厚与折射率、生物组织的偏振成像。第 3 章的斯托克斯在这里变成像素。环境里的窗片应力和光纤扰动是假信号来源,必须差分布或参考臂。
| 方法 | 主要编码 | 精度脾气 | 量程脾气 | 怕什么 |
|---|---|---|---|---|
| 三角 / 结构光 | 几何像素 | 中 | 大 | 反光、遮挡、阳光 |
| 共焦 | 轴向门 | 高 | 小到中 | 陡坡、多层透明 |
| 相干干涉 | 相位 | 极高 | 相对易、绝对难 | 振动、空气、模糊 |
| 低相干 / OCT | 包络门 | 高纵向 | 毫米级深度 | 色散、散射多重 |
| 飞行时间 | 时钟 | 中 | 很大 | 计时抖动、多回波 |
| 吸收光谱 | 波长强度 | 看谱线 | 光程与浓度 | 交叉干扰、基线 |
| FBG | 布拉格波长 | 高 | 应变小 | 温度交叉 |
三、探测、噪声、校准
光电二极管、雪崩管、硅光电倍增、CCD/CMOS、热释电、测辐射热计,按波长和速度选。噪声:散粒噪声随光的泊松统计,暗电流随温度,读出噪声随电子学,背景随杂光。信噪比不是「换更贵的相机」一句话:先挡杂光、再制冷、再加积分时间,最后才换探测器。相干探测(外差)把信号搬到射频,可以接近散粒噪声极限,但要本振和偏振对齐。
传感任务书: 被测量、量程、带宽、允许误差 工作距离与视场 目标表面:镜面 / 漫射 / 透明 / 多层 环境:振动、温度、阳光、防爆 校准周期与标准器
校准:用量块、标准平晶、标准气体池、黑体炉,把读数绑到 SI 或约定标准。干涉仪要用已知波长和气象修正;光谱仪要用汞灯或气体吸收线;相机要用畸变板。现场漂移(热、污染)比实验室重复性更常毁数据。报结果带不确定度,不带「我们的算法很先进」。
⚠️ 常见坑:用激光位移传感器打在透明或多层膜上,收到的是最强表面而不是你以为的那个面。透明件要换共焦、低相干或加标记层。说明书上的「纳米分辨率」常是噪声底,不是对你这块玻璃的不确定度。
💡 关键直觉:精度来自编码的细度(波长、时钟、像素)乘上几何与校准;量程来自模糊、视场、功率和遮挡。两者此消彼长。先问任务是哪一头硬,再选编码。
成像本身也是传感:显微、望远、机器视觉。计算成像把编码(结构光、掩模、波前调制)和算法绑在一起,硬件可以更简单,校准和伪影变成软件责任。第 7.3 节会回到这一点:算法不能补上没有进光瞳的高频,只能补先验允许的那部分。
问题:为什么实验室干涉仪「很准」,车间里却跳?
空气湍流和地面振动的频谱在车间更肥。共光路、更短的臂、更好的隔振、白光包络代替单色相位,都是工程降级以求稳健。准,是预算堆出来的。
问题:单光子雷达是不是一定更准?
它更善于在极弱回波里计时,不自动等于几何更准。计时抖动、大气湍流、目标闪烁仍在。光子统计改善的是探测极限,不是把三角几何改写成干涉。
四、把这一节接到仪器上
机器视觉里的「精度」常被像素当量偷换。亚像素拟合可以把重复性做得很漂亮,系统误差来自畸变标定、温度和镜头离焦。验收应用量块或陶瓷标准球走全视场,不要只用棋盘格中心。光学编码选三角还是激光轮廓仪,先看表面是不是镜面:镜面会把三角点打飞。
光纤光栅测应变必须处理温度交叉。双光栅、参考段、同时测布里渊与瑞利,都是在拆交叉项。把 FBG 当「只要波长计」用在变温现场,数据会漂亮地错。
光谱气体检测的交叉干扰:水汽和二氧化碳的吸收线到处都是。选线、选压强、选光程,比提高光源功率更重要。比尔-朗伯在高浓度饱和,表观浓度会低估。量程分段和非线性校准是产品,不是事后曲线拟合。
雷达与干涉的分工:要大范围稀疏点云,飞行时间或 FMCW;要纳米级表面,干涉或低相干。用激光雷达去测透镜面形,编码选错。用干涉仪去给汽车防撞,量程和稳健性选错。任务书两行就能挡住这两种采购。
问题:这一节最容易测错的是什么
说明书纳米分辨率当对你样品的不确定度。三角法打透明件,收到最强表面。FBG 不拆温度交叉。比尔-朗伯在饱和区报浓度。激光雷达测面形、干涉仪防撞,编码选错。亚像素重复性当系统精度,畸变标定未做全视场。光谱交叉干扰当噪声滤掉。单光子雷达当几何更准。校准周期不写,现场漂移比实验室重复性更毁数据。杂光大于读出噪声时还在换更贵相机。
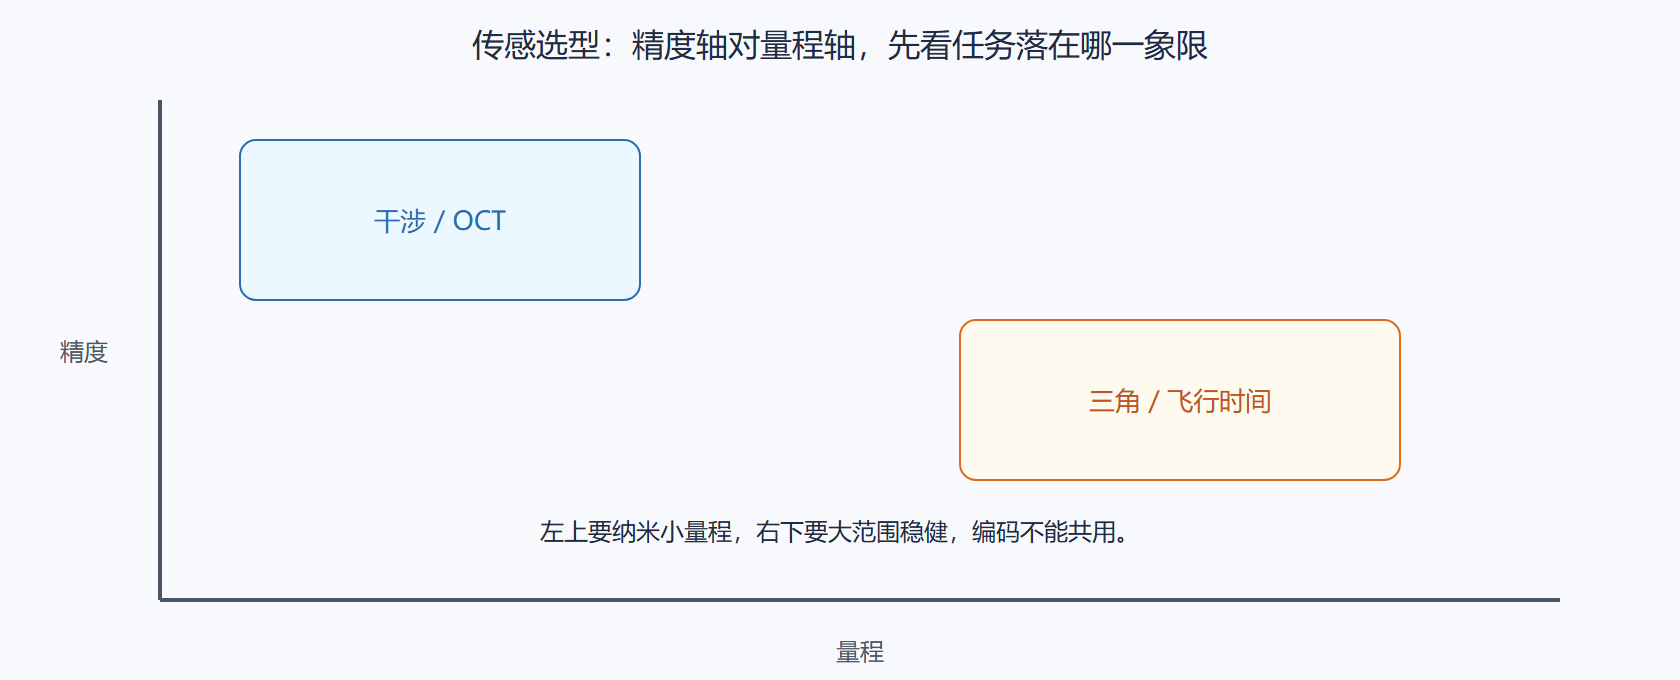
图注:精度对量程,左上是干涉与层析,右下是三角与飞行时间。编码不能共用,先看任务落在哪一象限。
一小时对照练习
任务先写量程、精度、表面类型、环境,再选三角、共焦、干涉、飞行时间、光谱、FBG。透明件不要用普通激光位移当「那个面」。FBG 拆温度交叉。比尔-朗伯饱和会低估浓度。校准器用量块、平晶、气体池、黑体,报告带不确定度。杂光大于读出噪声时先挡光。亚像素重复性不是全视场系统精度。雷达与干涉不要互相采购错编码。说明书纳米是噪声底,不是对你样品的不确定度。现场漂移往往比实验室重复性更毁数据。
一节小结
- 翻译:先把被测量写成光程、光谱、强度、时间或偏振
- 选型:量程与精度、表面类型、环境,三行决定方法家族
- 光谱 / 光纤 / 偏振:成分、分布式、各向异性各有看家编码
- 噪声:杂光往往大于读出噪声;先挡光再换探测器
- 校准:没有标准器的纳米只是计数
- 分辨率广告:看不确定度与对你样品的适用条件
下一节看元件如何被做出来,以及怎样用干涉和轮廓仪证明它配得上你的传感预算。
数字与边界再钉一次
先翻译被测量再选编码。三角量大范围怕反光,干涉要纳米怕空气振动,低相干把门变成深度,飞行时间要时钟,光谱要交叉干扰,FBG 要拆温度。校准器把读数绑到标准,没有校准的纳米是计数器。杂光常大于读出噪声。透明件激光位移收到最强表面。亚像素重复性不是全视场精度。雷达与干涉不要买错。说明书分辨率看适用条件。现场漂移比实验室重复性更毁数据。相干探测接近散粒极限,但要本振和偏振对齐。不确定度与样品一起报。
收束对照
编码先于仪器。量程与精度、表面与环境,三行选型。校准把数字变成量。杂光优先于换相机。透明件、温度交叉、饱和区,是三处假精度。不确定度跟样品走。说明书纳米是噪声底。现场漂移常常比实验室重复性更毁数据。雷达与干涉不要互相采购错。
再补一刀
结构光是三角法的面阵版。共焦怕陡坡和多层透明。调频连续波雷达与干涉是亲戚,拍频读距离。辐射测温看黑体谱,光纤光栅看布拉格波长,二者温度编码完全不同。椭偏把穆勒矩阵变成膜厚。信噪比链条:先挡杂光,再制冷,再积分,最后换探测器。标准气体池和黑体炉是光谱与温度的尺子。
过线补句
标准器与校准周期写进任务书,否则纳米只是计数。现场必须能追溯到量块、平晶或气体池中的一种。